隨著碳鋼、不鏽鋼、鋁合金及高品質焊接結構件的製造需求持續提升,企業面臨熟練焊接人力不足、焊接品質波動、製程變形控制及產能提升等挑戰。
DS Technology 累積 15+ 年焊接製程與機器人自動化經驗,整合焊接參數開發、機器人路徑規劃、治具與變位機設計整合、TCP 校準、Robotmaster® 離線編程及自動化周邊設備,協助客戶建立穩定、可重複且適合量產的機器人焊接製程。
我們不僅提供焊接設備,更提供從製程評估、焊接測試、治具設計、設備整合到量產導入的完整焊接工程與自動化服務。
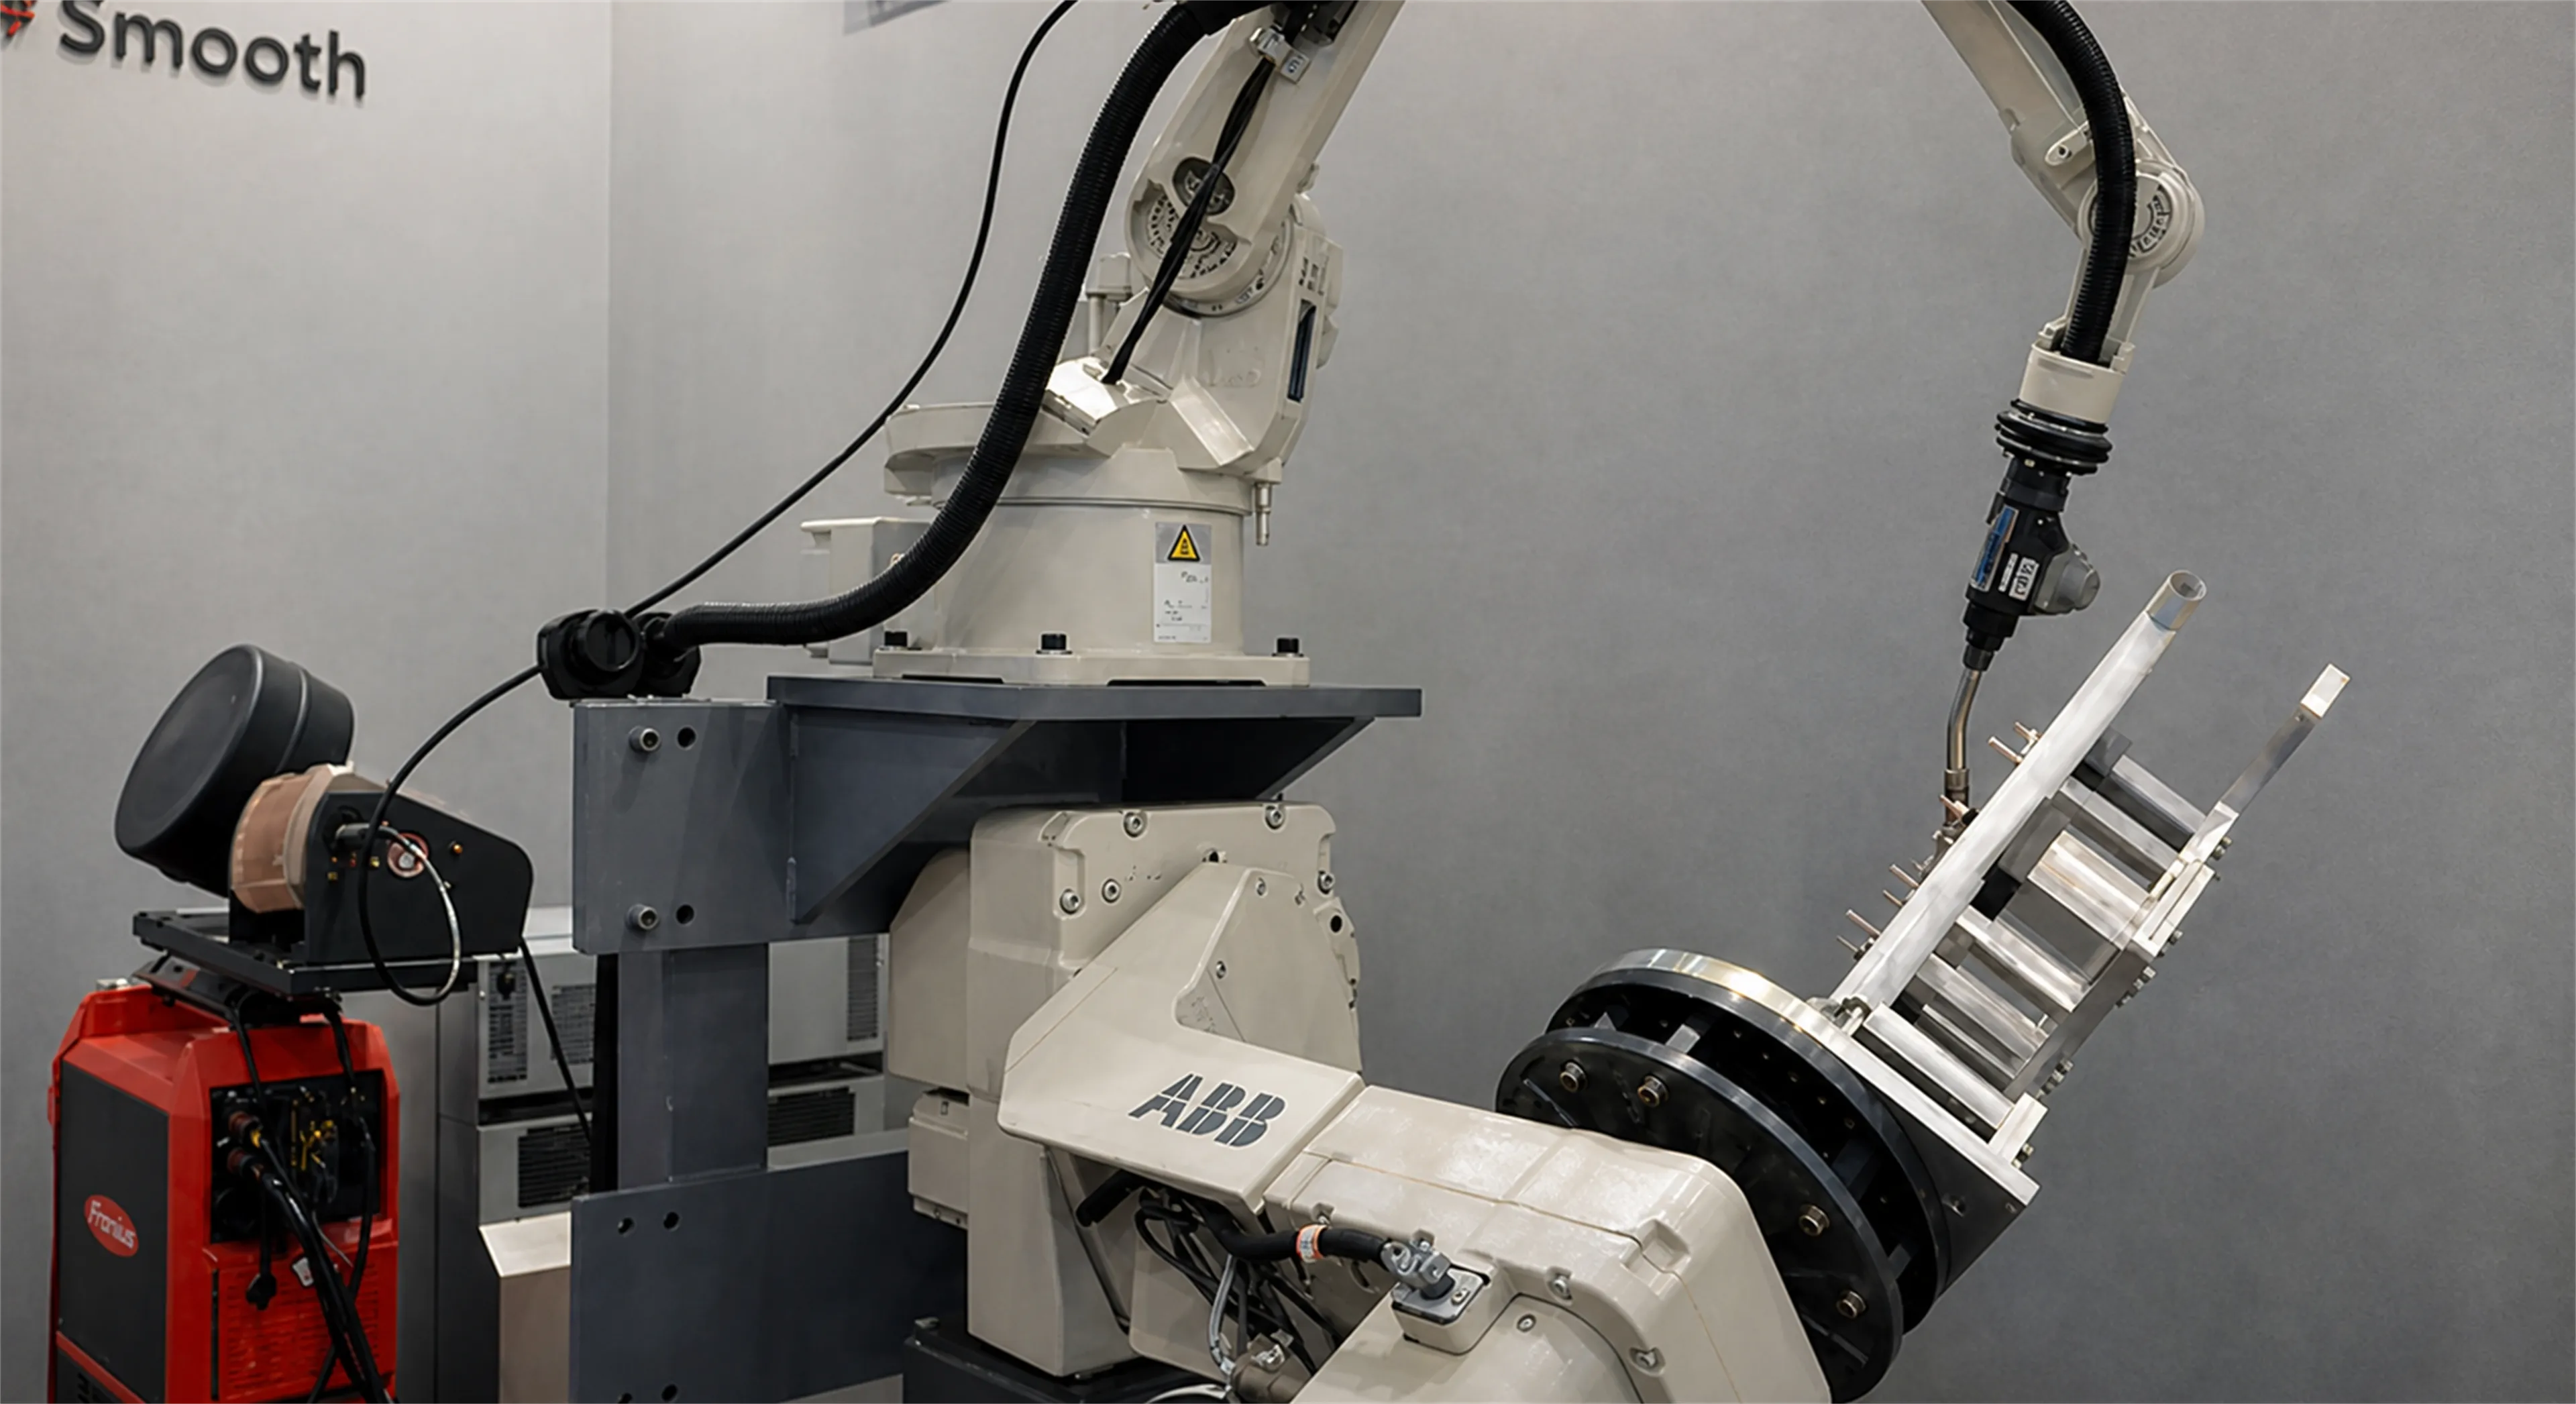
DS 提供焊接製程工程與自動化整合服務,依工件材料、結構、焊道位置、品質要求、節拍與產能需求,協助規劃適合的焊接製程與自動化架構。
服務內容包括:
結合 15+ 年焊接製程經驗與系統整合能力,協助客戶提升焊接品質一致性、製程穩定性與量產效率。
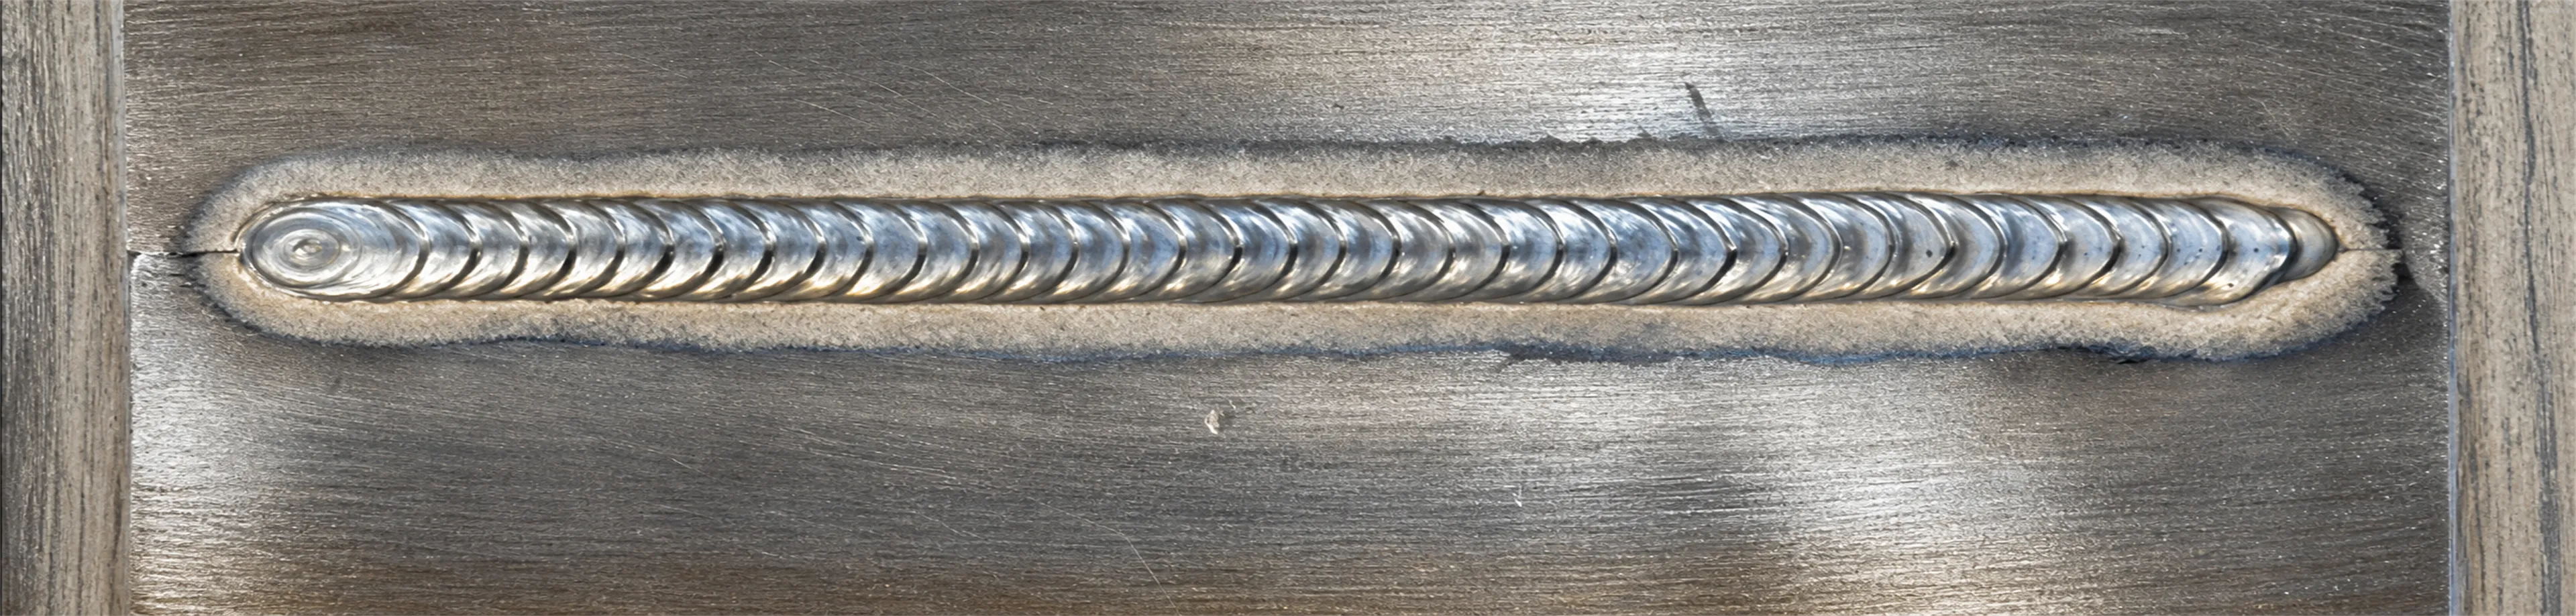
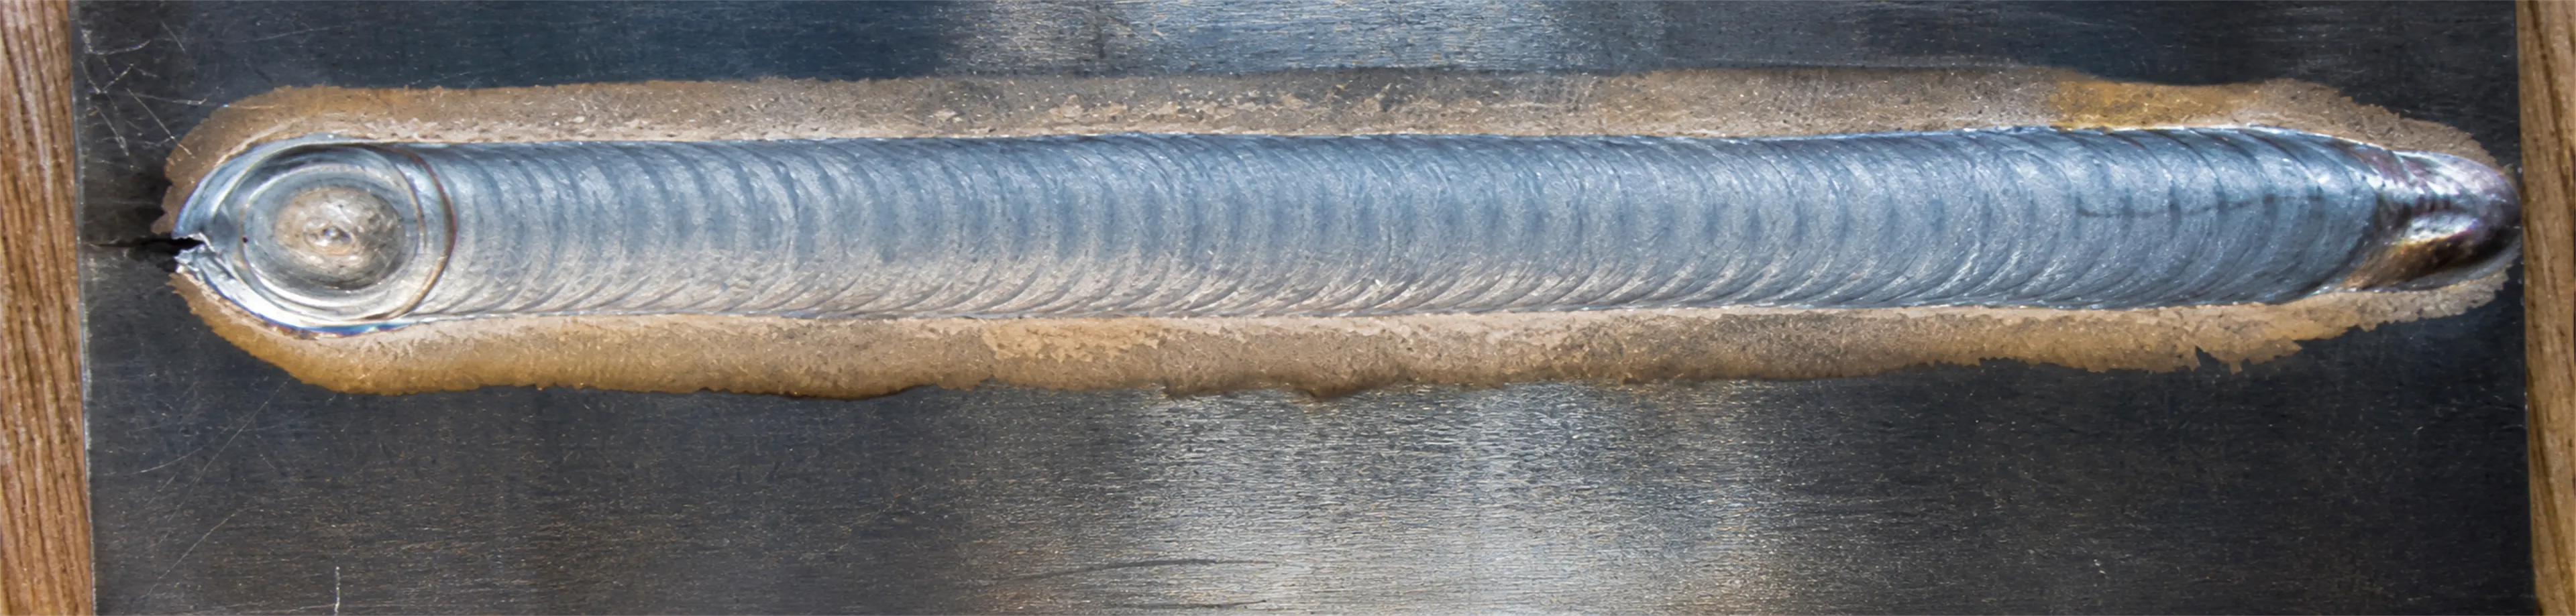
DS Technology 整合雷射加工、機器人焊接、焊接製程工程與 FlexRC™ 焊後表面精修,從焊接變形與尺寸控制、熔深、熔透與熔合品質驗證,到 TIG Smooth Welding 與焊道研磨,建立穩定且可重複的焊接製程。
透過焊接與表面精修的製程整合,在維持接合品質的同時,降低焊道可視痕跡並提升最終外觀一致性。
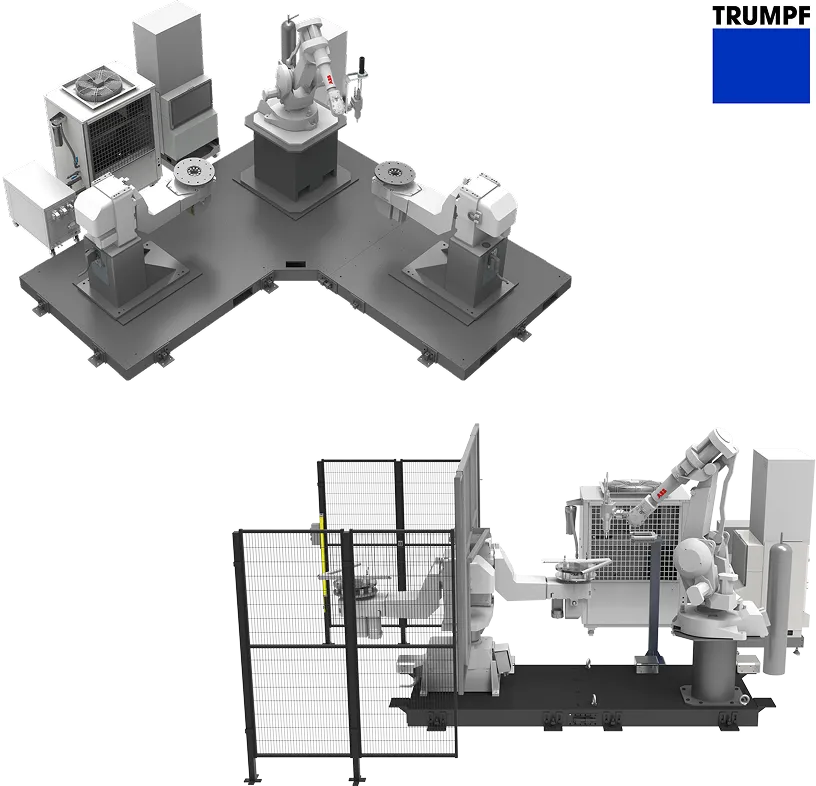
機器人雷射加工與焊接系統
整合 TRUMPF 雷射加工系統,支援 3D 雷射切割、修邊與雷射焊接,可依工件幾何、接合設計與製程要求進行自動化加工,提升尺寸一致性與接合品質
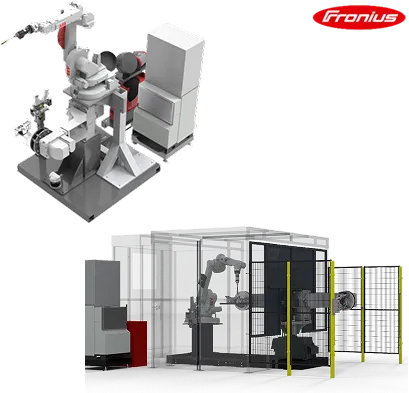
機器人精密焊接系統
整合 MIG / MAG 脈衝焊接、CO₂ 焊接與 TIG 製程,並可依產品需求搭配 TIG Smooth Welding 焊道熔修,優化焊道輪廓與外觀品質,提升焊接一致性與製程穩定性
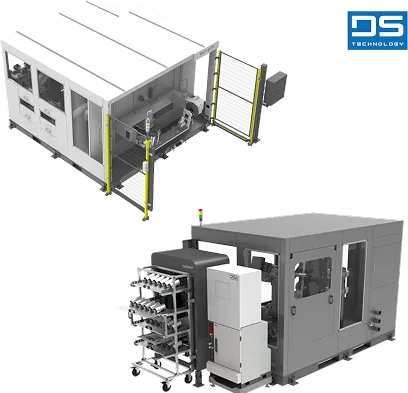
機器人研磨與表面精修系統
結合 FlexRC™ 順應力控制與焊道研磨技術,穩定控制接觸力、加工路徑與材料去除量,支援焊道修整、研磨與表面精修,降低焊道痕跡並提升外觀品質一致性
DS 提供 MIG / MAG / CO₂ / TIG 機器人焊接自動化解決方案,整合機器人、焊接電源、送線系統、焊槍、治具、變位機及製程控制。透過接頭設計與公差管理、治具定位、焊接順序、熱輸入控制與焊接參數優化,降低焊接變形、尺寸累積誤差與熔合不良風險,提升焊道品質、尺寸一致性與量產穩定性。
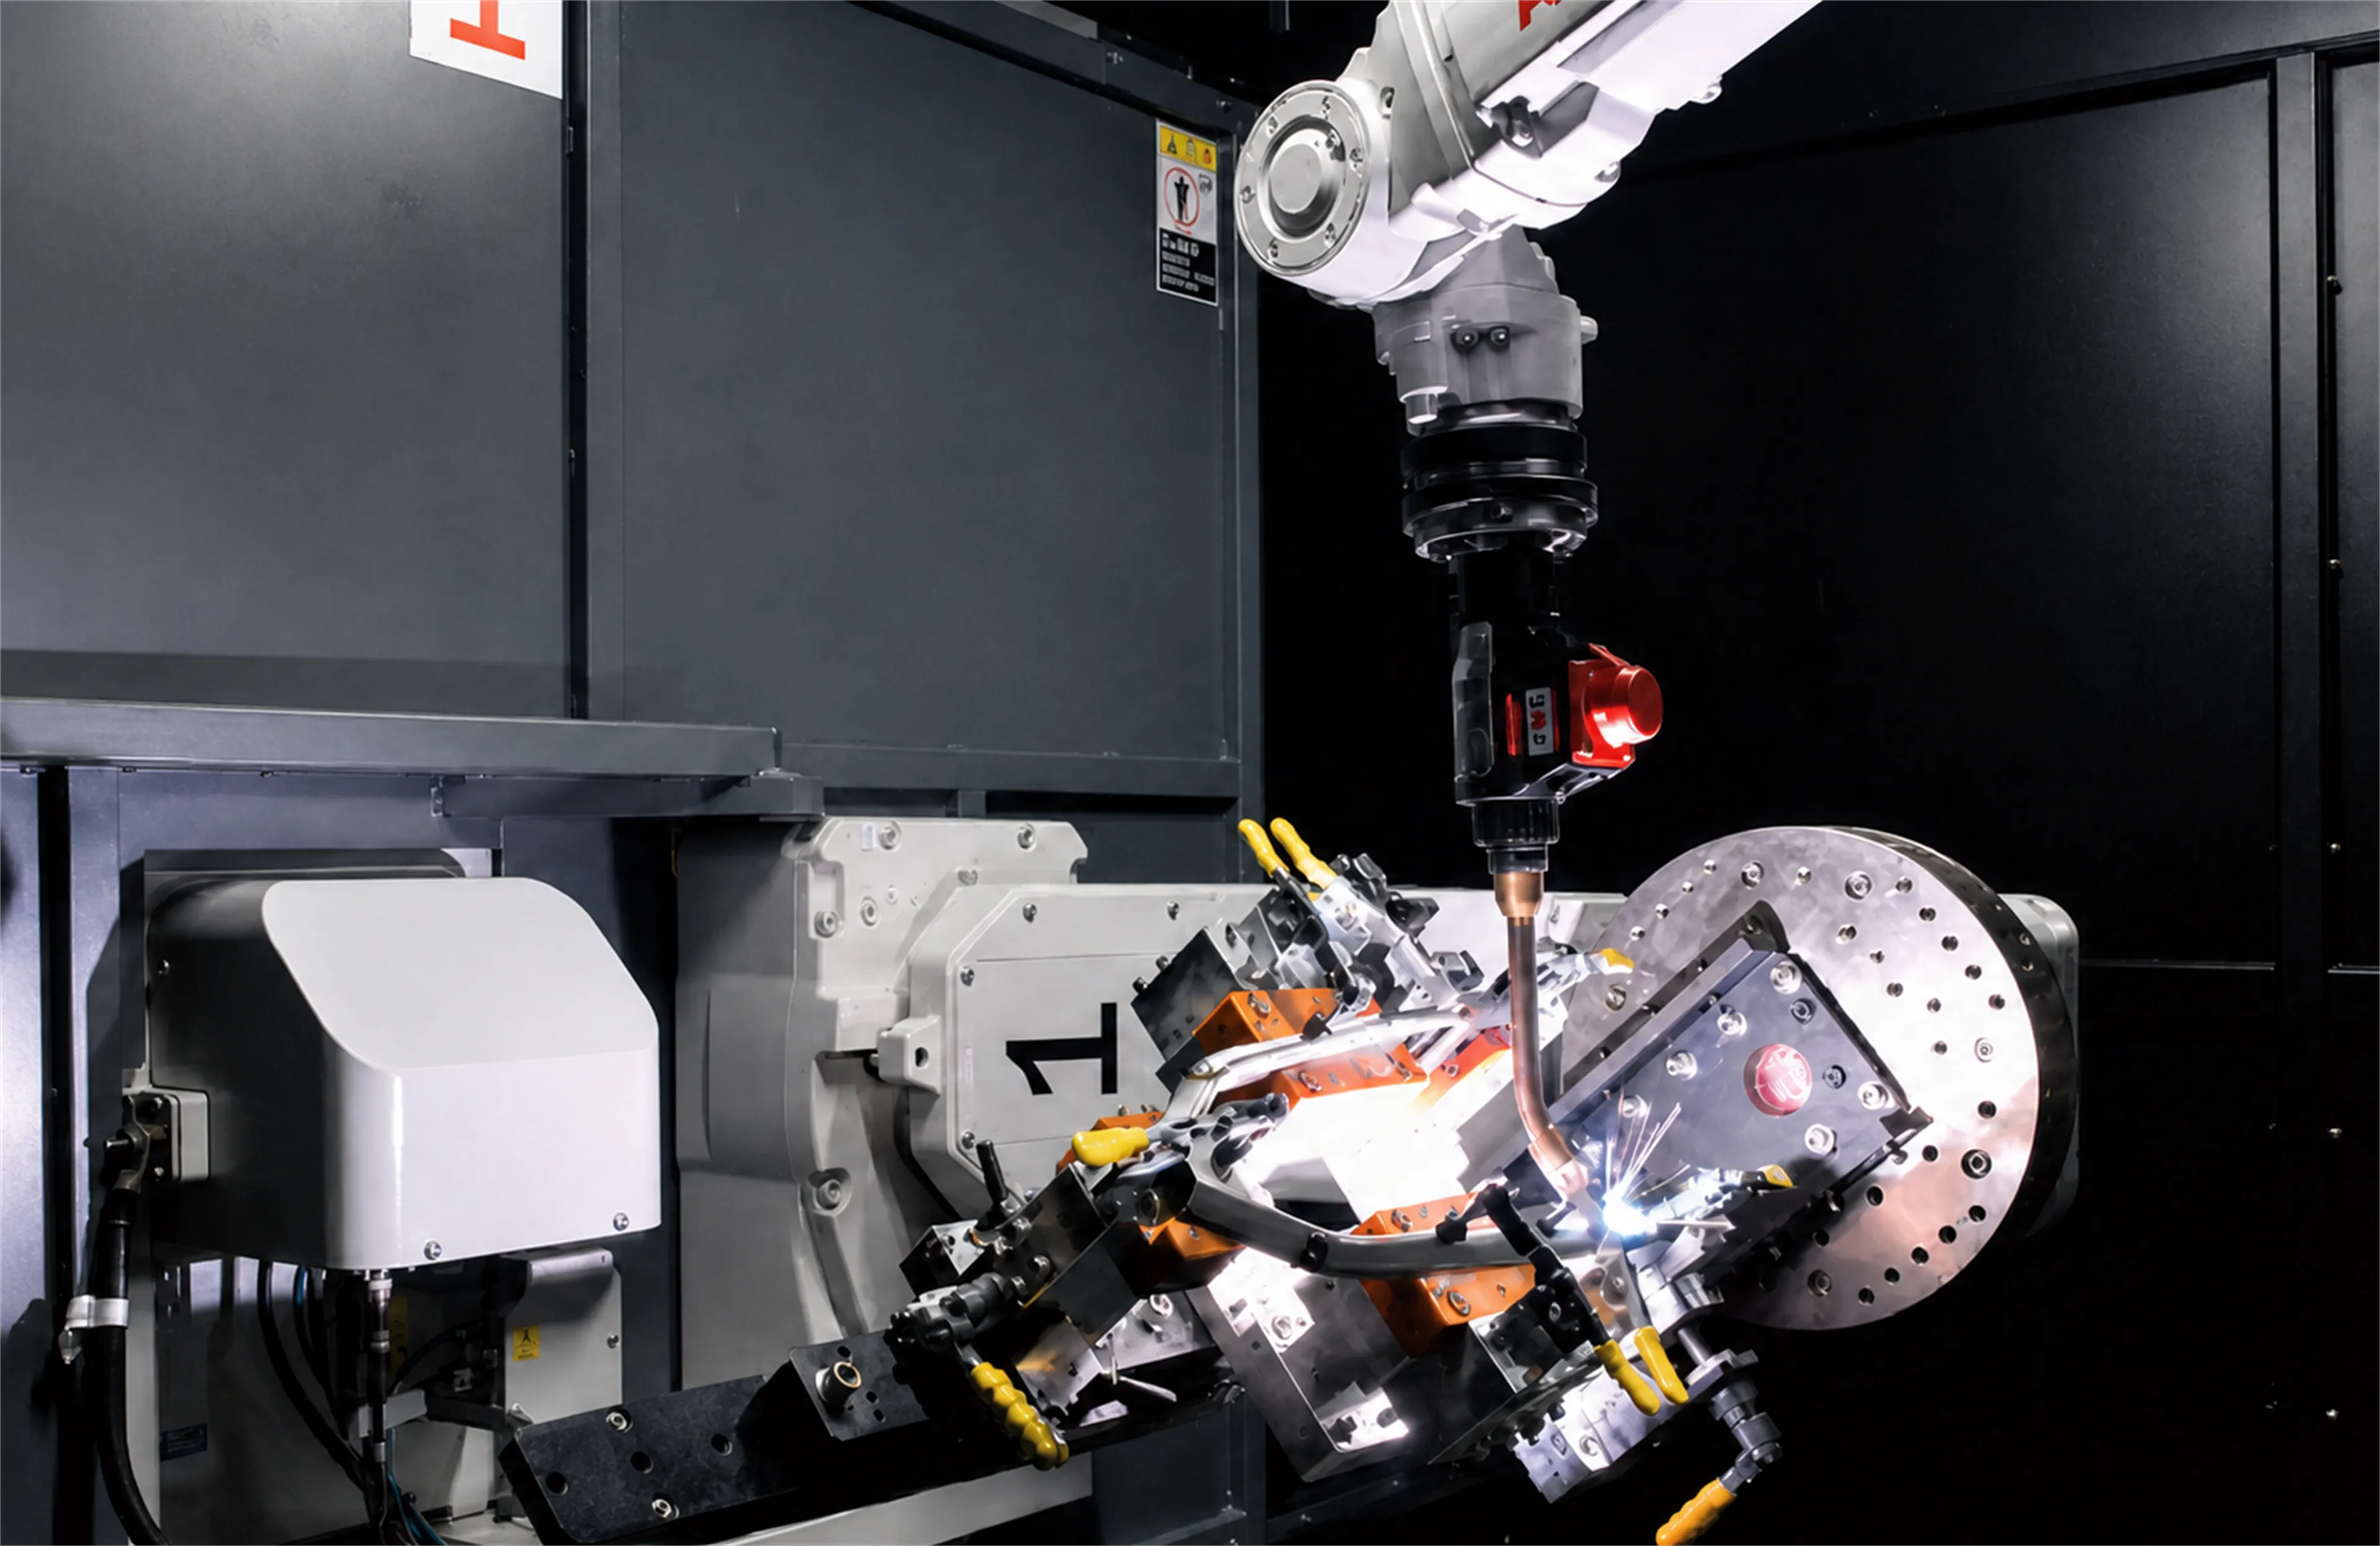
依材料、板厚、接頭形式與品質要求,建立焊接速度、電流、電壓、送線速度及熱輸入等製程參數
透過工件定位、治具拘束、焊接順序與熱輸入規劃,降低熱變形與尺寸累積誤差
整合機器人 TCP 校準、實機校正與 Robotmaster® 離線編程,提高機器人路徑與實際焊接位置的一致性
透過製程參數優化與焊接品質驗證,依接頭設計與產品要求確認熔深、熔透程度、熔合狀態與焊道品質
記錄焊接參數、設備狀態與異常資訊,可依專案需求與智慧製造系統整合,支援品質追溯與製程改善
DS Technology 整合精密機器人焊接、TIG Smooth Welding(TIG 焊道熔修)、FlexRC™ 焊道研磨與製程控制,建立從焊接到焊後表面精修的完整製程。透過焊接順序、熱輸入、治具定位與焊後尺寸控制,結合熔深、熔透與熔合品質驗證,以及一致的焊道輪廓管理,進一步進行可控制的焊道研磨與表面精修,在維持接合品質的同時,降低焊道可視痕跡並提升最終外觀一致性。
適用於高階自行車與運動器材、汽車與電動車結構件、AI 伺服器機櫃與液冷結構件、半導體設備機架、航太與無人機金屬結構件,以及高外觀品質精密鈑金與焊接結構件等應用。
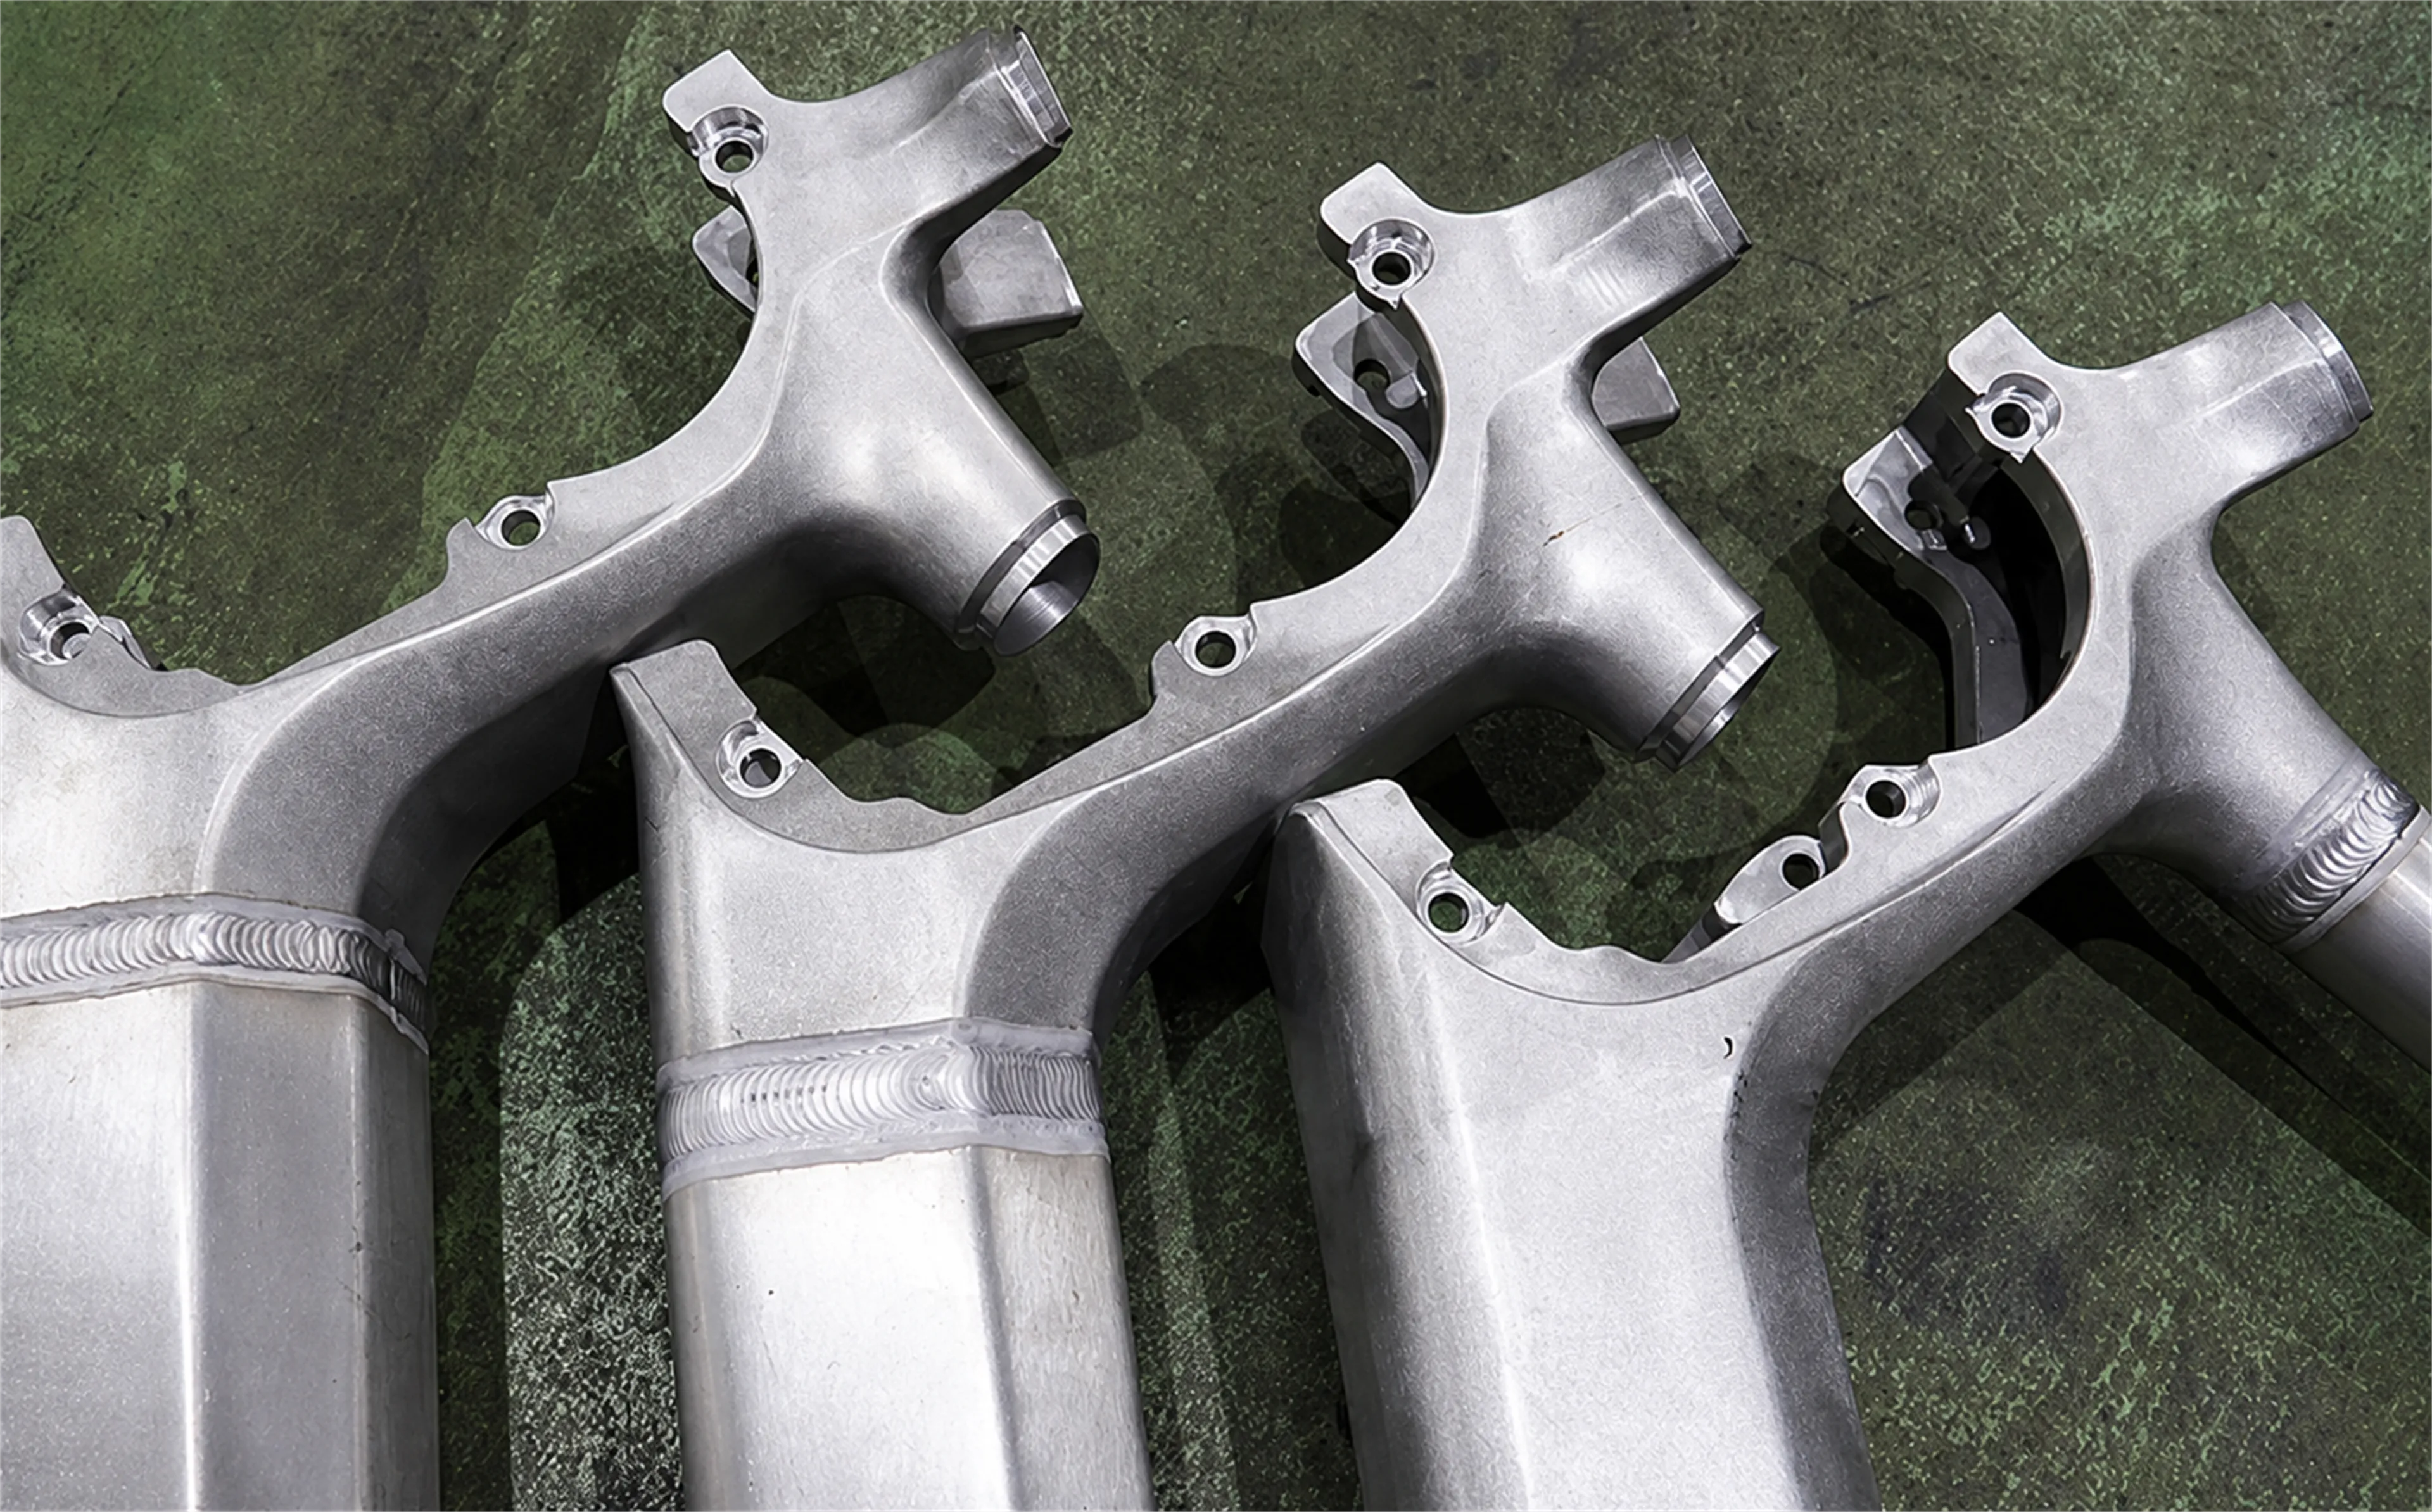
依材料、板厚與接頭設計建立適合的焊接參數,控制熔深、熔透、熔合品質與熱輸入,降低焊接變形並維持焊道外形一致性。
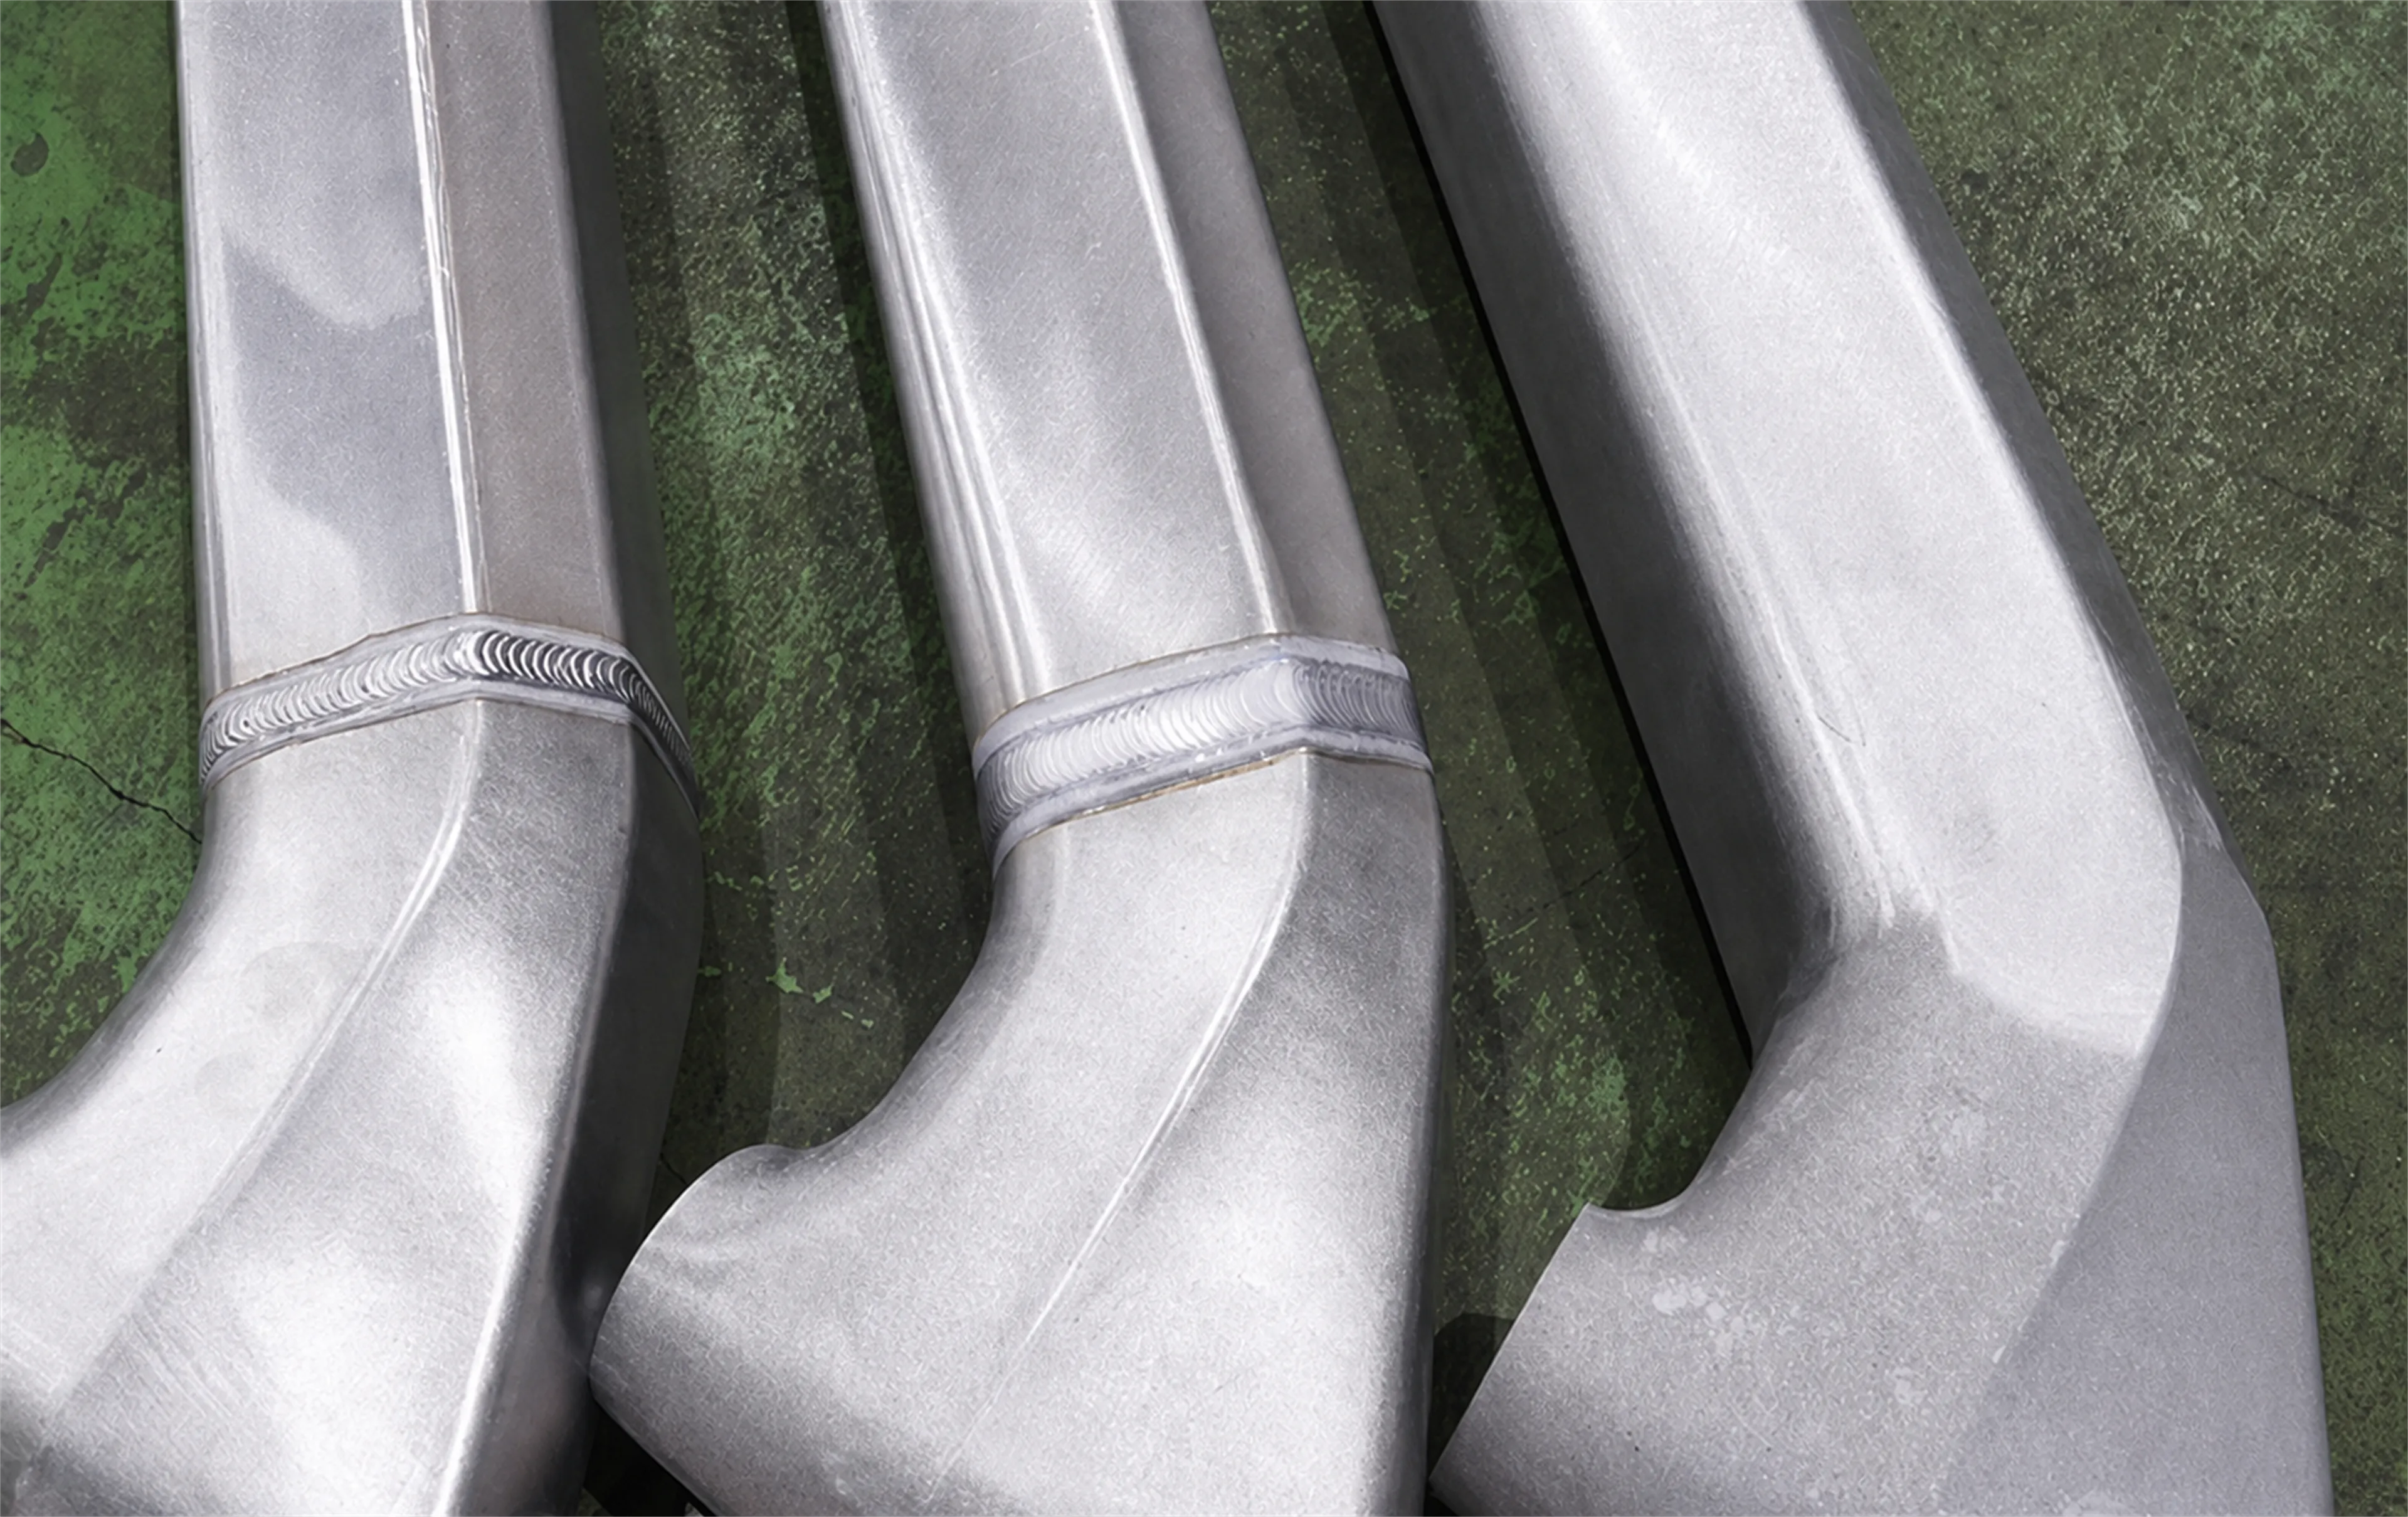
於 MIG / MAG 焊接後,透過 TIG 二次熔修調整焊道輪廓與表面狀態,提升焊道外形一致性,並為後續研磨與表面精修建立更穩定的加工基礎。
結合 DS FlexRC™ 順應力控制,穩定控制接觸力、加工路徑與材料去除量,進行焊道修整、研磨與表面精修,降低焊道可視痕跡並提升表面平順度與外觀一致性。
製程示意
照片中的工件皆依製程順序排列(前兩張由左至右,第三張由下而上)
依焊接製程、產能與自動化需求,提供進階整合型與標準模組型兩種系統配置
AVWD-1P / AVWD-2TP
適合高彈性、高產能與進階製程整合需求
BVWD-1P / BVWD-2P
標準化模組設計,支援快速導入與彈性擴充
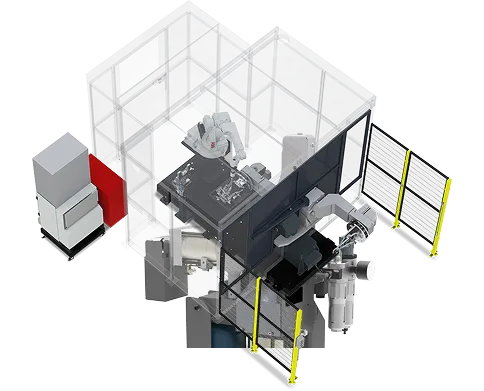
AVWD 系列採用模組化機器人焊接工作站架構,可依工件尺寸、焊接製程、生產節拍、上下料方式與產能需求,配置單工位、雙工位或多工位系統。
系統支援 MIG / MAG / CO₂、脈衝 MIG / MAG 與 TIG 等焊接製程,並整合工業焊接機器人、焊接電源、專用治具、變位系統、機器人與工作站校正、Robotmaster® 離線編程及焊接周邊設備,建立穩定、可重複且適合量產的自動焊接製程。
| 配置 | 說明 | |
|---|---|---|
| 01 | 高精度工業焊接機器人 | 配置 ABB 高精度工業焊接機器人,具備 Absolute Accuracy 絕對精度校正與進階運動控制功能,提高機器人實際位置、焊接路徑與離線模擬模型的一致性,適合複雜焊道與高品質自動焊接應用。 |
| 02 | 工業焊接電源 | 依材料、板厚、接頭形式、焊接工法、品質要求與專案預算,彈性配置 Fronius、Megmeet(麥格米特)等工業焊接機,支援 MIG / MAG / CO₂、脈衝 MIG / MAG 與 TIG 等焊接製程,並整合送線系統、機器人焊槍與控制介面。 |
| 03 | 多軸變位系統 | 標準配置多軸變位機,可依焊道位置與焊接姿態進行工件旋轉、翻轉與定位,使焊道維持適合的焊接姿態,提升焊接可達性、製程穩定性與生產效率。 |
| 04 | 機器人校正、離線編程與虛實同步 | 整合焊槍 TCP 校準、工作站校正、機器人校正及 Robotmaster® 離線編程,支援焊接路徑規劃、機器人姿態調整、干涉/碰撞檢查、模擬與實機校正,提高離線程式、機器人實際位置與焊縫位置的一致性。 |
| 05 | 控制與安全系統 | 整合機器人、焊接機、多軸變位機與周邊設備控制,支援設備狀態、焊接參數與製程管理。安全系統可依設備配置與製程風險整合安全圍籬、光柵、門鎖聯鎖及相關安全裝置,並可依專案與目標市場需求,配合 CE、UL、JIS 等相關安全與電氣規範要求進行設計與配置。 |
依工件特性、產品切換頻率、焊接品質與自動化程度需求,可彈性整合以下模組。
自動焊道追蹤
焊絲自動剪線
焊槍自動清潔
專用焊接治具
零點定位治具
治具快速換型系統
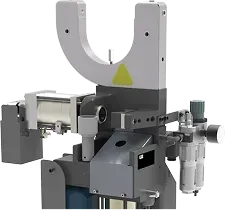
可整合 AMR 自主移動機器人,支援工件與物料自動搬運,降低人工搬運需求並提升產線物流效率
透過程式切換、製程配方與焊接參數管理,縮短不同產品間的換線時間,支援少量多樣與多品項生產
整合設備狀態、焊接參數、生產資訊與異常數據,提升設備與製程可視化能力,支援品質追溯與生產管理
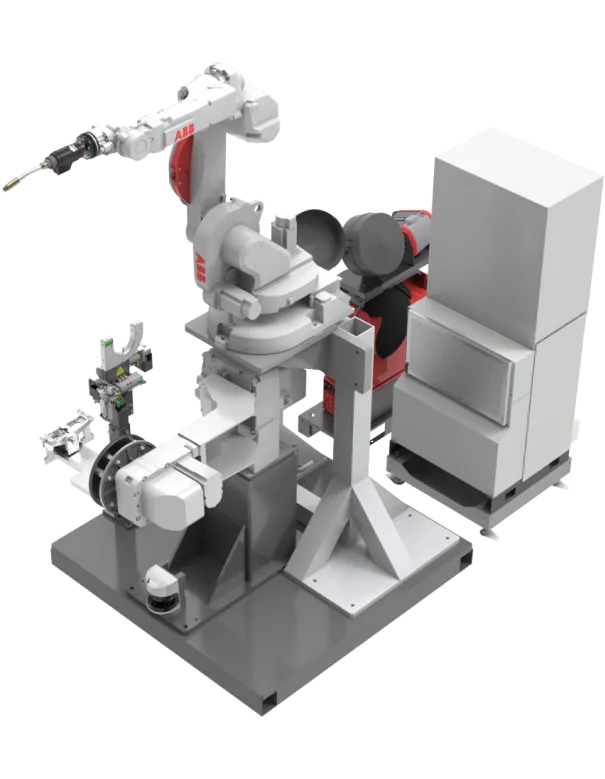
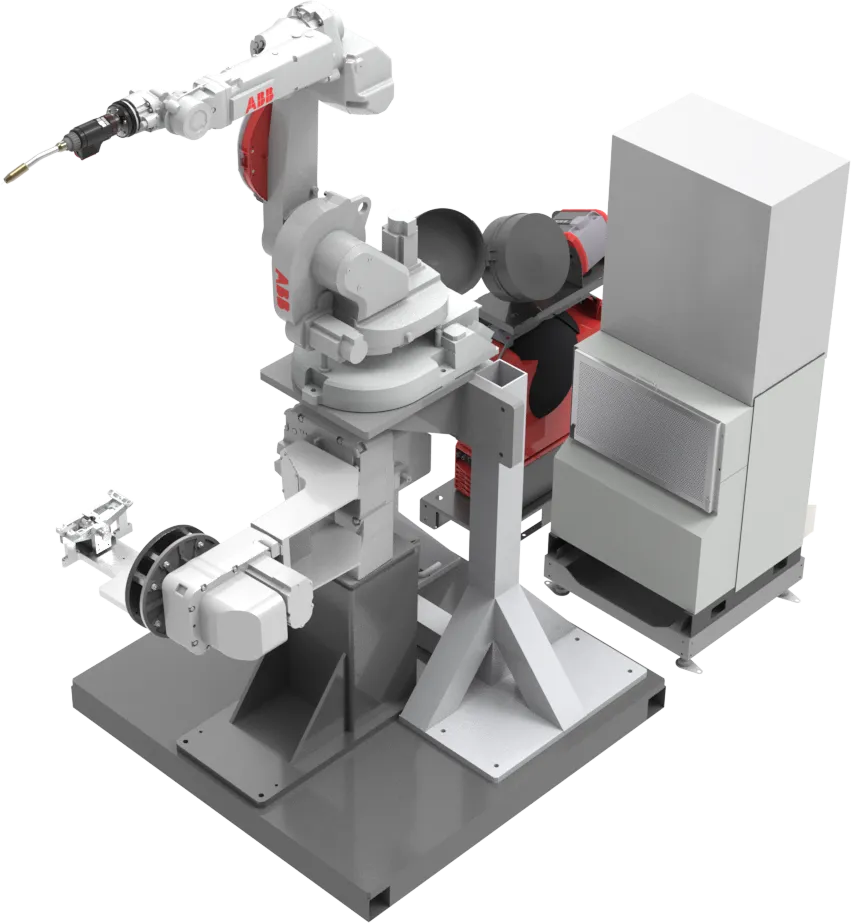
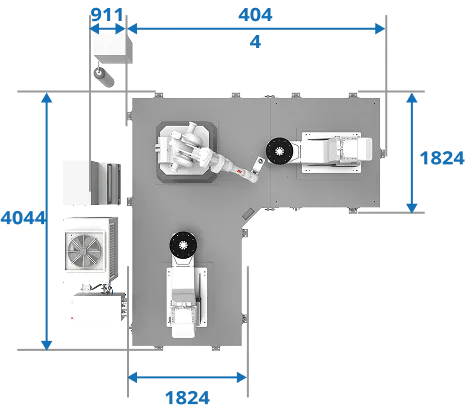
緊湊型模組化設計,節省設備占地,適合中小型工件、少量多樣及彈性焊接製造需求
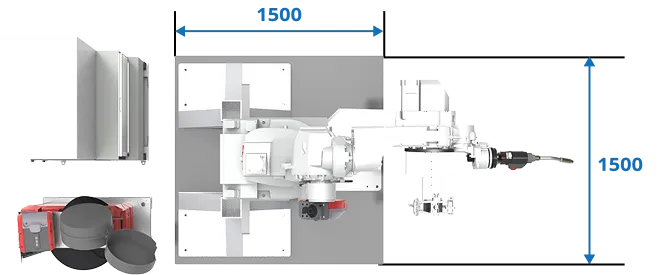
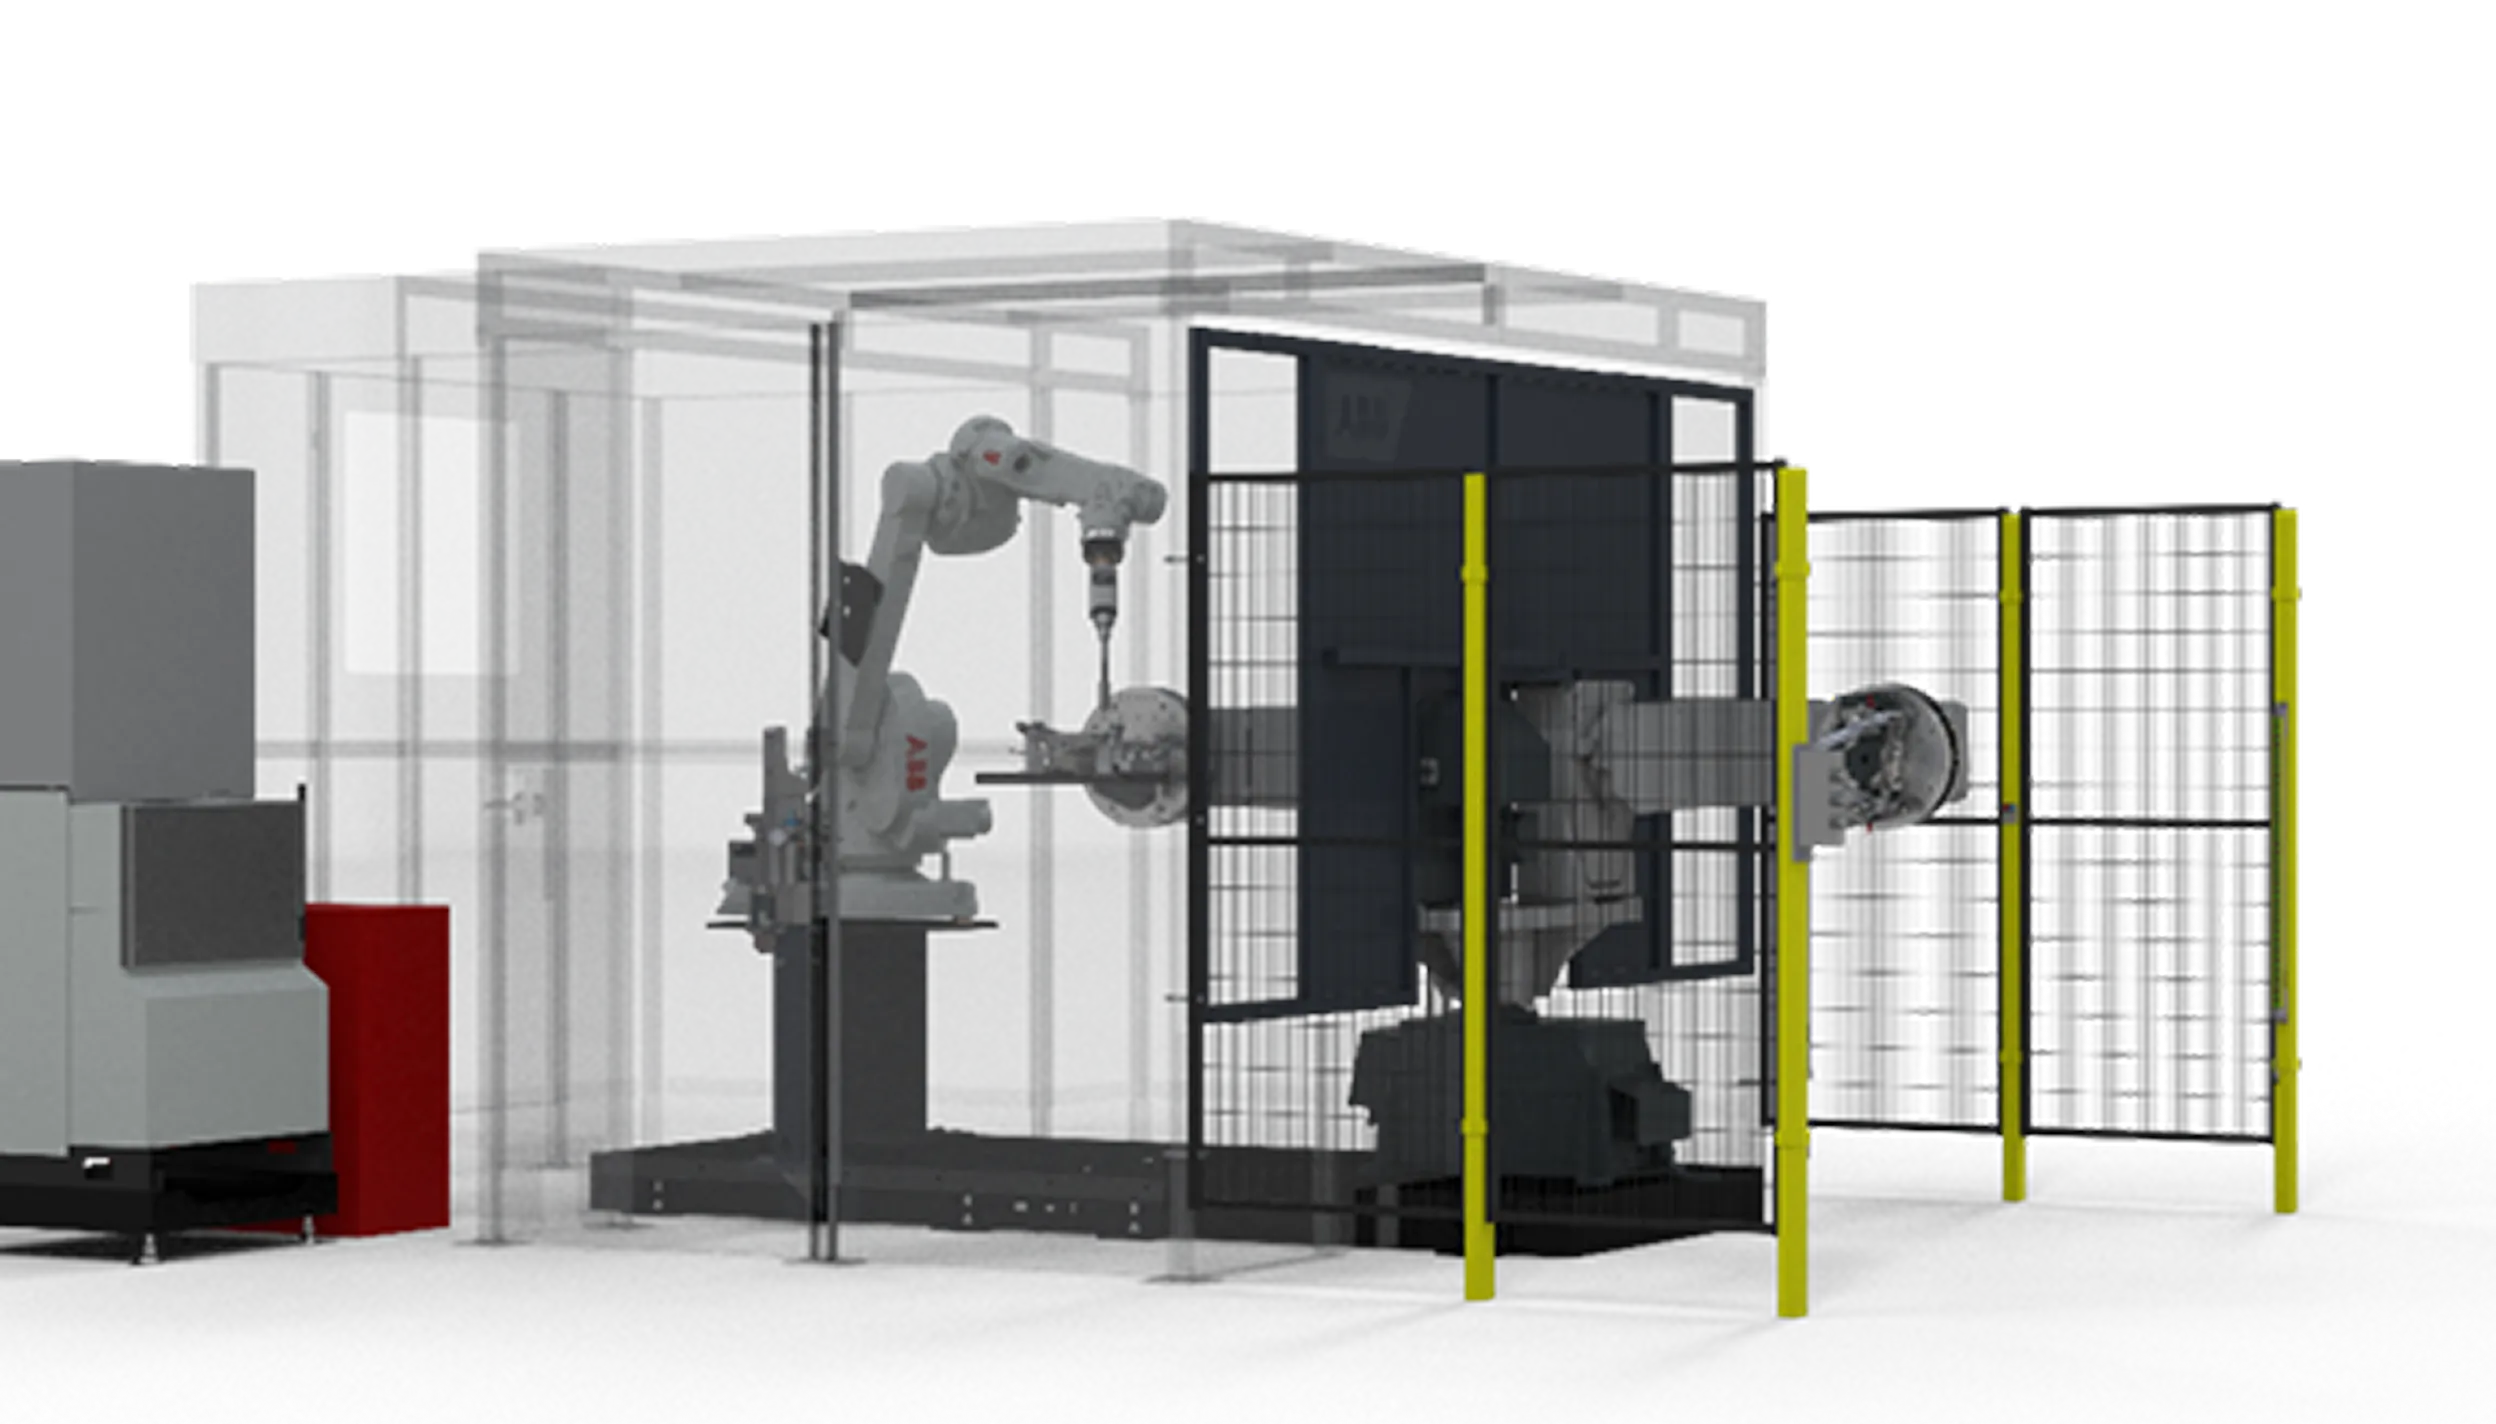
雙工位交替作業,可於焊接同時進行上下料,降低等待時間並提升設備稼動率與生產效率
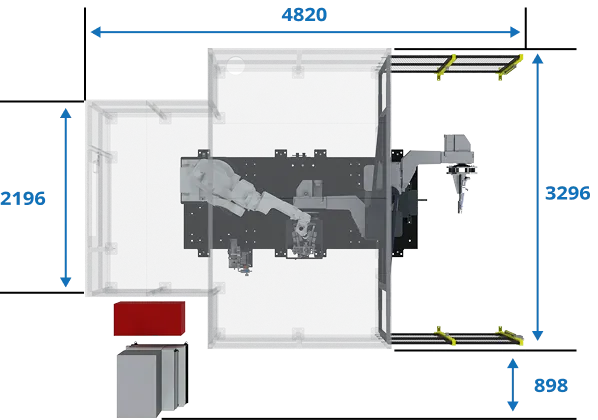
BVWD 系列採用標準化機器人焊接工作站架構,整合六軸工業焊接機器人、焊接電源、變位機、治具與工作站控制,可依工件尺寸、生產節拍與上下料需求,配置單工位或雙工位焊接工作站。
系統以示教器現場教導與實機調整為主要焊接路徑建立方式,採用業界成熟且普遍使用的機器人焊接架構,適合產品結構、焊道位置與生產條件相對固定的中小批量及量產應用。
BVWD 以標準化、操作直觀、快速導入與成本可控為核心,不以高階離線編程、複雜多軸協同運動及高絕對定位精度應用為主要設計定位,適合需要穩定重複焊接與快速導入自動化的製造環境。
| 配置 | 說明 | |
|---|---|---|
| 01 | 機器人 | ABB 六軸工業焊接機器人 |
| 02 | 焊接電源 | Fronius 焊接系統,可依需求配置 MIG / MAG / CO₂ 或 TIG 製程 |
| 03 | 工作站配置 | BVWD-1P 單工位/BVWD-2P 雙工位 |
| 04 | 變位系統 | 依工件與焊接需求配置標準變位機 |
| 05 | 路徑建立 | 以機器人示教器進行現場教導、焊接路徑設定與實機調整 |
| 06 | 控制系統 | 精簡控制架構,以機器人控制器整合焊接電源與工作站周邊設備 |
可依設備風險、場地與客戶需求配置安全圍籬、聯鎖門、安全光柵及相關安全裝置
可依工件與製程需求配置專用治具、焊槍清潔及相關焊接周邊模組
可依專案與目標市場需求,配合 CE、UL、JIS 等相關安全與電氣規範要求進行設計與配置
適合固定工件、固定焊道及高重複性焊接作業
透過標準化工作站提升焊接一致性與生產效率
以現場示教與實機調整為主,降低系統建置與程式導入複雜度
將重複性焊接製程自動化,提高量產穩定性
依設備占地、生產節拍與產能需求選擇適合的工作站架構
緊湊型模組化設計,節省設備占地,適合中小型工件、少量多樣及彈性焊接製造需求
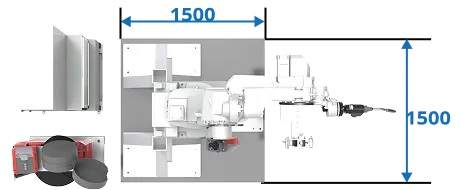
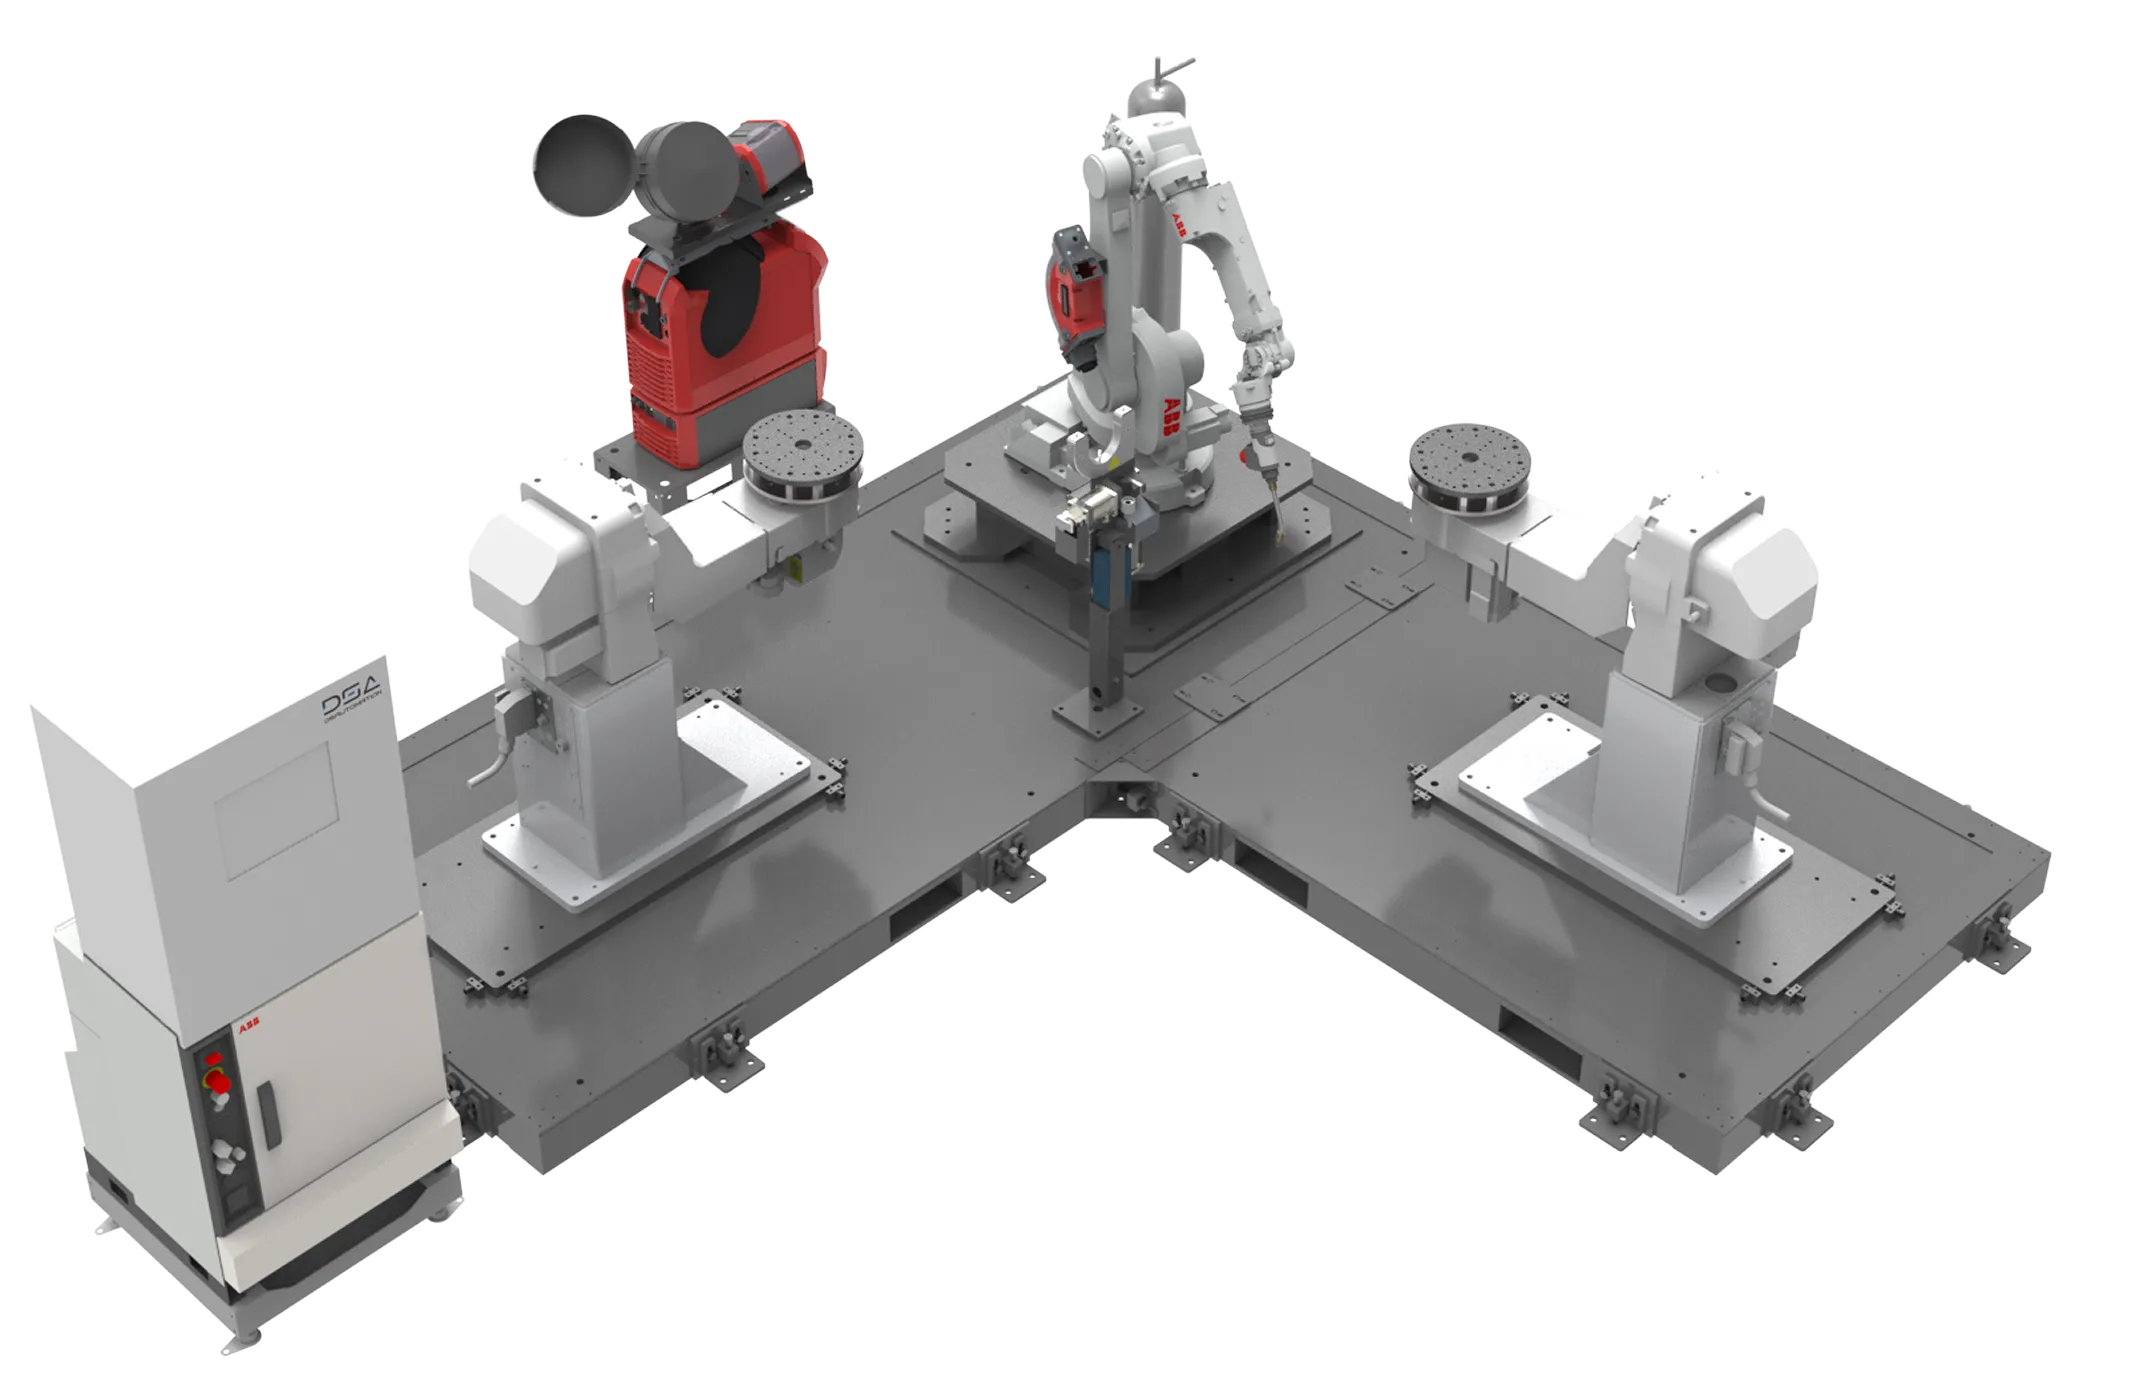
雙工位交替作業,可於一側焊接時同步進行另一側上下料,降低等待時間並提升設備稼動率與量產效率
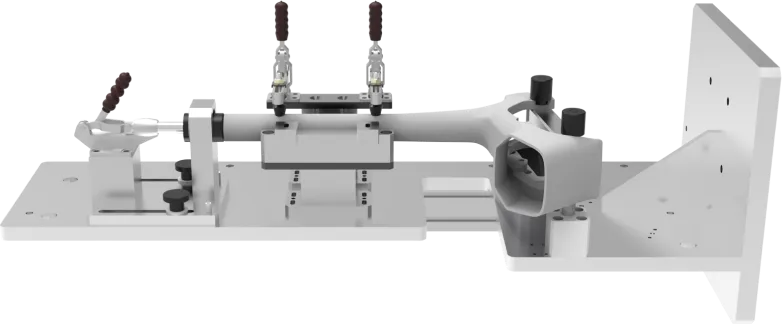
DS Technology 整合模組化治具、工件定位、焊接變形控制、焊接順序、熱輸入管理與機器人製程參數,建立穩定、可重複且適合量產的自動化焊接製程。
透過治具與製程標準化,可降低人工調整與換型時間,提升多品項生產彈性,並透過機器人、變位機與焊接路徑整合,擴大複雜焊道的可達範圍與自動化焊接覆蓋範圍。
透過標準化與模組化治具設計,支援不同產品、尺寸與製程需求,縮短治具設定與產品換型時間
透過接頭間隙、熱輸入、焊接順序與製程參數管理,降低製程差異,提升焊道品質的一致性與重複性
結合工件定位、治具拘束、焊接順序與熱輸入管理,降低焊接熱變形與尺寸累積誤差,維持結構尺寸穩定性
整合多台機器人、外部軸與變位機進行協同作業,提高複雜焊道的可達性、自動化覆蓋率與整體生產效率
支援多品項生產與快速換型,並可依節拍與產能需求擴充機器人、變位機及工作站配置
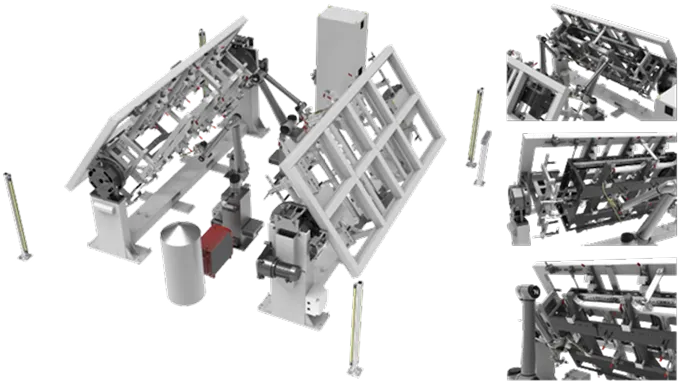
針對大型 AI 伺服器機櫃框架,整合雙機器人、長軸變位機與專用焊接治具,執行 MAG / CO₂ 自動焊接,支援長焊道、多面及多角度焊接需求。
透過多機器人協同控制、治具拘束、焊接順序與熱輸入管理,降低焊接變形與尺寸累積誤差,提升焊道一致性、結構尺寸穩定性與量產效率。
DS 結合 15+ 年焊接製程與自動化經驗,從接頭形式與設計、焊接順序、治具拘束、熱輸入管理、焊接參數到機器人路徑規劃進行整體製程設計,降低焊接變形、尺寸累積誤差與製程波動,建立穩定、可重複且適合量產的焊接製程。
焊接治具與製程工程能力
透過工件與治具 3D 掃描、尺寸比對與數據建模,確認工件幾何、定位基準與治具設計條件,降低裝配偏差與尺寸累積誤差
透過 Robotmaster® 進行機器人路徑模擬、焊槍姿態、可達性與干涉分析,優化焊接路徑並降低現場調試時間
透過實際焊接測試,依材料、板厚、接頭形式與焊接位置優化電流、電壓、送線速度、焊接速度與熱輸入,並結合焊接順序與治具拘束控制熱變形
可依產品與專案需求進行外觀、尺寸、熔深/熔透及相關焊接品質驗證;如產品規範要求,可配合適用的結構強度與可靠性測試
DS 依據工件幾何、定位基準、焊道位置與焊接順序進行治具設計,透過合理的拘束與定位方式,降低焊接熱變形與尺寸累積誤差。
結合 3D 掃描與尺寸比對,可確認工件與治具幾何、定位精度及焊接前後的尺寸變化;並搭配 Robotmaster® 離線模擬進行機器人焊接路徑、姿態、可達性與干涉驗證,降低現場調試時間。
透過治具工程、焊接順序與熱輸入管理,可提升結構尺寸一致性與焊接製程穩定性,並降低後續校正、研磨與組裝負擔。
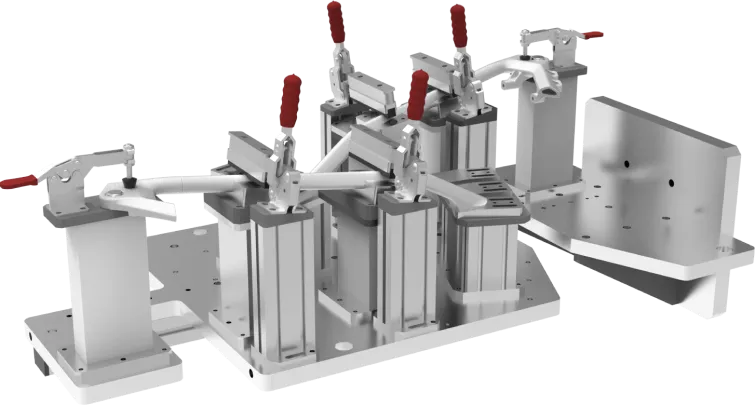
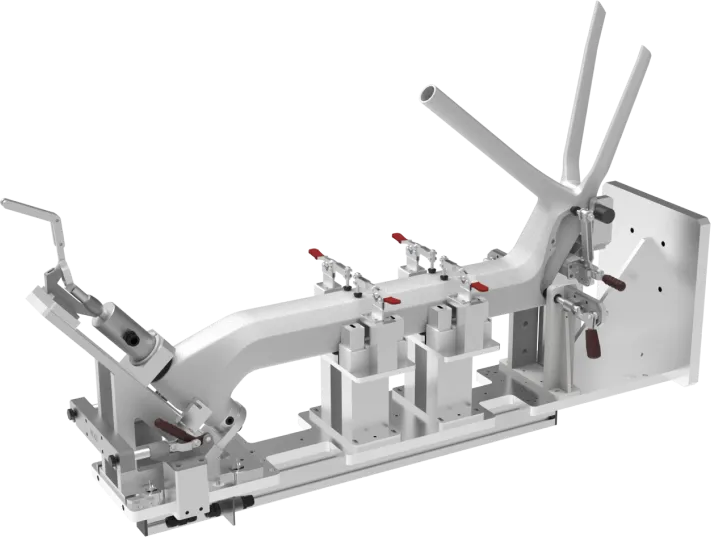
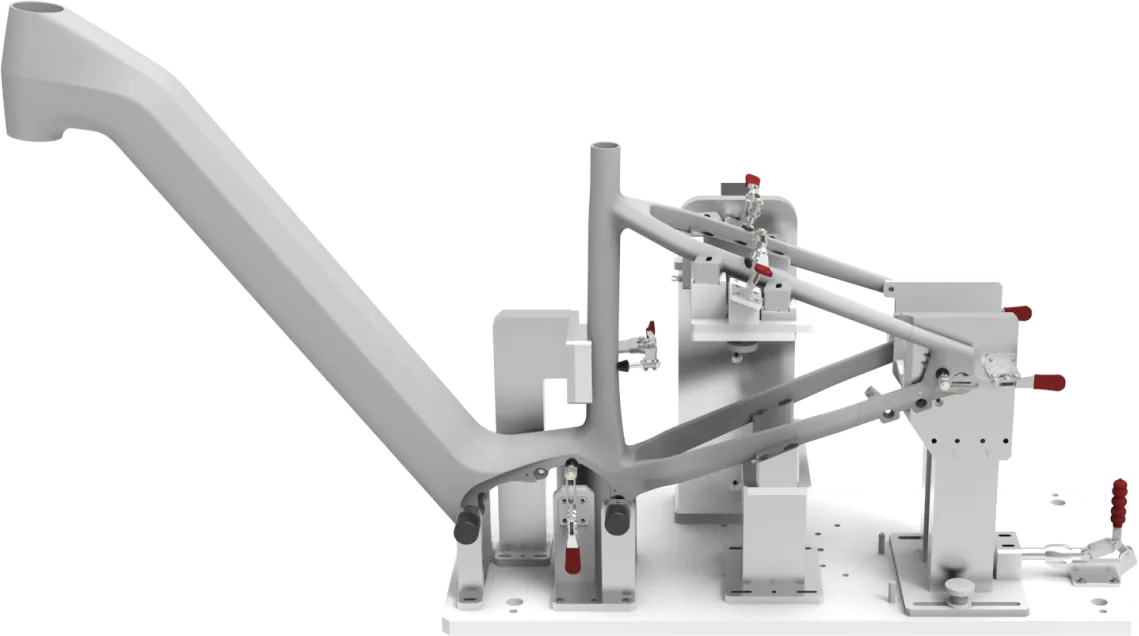
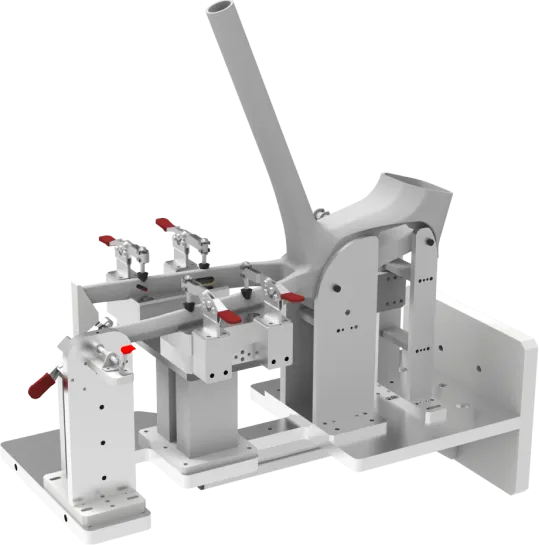
工件完成焊接後,透過 3D Scanner 進行實際尺寸量測,並與 CAD 基準模型進行偏差分析,驗證焊接熱變形與尺寸控制結果。
本案例關鍵控制與後續表面處理區域的尺寸偏差為 -0.119 mm 至 +0.605 mm,維持於 ±1.0 mm 控制目標範圍內,可支援後續自動化研磨、表面精修與組裝製程。
非關鍵拘束區域則可依產品功能與後續裝配需求,透過焊後矯正、整形或定位方式進行調整,兼顧焊接製程穩定性與最終產品尺寸要求。
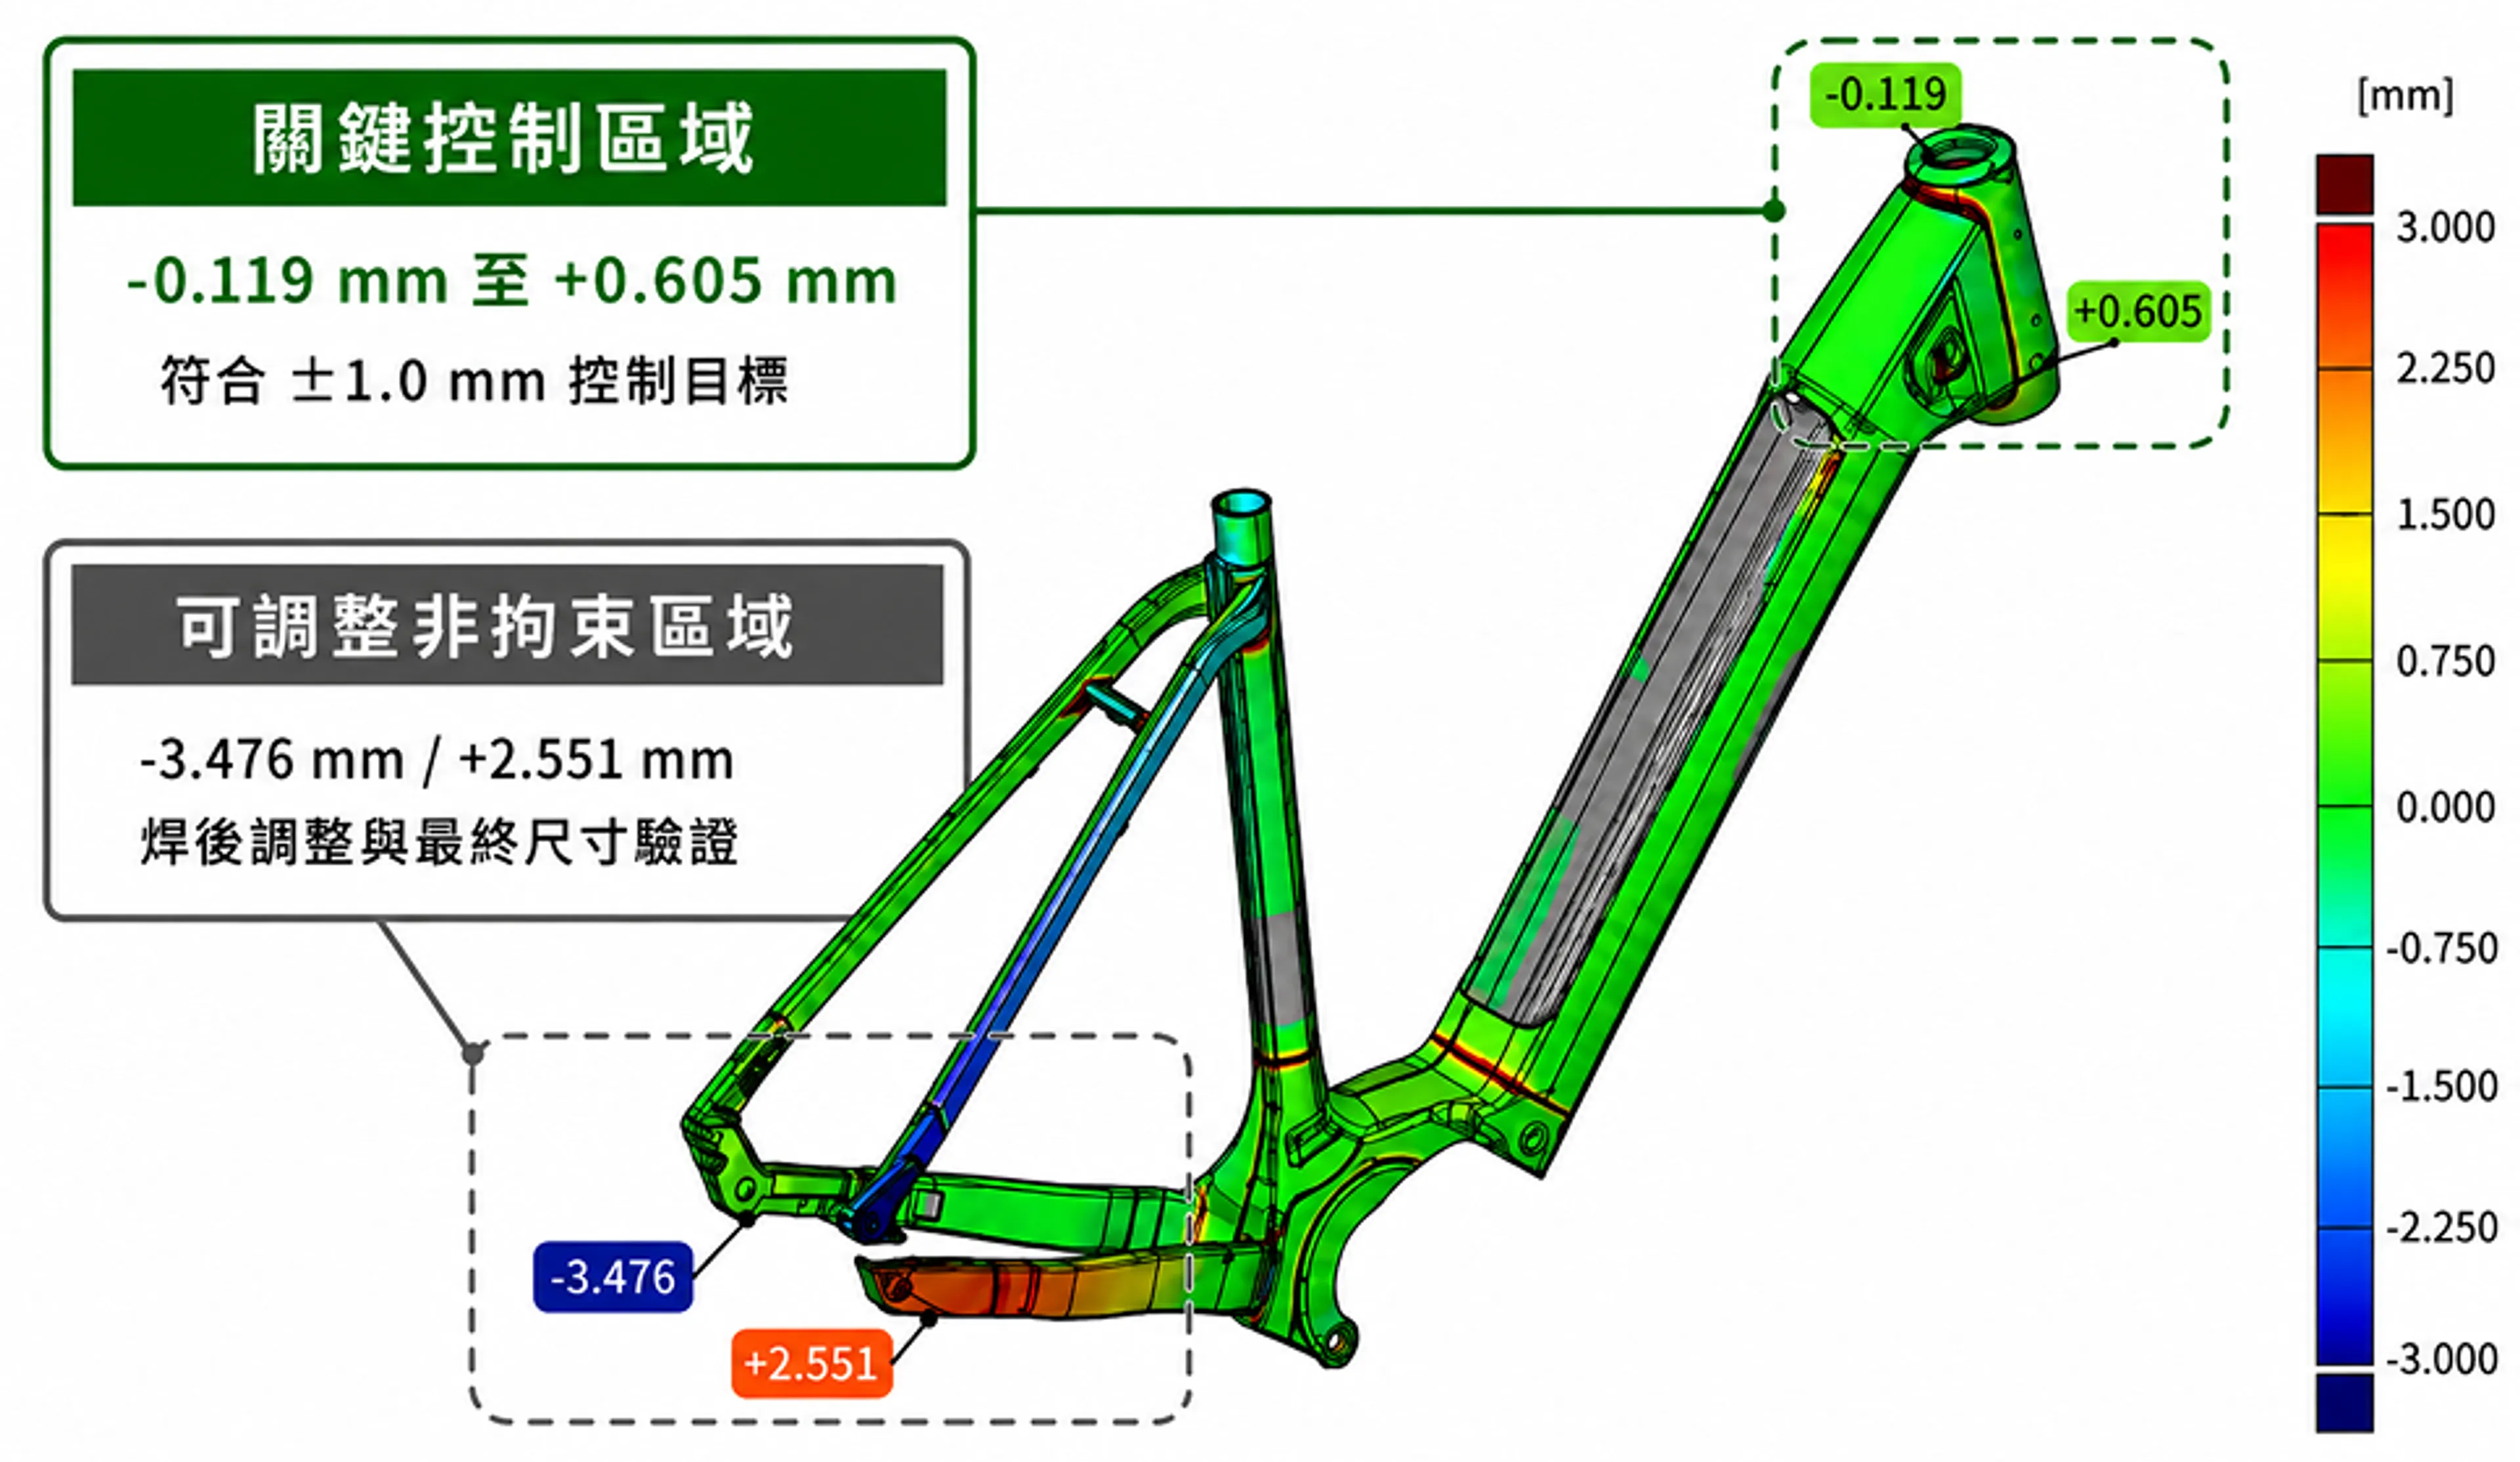
焊後 3D 掃描與 CAD 基準模型偏差分析
依工件結構、焊道位置、尺寸要求、產能與自動化程度,提供不同層級的治具與焊接製程工程服務。實際配置依專案需求評估。
Level 1
適合結構與焊道相對固定的標準焊接應用
Level 2
適合導入機器人焊接、焊道較複雜或需要擴大自動化焊接覆蓋範圍的應用
Level 3
適合高品質、高可靠度或尺寸精度、焊接品質與可靠性要求較高的產品
DS Technology 透過接頭形式與設計、組立間隙、治具定位、焊接順序、熱輸入管理與焊接參數控制,建立穩定、可重複且適合量產的焊接製程。
焊接完成後,可依產品與品質要求進行焊接截面檢查與製程驗證,確認實際熔深、熔透、熔合狀態及焊接截面品質是否符合設計要求,並作為後續焊接參數優化、量產條件建立與品質管理的依據。
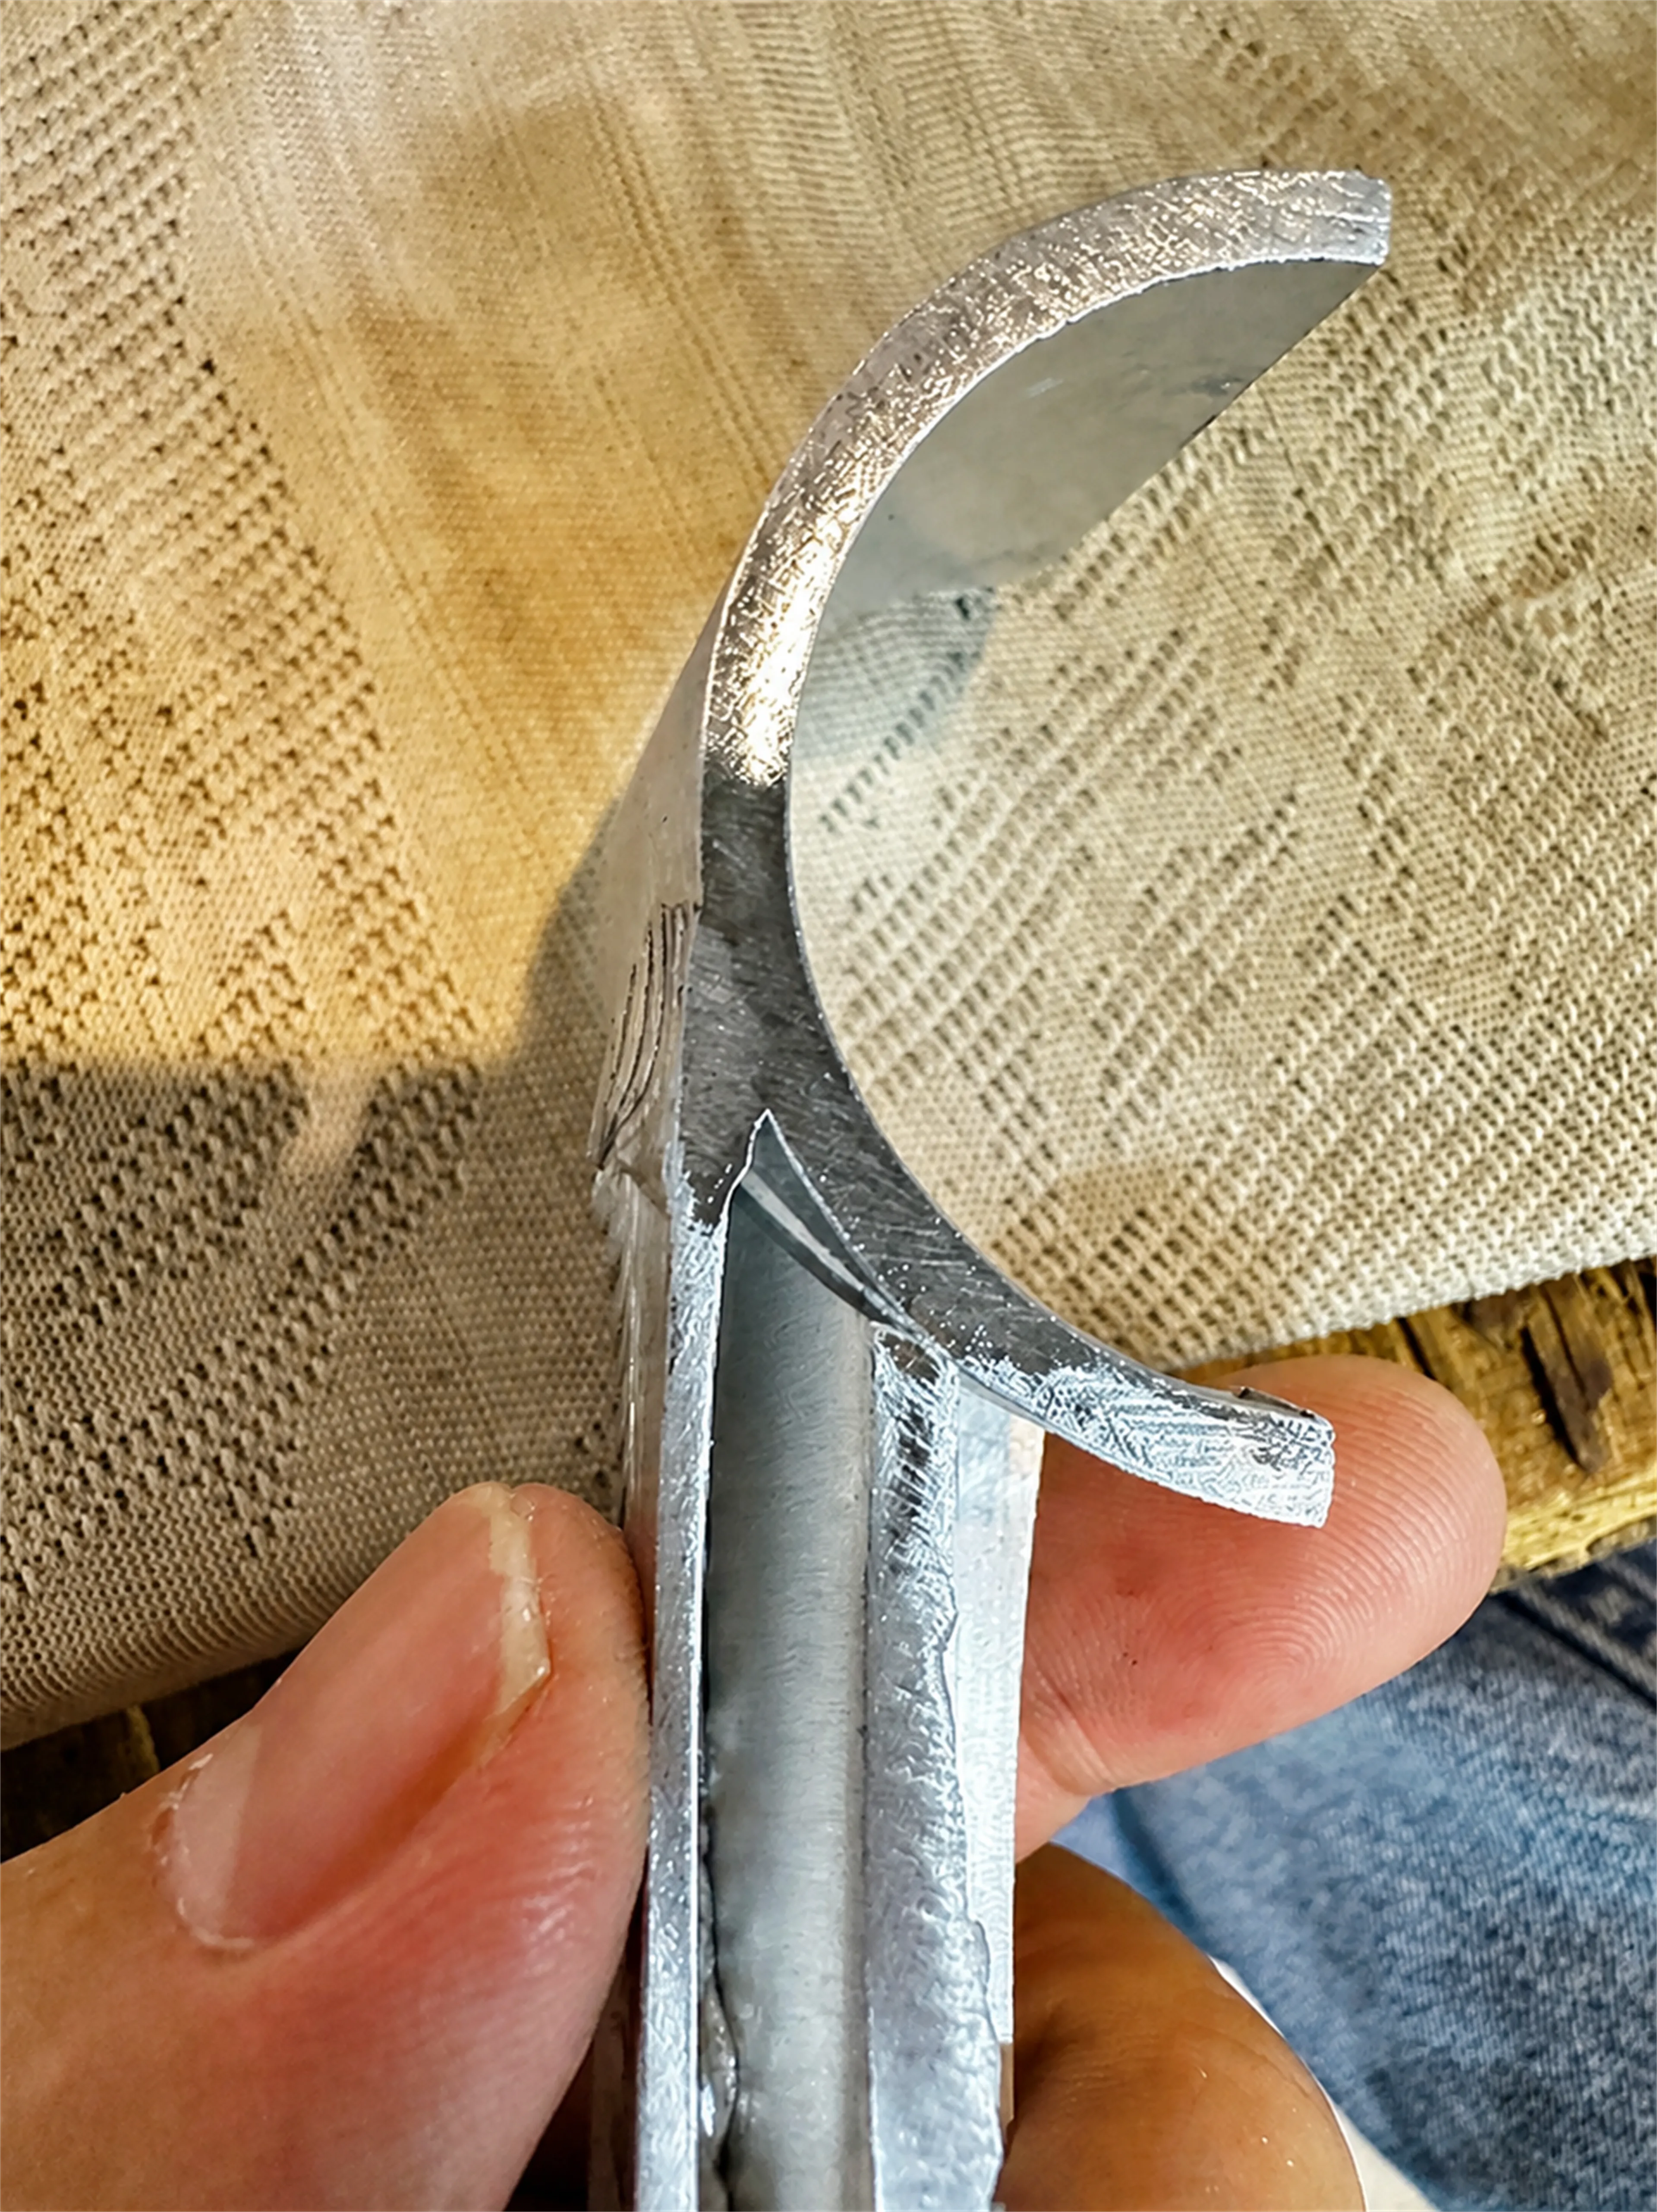
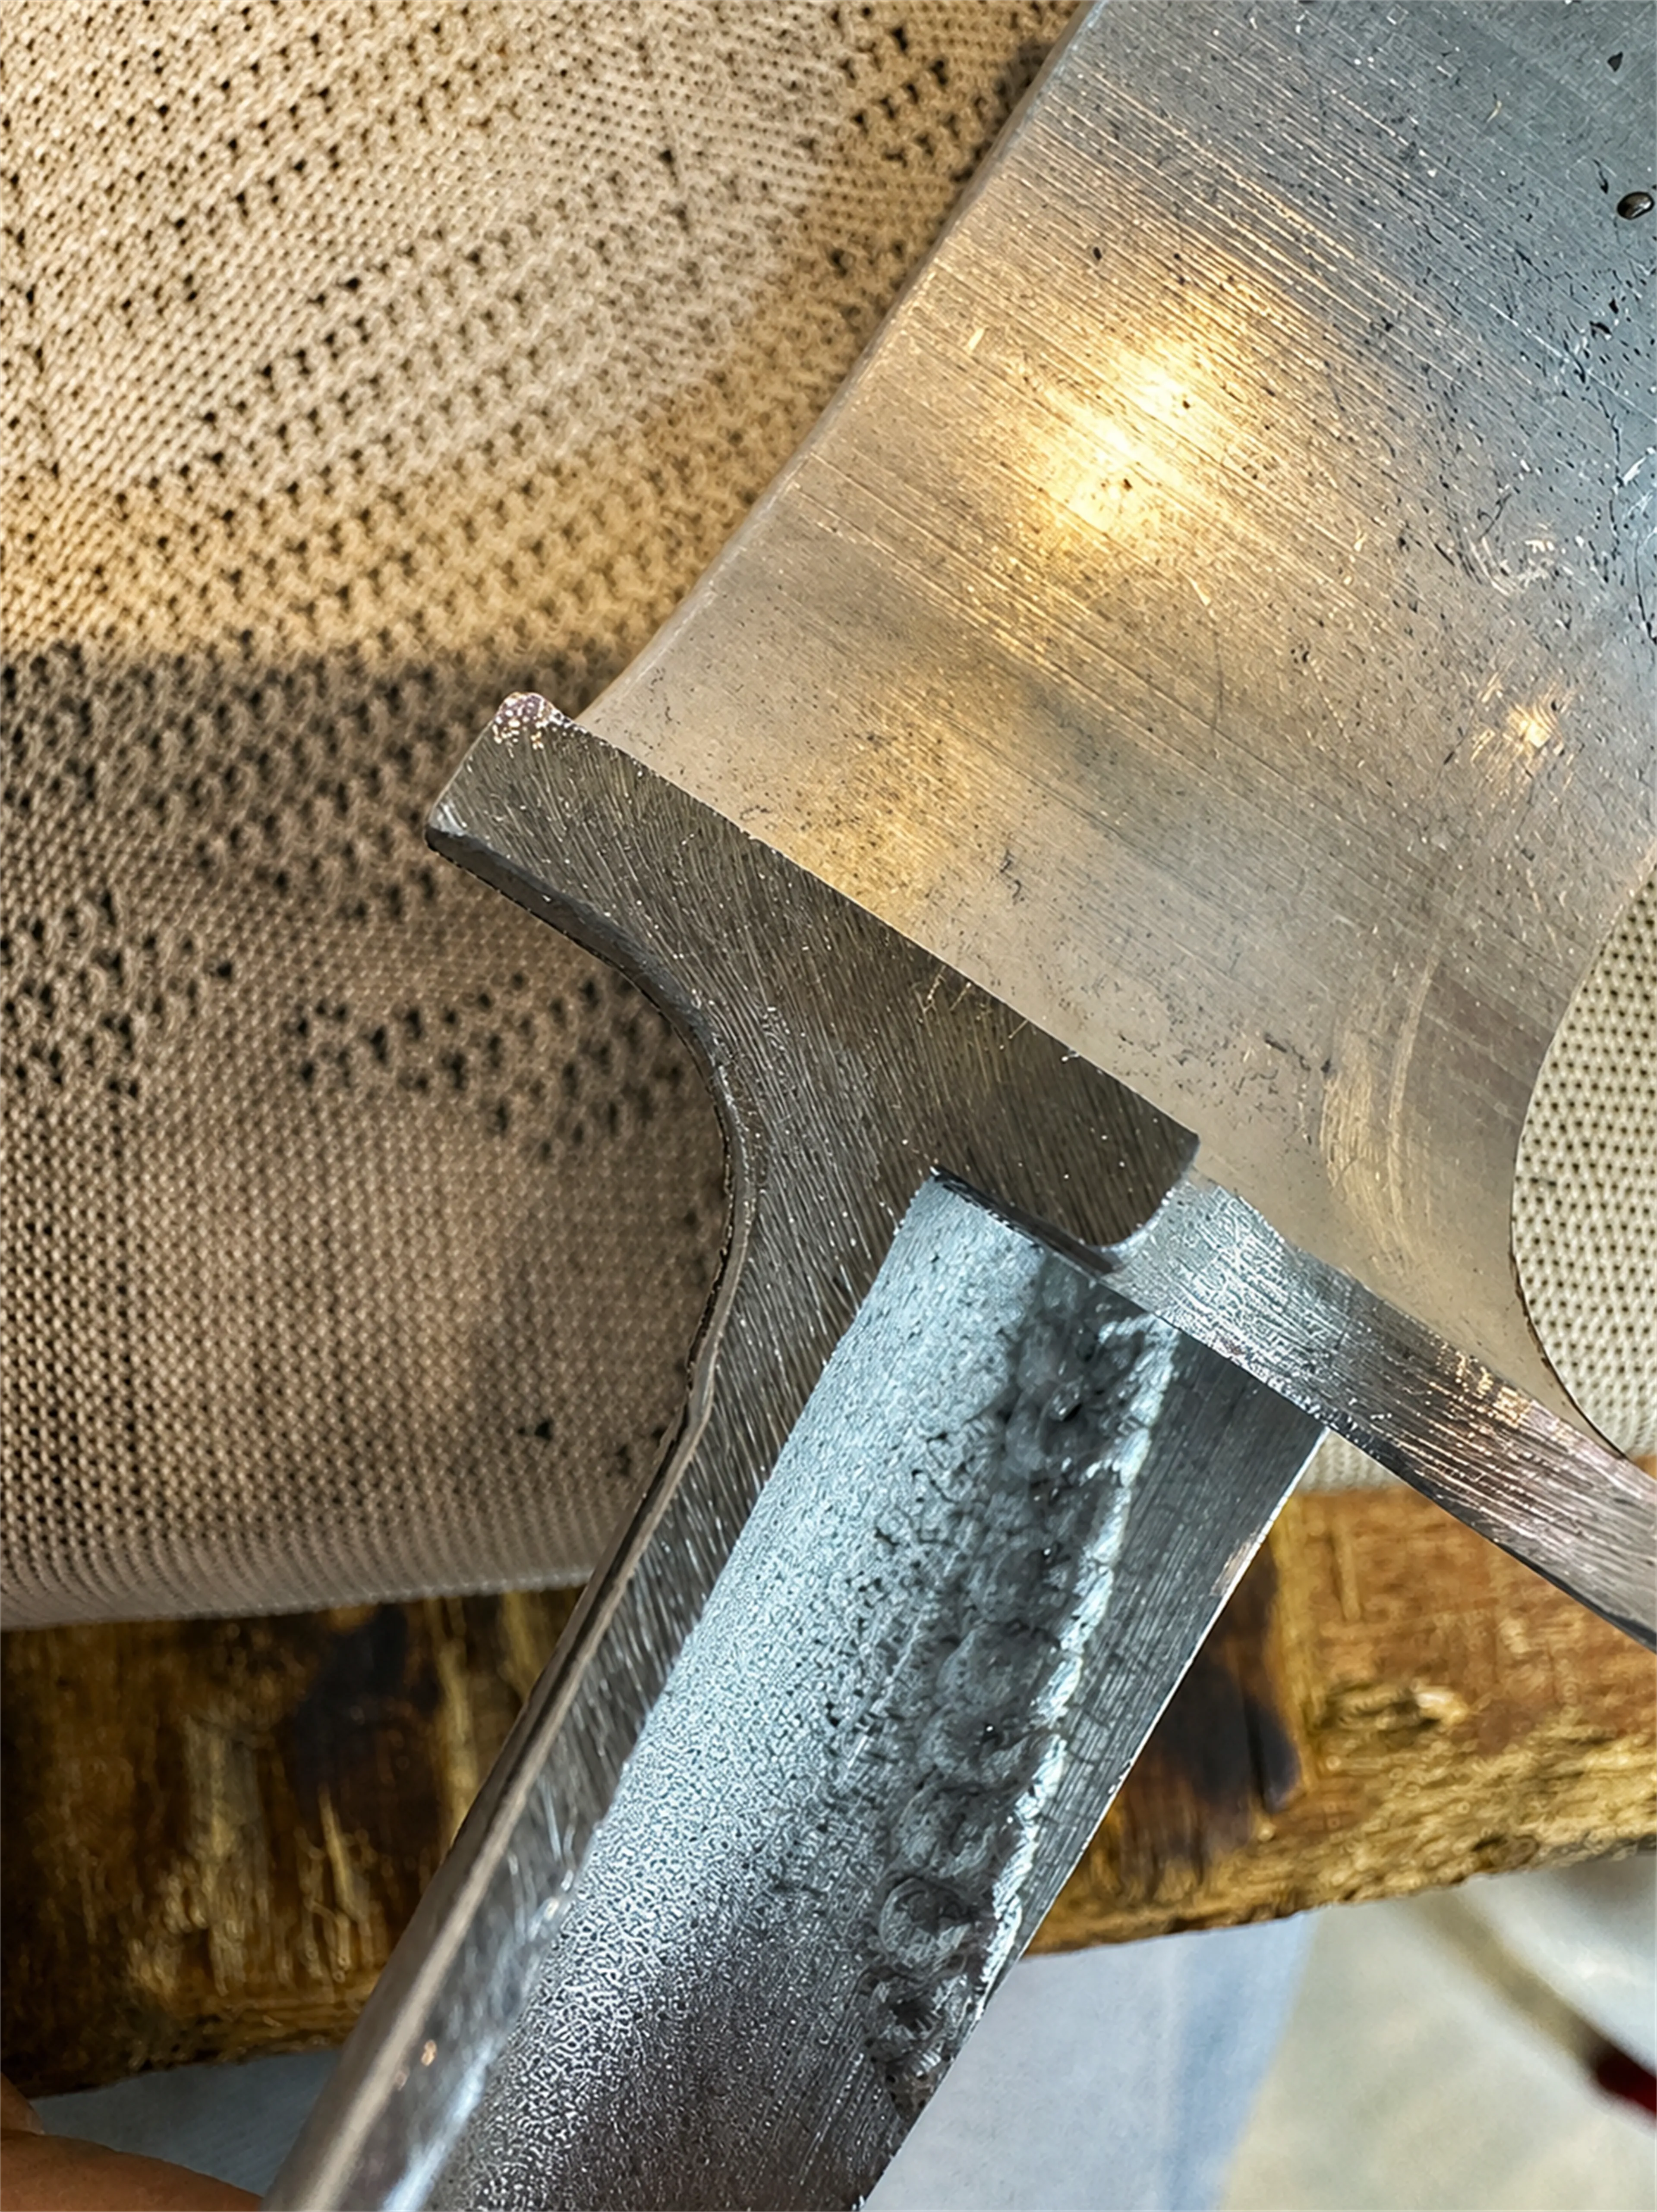
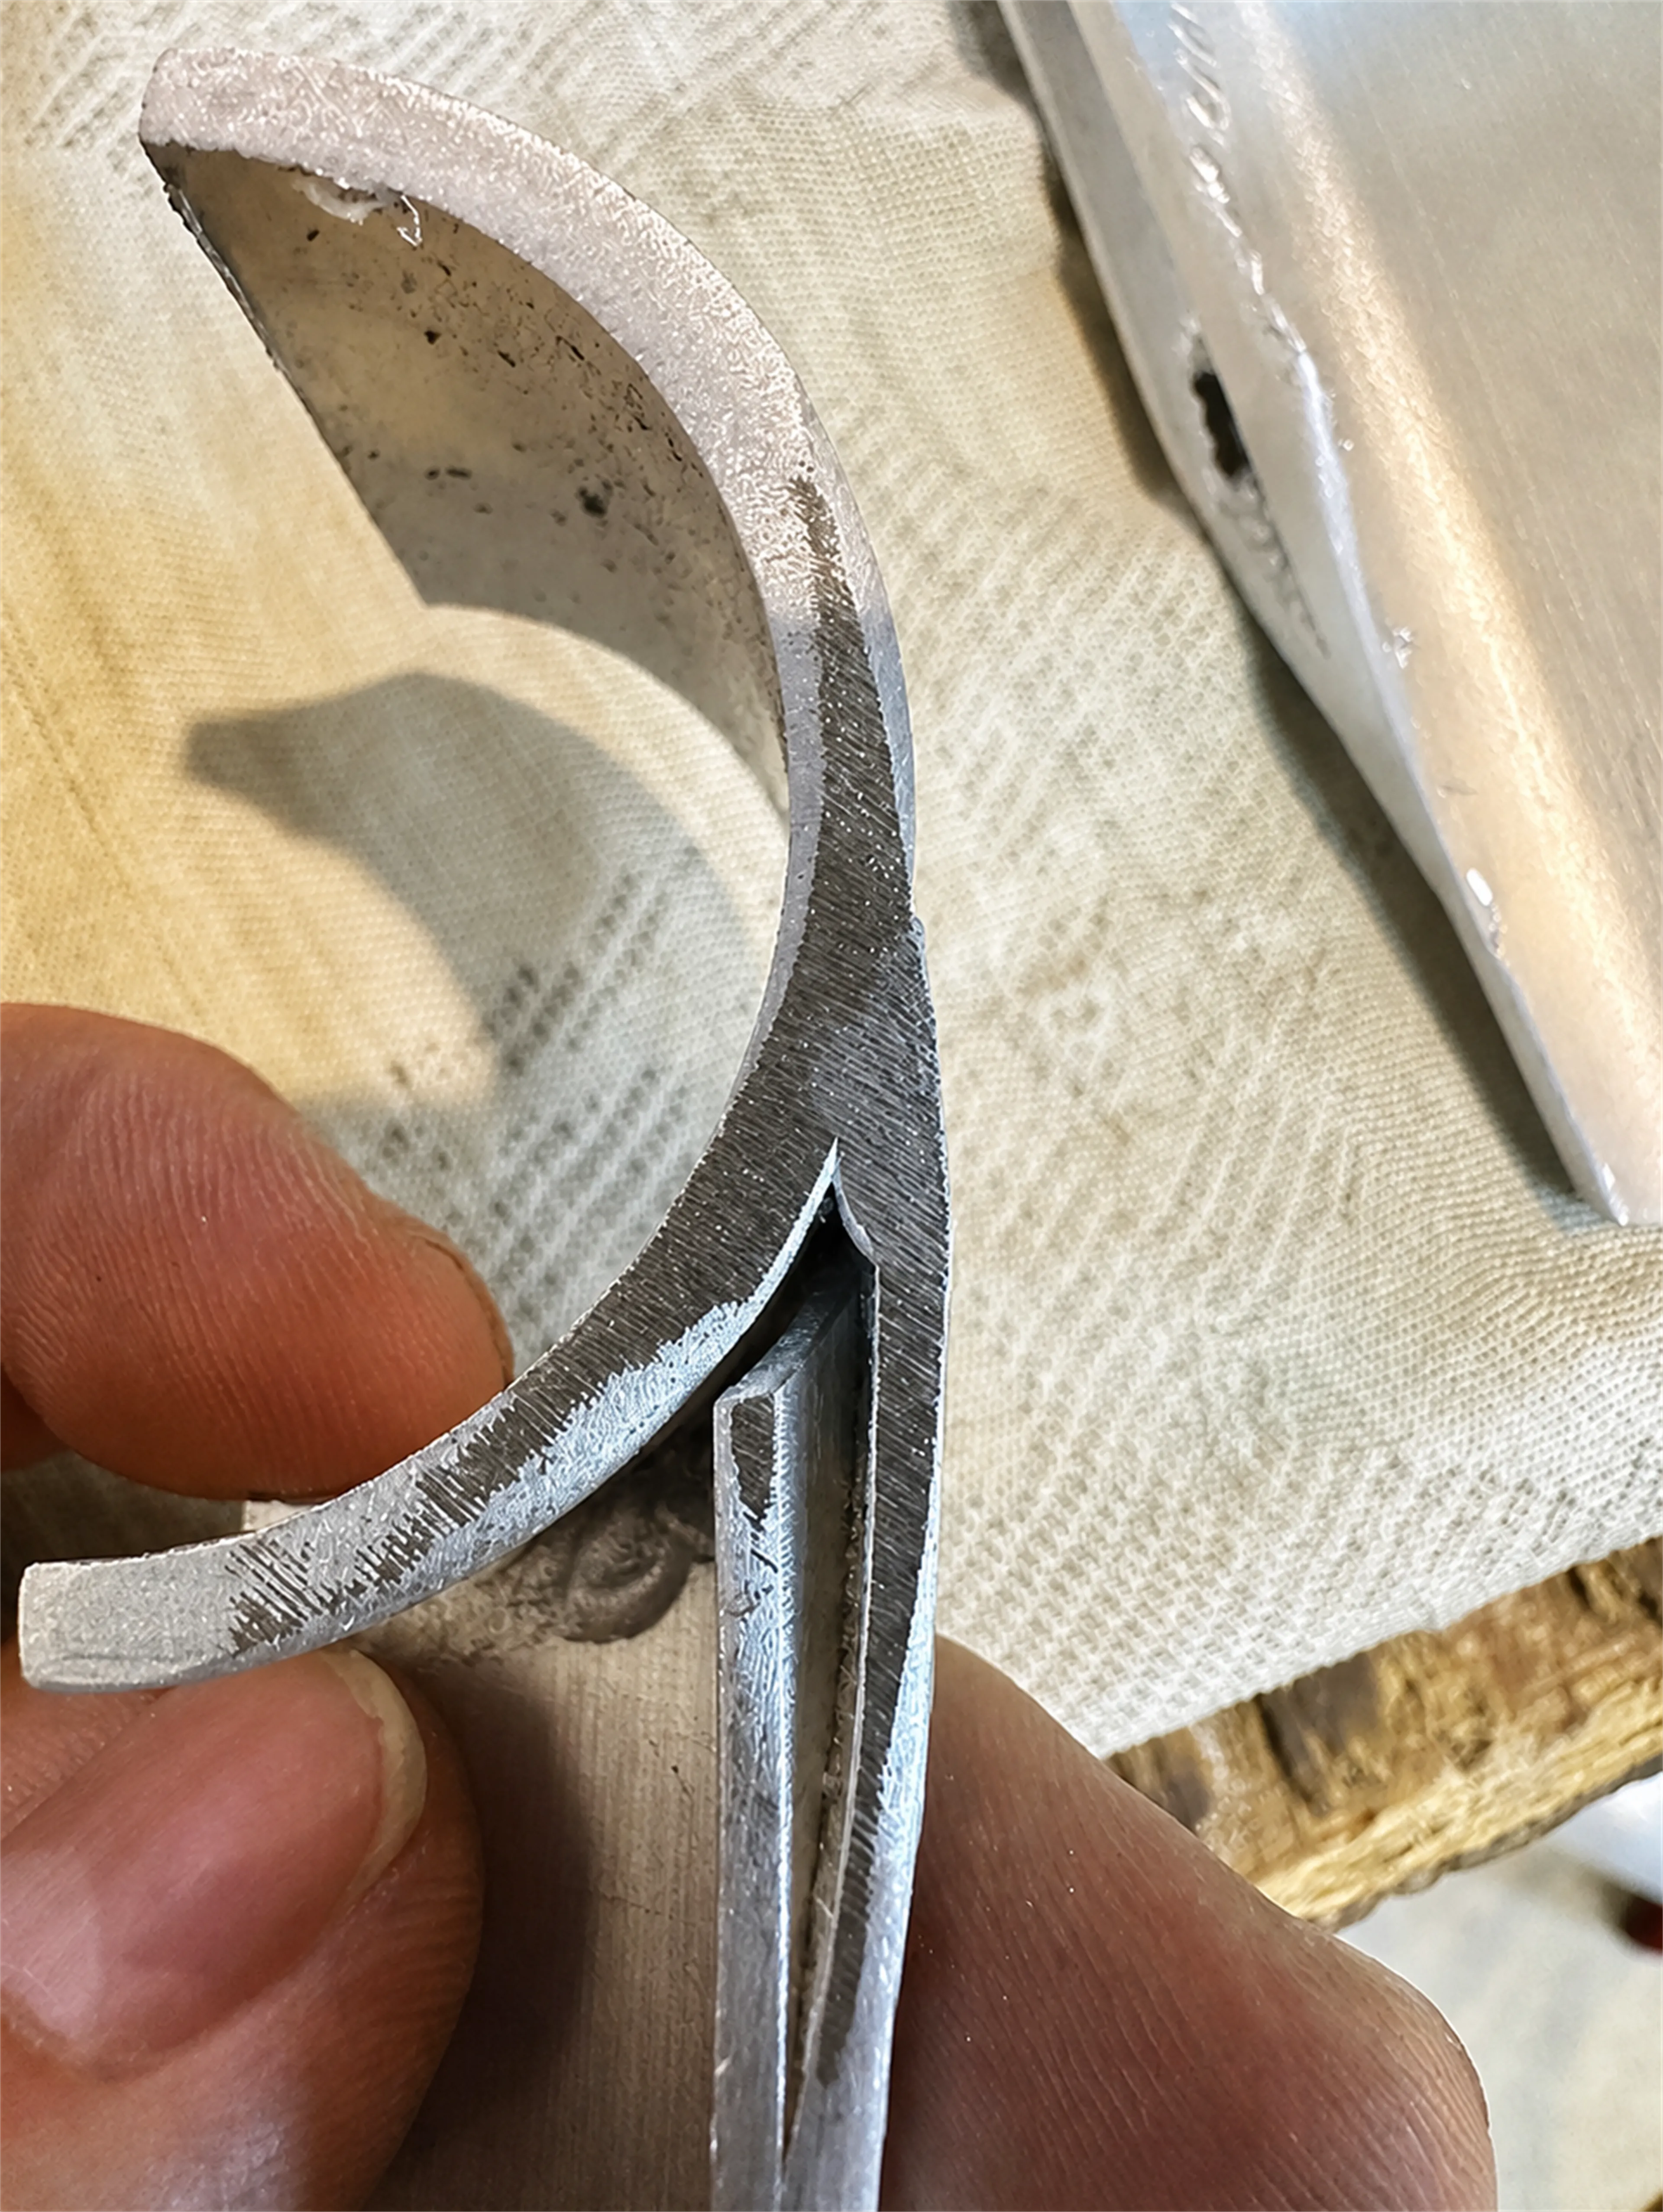
實際焊接截面檢查|熔深、熔透與熔合狀態驗證
| 驗證項目 | 說明 | |
|---|---|---|
| 01 | 結構與熔合完整性 | 確認焊道與母材之間的熔合狀態,降低未熔合、熔合不足等焊接缺陷風險 |
| 02 | 熔深與熔透驗證 | 依材料、板厚、接頭形式與產品要求,透過截面檢查確認實際熔深與熔透結果 |
| 03 | 製程參數驗證與優化 | 透過實際焊接結果驗證電流、電壓、送線速度、焊接速度與熱輸入等製程參數,建立穩定的量產條件 |
| 04 | 可控的焊後研磨餘量 | 控制焊道外形與焊道餘高,降低後續研磨變異,支援 FlexRC™ 自動化焊道修整與表面精修 |
| 05 | 焊接與表面品質一致性 | 結合穩定焊接製程與後續表面處理,提高產品焊道品質、外觀與量產一致性 |
透過 Robotmaster 離線模擬,預先驗證焊接路徑、機器人姿態、焊接可達性與治具干涉,降低現場試誤並提升導入效率
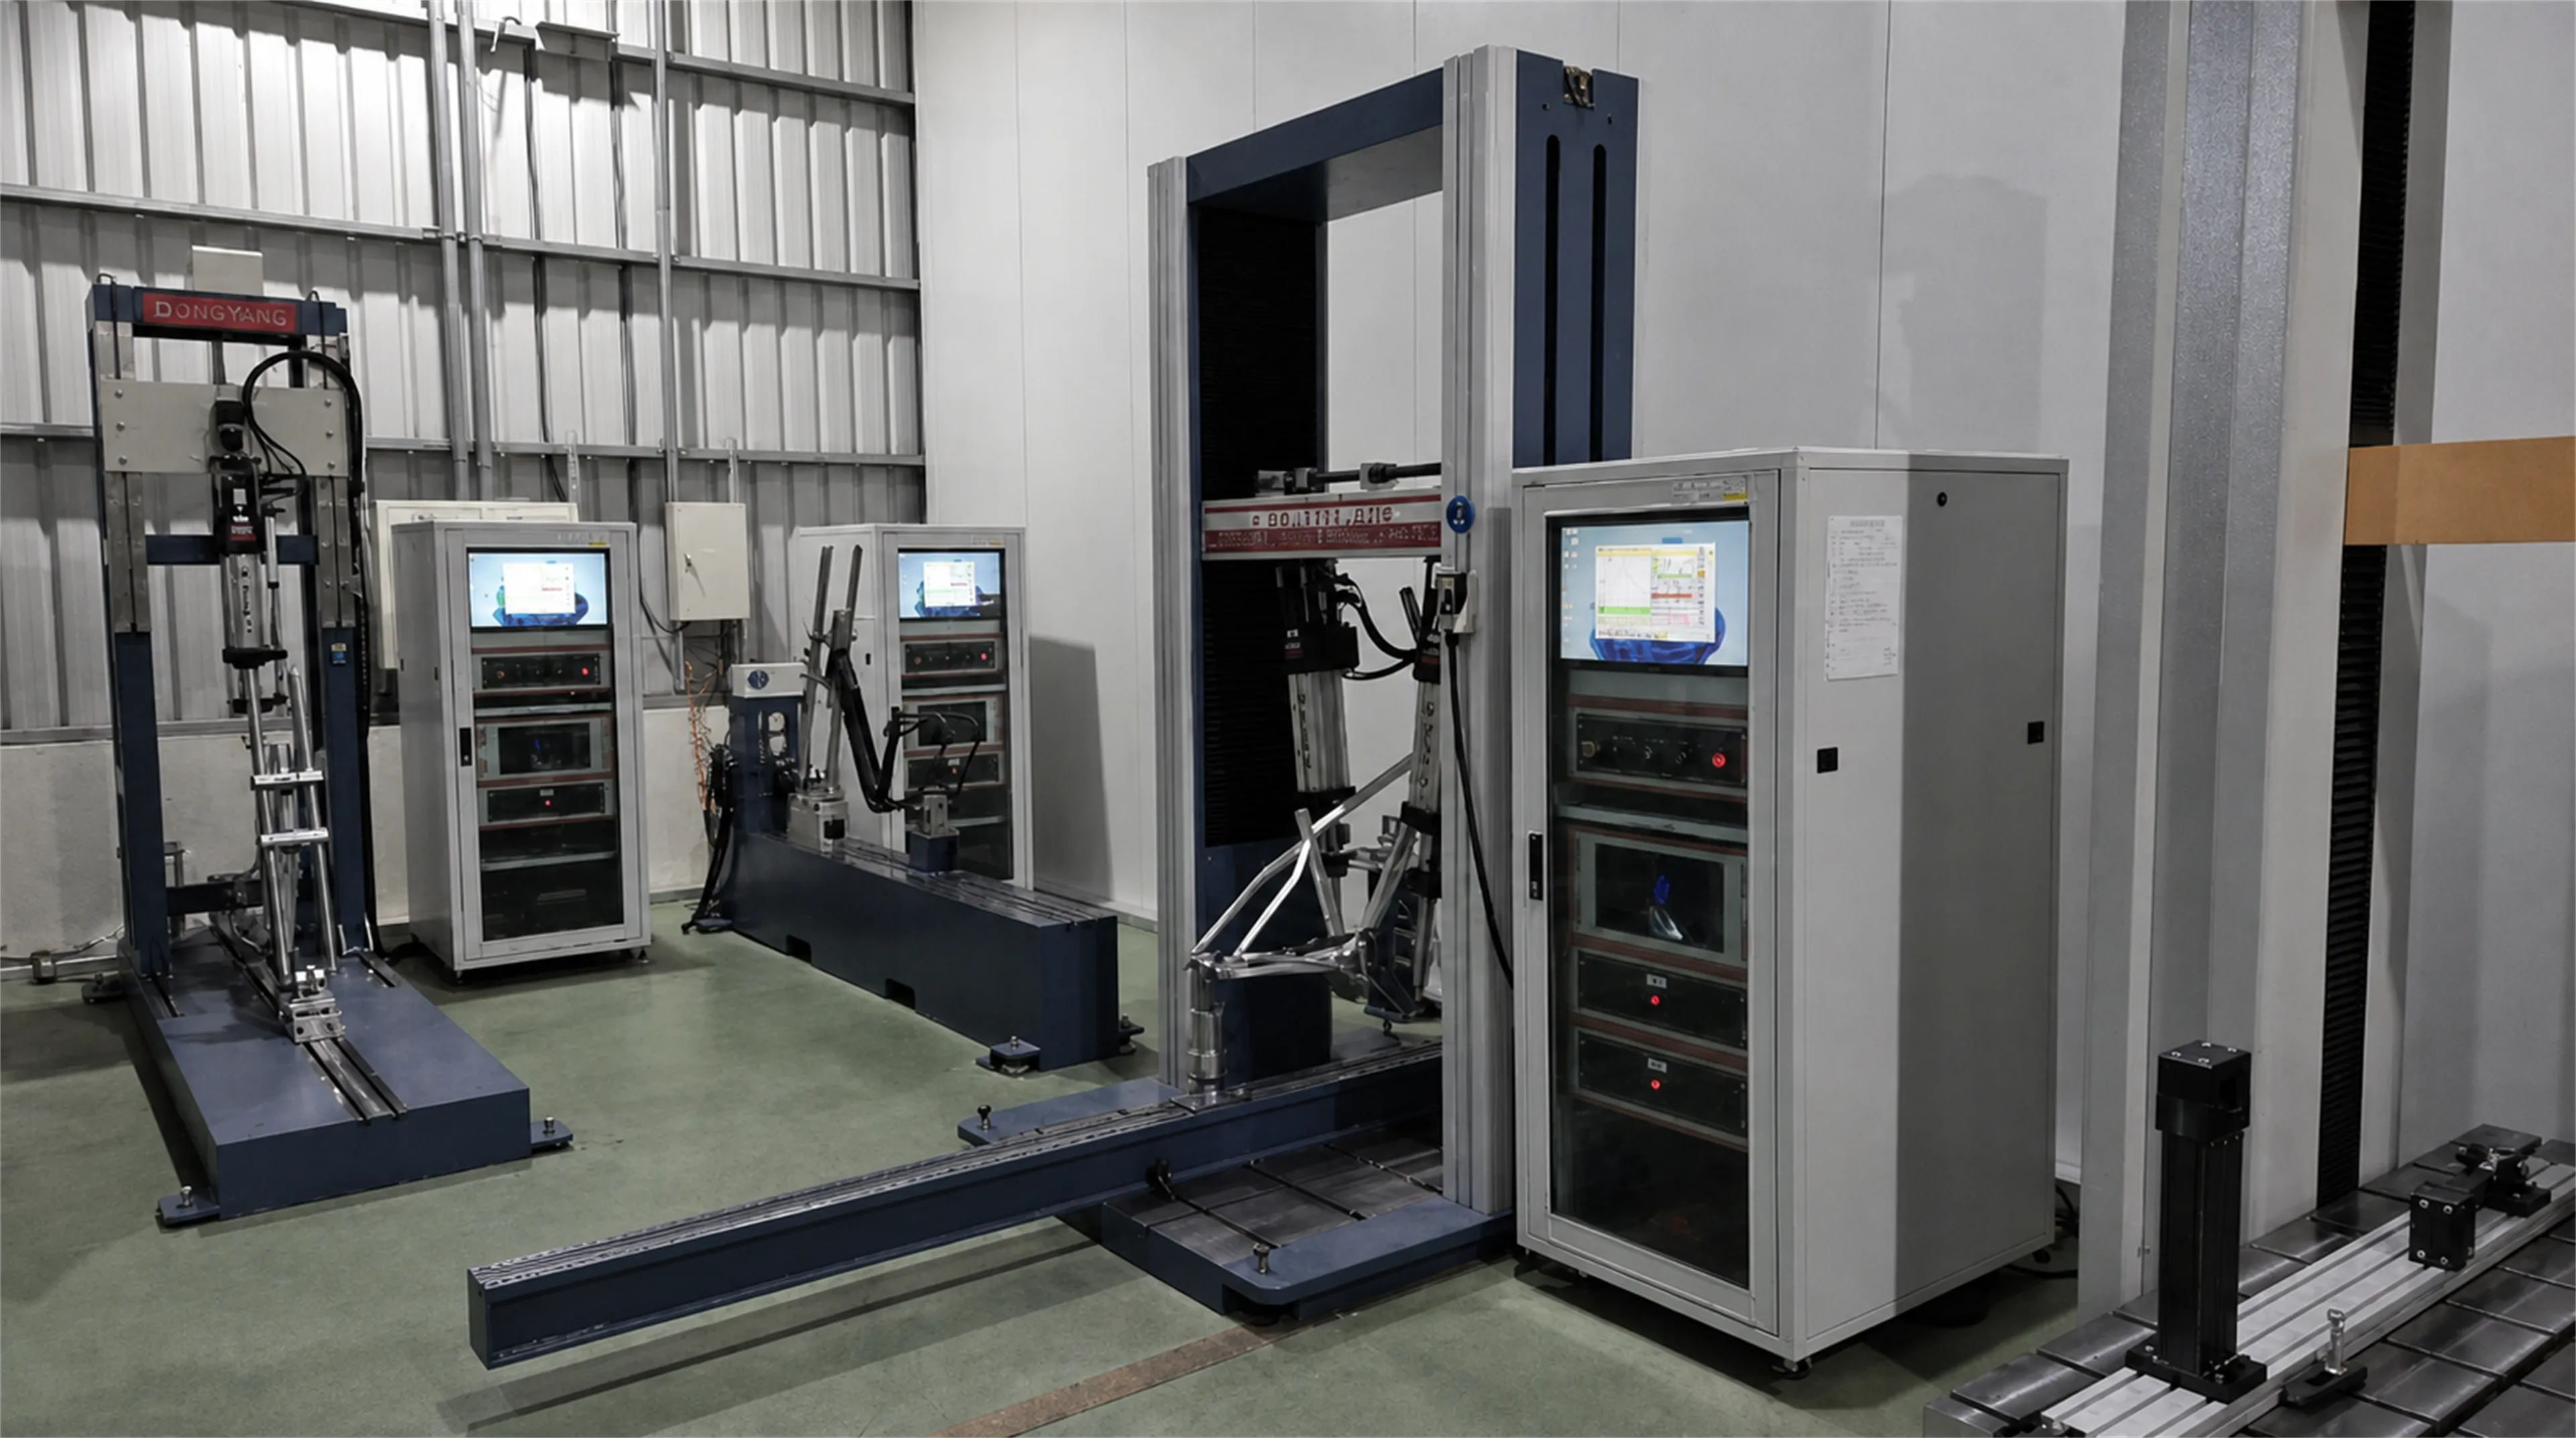
DS 建置結構可靠性驗證設備,可於內部依產品結構、焊接接頭與驗證需求,進行疲勞測試、衝擊測試及靜態強度測試。
透過實際結構測試,可將驗證結果直接回饋至接頭設計、焊接參數、治具拘束、焊接順序與結構設計,持續優化焊接製程與結構可靠性,建立從焊接製程開發到結構驗證的完整工程流程。
01
02
03
DS 將焊接製程工程、治具設計、機器人自動化、焊後尺寸量測與結構可靠性驗證整合為完整工程流程。
透過疲勞、衝擊與靜態強度測試結果,可進一步回饋並優化焊接參數、接頭設計、治具拘束及製程條件,提升焊接品質一致性、結構可靠性與量產穩定性。
為提升機器人焊接路徑與實際焊縫位置的一致性,DS 整合 Robotmaster® 離線編程、機器人校正與實機驗證,建立虛擬模型與實際工作站之間一致的幾何與運動關係。
透過離線路徑規劃、姿態與可達性分析、干涉檢查,以及實機校正與路徑驗證,可降低現場示教與調試時間,提升新產品導入、換線效率與複雜焊接製程的穩定性。
DS 提供 Robotmaster® 軟體應用、系統導入、教育訓練與技術支援,並可依 CAD / CAM 資料與製程需求建立機器人焊接路徑。
透過虛擬環境,可預先進行:
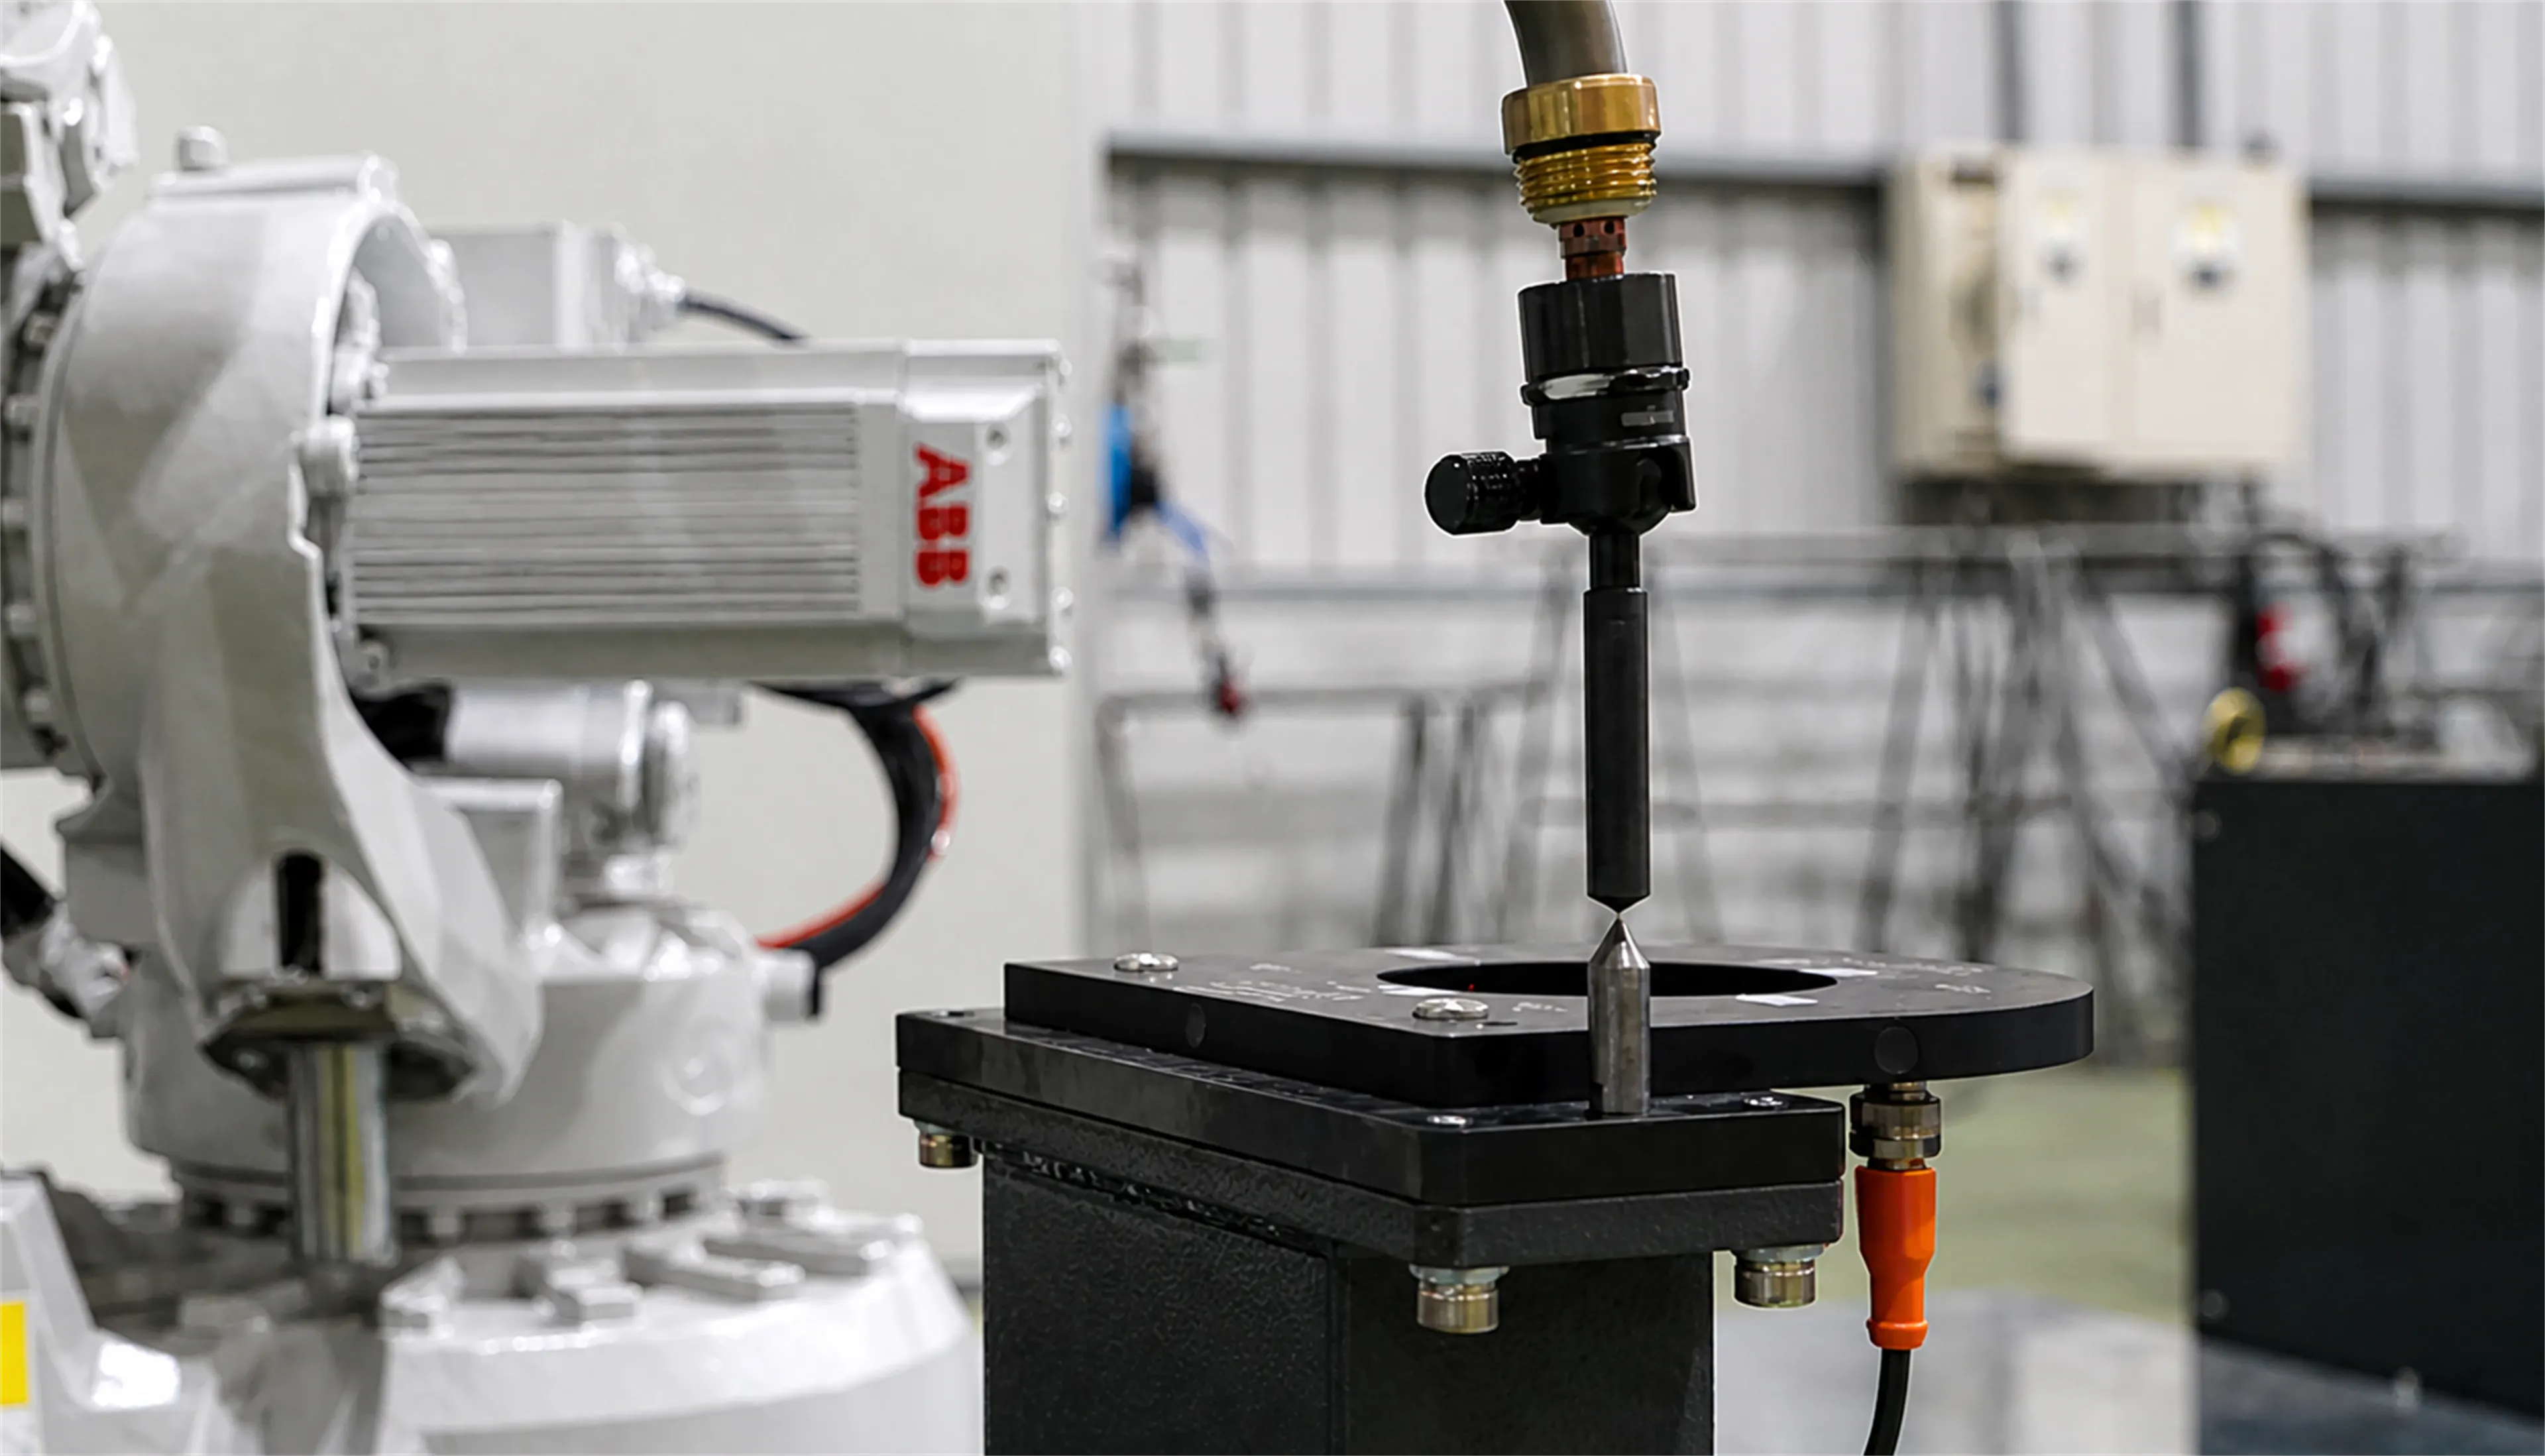
DS 針對機器人、焊槍、治具、變位機與工作站之間的幾何關係及運動參數進行校正與驗證,使離線模擬模型與實際設備保持一致。
透過實機校正,可降低虛擬路徑與實際焊接位置之間的偏差,並提升機器人與變位機協同運動、焊接路徑導入及換線後製程的一致性。
此校正能力涵蓋工具、工件、工作站及協同運動相關設定,可依設備架構與製程需求進行調整與驗證。
DS 機器人焊接自動化與焊接製程工程方案適用於多種高端製造產業