DS 整合 TRUMPF/IPG 光纖雷射源、高精度工業機器人、雷射加工頭、變位裝置、治具與 Robotmaster® 離線編程,提供 3D 雷射切割與精密雷射焊接整合方案。系統可依材料、工件幾何、板厚、加工節拍與品質需求配置 2–6 kW 雷射源,並依製程選用雷射切割頭或雷射焊接頭;焊接應用亦可依需求整合送線機、可見光對位/視覺模組與客製治具,支援自熔焊、填絲焊接、複雜 3D 軌跡及多角度焊接。
LSC-2P/LSC-2TP/LSW-2P/LSW-2TP 系列結合 TCP、Base、WOBJ 與 Laser Tool 校正技術,提升離線模型與實際設備間的座標一致性;搭配 Robotmaster® 可依 3D CAD 資料建立加工路徑,進行姿態最佳化、可達性分析、碰撞檢查與程式輸出,降低現場示教與程式調整時間。
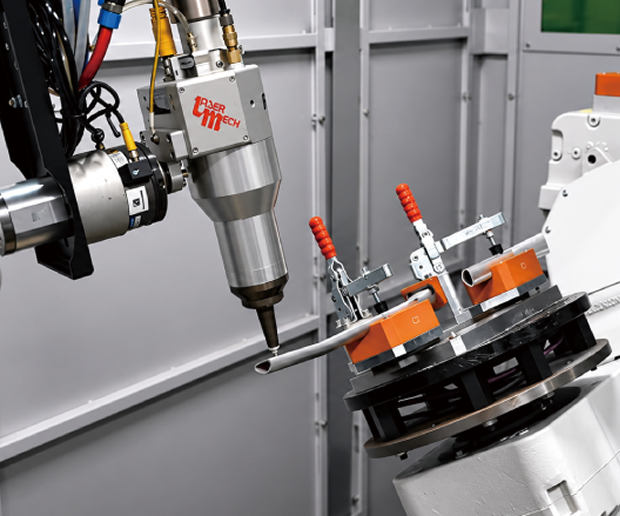
依工件尺寸、工作範圍、負載與製程需求選用適合的機器人,並進行 TCP、Base、WOBJ 與 Laser Tool 校正
搭配 Robotmaster® 依 3D CAD 建立加工路徑,支援姿態最佳化、可達性分析、碰撞檢查與離線程式輸出,降低現場示教與程式調整時間,並提升虛擬模型與實際設備間的座標一致性
支援立體工件、異形管件、複雜曲面與多角度加工,可執行開孔、修邊、輪廓切割與 360° 環切
依材料、厚度與工件幾何條件設定雷射功率、加工速度、焦點位置與機器人路徑,建立穩定且可重複的 3D 雷射切割製程
整合接頭設計、組裝間隙、治具定位、焊接路徑與雷射參數,並可依需求配置送絲機、可見光對位/視覺模組與變位裝置
透過製程驗證建立穩定的熔深與熔合品質,並有助於降低熱輸入、熱影響區與焊接變形
2P
模組化
採模組化雷射加工 Cell 設計,整合工業機器人、雷射切割頭、變位裝置、治具與 Robotmaster® 離線編程,支援複雜曲面、異形管件、開孔、修邊、輪廓切割及多角度 3D 雷射切割,適合多品項、高彈性與自動化雷射切割應用
採模組化雷射焊接 Cell 設計,整合工業機器人、雷射焊接頭、變位裝置、治具與 Robotmaster® 離線編程,支援對接焊、搭接焊、環形焊接、複雜曲面與 3D 軌跡焊接,並支援自熔焊與填絲雷射焊接
2TP
轉台式雙工位
採轉台式雙工位雷射切割 Cell 設計,整合工業機器人、雷射切割頭、雙工位轉台、治具與 Robotmaster® 離線編程,支援複雜輪廓、異形管件、多角度加工及 360° 環切。透過轉台切換加工區與上下料區,可在加工同時進行另一工位的工件準備,提升製程銜接與設備利用效率
採轉台式雙工位雷射焊接 Cell 設計,整合工業機器人、雷射焊接頭、雙工位轉台、治具與 Robotmaster® 離線編程,支援對接焊、搭接焊、環形焊接、複雜 3D 軌跡及多角度精密焊接。透過轉台切換加工區與上下料區,可在焊接同時進行另一工位的工件準備,提升製程銜接與設備利用效率
適用 LSW 系列
01
支援需填充焊材的雷射焊接製程,可依焊材、線徑與焊接參數進行配置
02
協助焊接位置確認、工件對位與路徑設定,實際功能依焊接頭、視覺系統與專案配置而定
03
配合工件旋轉、翻轉與多角度定位,支援環形焊接、曲面焊接與複雜 3D 焊接軌跡
04
依工件幾何、接頭設計與間隙控制需求進行治具規劃,協助提升工件定位一致性與焊接製程穩定性
05
依 3D CAD 建立機器人焊接路徑,支援姿態最佳化、可達性分析、碰撞檢查與程式輸出,降低現場示教與程式調整時間
建立機器人、工件與雷射工具之間的準確座標關係,降低離線模型與實際設備間的座標誤差
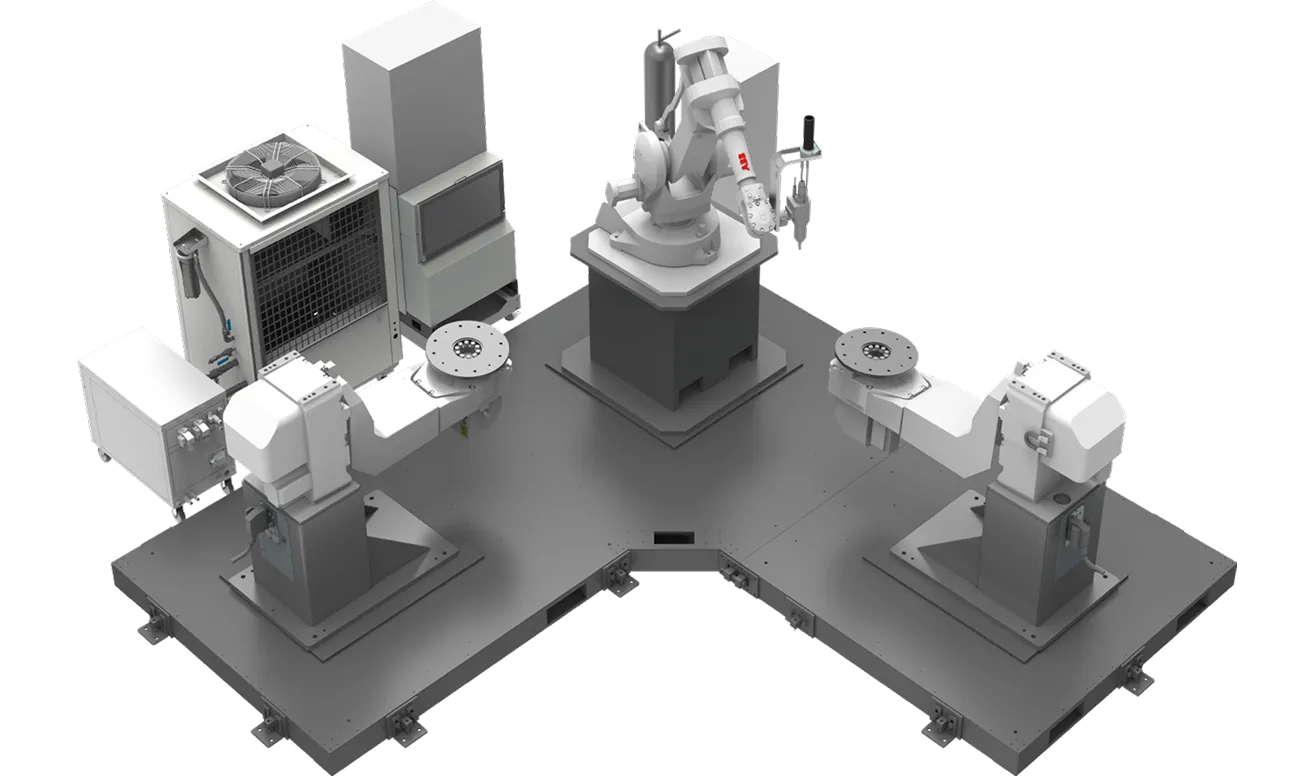
LSC-2P
01
透過 TCP、Base、WOBJ 與 Laser Tool 校正,搭配實機驗證,降低離線模型與實際設備間的座標差異,提升雷射切割與焊接軌跡的一致性
02
支援複雜曲面、異形管件、多角度切割、360° 環切與 3D 焊接軌跡,可依材料、板厚、接頭形式與工件幾何條件進行製程規劃
03
依切割或焊接需求管理雷射功率、加工速度、焦點位置、路徑與相關製程參數,並透過製程驗證支援加工穩定性與品質一致性
04
依 3D CAD 資料建立機器人加工路徑,支援姿態最佳化、可達性分析、碰撞檢查與程式輸出,降低現場示教與程式調整時間
05
設備狀態、加工參數、製程結果與品質資料可依專案需求整合至 SmartCore AI™,支援製程監控、品質追溯與後續分析
參考配置:約 4,044 x 4,044 mm;實際尺寸與設備配置依機器人工作範圍、雷射源、雷射加工頭、工件尺寸、變位裝置、安全防護及現場空間等專案條件規劃。
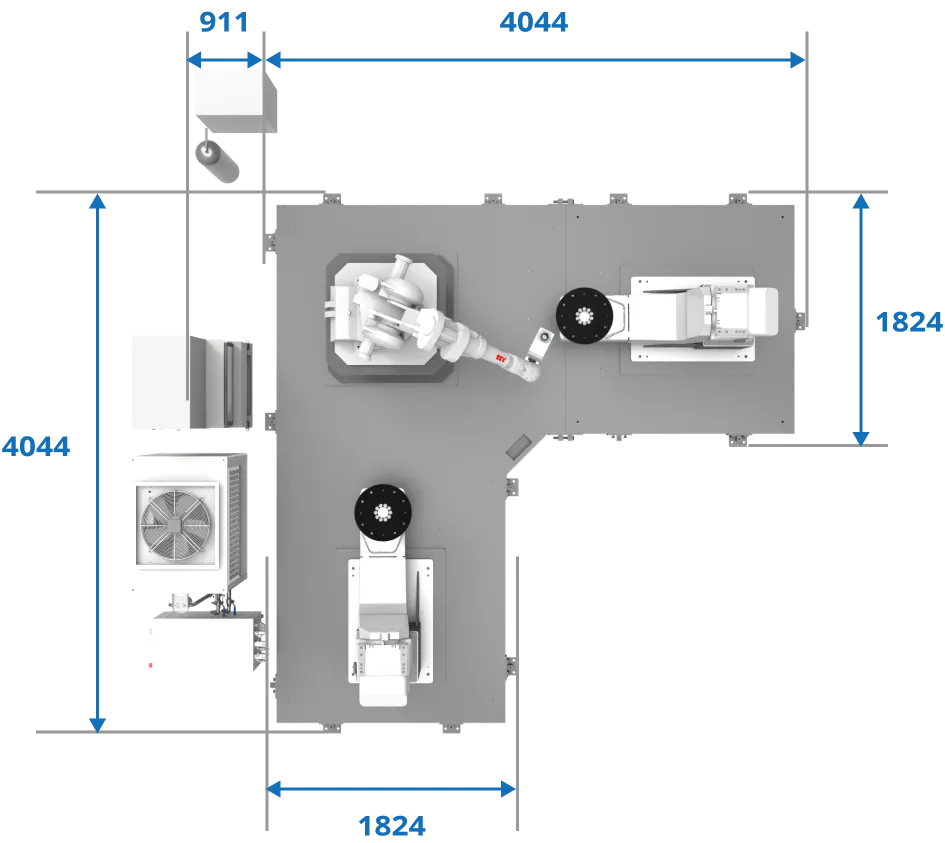
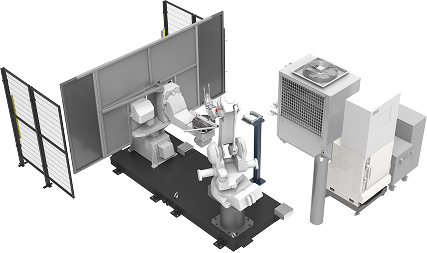
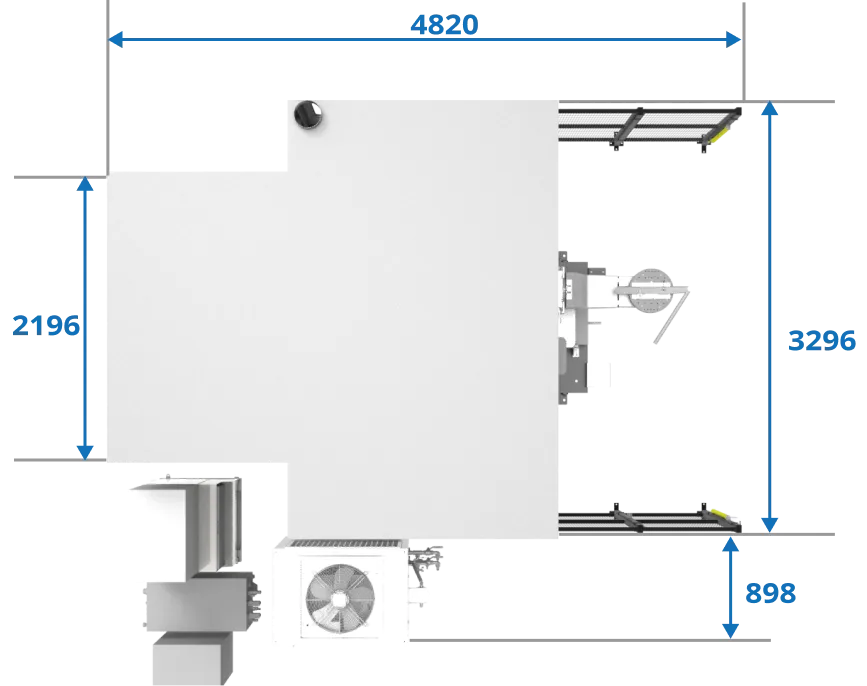
參考配置:約 4,820 x 3,296 mm;實際尺寸與設備配置依機器人工作範圍、雷射源、雷射加工頭、雙工位轉台、工件尺寸、上下料方式、安全防護及現場空間等專案條件規劃。
如果需要特殊工件、產能、上下料或現場配置,亦可依專案需求進行客製化設計。
| 型號 | LSC 雷射切割 | LSW 雷射焊接 |
|---|---|---|
| 系統概要 | ||
| 系統定位 | 機器人 3D 雷射切割 | 機器人精密雷射焊接 |
| 系統形式 | LSC-2P/LSC-2TP | LSW-2P/LSW-2TP |
| 標準模組尺寸 | 2P:約 4,044 x 4,044 mm;2TP:約 4,820 x 3,296 mm | |
| 客製化配置 | 可依特殊工件、產能、製程需求、上下料方式與現場空間進行客製化設計 | 可依特殊工件、產能、焊接製程、上下料方式與現場空間進行客製化設計 |
| 硬體配置 | ||
| 雷射源 | 標準配置 2–6 kW 光纖雷射;其他功率可依專案需求評估 | |
| 雷射加工頭 | 雷射切割頭 | 雷射焊接頭 |
| 機器人選型 | 依工作範圍、負載與製程需求選型 | |
| 變位裝置 | 依工件幾何與製程需求配置 | 依工件幾何、接頭形式與焊接需求配置 |
| 送線機 | - | 選配,支援填絲雷射焊接 |
| 可見光對位/視覺 | 依專案需求選配 | 選配,可支援工件對位、焊接位置確認與路徑設定 |
| 製程能力 | ||
| 主要製程 | 開孔、修邊、輪廓切割、360° 環切、複雜曲面及多角度 3D 切割 | 對接焊、搭接焊、環形焊接、複雜曲面、3D 軌跡及多角度焊接 |
| 製程參數管理 | 依材料、厚度、雷射功率、加工速度、焦點位置與加工條件管理 Recipe | 依材料、板厚、接頭形式、雷射功率、焊接速度、焦點位置與送絲條件管理 Recipe |
| 軟體與數據 | ||
| 高精度校正 | TCP/Base/WOBJ/Laser Tool 校正 | |
| 離線編程 | Robotmaster® 3D CAD 路徑生成、姿態最佳化、可達性分析、碰撞檢查與程式輸出 | |
| SmartCore AI™ 整合|選配 | 整合設備狀態、加工參數、製程結果與品質資料 | 整合設備狀態、焊接參數、製程結果與品質資料 |
| 產品識別|選配 | QR Code/Barcode | |
01
依材料種類、厚度、雷射功率、加工頭、輔助氣體、焦點位置與品質要求進行製程評估,不建議以單一固定數值作為所有應用的性能保證。
02
依機器人本體性能、TCP/座標校正、工件幾何、治具、加工路徑與製程條件而異,可依專案需求透過實際樣品與 3D Scan-to-CAD 進行驗證。
03
可儲存不同產品、材料與製程條件的加工參數,並依產品識別快速調用對應 Recipe 與加工路徑,支援換型與製程防錯。
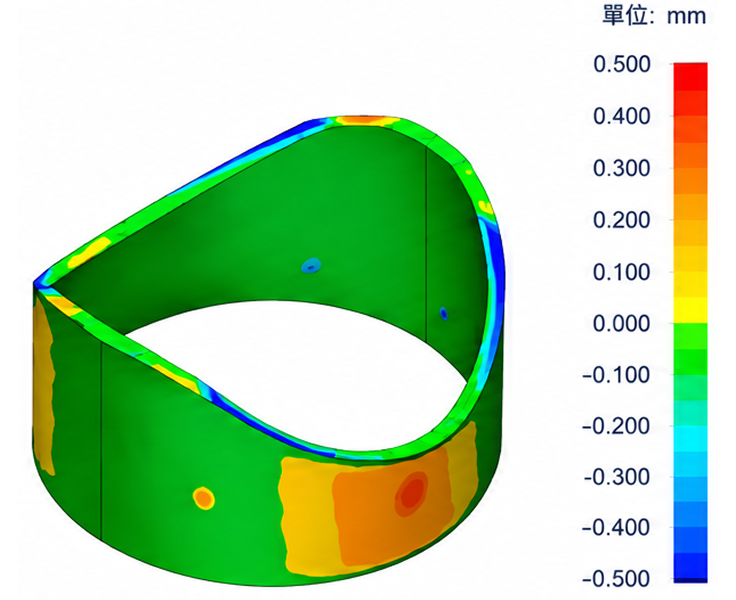
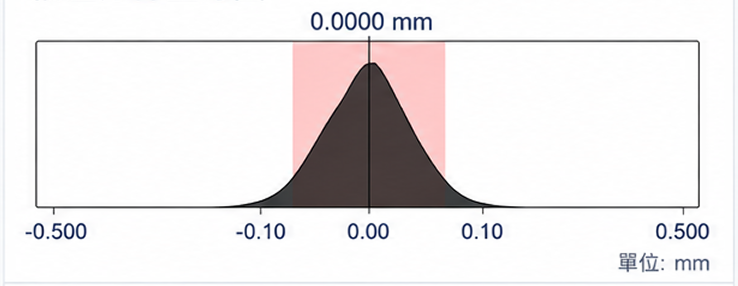
透過 3D 掃描比對實體工件與原始 CAD 模型,量化分析輪廓偏差、平均值與標準差,並辨識局部異常區域,作為機器人路徑、TCP/座標校正、治具定位與雷射加工參數優化的依據。本案例統計結果顯示平均偏差約 0.003 mm、標準差約 0.127 mm。
3D 偏差圖
偏差分佈直方圖
實體樣品
統計摘要
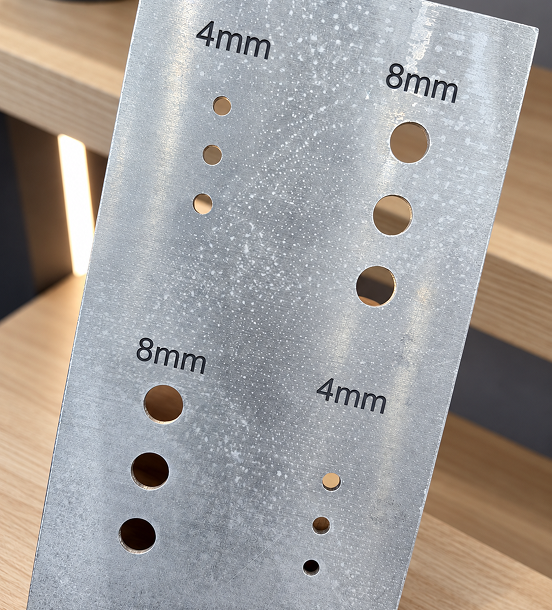
透過 Φ4 mm 與 Φ8 mm 小孔雷射切割,驗證機器人在小半徑、高曲率路徑下的軌跡控制穩定性、TCP/座標校正一致性、孔位重複性與孔徑一致性。此類加工對機器人路徑控制特別敏感,可作為評估機器人雷射加工系統路徑控制、重複性與座標一致性的重要驗證方式。
針對小孔與圓弧輪廓,確認孔位、孔徑、圓度與孔緣品質,並評估機器人路徑、TCP 校正與加工速度變化對切割結果的影響。
相同的路徑控制能力可延伸至小直徑環焊、圓形焊道與複雜曲線焊接,用於評估焊接軌跡追蹤、焦點位置穩定性、焊接速度控制與起終點銜接一致性。
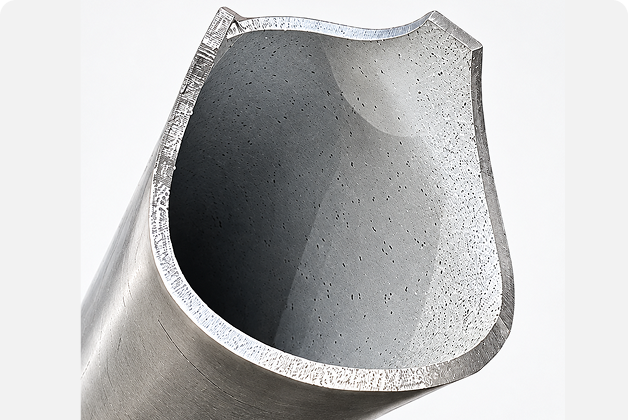
針對鋁合金異形管件與複雜曲面,支援連續 360° 環切加工,展現機器人 3D 雷射切割在複雜輪廓路徑下的路徑控制能力與切邊一致性
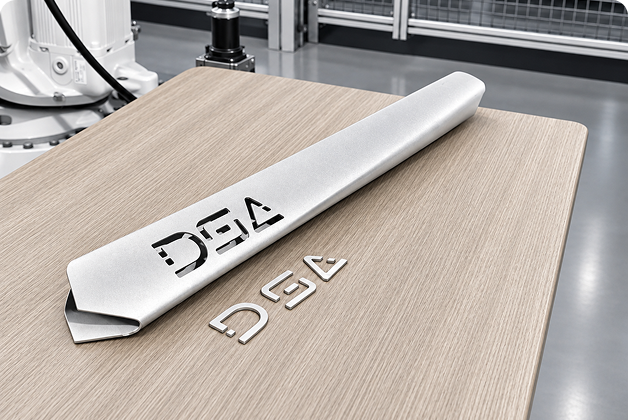
可依產品需求進行鋁合金管件字樣、開孔與外形輪廓切割,適用於客製化外觀、功能開孔與多樣化產品設計
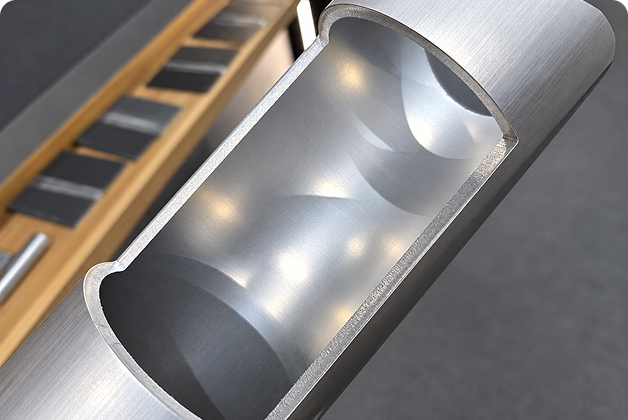
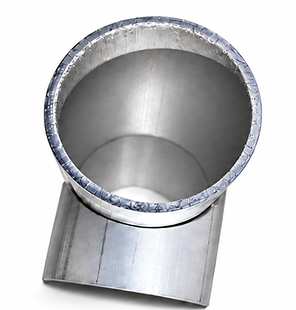
針對 4 mm 厚鋁合金管件進行開口切割,確認切邊品質、輪廓完整性與加工一致性,展現雷射切割於較厚壁管件加工上的應用能力
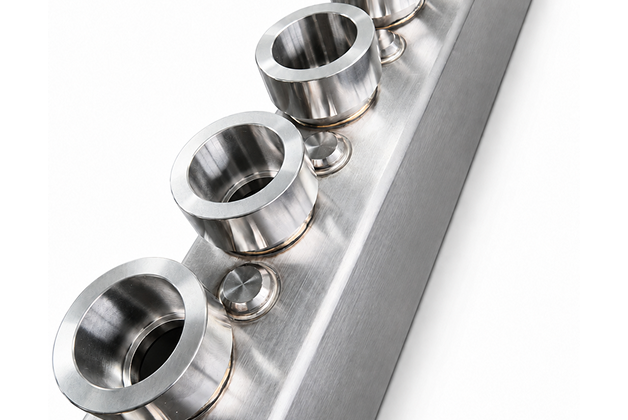
應用於不鏽鋼水冷管件與接頭的精密雷射焊接,兼顧焊道一致性、組裝精度與接頭品質,適用於高可靠度流體零件製造需求
2–6 kW 光纖雷射源可依材料、厚度與加工需求配置。一般而言,提高雷射功率可提升厚板加工能力與可用切割速度;隨材料厚度增加,切割速度通常下降。實際加工能力仍會受到材料特性、工件幾何、雷射源、切割頭、輔助氣體、焦點位置、工件姿態與品質要求等因素影響。
| 雷射功率 | 碳鋼/結構鋼 | 不鏽鋼 | 鋁合金 | 銅 | 黃銅 |
|---|---|---|---|---|---|
| 2 kW | 約 15–16 mm | 約 8 mm | 約 5 mm | 約 2.5 mm | 約 2.5 mm |
| 3 kW | 約 20 mm | 約 15–16 mm | 約 15–16 mm | 約 5–6 mm | 約 5–6 mm |
| 4 kW | 約 20–25 mm | 約 20 mm | 約 15–20 mm | 約 8 mm | 約 8 mm |
| 5 kW | 依設備與製程評估 | ||||
| 6 kW | 約 20–25 mm | 約 20–25 mm | 約 20–25 mm | 約 10 mm | 約 10 mm |
註:以上為雷射設備與製程參考值,非 DS 系統之固定性能保證;實際切割厚度與速度需依材料、工件幾何、雷射參數、加工頭、治具與品質要求進行專案驗證。
雷射焊接能力主要受到雷射功率、焊接速度、焦點位置、材料特性、接頭形式、組裝間隙與是否填絲等條件影響。一般而言,在其他條件相近時,提高雷射功率可增加可用熔深或提升焊接速度;提高焊接速度則通常會降低單位長度熱輸入與熔深。
| 雷射功率 | 鋁合金典型熔深 | 不鏽鋼典型熔深 | 低碳鋼典型熔深 |
|---|---|---|---|
| 2 kW | 約 2 mm | 約 3 mm | 約 3 mm |
| 3 kW | 約 3 mm | 約 5 mm | 約 5 mm |
| 4 kW | 約 4 mm | 約 7 mm | 約 7 mm |
| 5 kW | 約 5 mm | 約 8 mm | 約 8 mm |
| 6 kW | 約 6 mm | 約 10 mm | 約 10 mm |
以下為特定材料與製程條件下的參考值。
| 厚度與材料 | 2 mm 鋁合金 | 1.5 mm 不鏽鋼 | 3 mm 低碳鋼 |
|---|---|---|---|
| 3 kW | 約 7 m/min | 約 8 m/min | 約 3 m/min |
| 6 kW | 約 10.2 m/min | 約 13 m/min | 約 7 m/min |
註:以上為雷射設備與製程參考數據;實際焊接熔深與速度需依材料、工件幾何、雷射源、焊接頭、焦點位置、接頭設計、是否填絲、治具與品質要求進行專案驗證。
雷射切割與雷射焊接屬於連續軌跡加工,關鍵不只在單點定位精度,更在於機器人沿 3D 路徑運動時的路徑精度、路徑重複性與速度穩定性。機器人實際路徑表現會依型號、負載、速度、姿態與加工條件而異;DS 透過 TCP、Base、WOBJ 與 Laser Tool 校正,搭配 Robotmaster® 離線編程與實機驗證,降低虛擬加工路徑與實際運動軌跡間的偏差,提升雷射切割輪廓與焊接軌跡的一致。
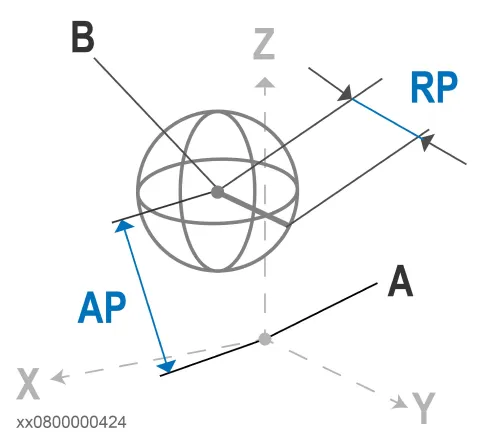
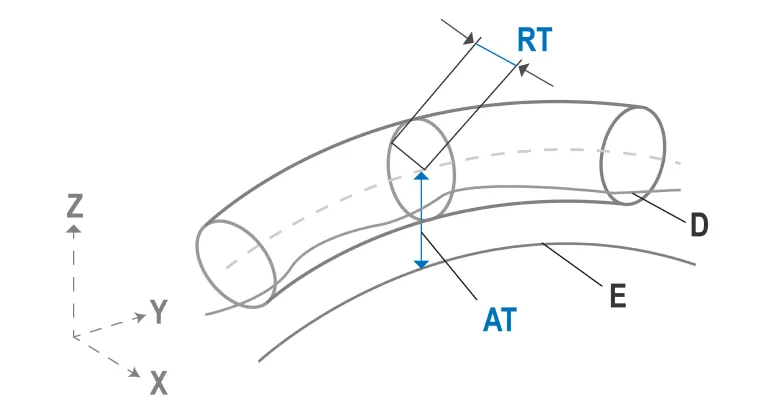
| 項目 | IRB 2400/10 | IRB 2400/16 | IRB 4400/60 | IRB 4400/L10 |
|---|---|---|---|---|
| 位置重複精度 RP (mm) | 0.03 | 0.03 | 0.06 | 0.05 |
| 位置精度 AP (mm) | 0.03 | 0.03 | 0.03 | 0.04 |
| 直線路徑重複精度 RT (mm) | 0.11 | 0.15 | 0.09 | 0.16 |
| 直線路徑精度 AT (mm) | 0.33 | 0.41 | 0.36 | 0.34 |
| 定位穩定時間 PSt (s) | 0.15 | 0.22 | 0.27 | 0.25 |
註:以上數據為 ABB 機器人本體之原廠參考規格,實際雷射加工精度仍會受到 TCP/座標校正、工件幾何、機器人姿態、速度、治具、雷射加工頭與製程條件等因素影響,非 DS 系統之固定加工精度保證。
對雷射加工而言,相較於單點 Position Accuracy / Repeatability,更應關注 Path Accuracy 與 Path Repeatability,因為切割與焊接品質取決於機器人在整段連續軌跡上的實際運動表現,而不只是單一位置是否到達準確。