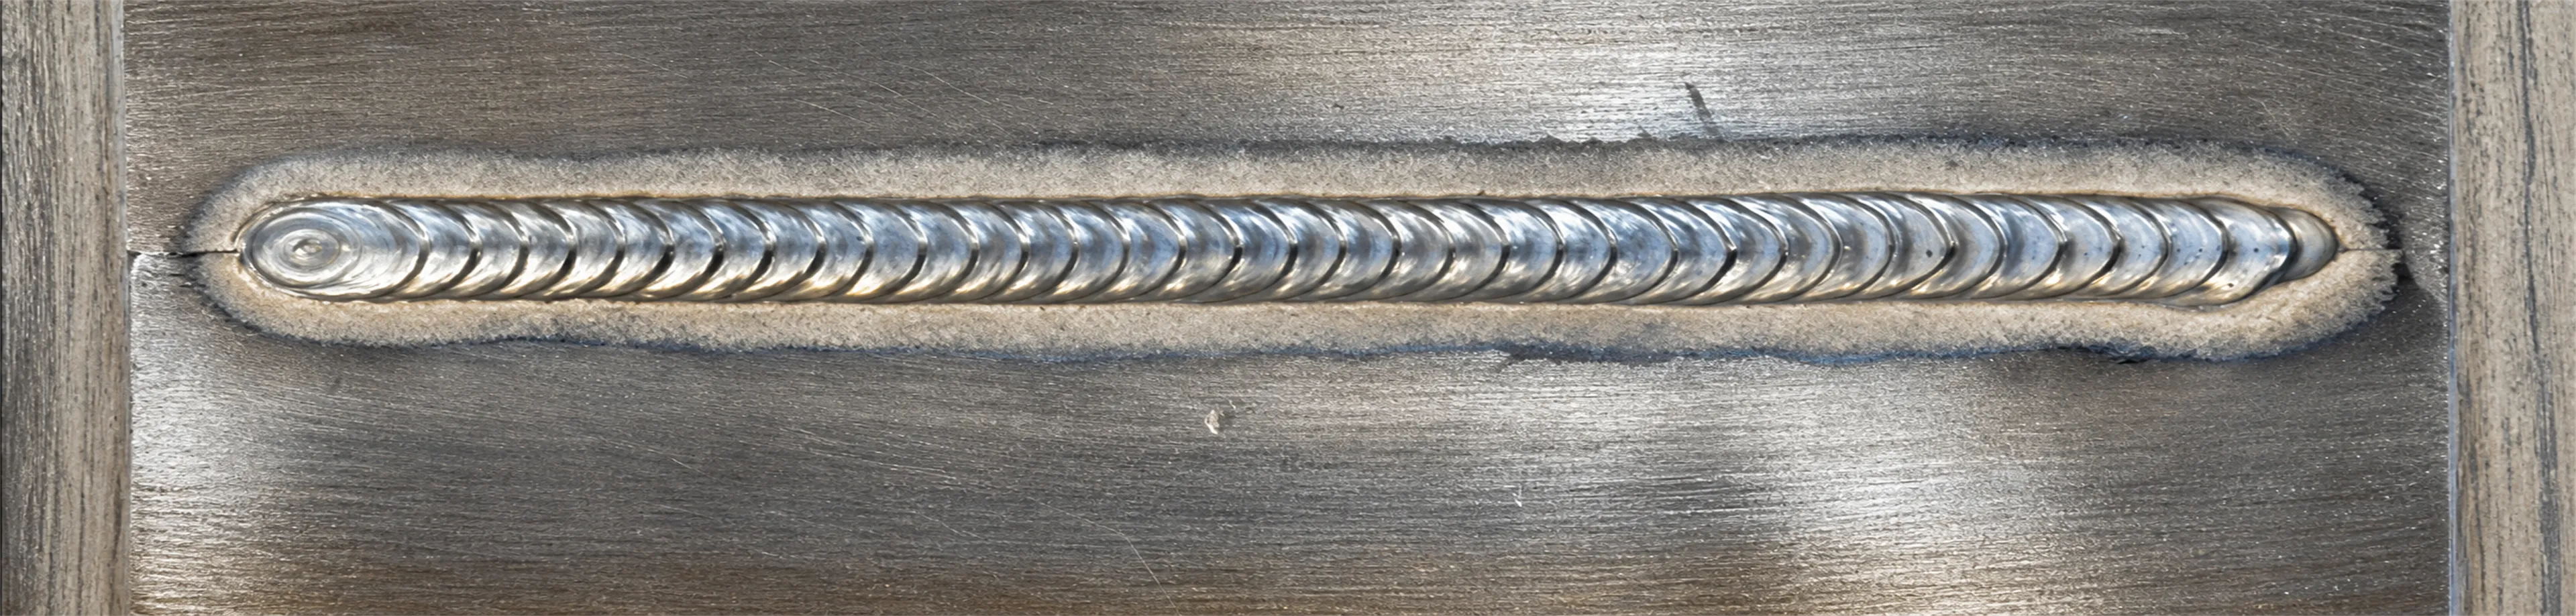
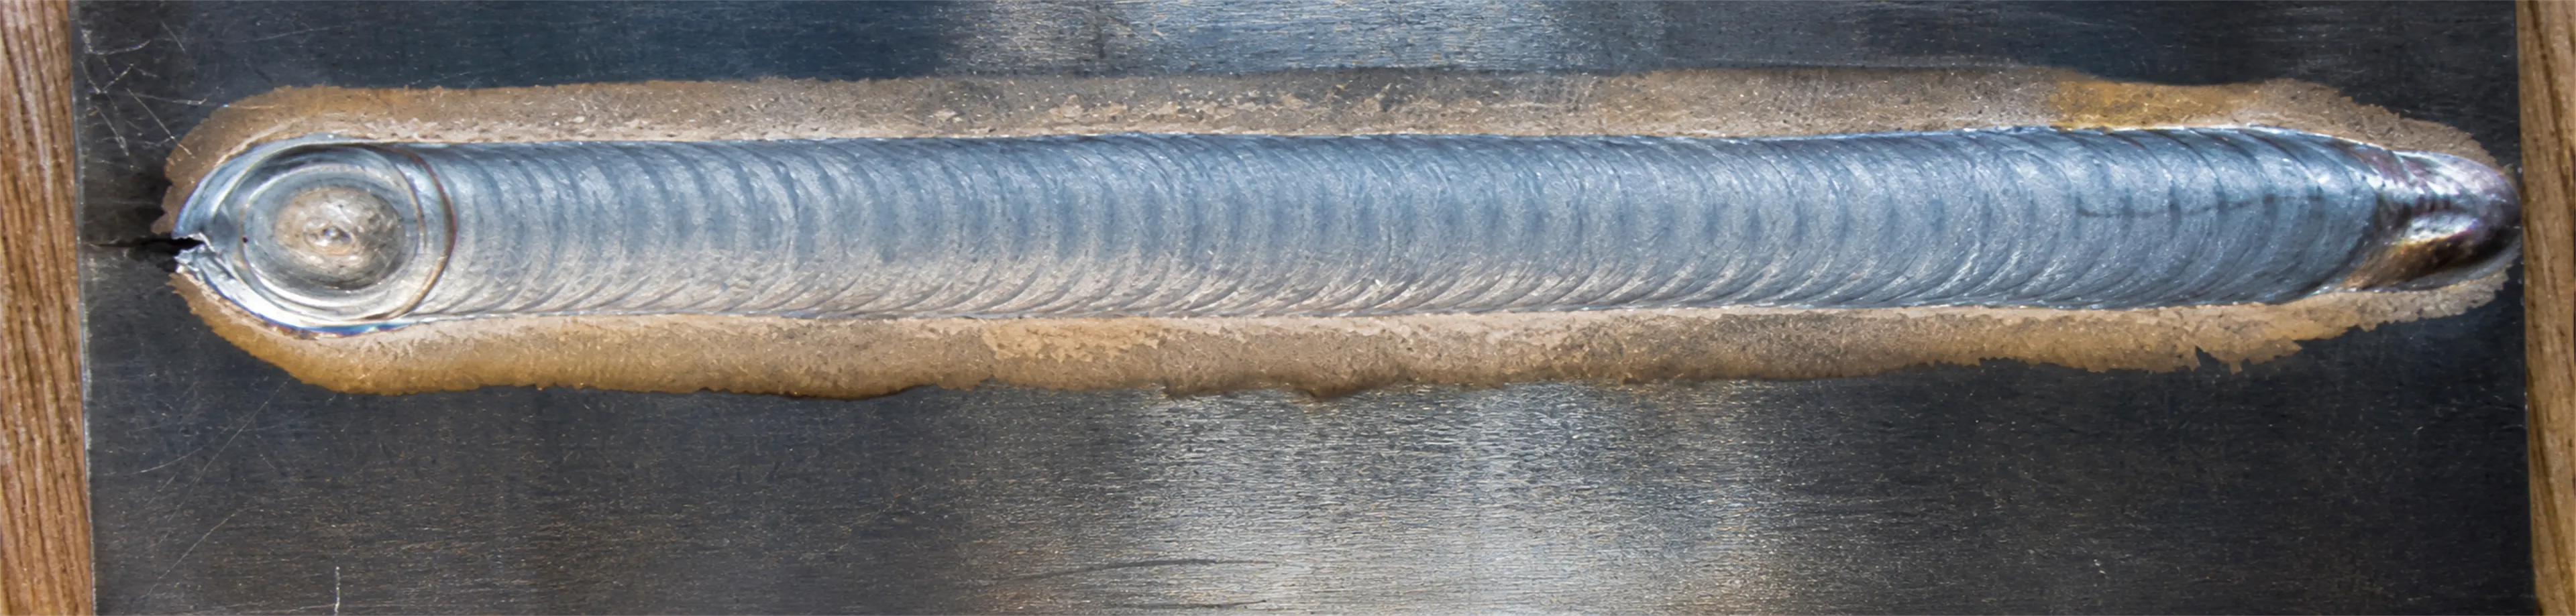
炭素鋼、ステンレス鋼、アルミニウム合金、高品質な溶接構造物の製造需要が高まる中、熟練溶接人材の不足、溶接品質のばらつき、溶接変形の制御、生産能力向上などが課題となっています。
DS Technologyは15年以上にわたる溶接工程とロボット自動化の経験を活かし、溶接条件開発、ロボット軌跡設計、治具・ポジショナ設計統合、TCPキャリブレーション、Robotmaster®オフラインプログラミング、自動化周辺設備を統合し、安定性・再現性に優れた量産対応のロボット溶接工程を構築します。
当社は溶接設備の提供だけでなく、工程評価、溶接テスト、治具設計、設備統合から量産導入まで、一貫した溶接エンジニアリングと自動化サービスを提供します。
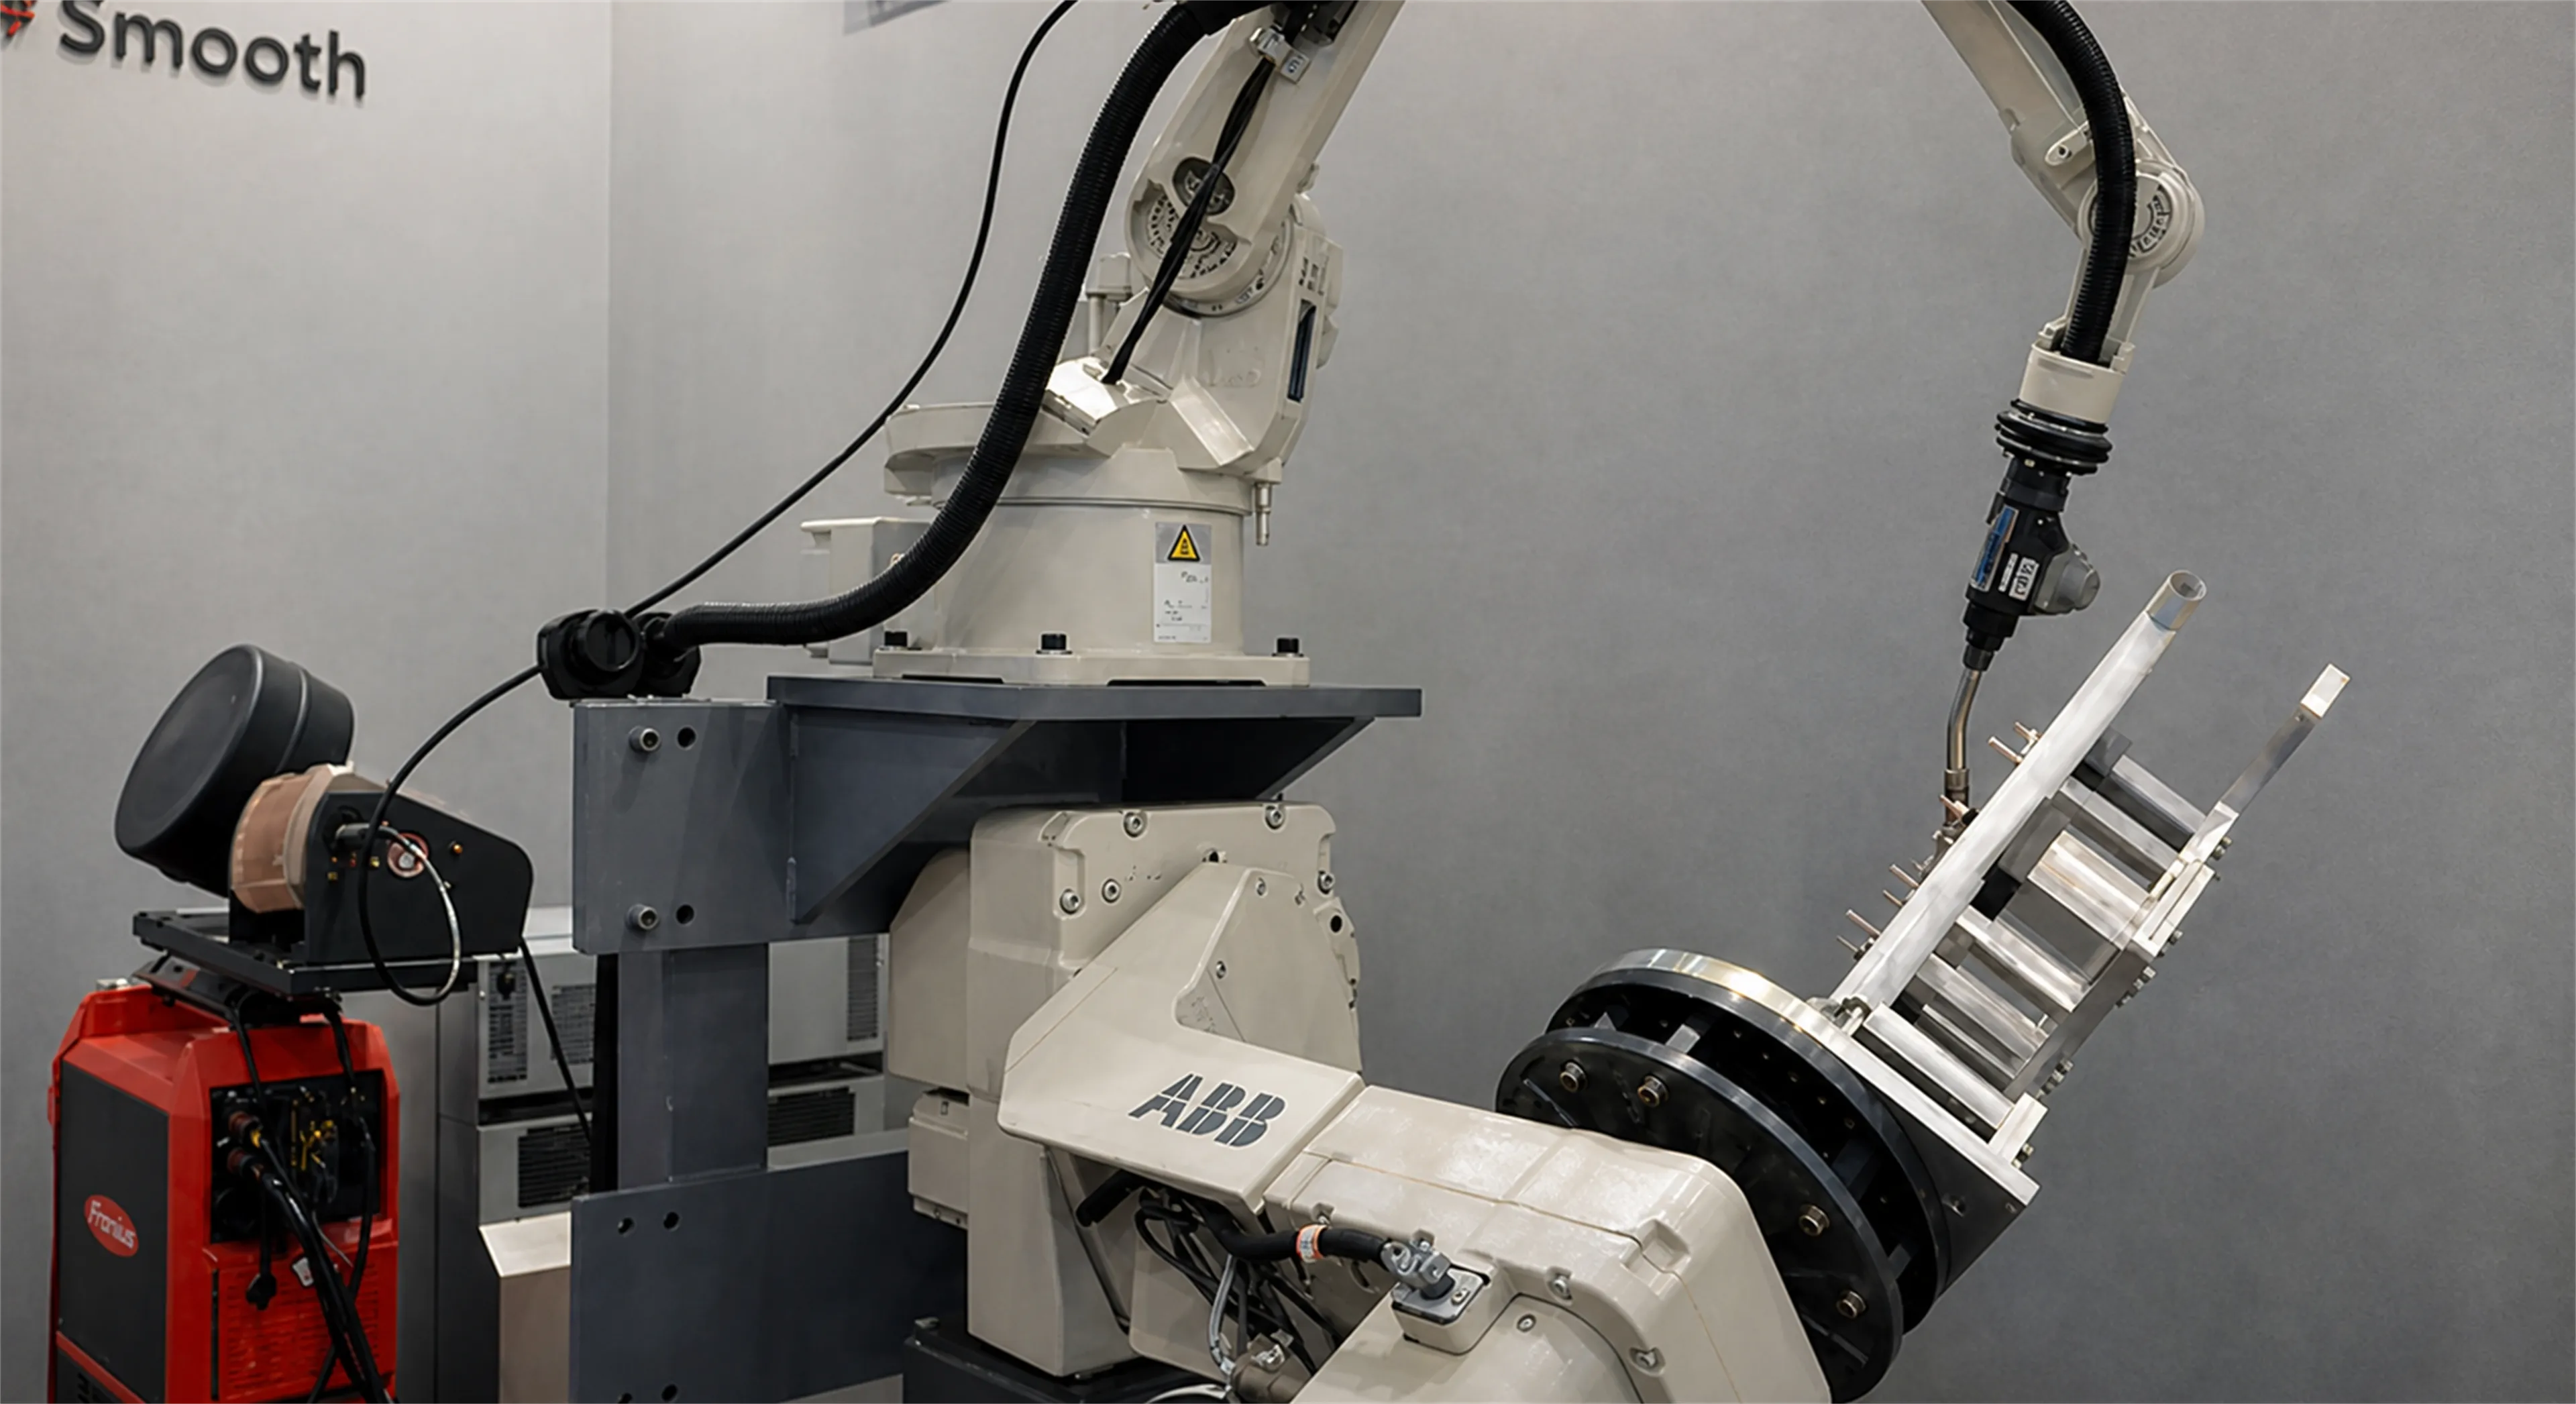
DSは溶接工程エンジニアリングと自動化統合サービスを提供します。ワーク材質、構造、溶接位置、品質要求、タクトタイム、生産能力に応じて、最適な溶接工程と自動化構成を計画します。
サービス内容:
15年以上の溶接工程経験とシステム統合能力を活かし、溶接品質の一貫性、工程安定性、量産効率の向上を支援します。
DS Technologyは、レーザー加工、ロボット溶接、溶接工程エンジニアリング、FlexRC™による溶接後表面仕上げを統合しています。溶接変形・寸法管理、溶込み・完全溶込み・融合品質の検証から、TIG Smooth Welding、溶接ビード研削まで、安定性と再現性に優れた溶接工程を構築します。
溶接と表面仕上げ工程を統合することで、接合品質を維持しながら溶接痕を低減し、最終外観の一貫性を向上します。
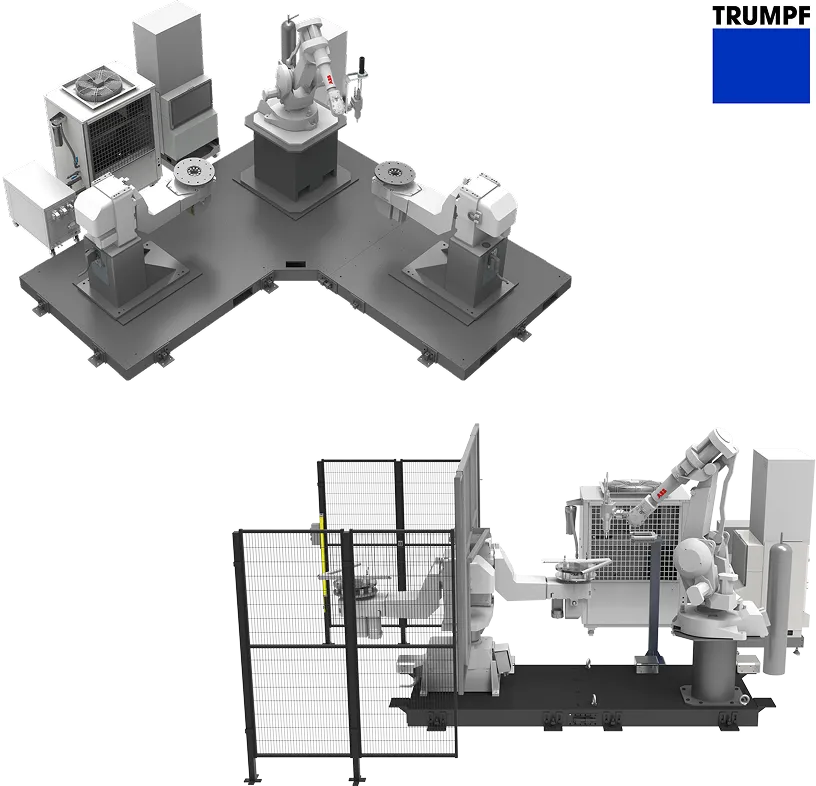
ロボットレーザー加工・溶接システム
TRUMPFレーザー加工システムを統合し、3Dレーザー切断、トリミング、レーザー溶接に対応します。ワーク形状、継手形式・設計、工程要求に応じて自動加工を構成し、寸法の一貫性と接合品質を向上します。
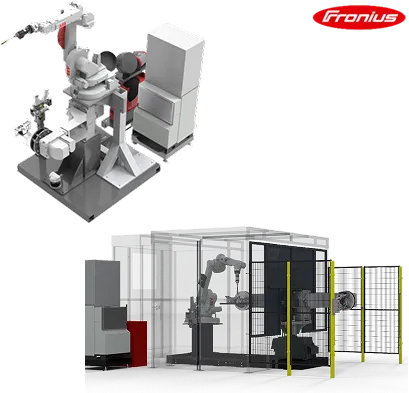
ロボット精密溶接システム
パルスMIG / MAG溶接、CO₂溶接、TIG工程を統合し、製品要求に応じてTIG Smooth Weldingによる溶接ビード熔修を組み合わせることができます。ビード形状と外観品質を改善し、溶接の一貫性と工程安定性を向上します。
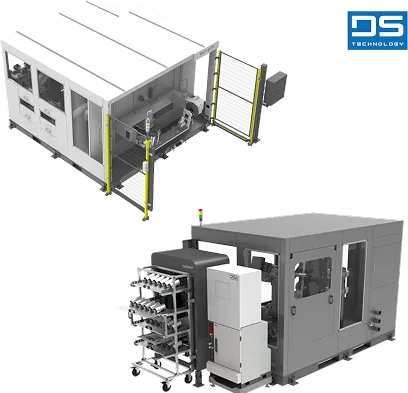
ロボット溶接ビード研削・表面仕上げシステム
FlexRC™コンプライアンス力制御と溶接ビード研削技術を組み合わせ、接触力、加工軌跡、材料除去量を安定制御します。溶接ビード修整、研削、表面仕上げに対応し、溶接痕を低減するとともに外観品質の一貫性を向上します。
DSはMIG / MAG / CO₂ / TIGロボット溶接自動化ソリューションを提供し、ロボット、溶接電源、ワイヤ送給システム、溶接トーチ、治具、ポジショナ、工程制御を統合します。継手設計と公差管理、治具位置決め、溶接順序、入熱制御、溶接条件最適化により、溶接変形、寸法累積誤差、融合不良のリスクを低減し、溶接品質、寸法の一貫性、量産安定性を向上します。
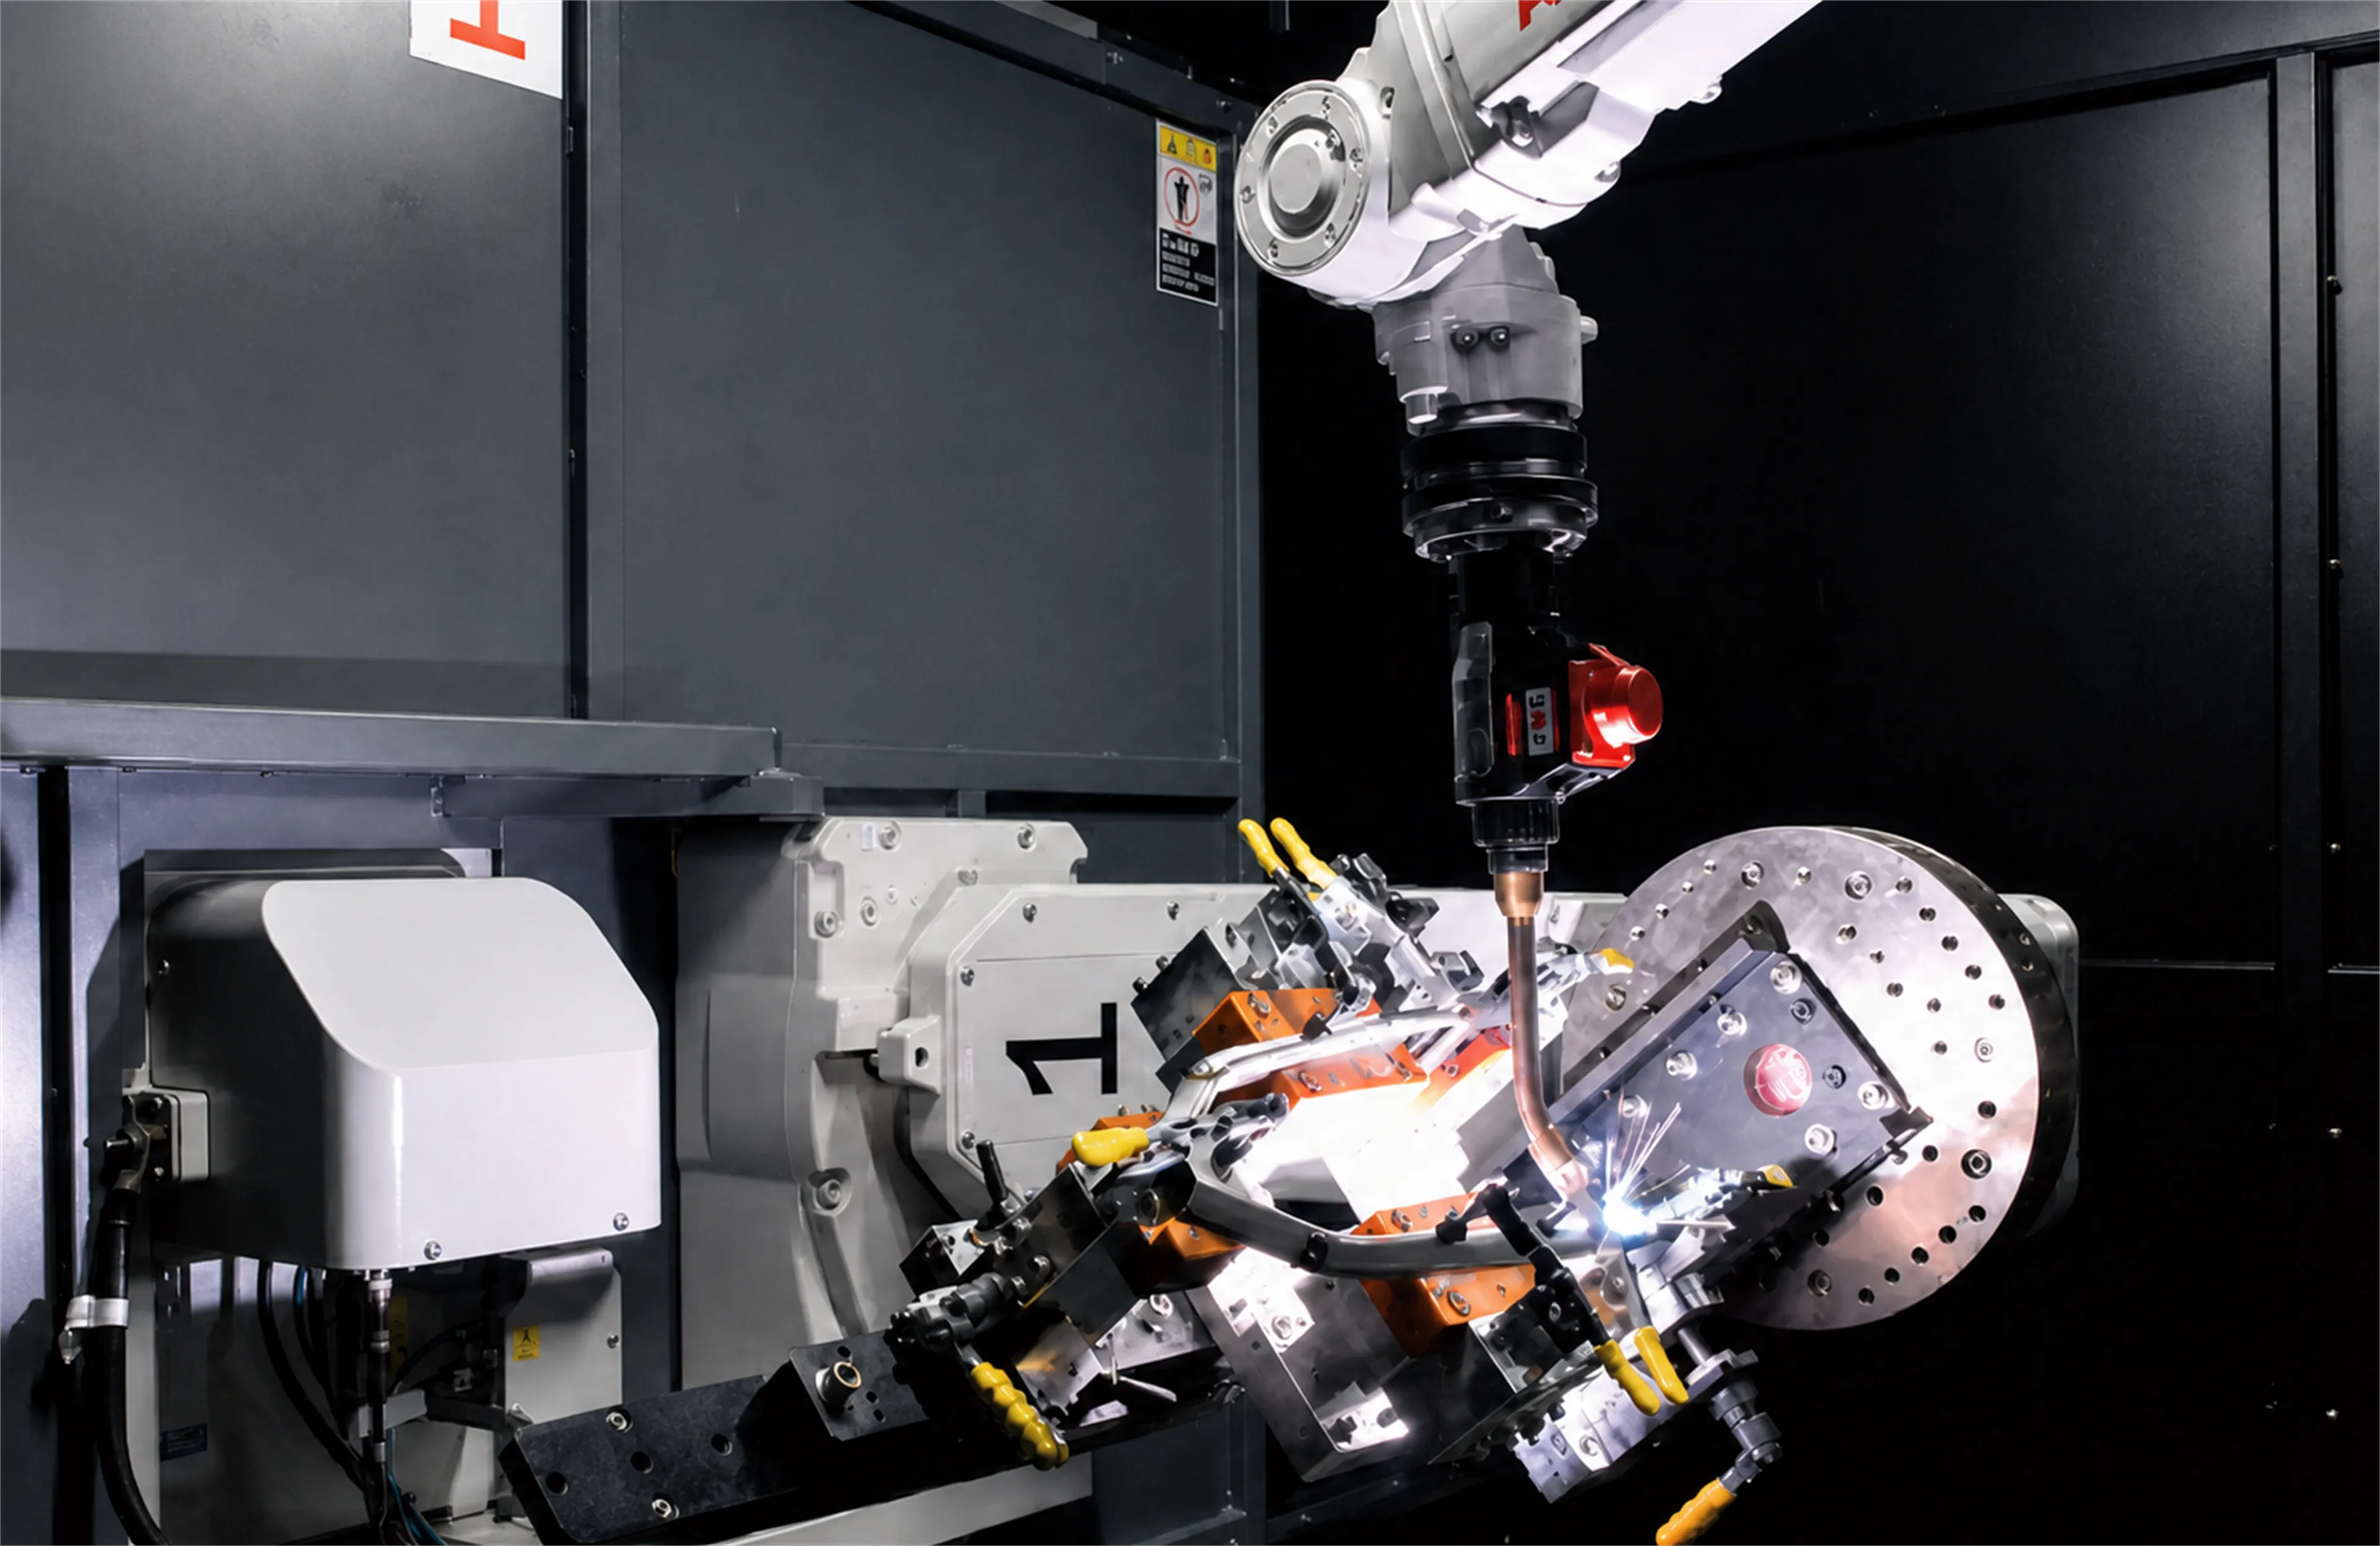
材料、板厚、継手形式、品質要求に応じて、溶接速度、電流、電圧、ワイヤ送給速度、入熱などの工程条件を設定します。
ワーク位置決め、治具拘束、溶接順序、入熱計画により、熱変形と寸法累積誤差を低減します。
ロボットTCPキャリブレーション、実機校正、Robotmaster®オフラインプログラミングを統合し、ロボット軌跡と実際の溶接位置との一致性を向上します。
工程条件の最適化と溶接品質検証を通じて、継手設計および製品要求に応じた溶込み深さ、溶込み状態、融合状態、溶接品質を確認します。
溶接条件、設備状態、異常情報を記録し、プロジェクト要求に応じてスマート製造システムと統合することで、品質トレーサビリティと工程改善を支援します。
DS Technologyは、精密ロボット溶接、TIG Smooth Welding、FlexRC™溶接ビード研削、工程制御を統合し、溶接から溶接後表面仕上げまでの一貫工程を構築します。溶接順序、入熱、治具位置決め、溶接後寸法を管理し、溶込み・融合品質の検証と安定したビード形状管理を組み合わせることで、制御された溶接ビード研削と表面仕上げを行い、接合品質を維持しながら溶接痕を低減し、最終外観の一貫性を向上します。
高級自転車・スポーツ用品、自動車・EV構造部品、AIサーバーラック・液冷構造部品、半導体装置フレーム、航空宇宙・無人機向け金属構造部品、高い外観品質が求められる精密板金・溶接構造物などに適用できます。
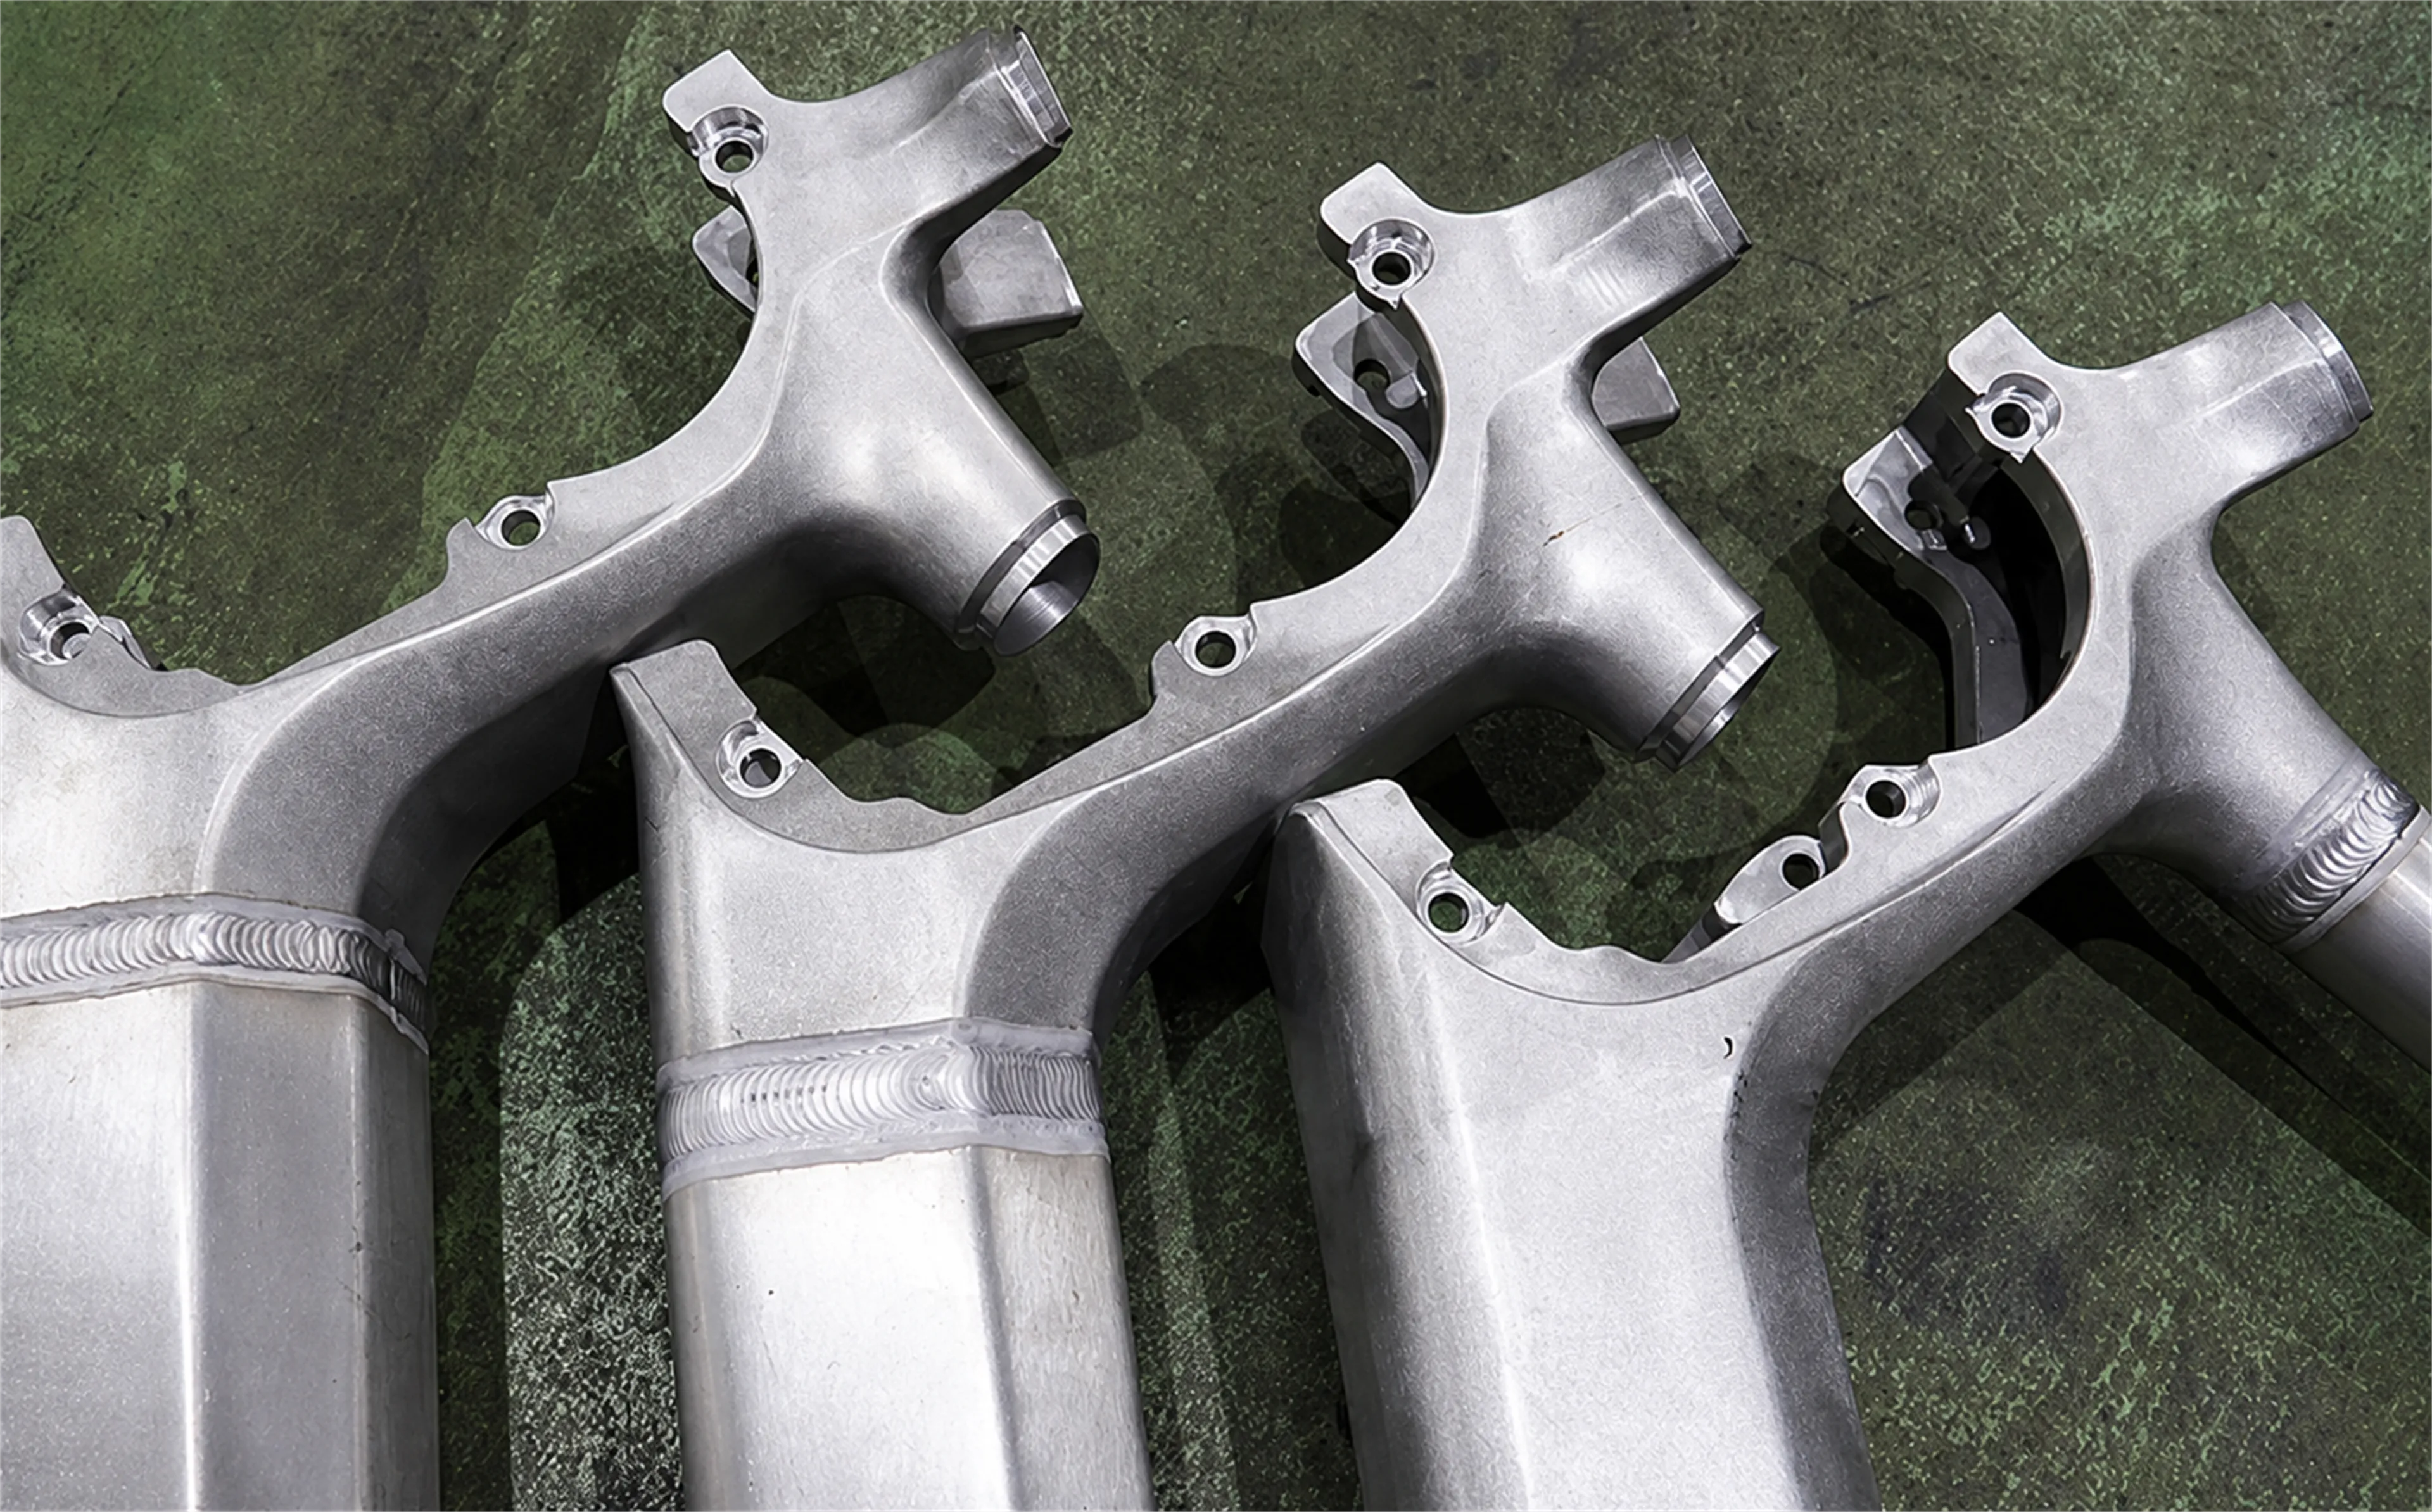
材料、板厚、継手設計に応じて適切な溶接条件を設定し、溶込み深さ、溶込み状態、融合品質、入熱を管理することで、溶接変形を低減し、安定したビード形状を維持します。
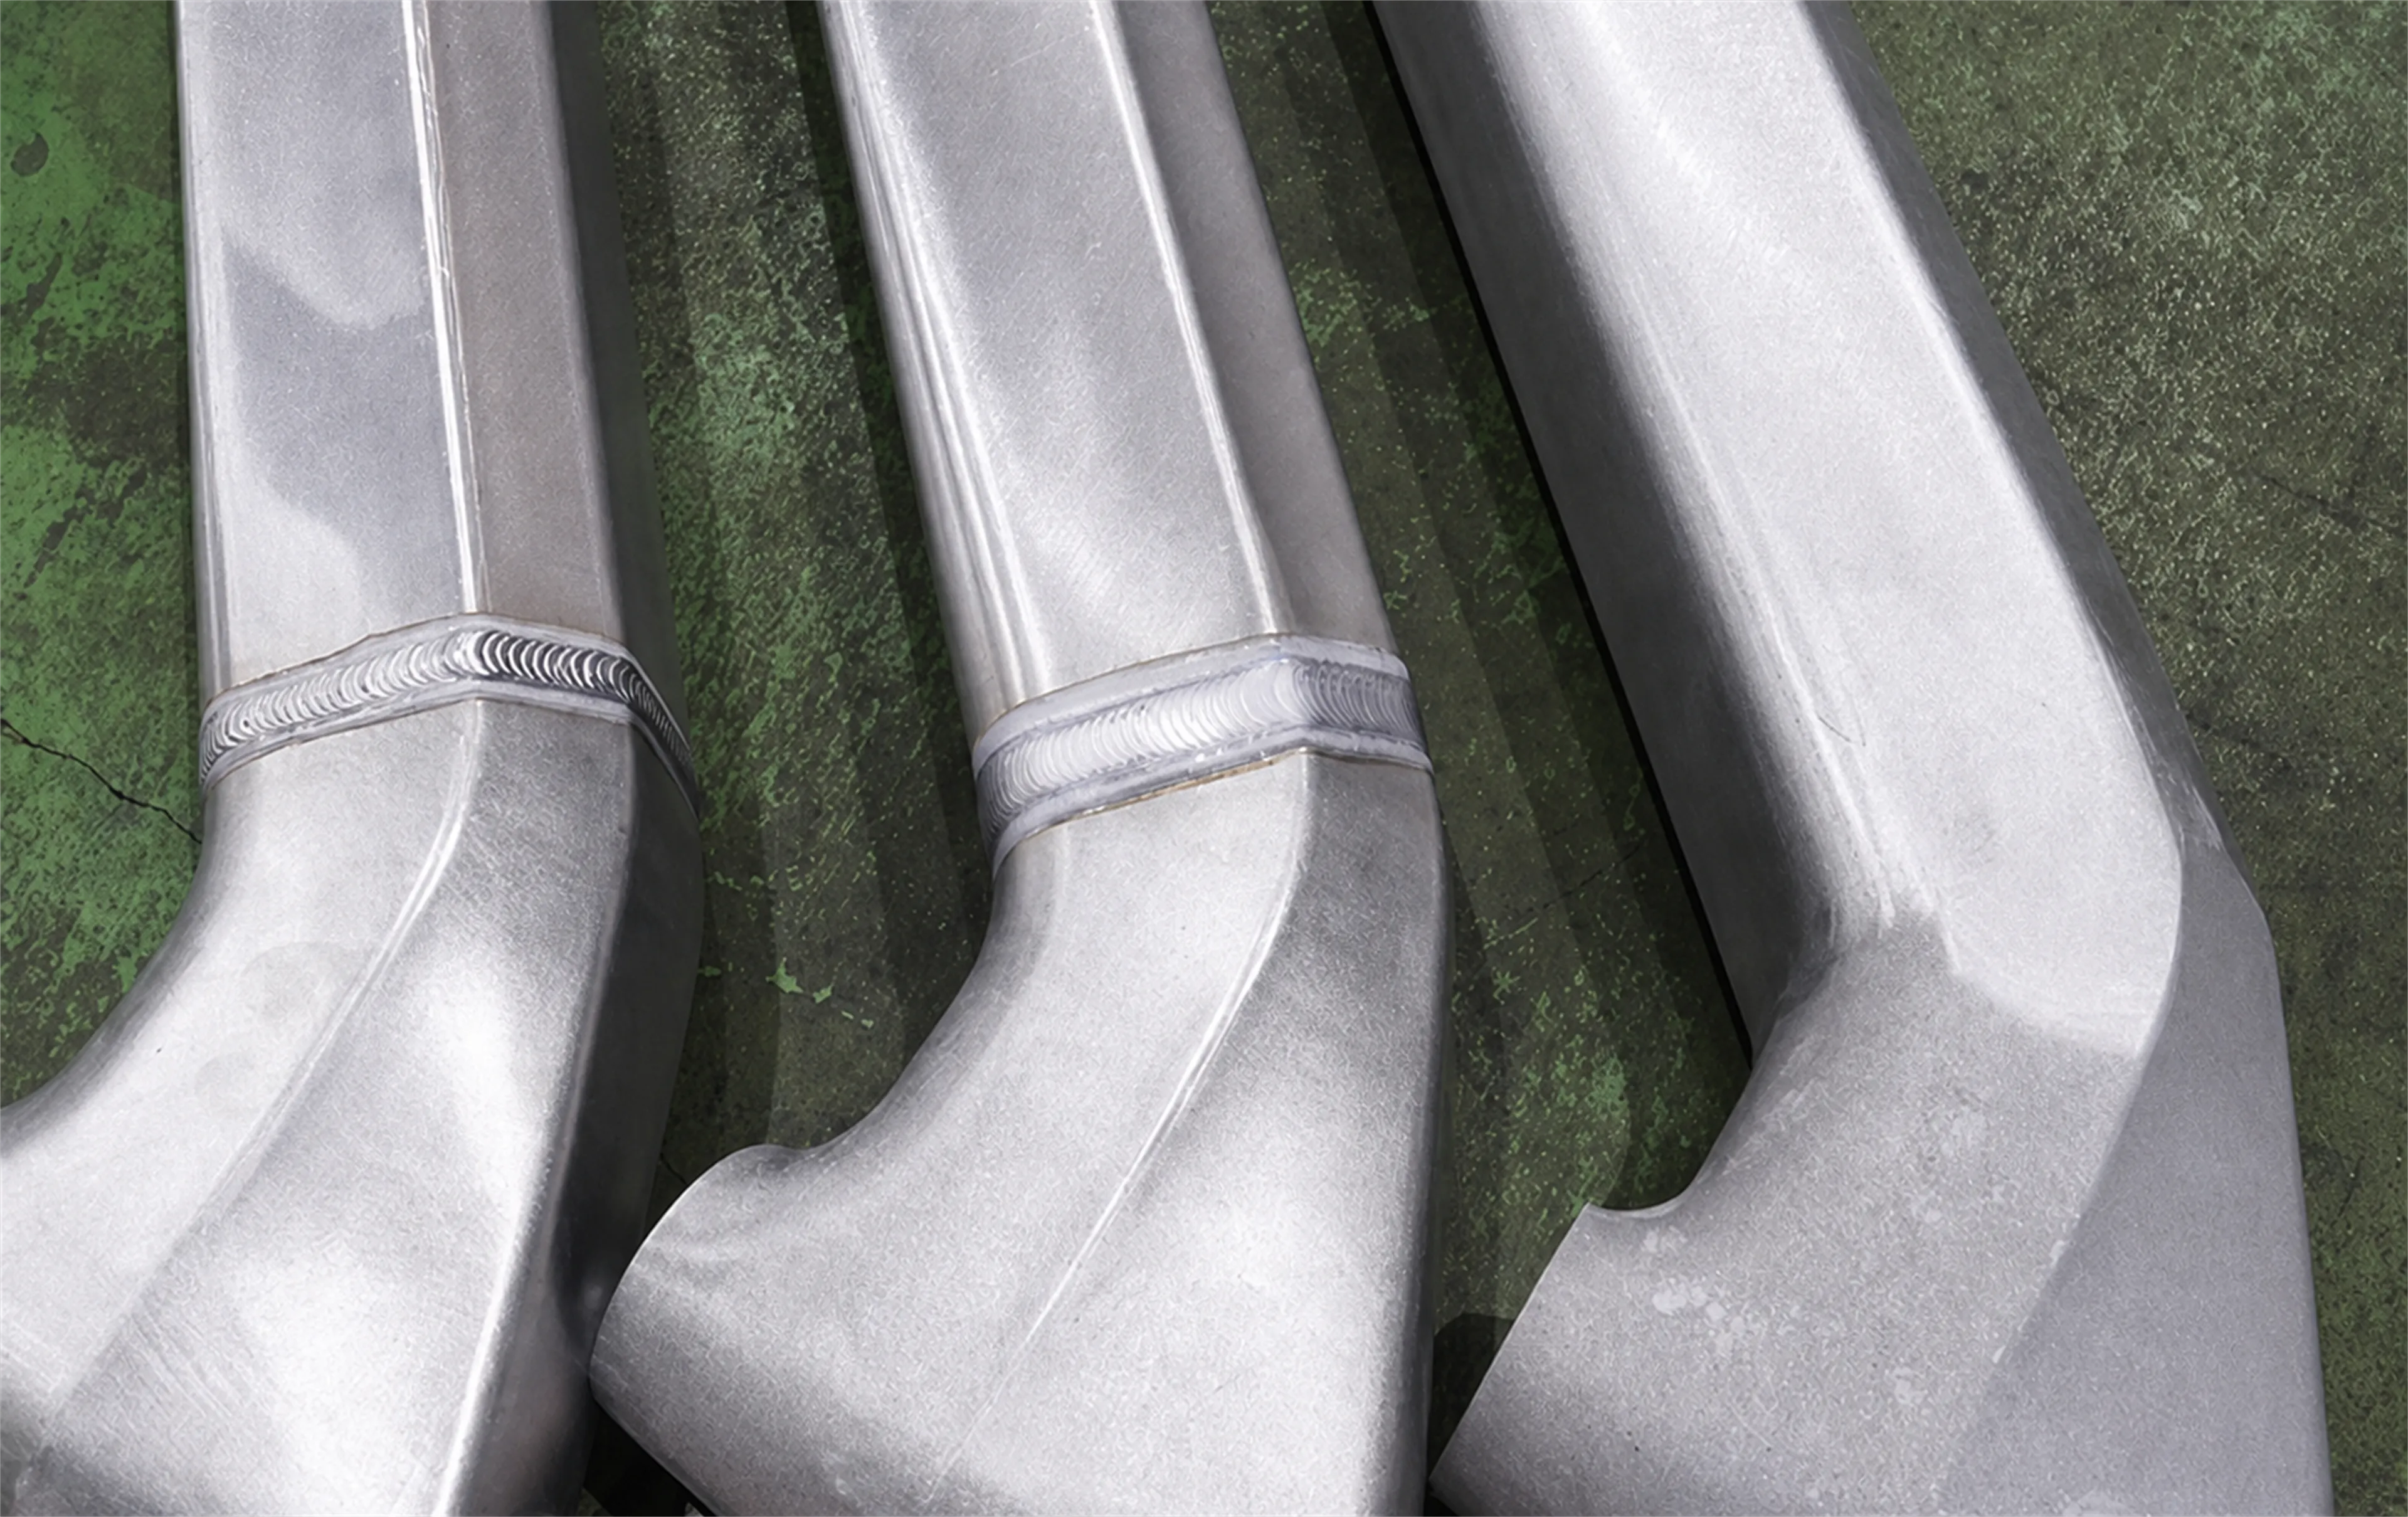
MIG / MAG溶接後にTIGによる二次再溶融仕上げを行い、ビード形状と表面状態を整えます。ビード外観の一貫性を高め、後工程の研削・表面仕上げに適した安定した加工状態を形成します。
DS FlexRC™コンプライアンス力制御により、接触力、加工軌跡、材料除去量を安定制御し、溶接ビード修整、研削、表面仕上げを行います。溶接痕を低減し、表面の平滑性と外観品質の一貫性を向上します。
工程イメージ
写真のワークはすべて工程順に並んでいます(1枚目・2枚目は左から右、3枚目は下から上)
溶接工程、生産能力、自動化要求に応じて、進階統合型と標準モジュール型の2種類のシステム構成を提供します。
AVWD-1P / AVWD-2TP
高い柔軟性、高生産能力、高度な工程統合が求められる用途に適しています。
BVWD-1P / BVWD-2P
標準化されたモジュール設計により、迅速な導入と柔軟な拡張に対応します。
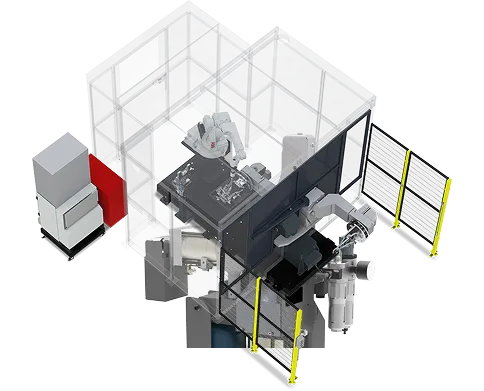
AVWDシリーズはモジュール型ロボット溶接ワークステーション構成を採用し、ワークサイズ、溶接工程、タクトタイム、搬入・搬出方式、生産能力に応じて、単一・二連・多工程ステーションを構成できます。
MIG / MAG / CO₂、パルスMIG / MAG、TIGなどの溶接工程に対応し、産業用溶接ロボット、溶接電源、専用治具、ポジショナ、ロボット・ワークステーション校正、Robotmaster®オフラインプログラミング、溶接周辺設備を統合し、安定性と再現性に優れた量産対応の自動溶接工程を構築します。
| 構成 | 説明 | |
|---|---|---|
| 01 | 高精度産業用溶接ロボット | ABB産業用溶接ロボットを採用し、Absolute Accuracyによる絶対位置精度補正と高度なモーション制御により、実機位置、溶接軌跡、オフラインシミュレーションモデルの整合性を高め、複雑な溶接軌跡や高品質な自動溶接に対応します。 |
| 02 | 産業用溶接電源 | 材料、板厚、継手形式、溶接工法、品質要求、プロジェクト予算に応じて、Fronius、Megmeetなどの産業用溶接電源を柔軟に選択できます。MIG / MAG / CO₂、パルスMIG / MAG、TIGに対応し、ワイヤ送給システム、ロボット溶接トーチ、制御インターフェースを統合します。 |
| 03 | 多軸ポジショナシステム | 溶接位置や溶接姿勢に応じて多軸ポジショナを構成し、ワークの回転、反転、位置決めを行います。適切な溶接姿勢を維持し、溶接可達性、工程安定性、生産効率を向上します。 |
| 04 | ロボット校正・オフラインプログラミング・実機同期 | 溶接トーチTCPキャリブレーション、ワークステーション校正、ロボット校正、Robotmaster®オフラインプログラミングを統合し、溶接軌跡設計、ロボット姿勢調整、干渉・衝突チェック、実機検証を行い、オフラインプログラム、実機位置、溶接位置の整合性を向上します。 |
| 05 | 制御システム・安全統合 | ロボット、溶接電源、多軸ポジショナ、周辺設備の制御を統合し、設備状態、溶接条件、工程管理に対応します。設備構成とリスクに応じて、安全柵、ライトカーテン、ドアインターロックなどを構成し、プロジェクトおよび対象市場に応じてCE、UL、JISなどの安全・電気規格要求を考慮した設計に対応します。 |
ワーク特性、製品切替頻度、溶接品質、自動化レベルの要求に応じて、以下のモジュールを柔軟に統合できます。
自動シームトラッキング
溶接ワイヤ自動カット
溶接トーチ自動清掃
専用溶接治具
ゼロポイント位置決めシステム
治具クイックチェンジシステム
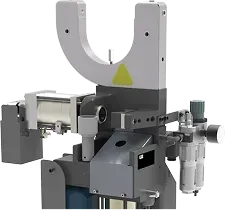
AMRを統合し、ワークや材料の自動搬送に対応します。人手による搬送作業を削減し、生産ラインの物流効率を向上します。
プログラム切替、工程レシピ、溶接条件管理により、製品切替時の段取り時間を短縮し、多品種少量生産に対応します。
設備状態、溶接条件、生産情報、異常データを統合し、設備・工程の可視化を向上するとともに、品質トレーサビリティと生産管理を支援します。
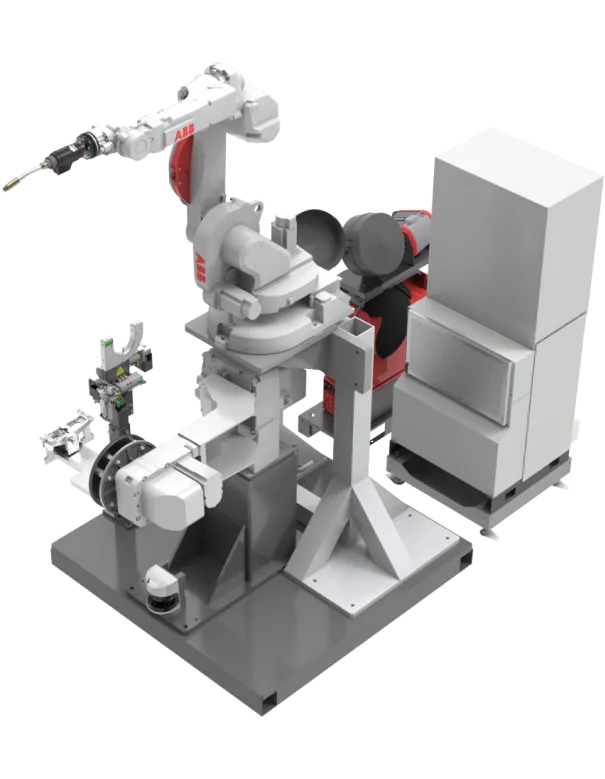
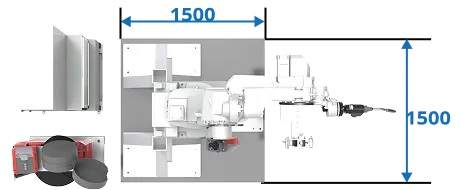
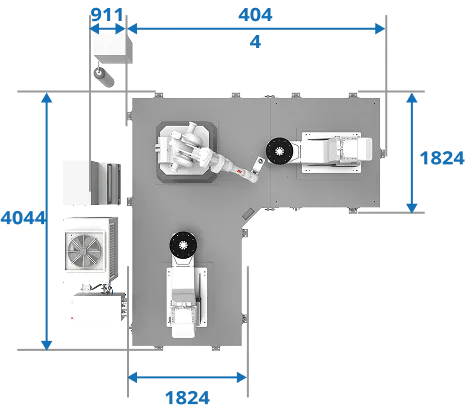
コンパクトなモジュール設計により設備設置面積を抑え、中小型ワーク、多品種少量生産、柔軟な溶接生産に適しています。
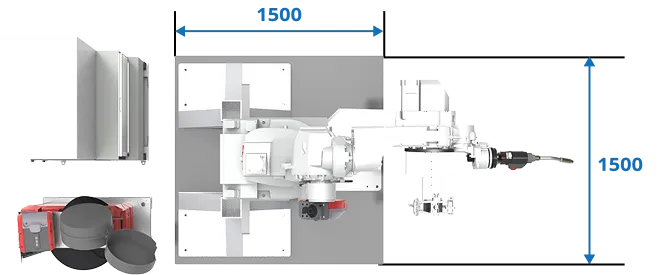
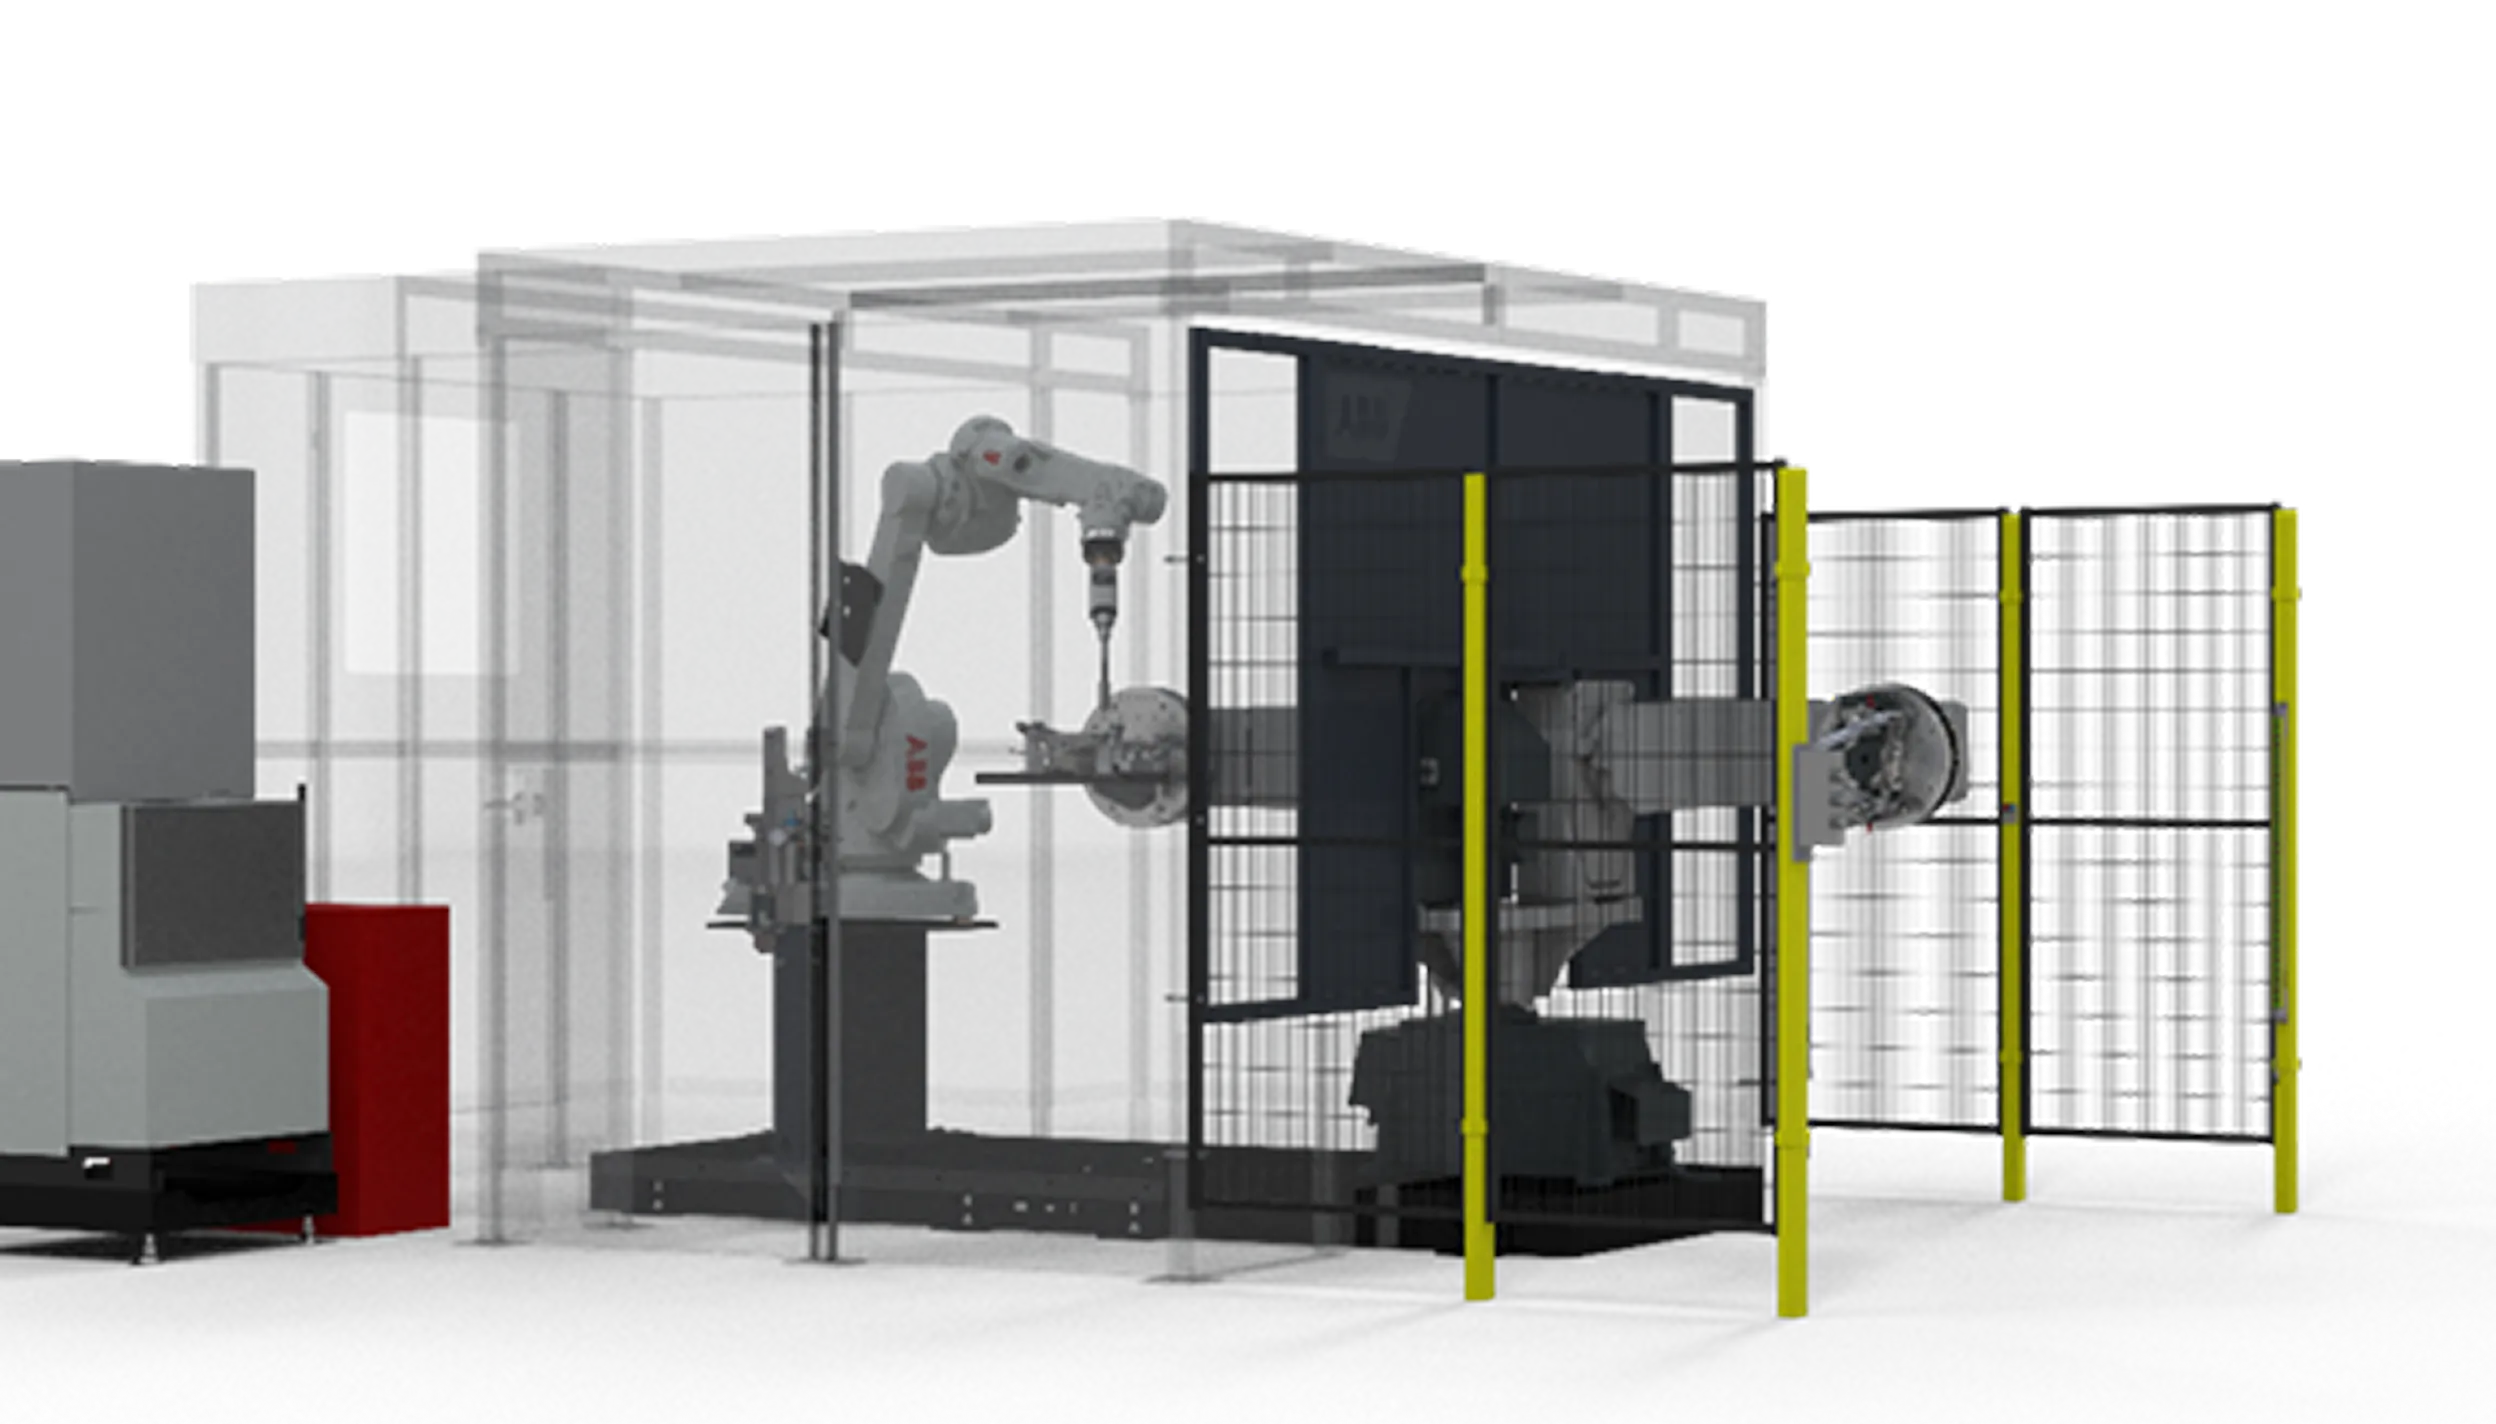
2ステーションを交互運転し、一方で溶接中にもう一方でワークの搬入・搬出を行うことで、待機時間を削減し、設備稼働率と生産効率を向上します。
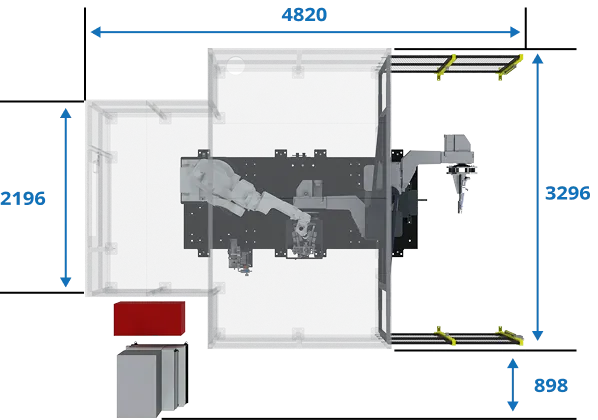
BVWDシリーズは標準化されたロボット溶接ワークステーション構成を採用し、6軸産業用溶接ロボット、溶接電源、ポジショナ、治具、ワークステーション制御を統合しています。ワークサイズ、生産タクト、搬入・搬出条件に応じて、1ステーションまたは2ステーション構成を選択できます。
溶接軌跡は主にティーチペンダントによる現場ティーチングと実機調整によって作成します。業界で広く採用されている成熟したロボット溶接構成を採用し、製品構造、溶接位置、生産条件が比較的固定された中小ロットおよび量産用途に適しています。
BVWDは、標準化、直感的な操作、迅速な導入、投資コストの管理を重視しています。高度なオフラインプログラミング、複雑な多軸協調動作、高い絶対位置精度を要求する用途を主目的とはせず、安定した反復溶接と迅速な自動化導入に適しています。
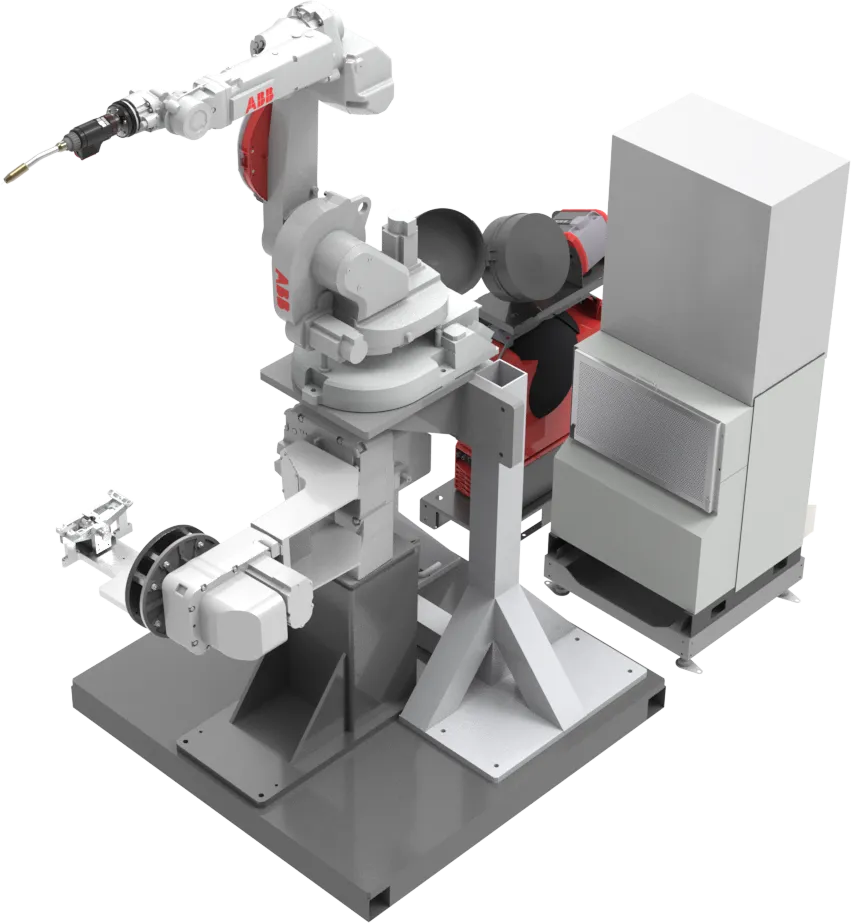
| 構成 | 説明 | |
|---|---|---|
| 01 | ロボット | ABB 6軸産業用溶接ロボット |
| 02 | 溶接電源 | Fronius溶接システム。用途に応じてMIG / MAG / CO₂またはTIG工程を構成可能 |
| 03 | ワークステーション構成 | BVWD-1P 1ステーション/BVWD-2P 2ステーション |
| 04 | ポジショナ | ワークおよび溶接要求に応じて標準ポジショナを構成 |
| 05 | 軌跡設定 | ティーチペンダントによる現場ティーチング、溶接軌跡設定、実機調整 |
| 06 | 制御システム | ロボットコントローラを中心に溶接電源とワークステーション周辺機器を統合したシンプルな制御構成 |
設備リスク、設置環境、顧客要求に応じて、安全柵、インターロックドア、ライトカーテンなどの安全装置を構成できます。
ワークや工程要求に応じて、専用治具、トーチクリーニングシステム、その他の溶接周辺モジュールを構成できます。
プロジェクトおよび対象市場の要求に応じて、CE、UL、JISなど関連する安全・電気規格要求を考慮した設計・構成に対応します。
固定ワーク、固定溶接線、高反復性の溶接作業に適しています
標準化ワークステーションにより溶接の一貫性と生産効率を向上
現場ティーチングと実機調整を中心とし、システム構築とプログラム導入の複雑さを低減
反復性の高い溶接工程を自動化し、量産安定性を向上
設置面積、生産タクト、生産能力に応じて適切なワークステーション構成を選択可能
コンパクトな標準モジュール設計により設備設置面積を抑え、固定ワーク、標準化された溶接工程、中小ロット生産に適しています。
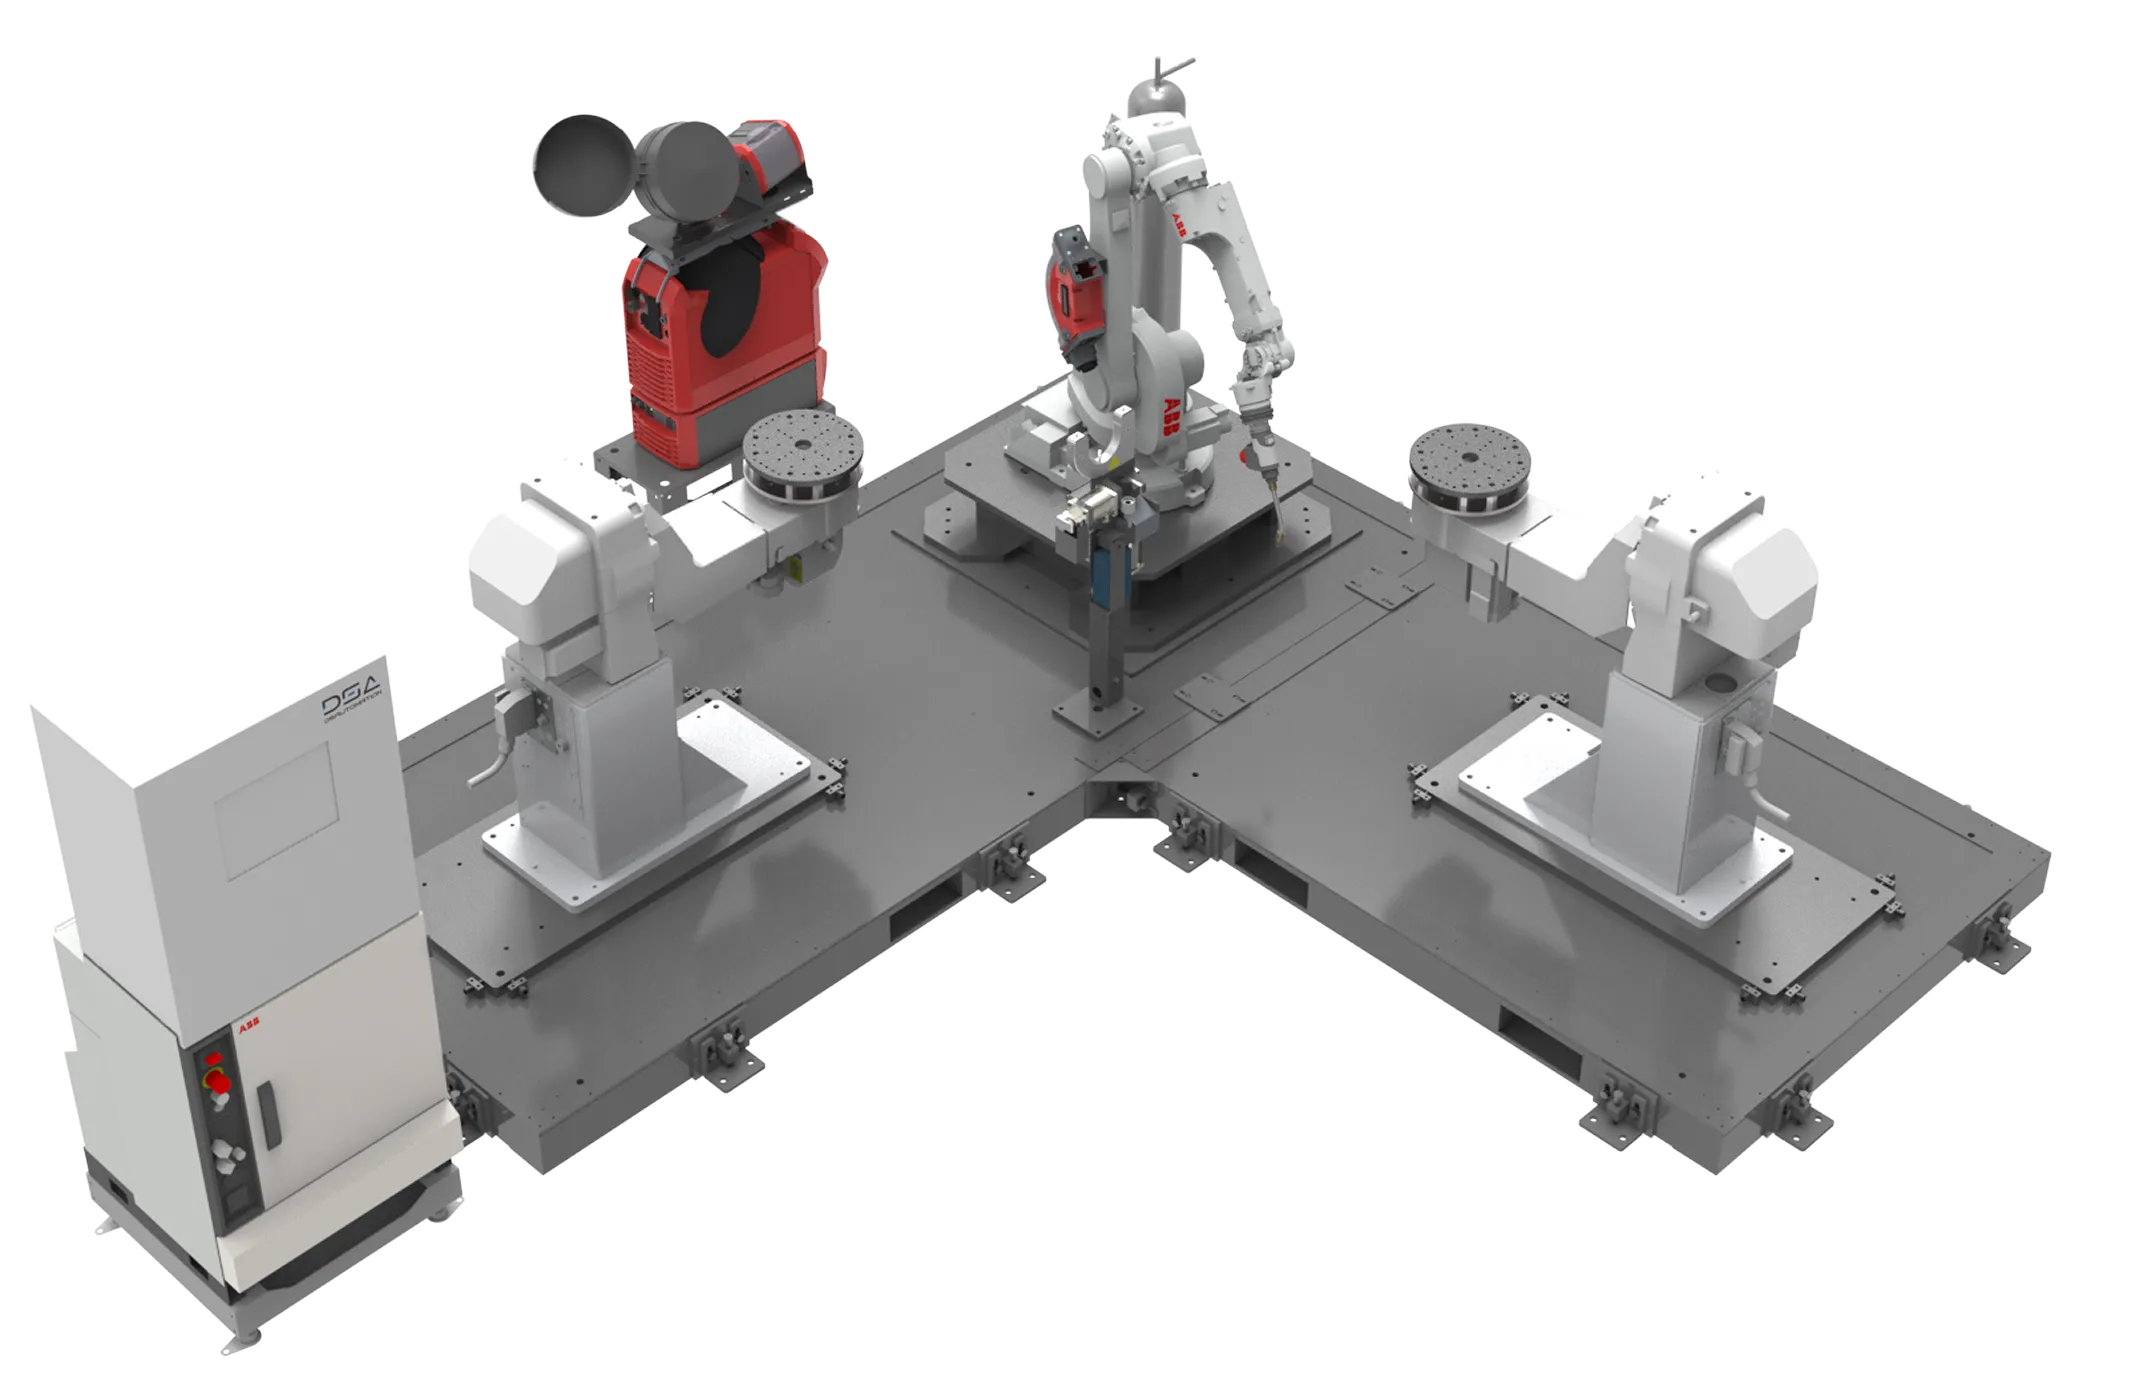
2ステーションを交互運転し、一方で溶接を行っている間に、もう一方でワークの搬入・搬出を行うことで、設備待機時間を削減し、設備稼働率と生産効率を向上します。
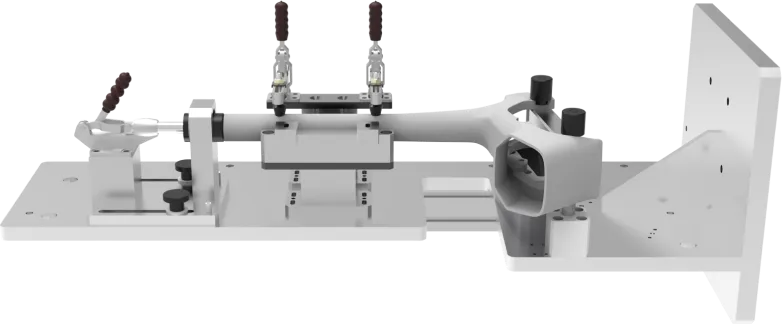
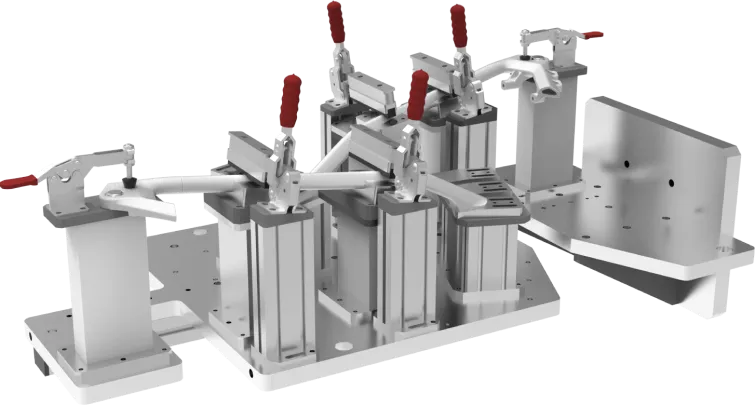
DS Technologyは、モジュール治具、ワーク位置決め、溶接変形制御、溶接順序、入熱管理、ロボット工程条件を統合し、安定性と再現性に優れた量産対応の自動溶接工程を構築します。
治具と工程の標準化により、手作業での調整や段取り替え時間を削減し、多品種生産への柔軟性を高めます。さらに、ロボット、ポジショナ、溶接軌跡を統合することで、複雑な溶接部へのアクセス性と自動溶接の適用範囲を拡大します。
標準化・モジュール化された治具設計により、異なる製品、サイズ、工程要求に対応し、治具設定と製品切替時間を短縮します。
継手ギャップ、入熱、溶接順序、工程条件を管理することで工程ばらつきを低減し、溶接品質の一貫性と再現性を向上します。
ワーク位置決め、治具拘束、溶接順序、入熱管理を組み合わせ、溶接熱変形と寸法累積誤差を低減し、構造寸法の安定性を維持します。
複数のロボット、外部軸、ポジショナを協調制御し、複雑な溶接部へのアクセス性、自動溶接の適用範囲、全体の生産効率を向上します。
多品種生産と迅速な段取り替えに対応し、タクトタイムや生産能力に応じてロボット、ポジショナ、ワークステーション構成を拡張できます。
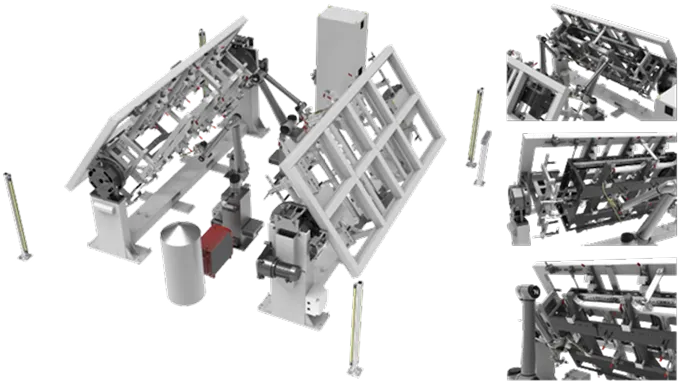
大型AIサーバーラックフレーム向けに、2台のロボット、長軸ポジショナ、専用溶接治具を統合し、MAG / CO₂自動溶接を行います。長尺溶接、多面溶接、多角度溶接に対応します。
複数ロボットの協調制御、治具拘束、溶接順序、入熱管理により、溶接変形と寸法累積誤差を低減し、溶接品質の一貫性、構造寸法の安定性、量産効率を向上します。
DSは15年以上の溶接工程・自動化経験を活かし、継手形式・設計、溶接順序、治具拘束、入熱管理、溶接条件、ロボット軌跡設計までを含む総合的な工程設計を行います。溶接変形、寸法累積誤差、工程ばらつきを低減し、安定性と再現性に優れた量産対応の溶接工程を構築します。
溶接治具・工程エンジニアリング能力
ワークおよび治具の3Dスキャン、寸法比較、データモデリングにより、ワーク形状、位置決め基準、治具設計条件を確認し、組立誤差と寸法累積誤差を低減します。
Robotmaster®を使用して、ロボット軌跡シミュレーション、溶接トーチ姿勢、可達性、干渉解析を行い、溶接軌跡を最適化し、現場調整時間を短縮します。
実際の溶接テストを通じて、材料、板厚、継手形式、溶接位置に応じて電流、電圧、ワイヤ送給速度、溶接速度、入熱を最適化し、溶接順序と治具拘束を組み合わせて熱変形を制御します。
製品・プロジェクト要求に応じて、外観、寸法、溶込み/完全溶込みなどの溶接品質を検証します。製品規格で要求される場合は、適切な構造強度・信頼性試験にも対応します。
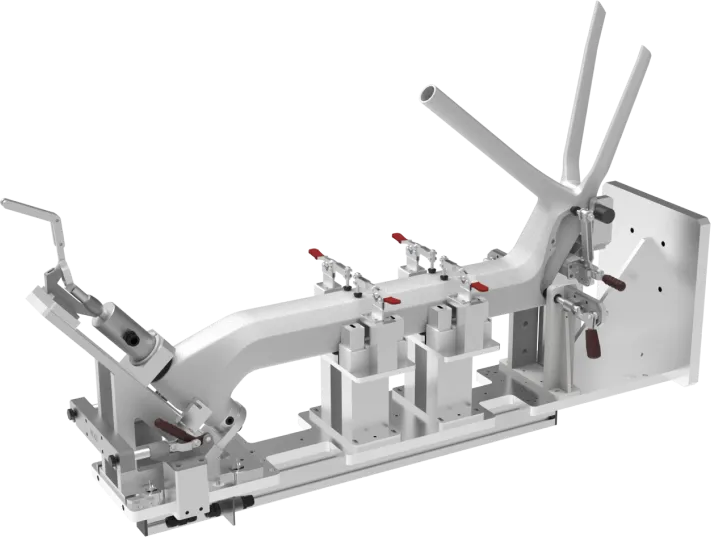
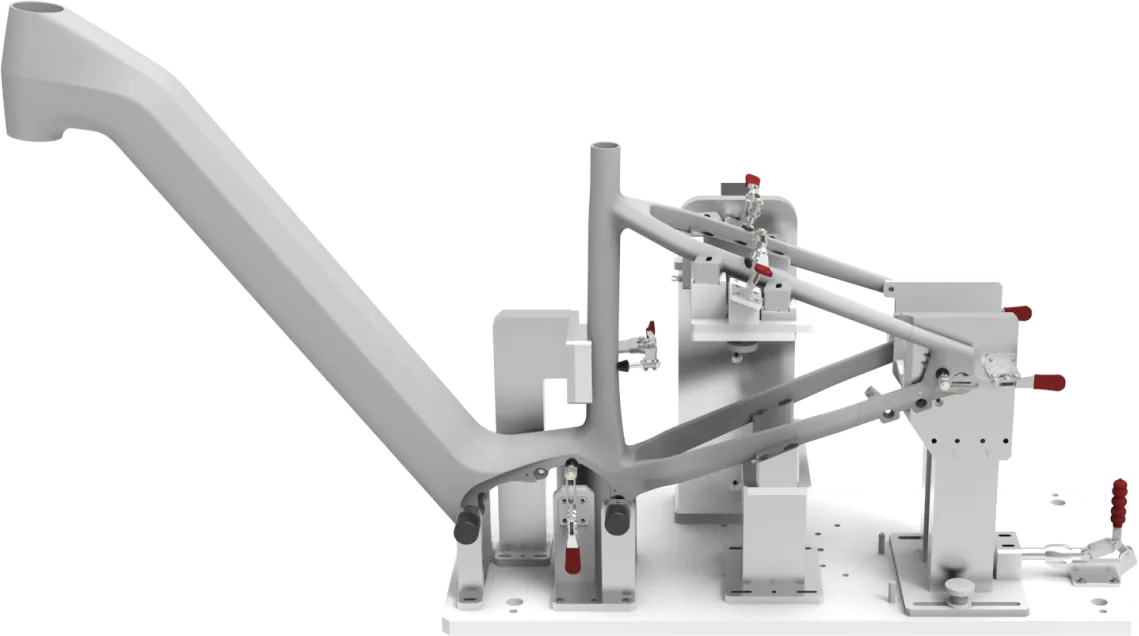
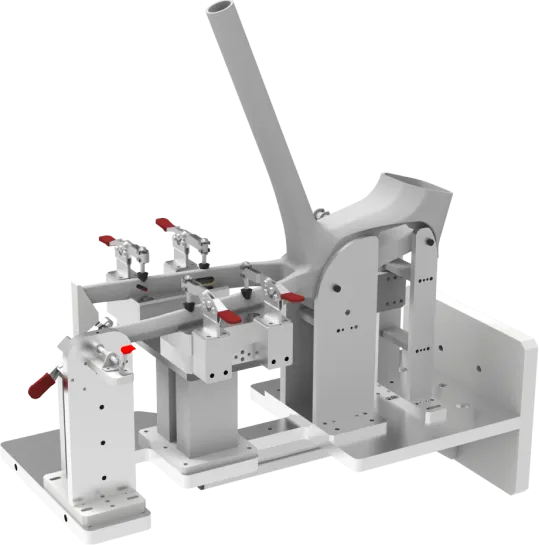
DSはワーク形状、位置決め基準、溶接位置、溶接順序に基づいて治具を設計し、適切な拘束・位置決め方式により、溶接熱変形と寸法累積誤差を低減します。
3Dスキャンと寸法比較により、ワーク・治具形状、位置決め精度、溶接前後の寸法変化を確認します。さらにRobotmaster®オフラインシミュレーションにより、ロボット溶接軌跡、姿勢、可達性、干渉を検証し、現場調整時間を短縮します。
治具エンジニアリング、溶接順序、入熱管理により、構造寸法の一貫性と溶接工程の安定性を向上し、後工程の矯正、研削、組立負担を低減します。
溶接完了後、3Dスキャン設備を使用して実寸法を測定し、CAD基準モデルとの偏差解析を行うことで、溶接熱変形および寸法管理結果を検証します。
本事例では、重要管理領域および後工程の表面仕上げ領域における寸法偏差は -0.119 mm~+0.605 mm で、±1.0 mmの管理目標範囲内に維持されています。後工程の自動研削、表面仕上げ、組立工程に対応できます。
調整可能な非重要領域については、製品機能や後工程の組立要求に応じて、溶接後の矯正、成形、位置調整を行い、溶接工程の安定性と最終製品の寸法要求を両立します。
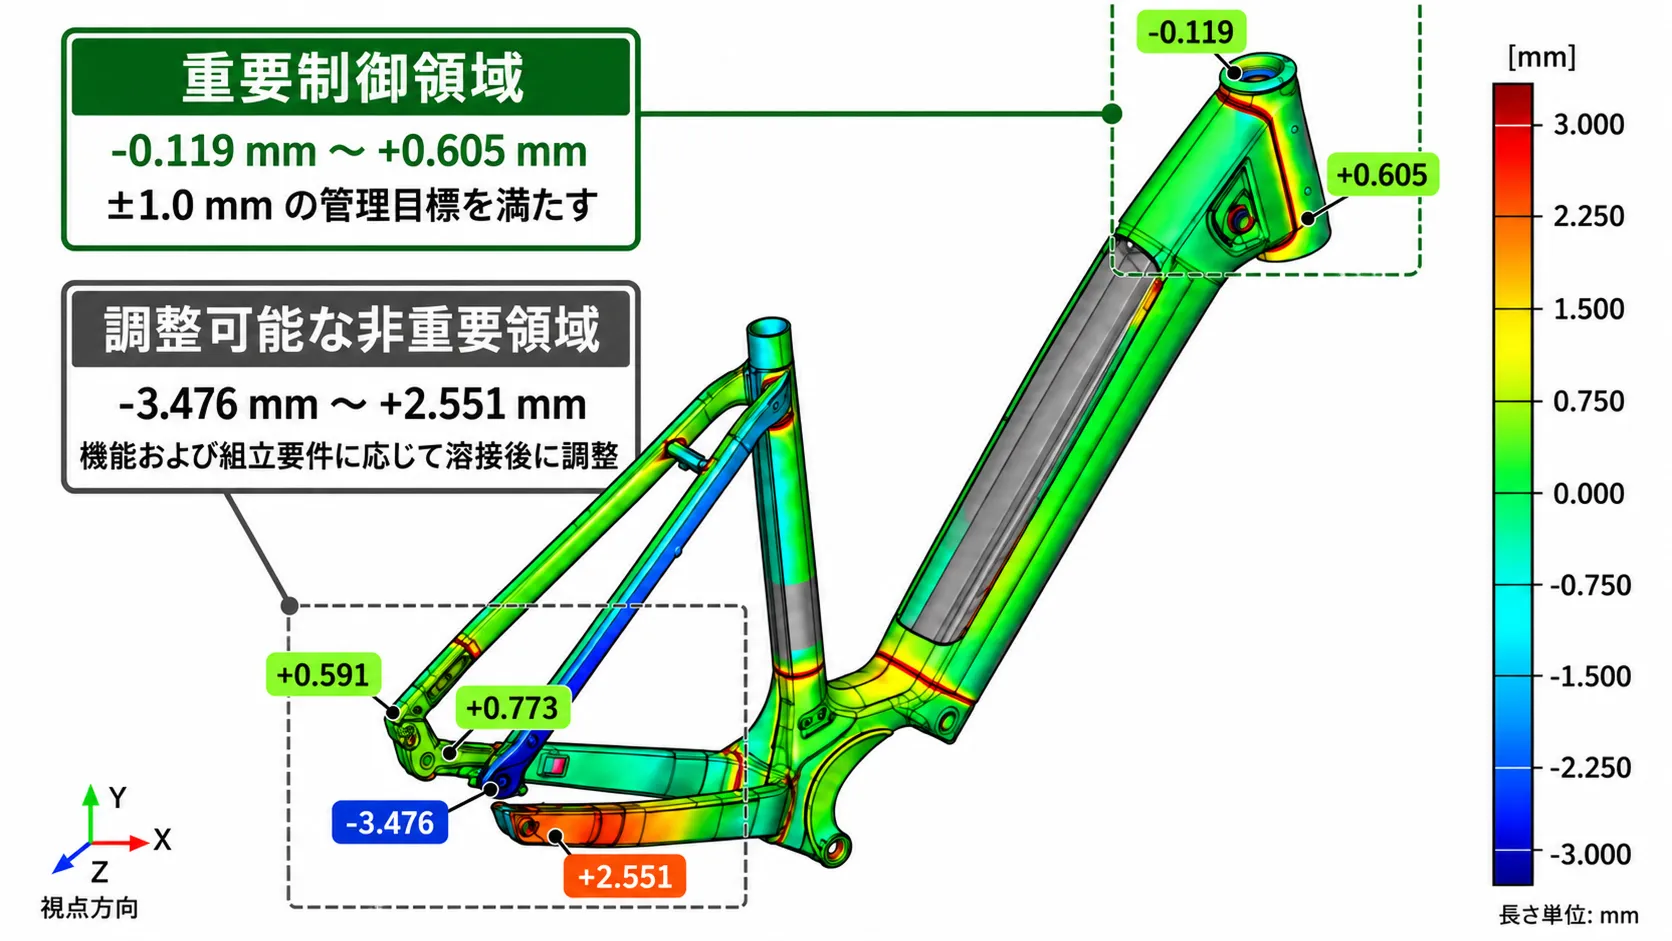
溶接後3Dスキャン・CAD基準モデル偏差解析
ワーク構造、溶接位置、寸法要求、生産能力、自動化レベルに応じて、段階的な治具・溶接工程エンジニアリングサービスを提供します。実際の構成はプロジェクト要求に基づいて評価します。
Level 1
ワーク構造や溶接線が比較的固定された標準的な溶接用途に適しています。
Level 2
ロボット溶接の導入、複雑な溶接線、自動溶接の適用範囲拡大が求められる用途に適しています。
Level 3
寸法精度、溶接品質、信頼性に高い要求がある製品に適しています。
DS Technologyは、継手形式・設計、組立ギャップ、治具位置決め、溶接順序、入熱管理、溶接条件制御を通じて、安定性と再現性に優れた量産対応の溶接工程を構築します。
溶接後、製品・品質要求に応じて溶接断面検査と工程検証を行い、実際の溶込み深さ、溶込み状態、融合状態、断面品質が設計要求を満たしているか確認します。その結果を溶接条件の最適化、量産条件の設定、品質管理に活用します。
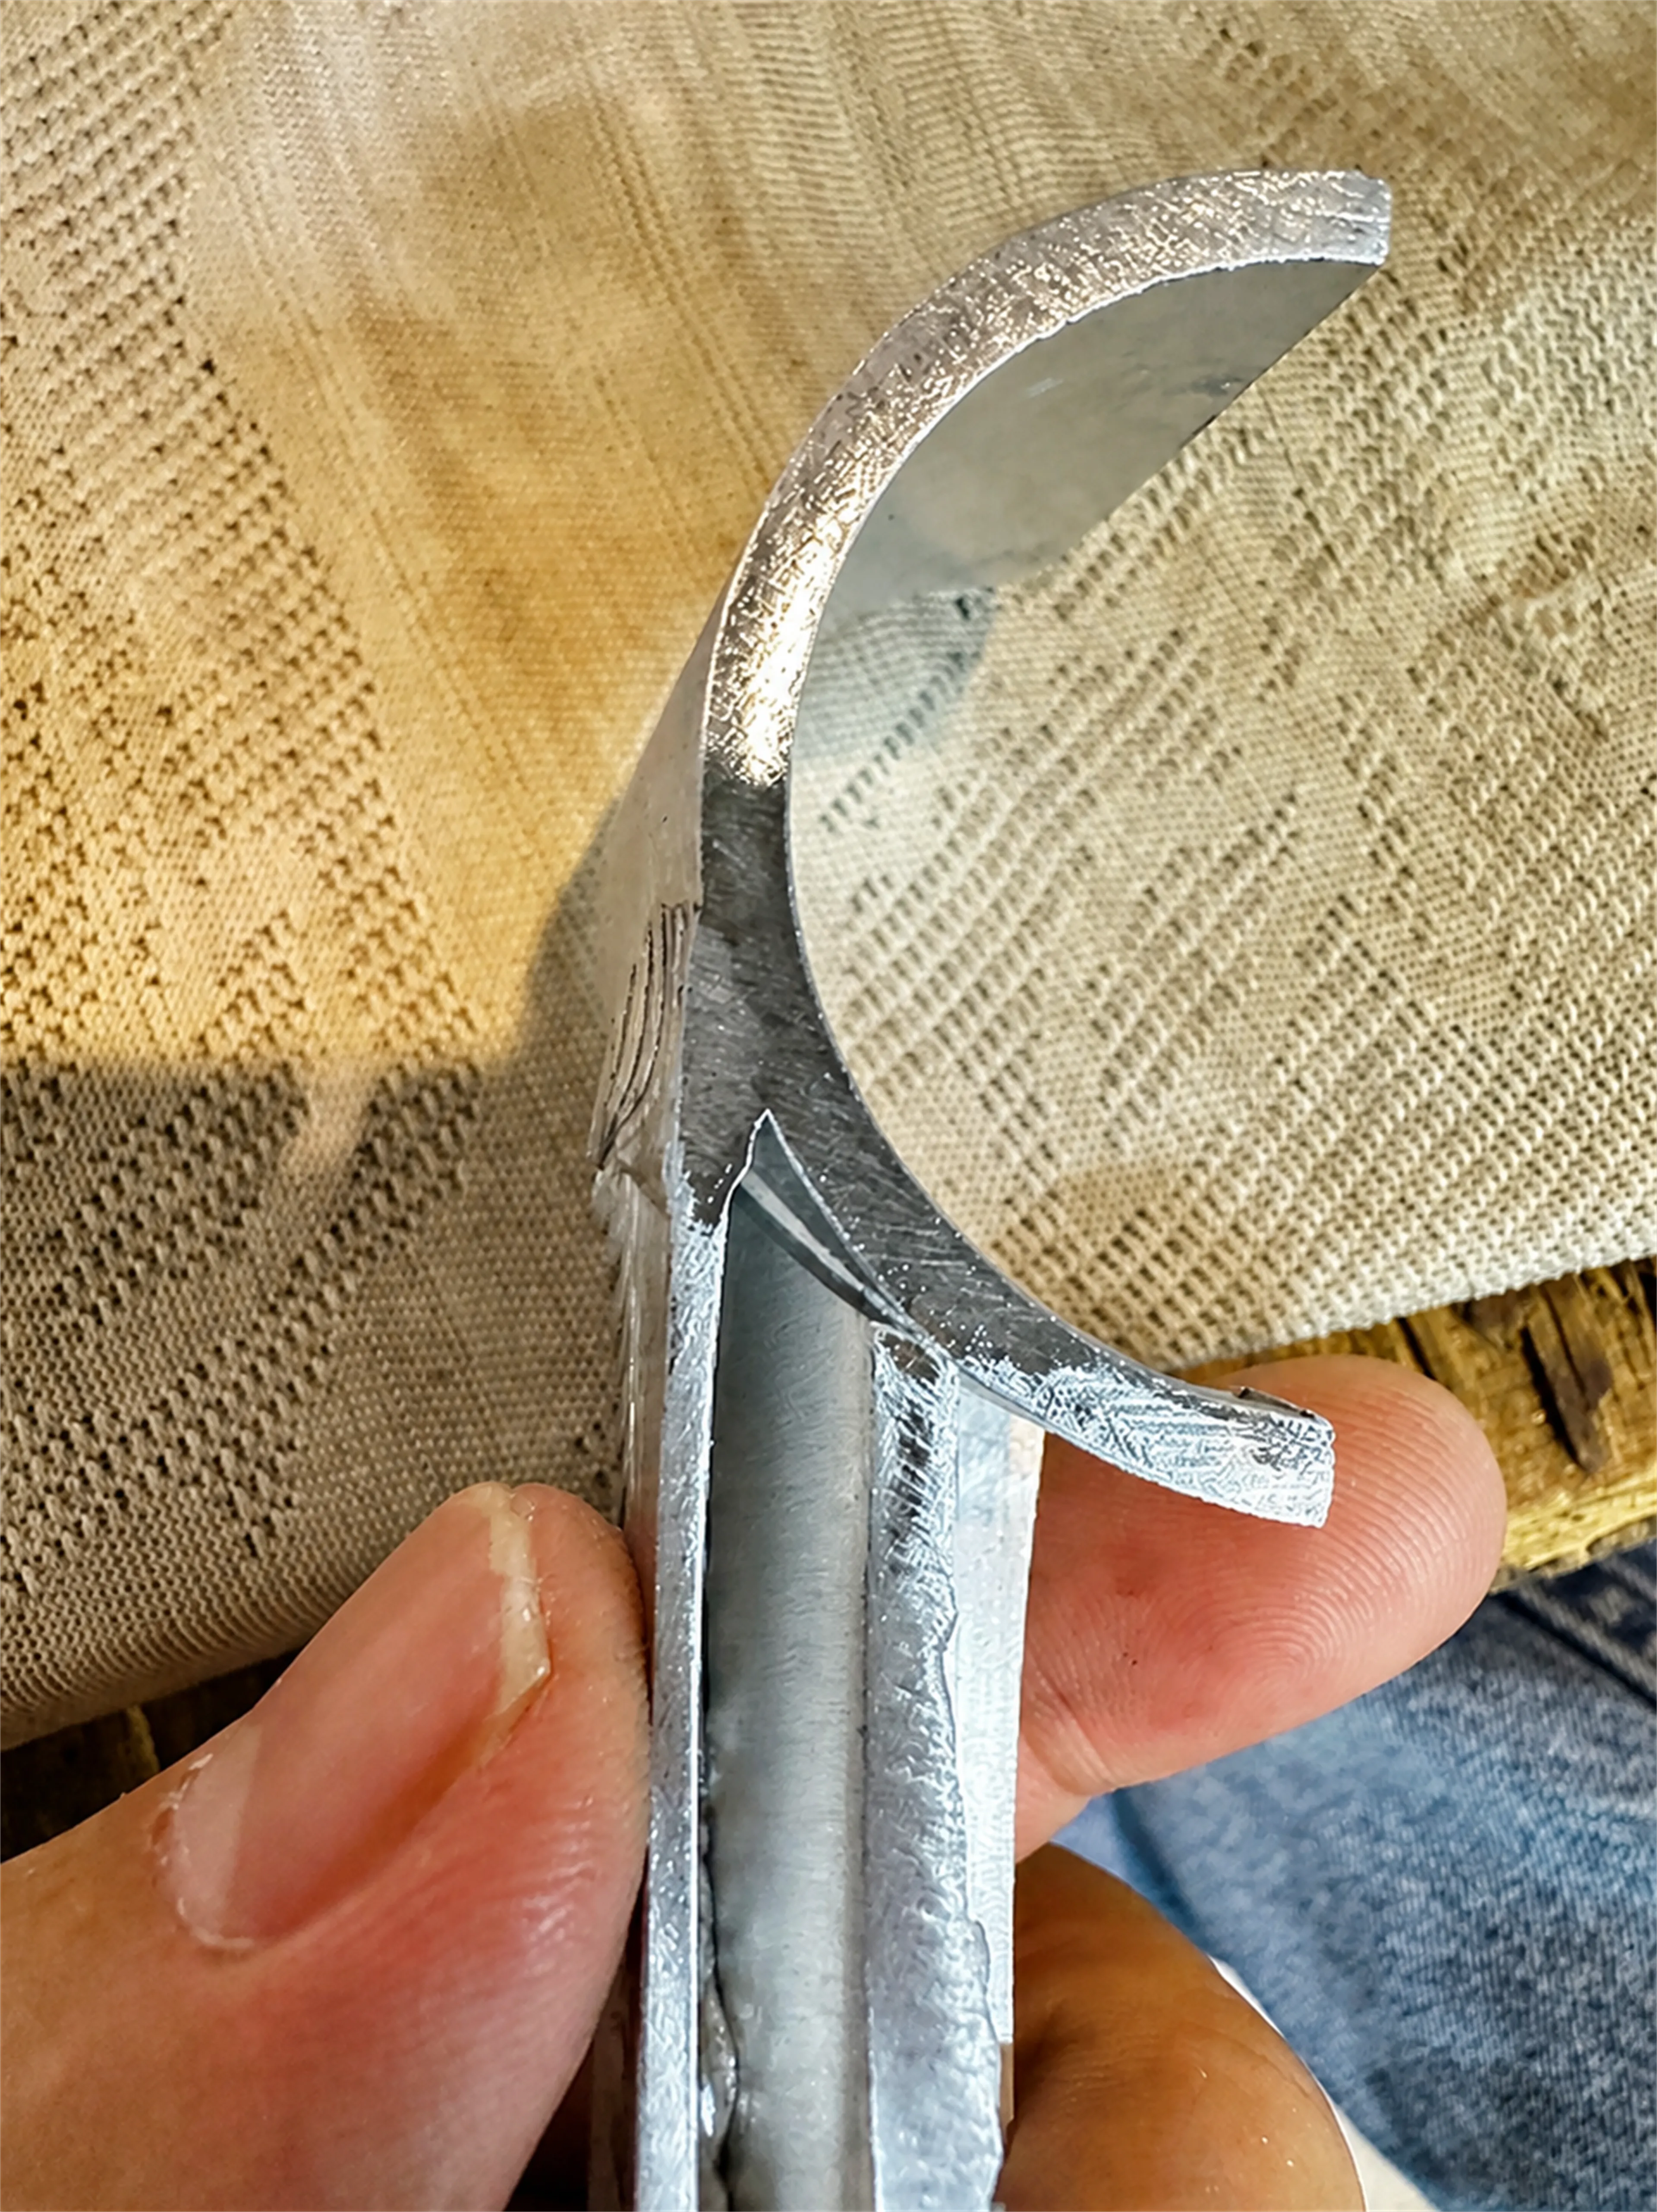
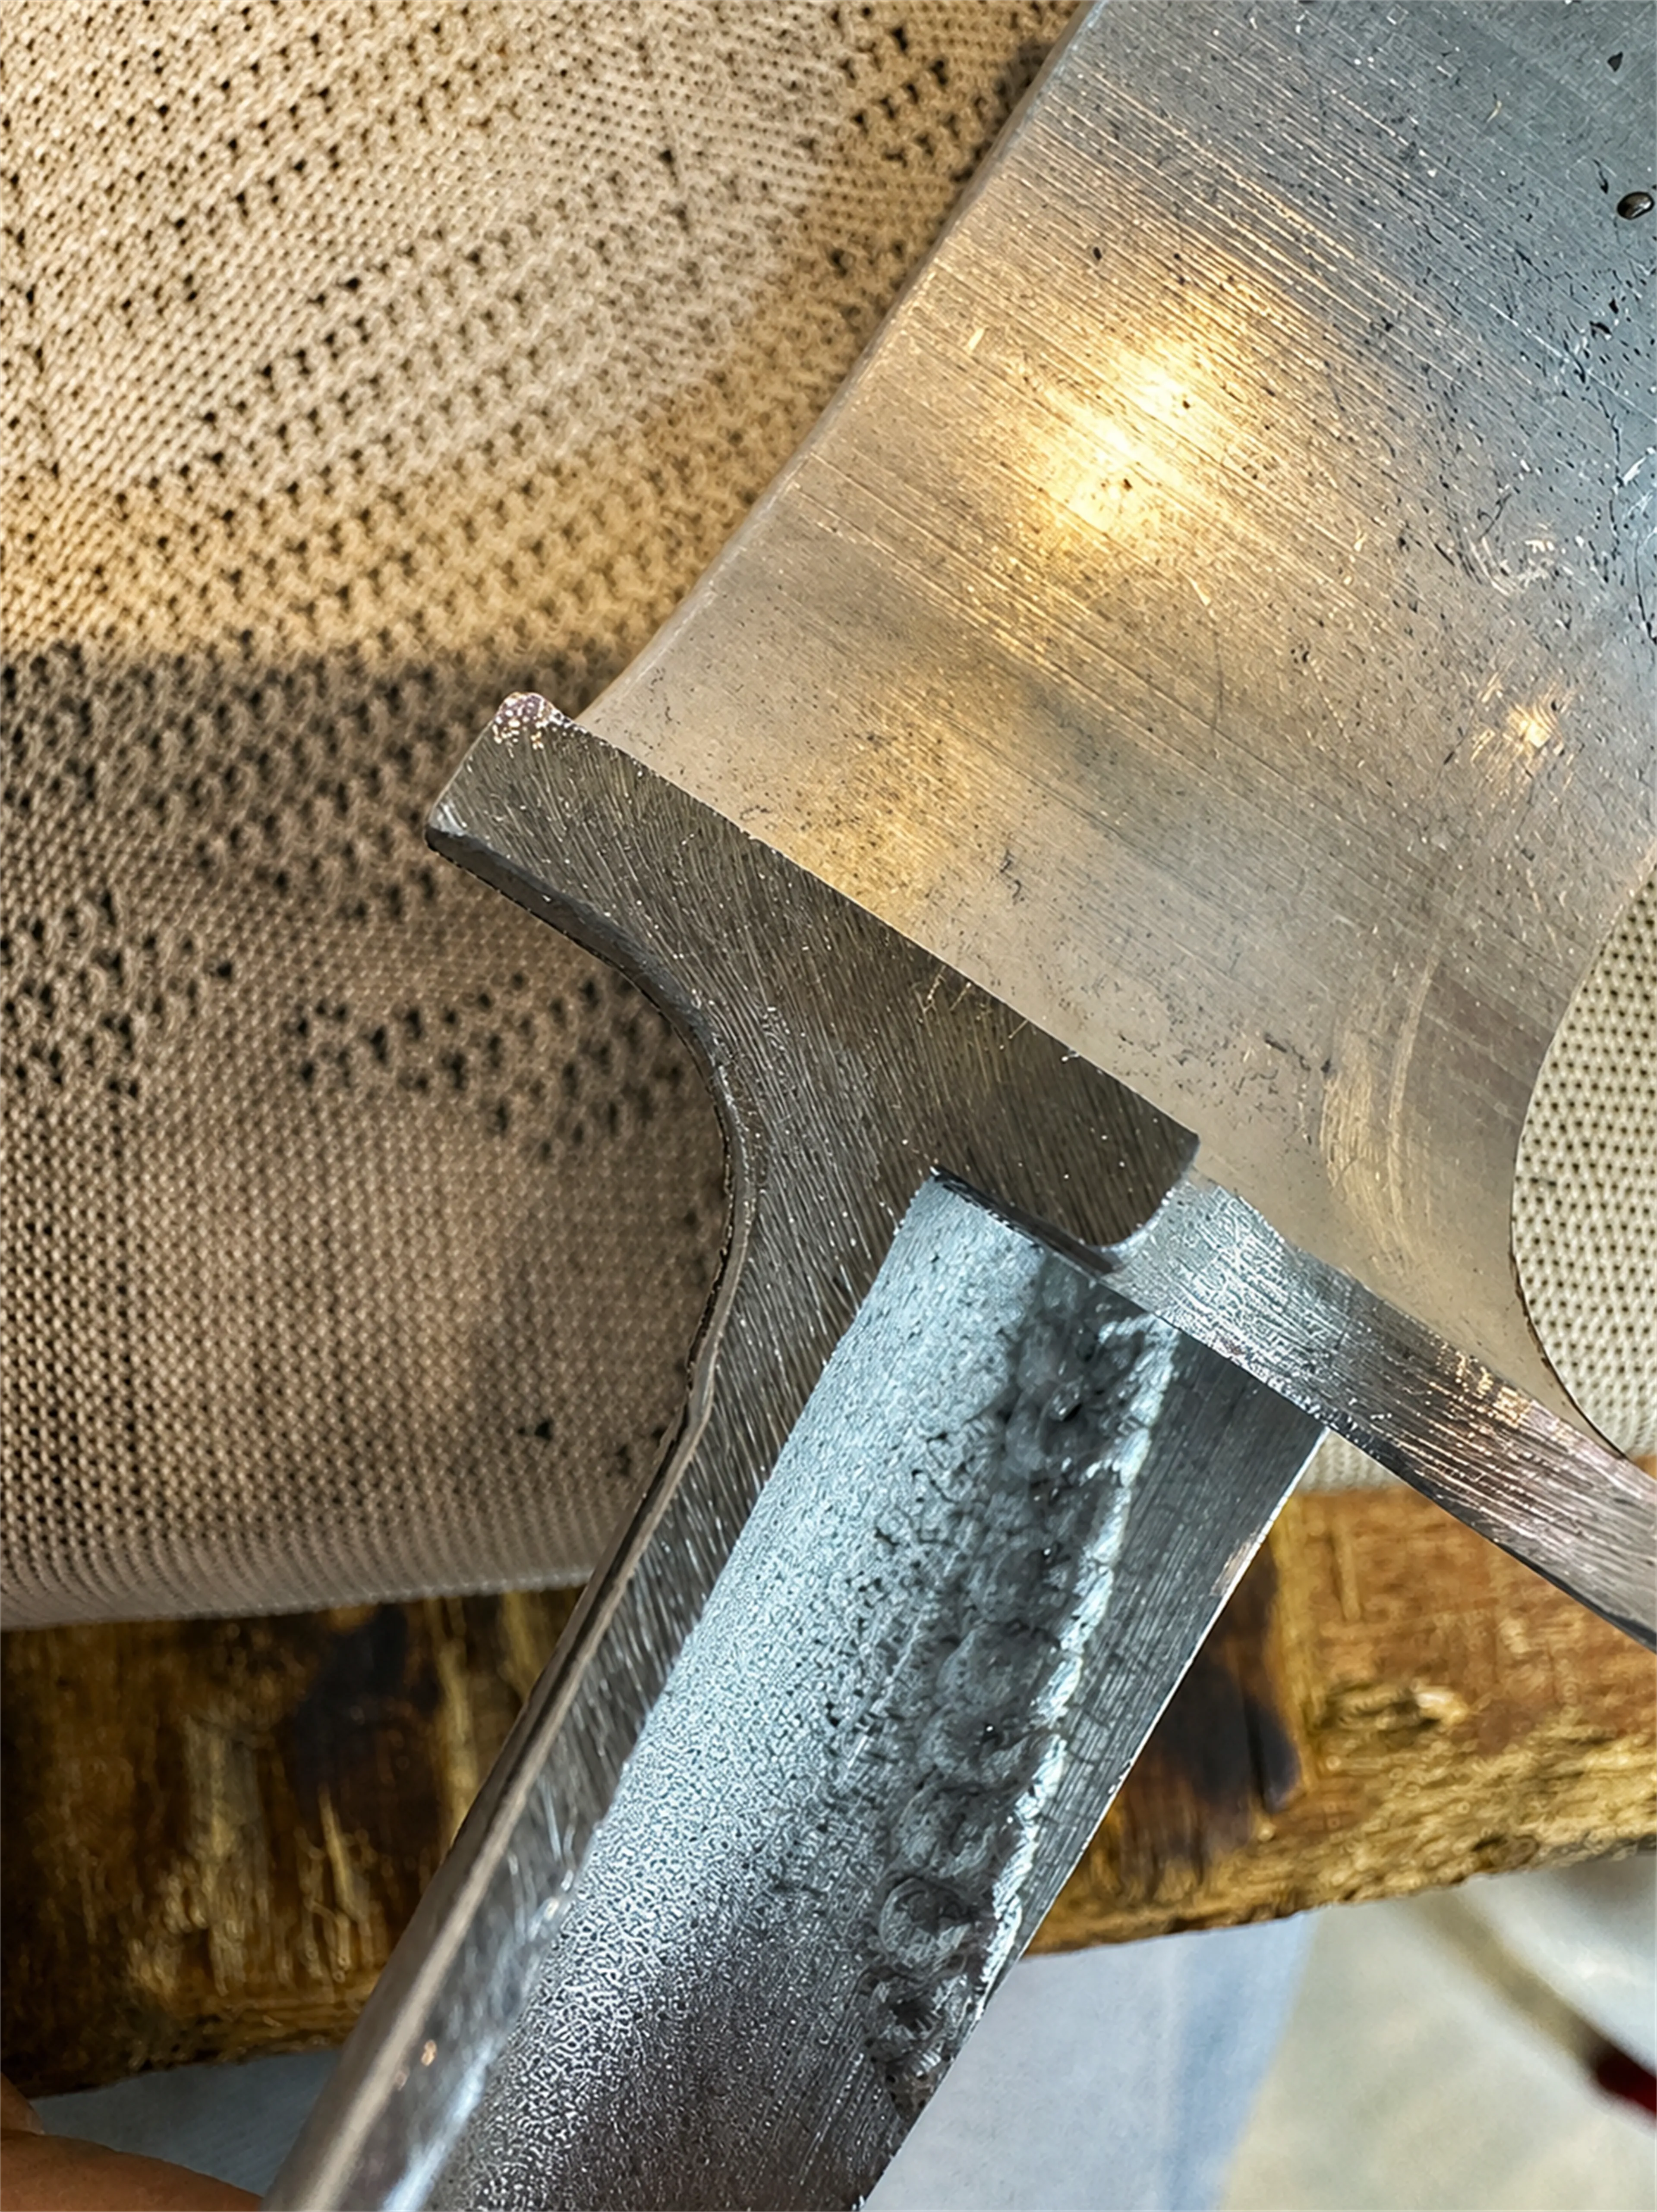
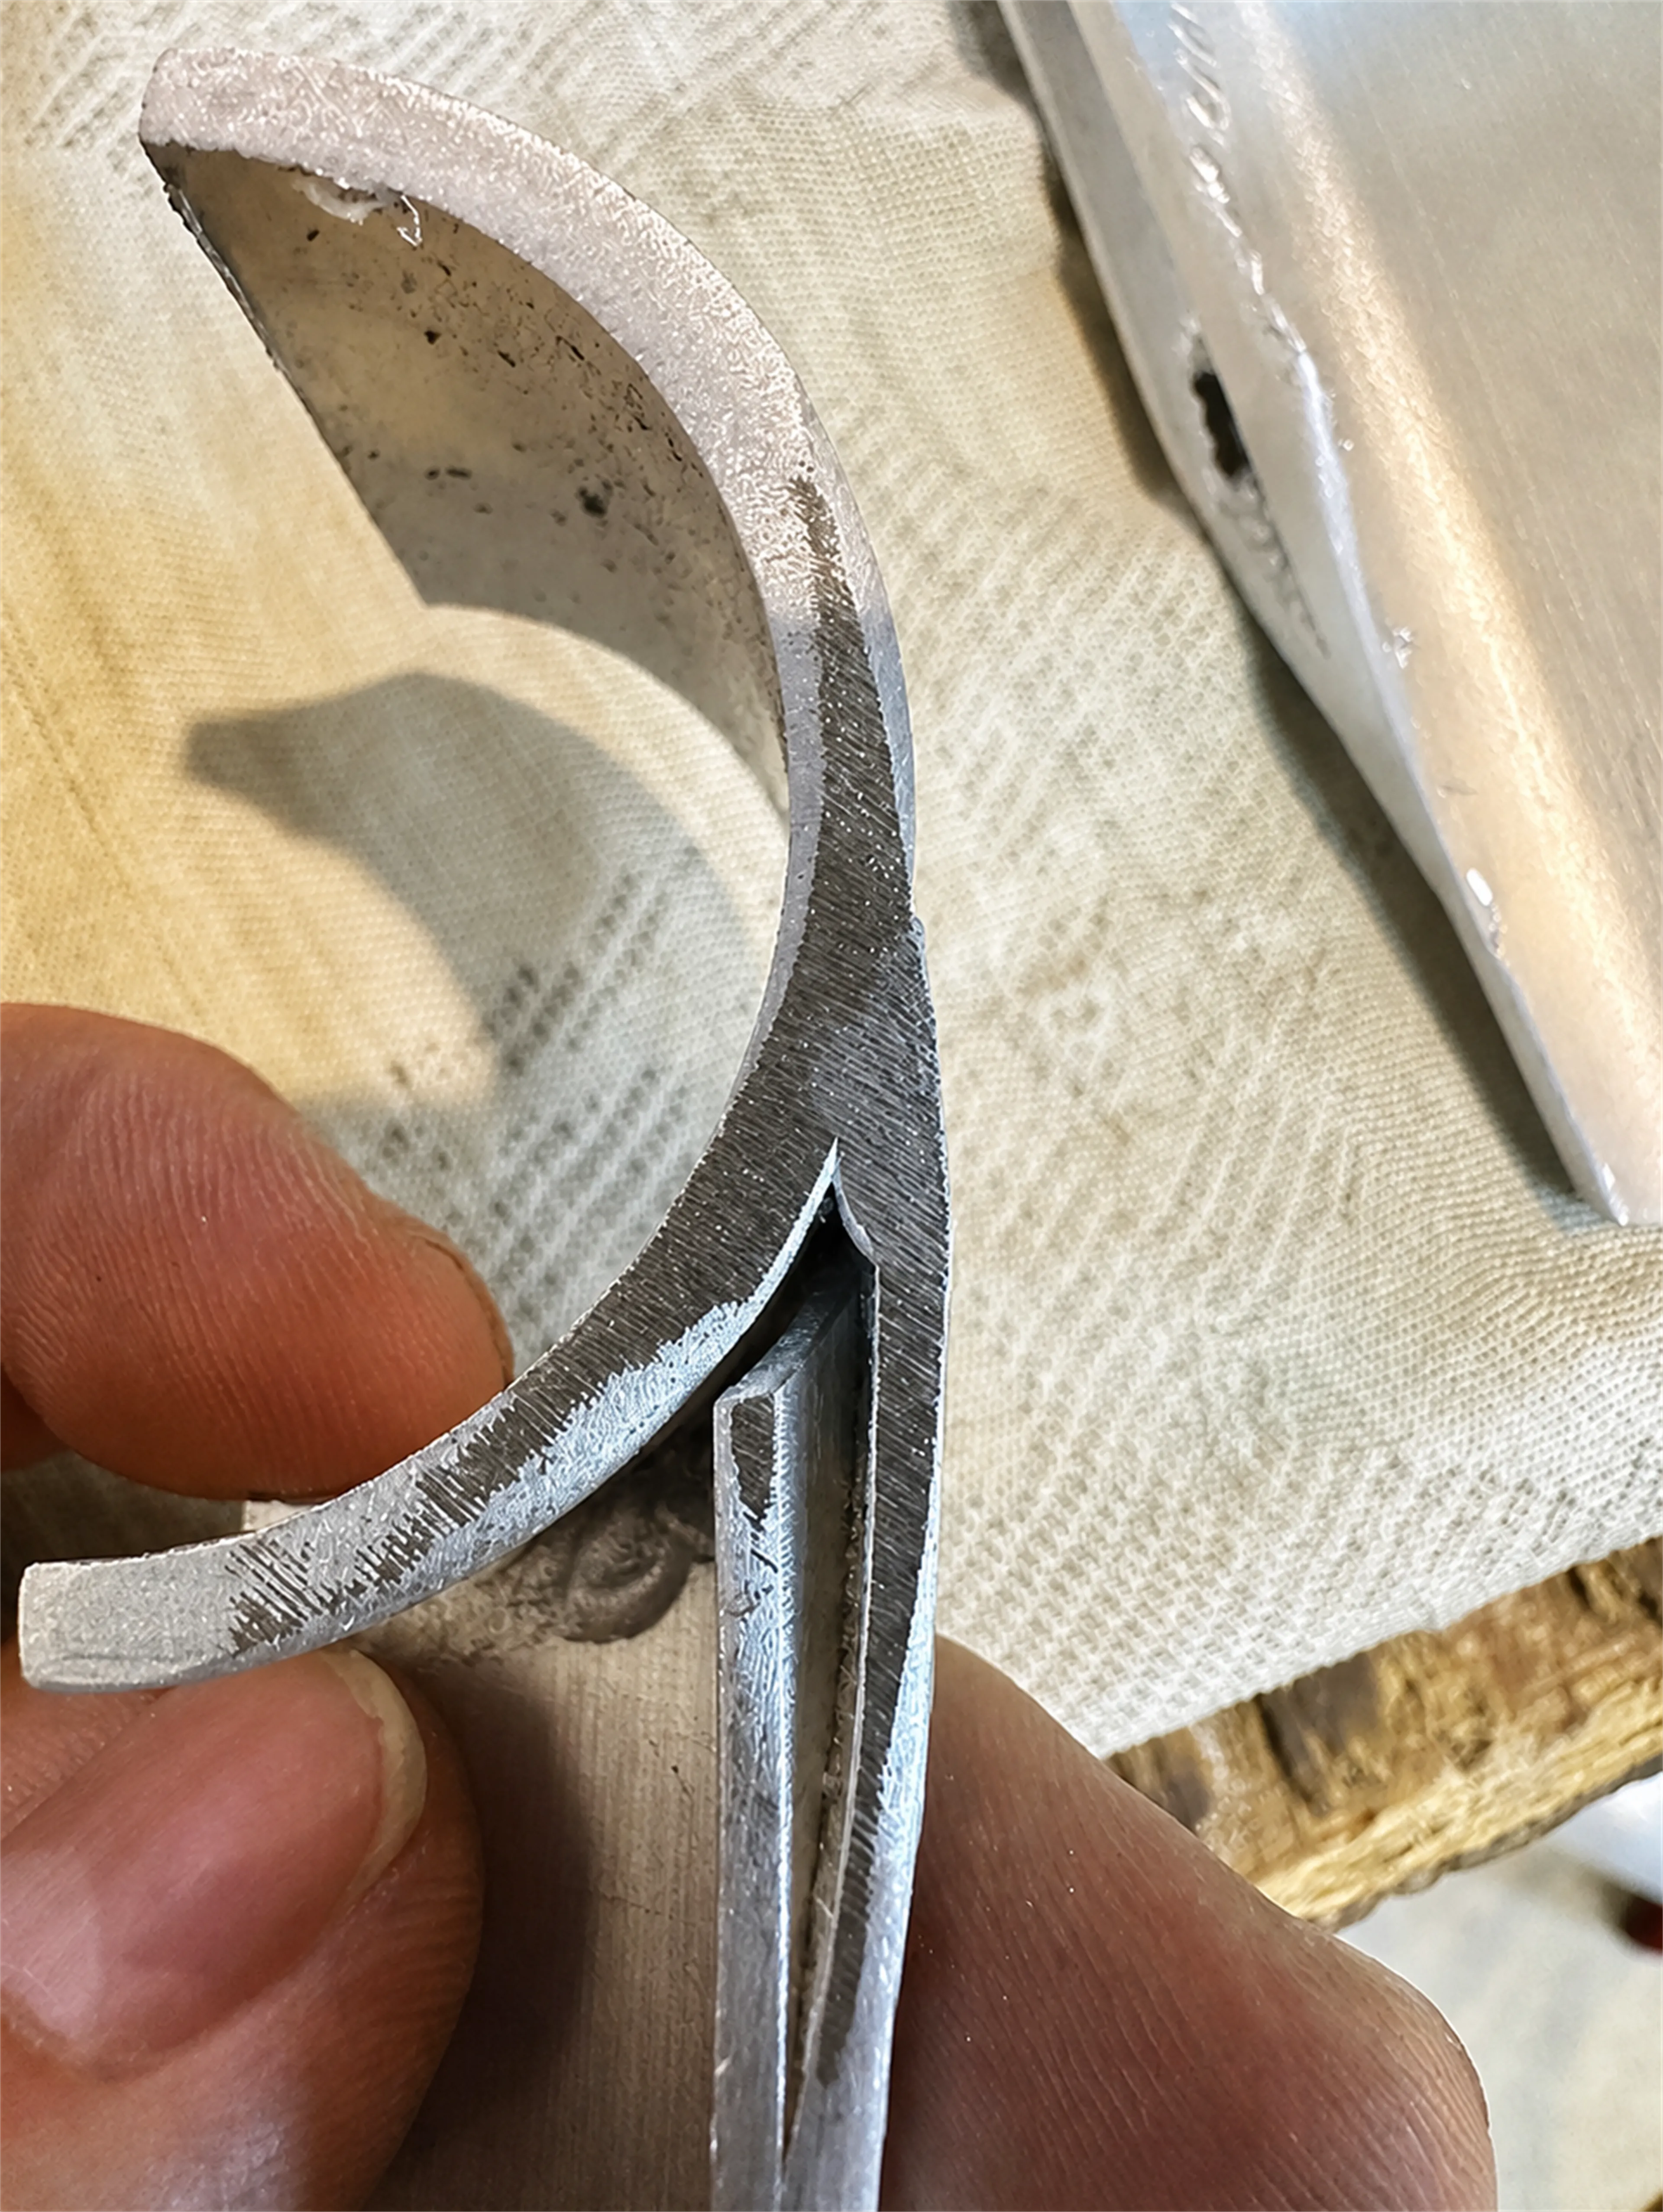
実溶接断面検査|溶込み・融合状態の検証
| 検証項目 | 説明 | |
|---|---|---|
| 01 | 構造・融合の健全性 | 溶接金属と母材の融合状態を確認し、融合不良や融合不足などの溶接欠陥リスクを低減します。 |
| 02 | 溶込み深さ・溶込み状態の検証 | 材料、板厚、継手形式、製品要求に応じて、断面検査により実際の溶込み深さと溶込み状態を確認します。 |
| 03 | 工程条件の検証・最適化 | 実際の溶接結果に基づき、電流、電圧、ワイヤ送給速度、溶接速度、入熱などの工程条件を検証し、安定した量産条件を構築します。 |
| 04 | 管理された溶接後研削代 | 溶接ビード形状と余盛高さを管理し、後工程の研削代を安定化させ、FlexRC™による自動溶接ビード修整・表面仕上げを支援します。 |
| 05 | 溶接・表面品質の一貫性 | 安定した溶接工程と後工程の表面仕上げを組み合わせ、溶接品質、外観、量産時の一貫性を向上します。 |
DSが開発したロボット溶接設備のデジタルモデルを使用し、Robotmaster®によるオフラインシミュレーションで、溶接軌跡、ロボット姿勢、溶接可達性、治具・設備との干渉を事前に検証します。現場での試行錯誤や調整時間を削減し、設備導入効率と溶接軌跡の信頼性を向上します。
DSは社内に構造信頼性検証設備を整備し、製品構造、溶接継手、検証要求に応じて、疲労試験、衝撃試験、静的強度試験を実施できます。
実構造試験の結果を、継手設計、溶接条件、治具拘束、溶接順序、構造設計へ直接フィードバックし、溶接工程と構造信頼性を継続的に最適化します。溶接工程開発から構造検証までの一貫したエンジニアリングプロセスを構築します。
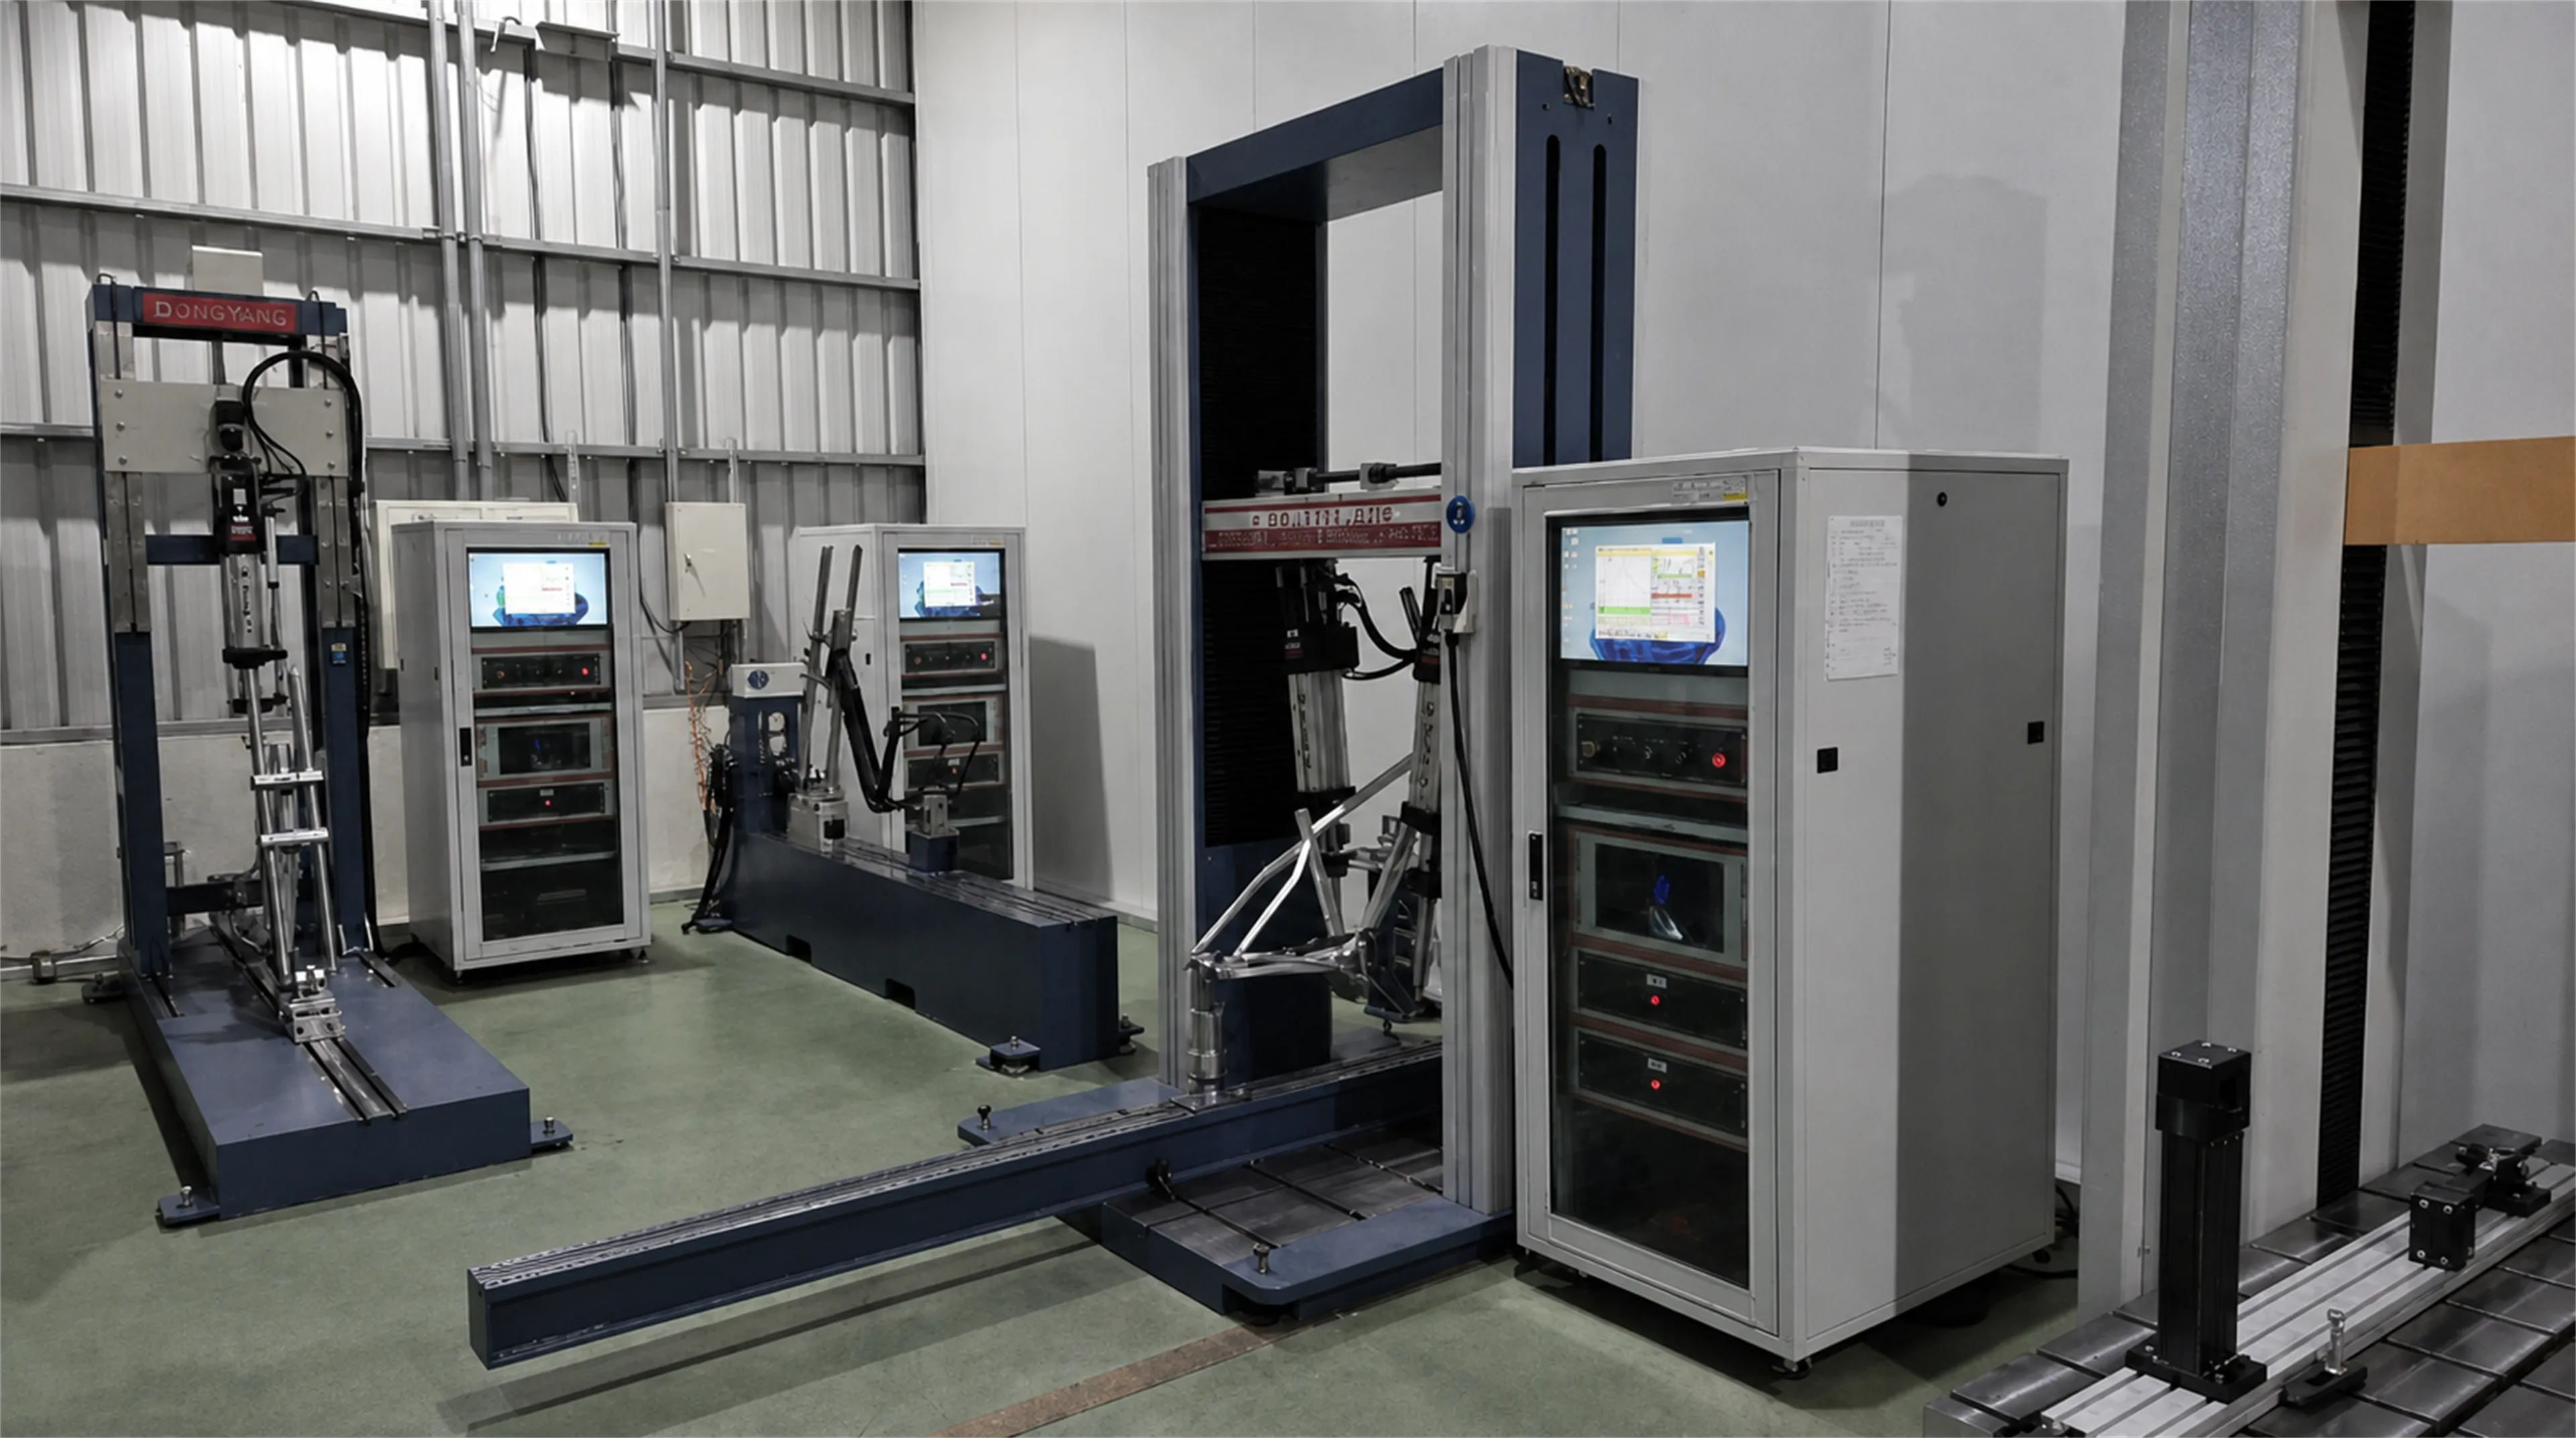
01
02
03
DSは、溶接工程エンジニアリング、治具設計、ロボット自動化、溶接後寸法測定、構造信頼性検証を一貫したエンジニアリングプロセスとして統合しています。
疲労、衝撃、静的強度試験の結果を、溶接条件、継手設計、治具拘束、工程条件へフィードバックして最適化し、溶接品質の一貫性、構造信頼性、量産安定性を向上します。
ロボット溶接軌跡と実際の溶接位置との整合性を高めるため、DSはRobotmaster®オフラインプログラミング、ロボット校正、実機検証を統合し、仮想モデルと実際のワークステーション間で一貫した幾何・運動関係を構築します。
オフラインでの軌跡設計、姿勢・可達性解析、干渉チェック、実機校正、軌跡検証により、現場ティーチングと調整時間を削減し、新製品導入、段取り替え効率、複雑な溶接工程の安定性を向上します。
DSはRobotmaster®のソフトウェア活用、システム導入、教育・トレーニング、技術サポートを提供し、CAD / CAMデータと工程要求に基づいてロボット溶接軌跡を作成します。
仮想環境を通じて、事前に以下を実施可能:
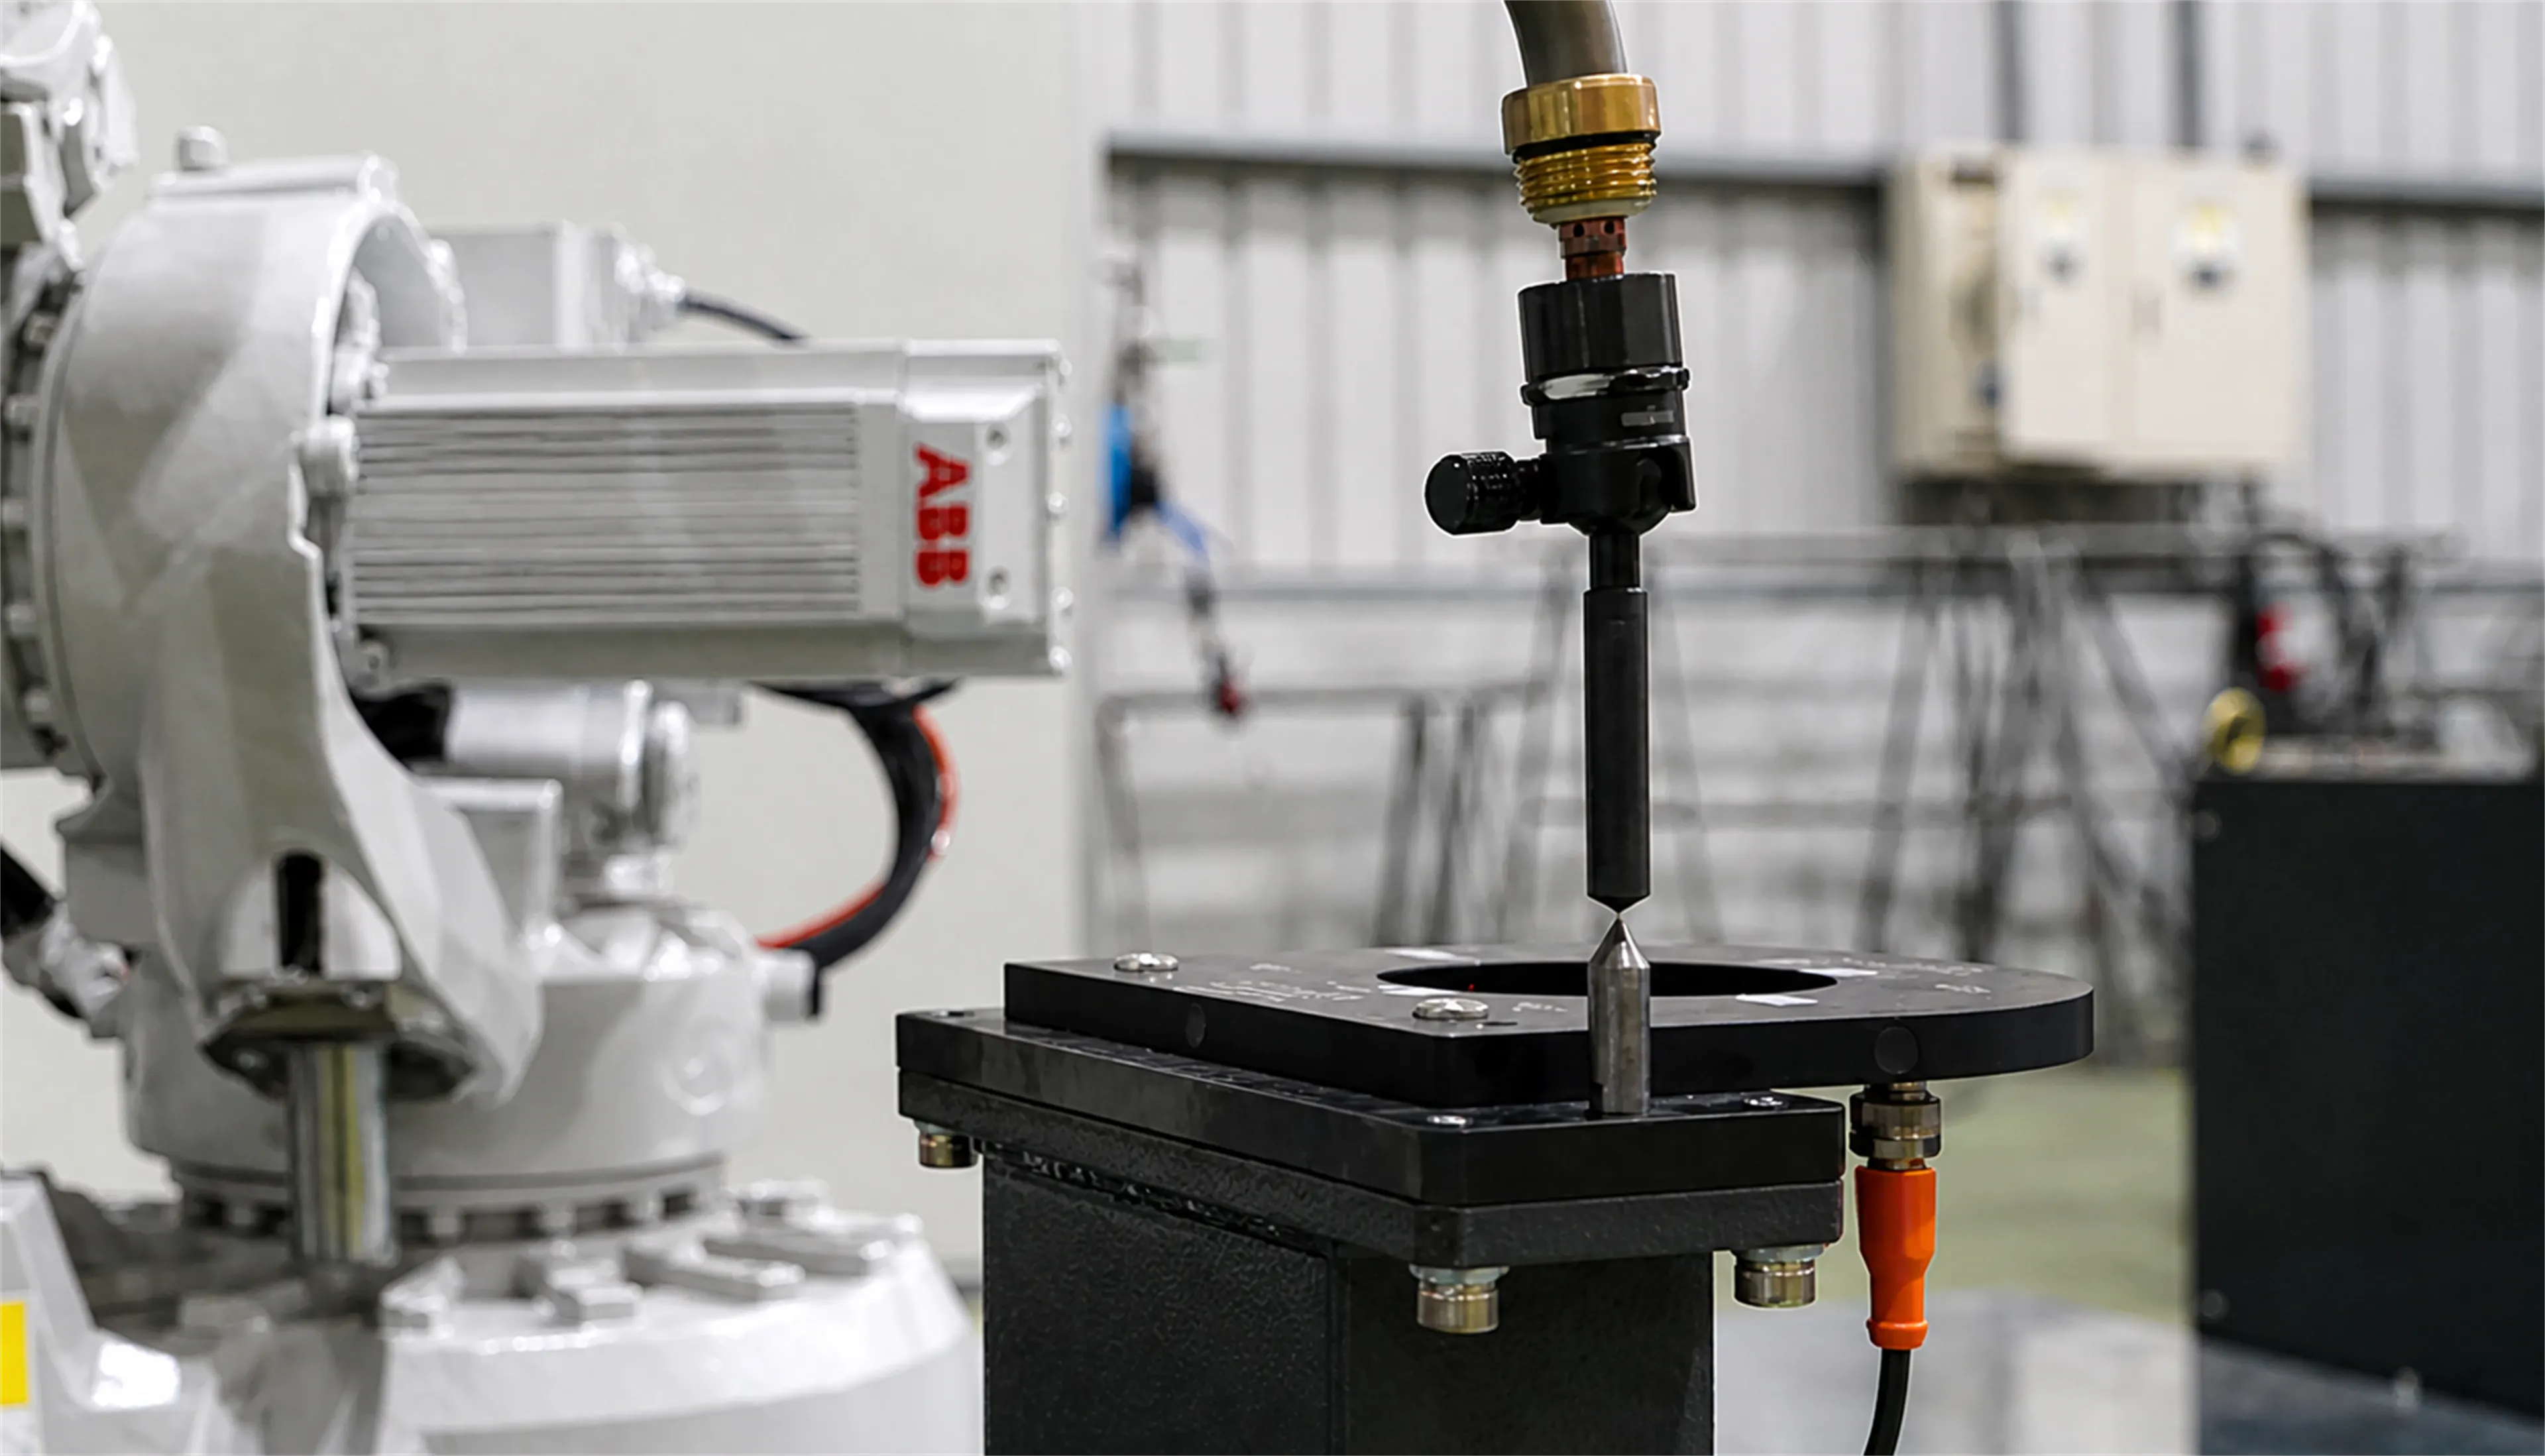
DSは、ロボット、溶接トーチ、治具、ポジショナ、ワークステーション間の幾何関係および運動パラメータを校正・検証し、オフラインシミュレーションモデルと実設備の整合性を維持します。
実機校正により、仮想軌跡と実際の溶接位置との差を低減し、ロボットとポジショナの協調動作、溶接軌跡導入、段取り替え後の工程一貫性を向上します。
この校正能力は、工具、ワーク、ワークステーション、協調動作に関する設定を含み、設備構成や工程要求に応じて調整・検証できます。
DSのロボット溶接自動化・溶接工程エンジニアリングソリューションは、幅広い先進製造産業に対応します。