
DS Technologyは、TRUMPFレーザー装置、高精度産業用ロボット、ポジショナーを統合し、TCP、ベース座標、ワーク座標、レーザーツールキャリブレーション技術を組み合わせることで、オフラインモデルと実機との幾何学的な一致性を確保します。
LSC-2P/LSC-2TP/LSW-2P/LSW-2TPシリーズはRobotmaster®オフラインプログラミングを統合しており、3D CADデータから自動的にパスを生成し、姿勢最適化、到達性解析、干渉チェック、プログラム出力を完了することで、現場でのティーチングやプログラム修正の時間を大幅に削減します。高精度キャリブレーションとアプリケーション検証により、丸穴、輪郭、異形曲面、多角度加工における寸法の一致性、切断・溶接品質が向上します。
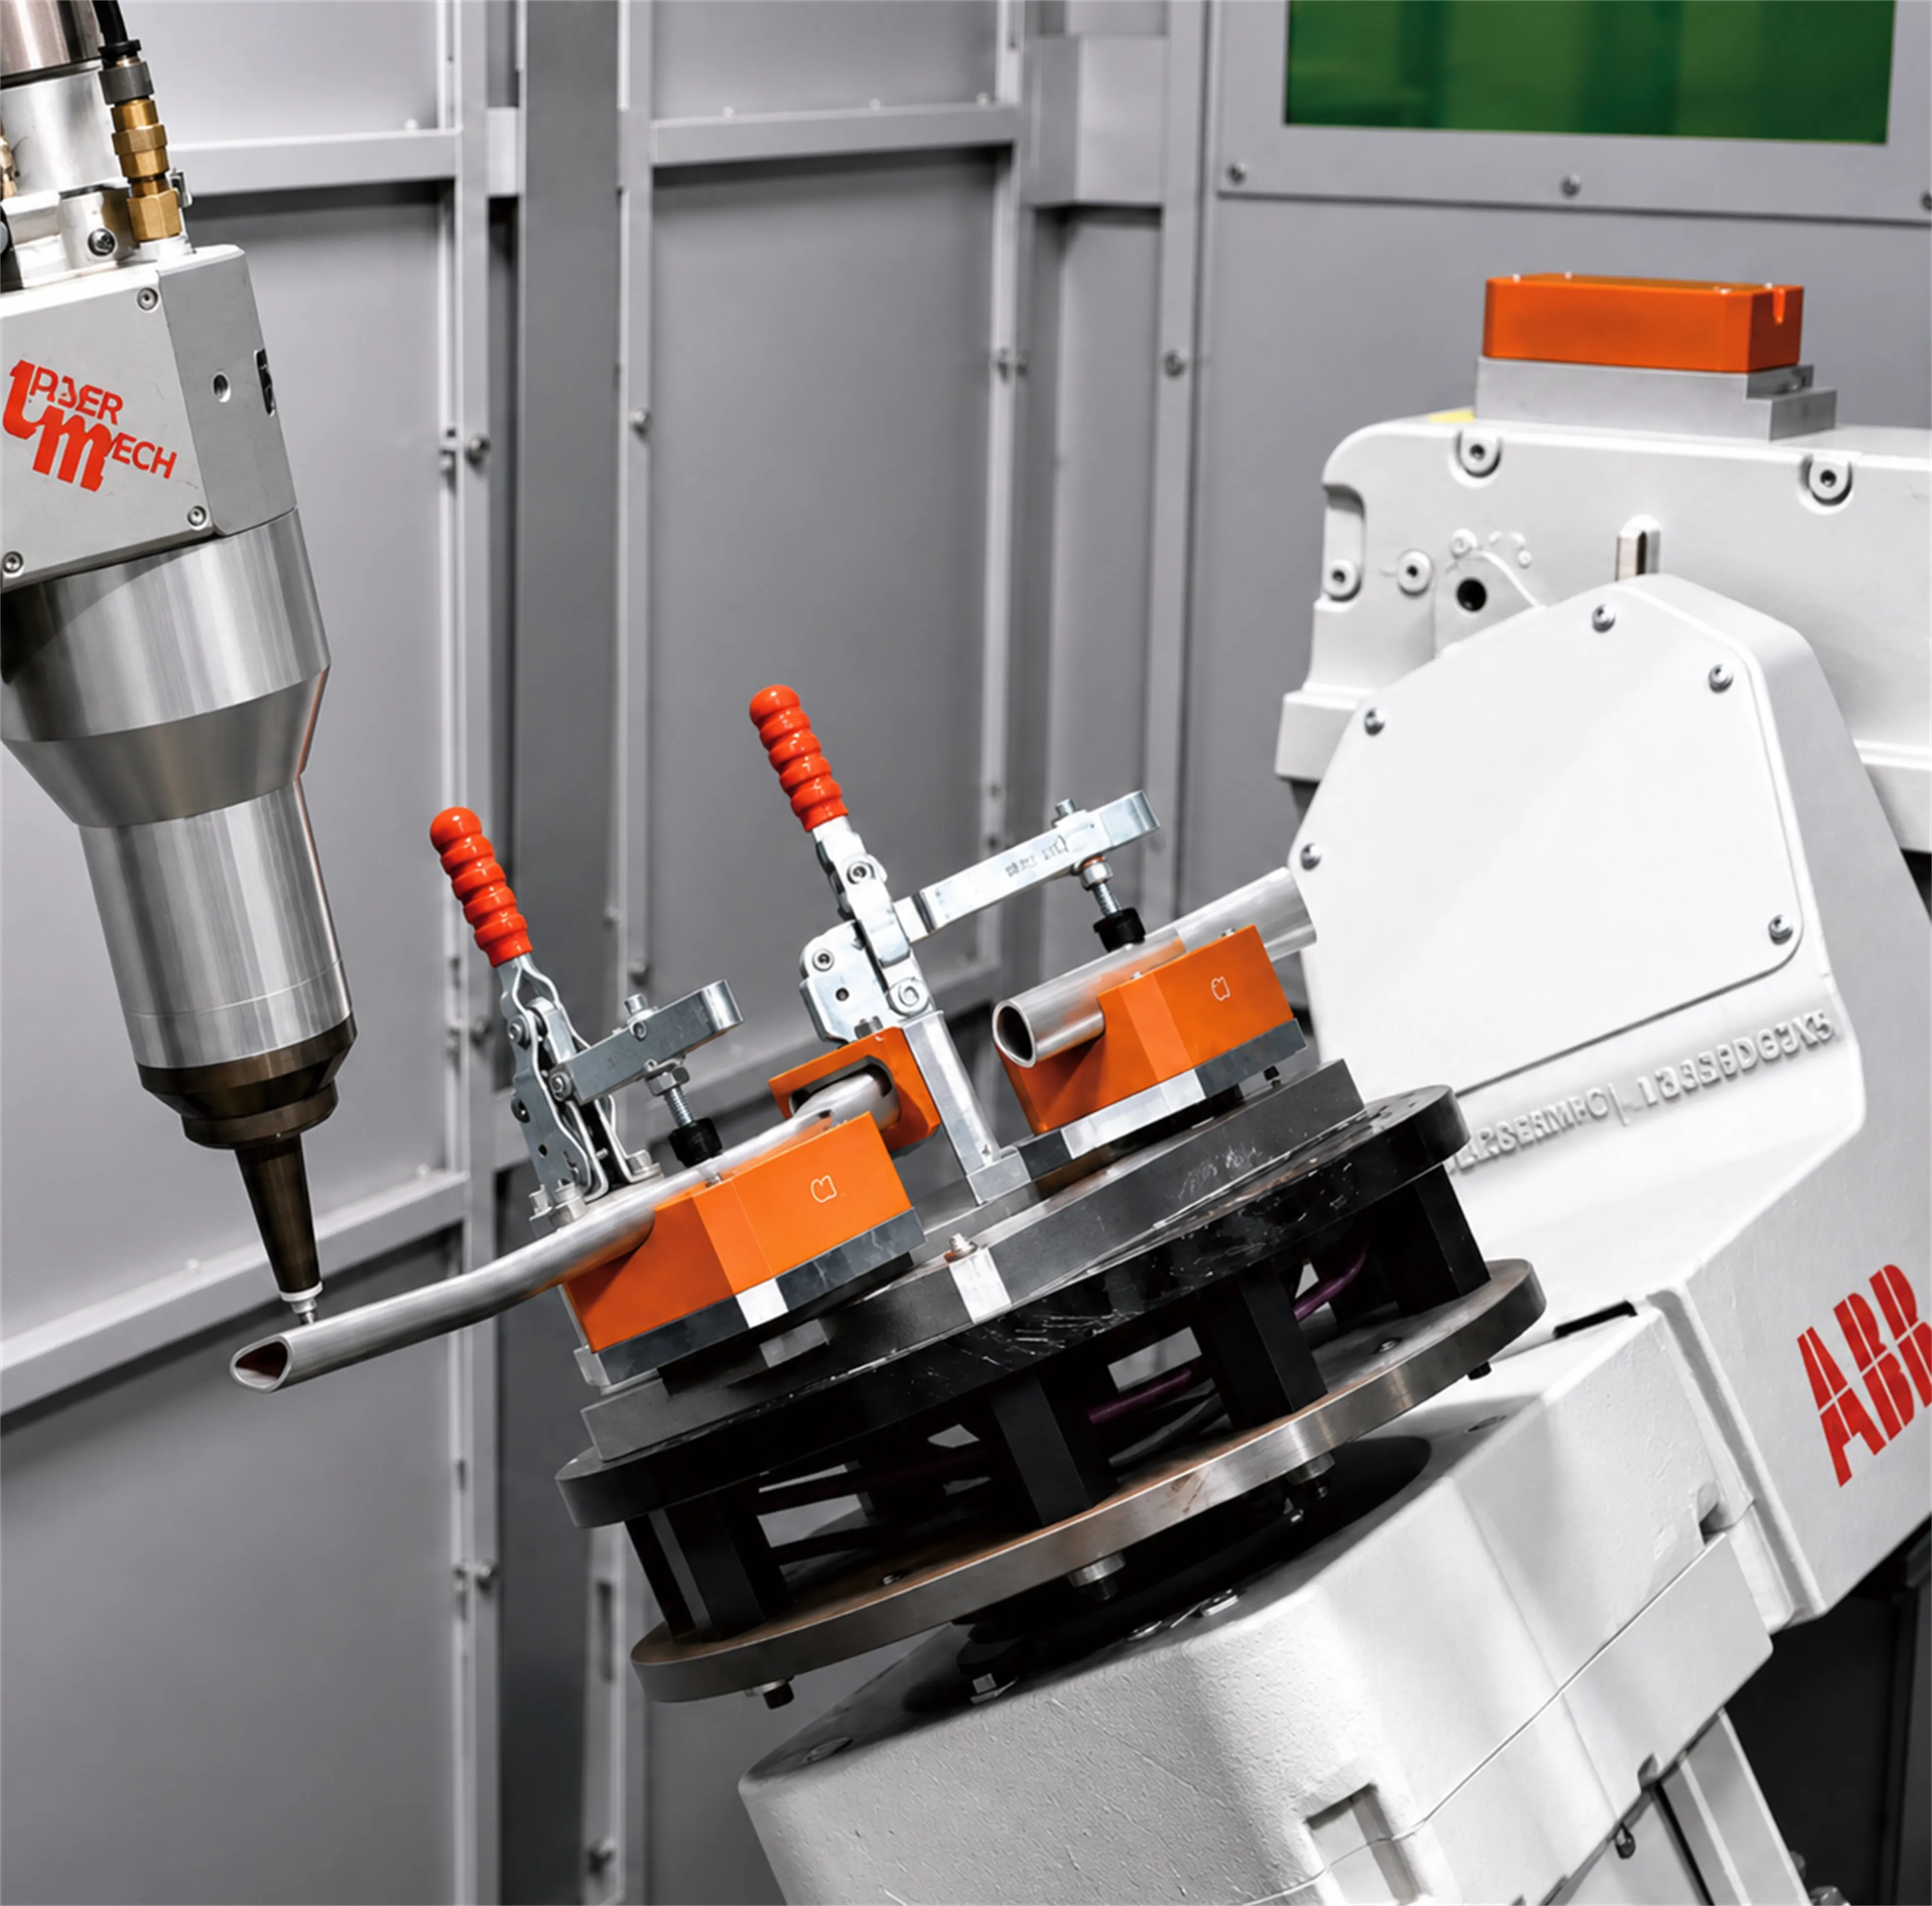
高精度キャリブレーションとオフラインプログラミング
作業範囲、可搬重量、繰返し精度に応じて適切なロボットを選定し、TCPとWOBJ(ロボットベースを含む)を同時にキャリブレーションすることで、仮想ワークステーションと実機との座標差異を低減します。オフラインプログラミングによりCADパス生成、干渉チェック、シミュレーション、パス最適化を完了し、現場ティーチングと調整時間を削減します
ロボット3Dレーザー切断
立体ワークピースおよび異形パイプの穴あけ、トリミング、輪郭切断、360度全周切断に対応し、材料、板厚、ワーク形状に応じてレーザー出力、速度、焦点位置、ロボットパスを設定します
精密レーザー溶接
接合設計、組み合わせギャップ、治具位置決め、溶接パス、レーザーパラメータを統合し、工程検証を経て安定した溶け込み深さと融合品質を確立し、熱影響と溶接変形を低減します
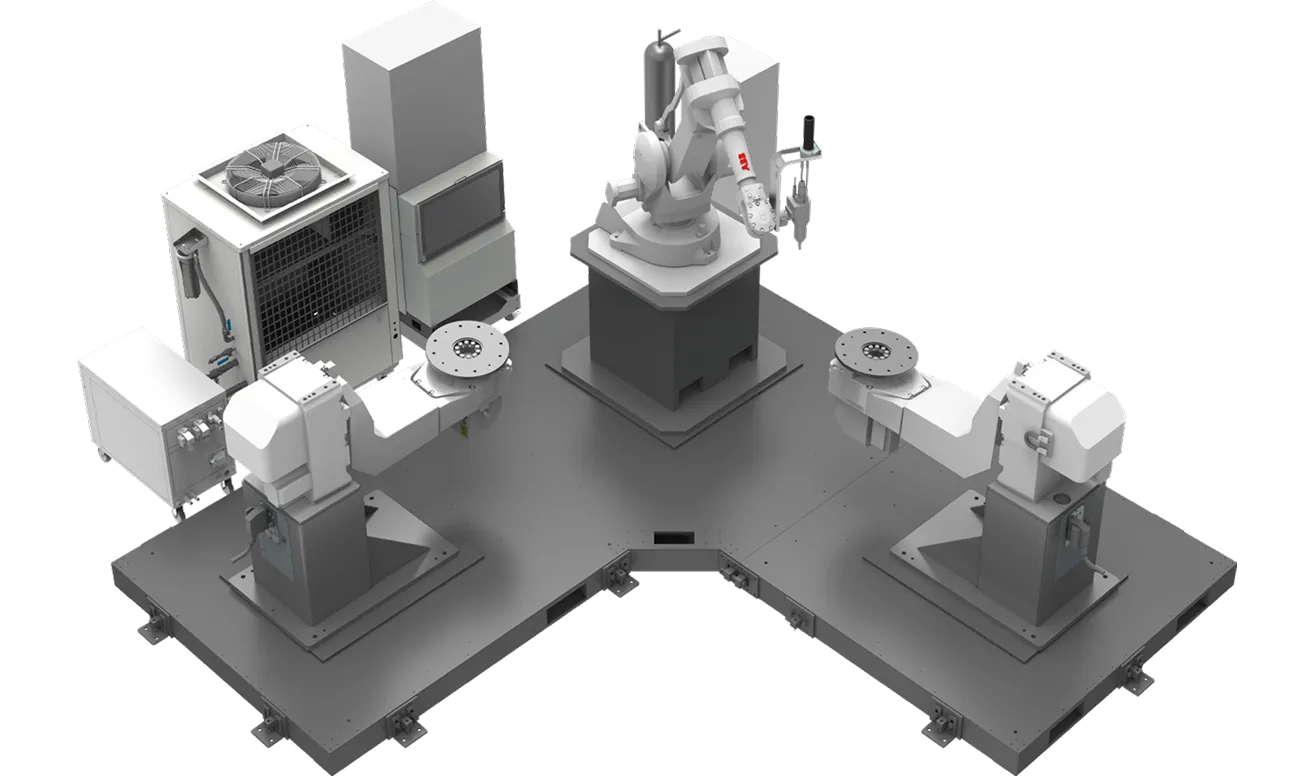
LSC-2P
1. 業界最高水準の切断精度
2. 最高のコストパフォーマンスを誇るインテリジェントレーザー切断ソリューション
3. 幅広い業界に対応可能な高性能切断技術
4. 高度なインテリジェンスと先進ソフトウェアの統合
5. DS SmartCore スマート製造プラットフォーム
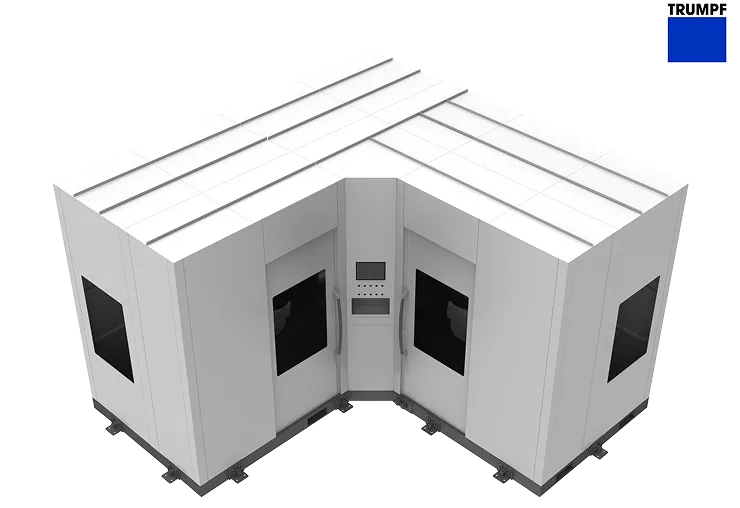
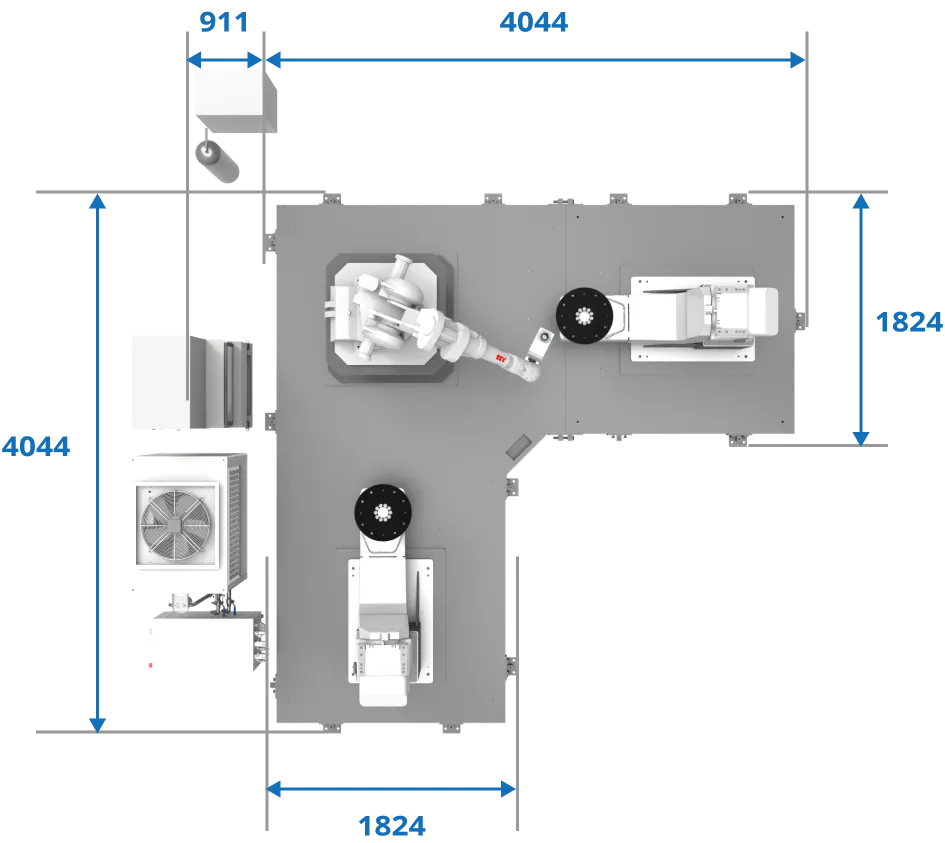
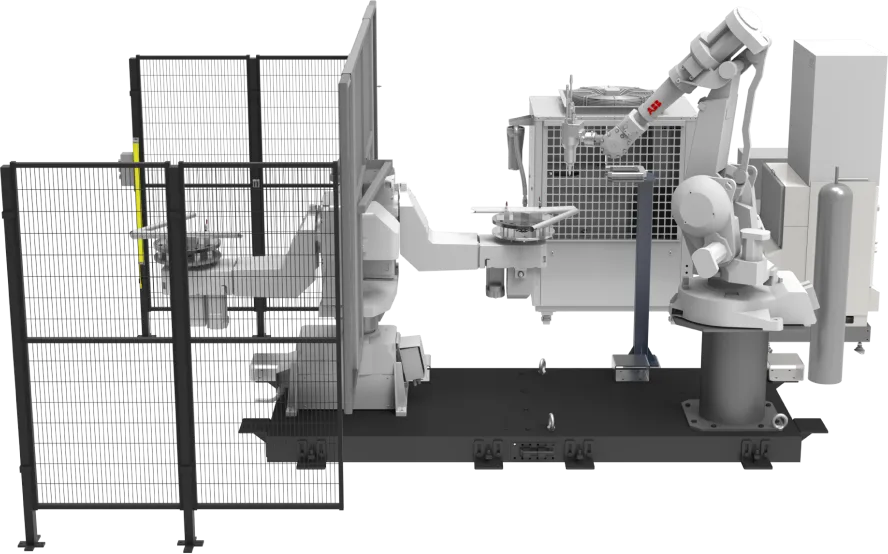
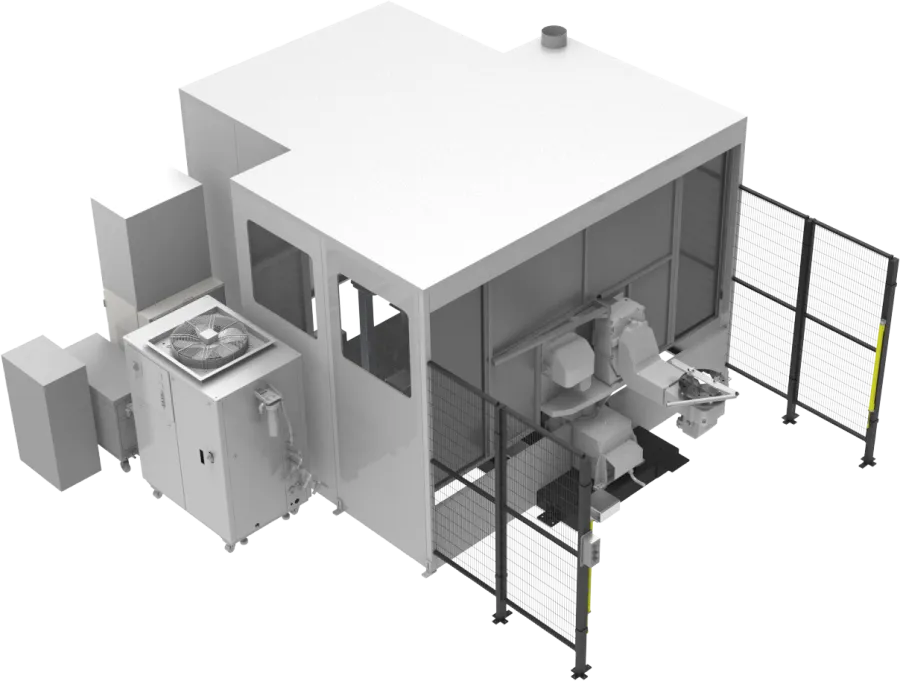
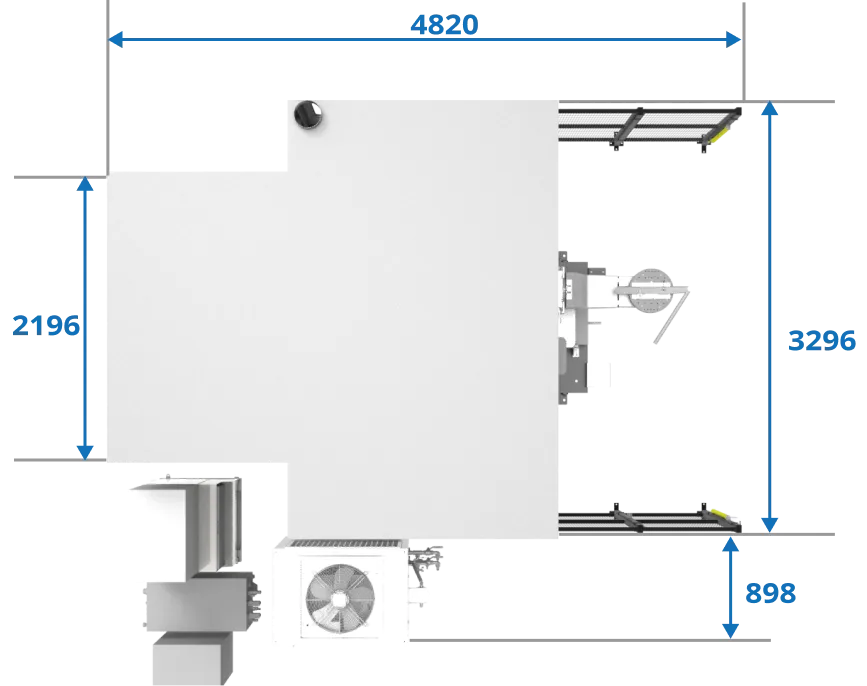
LSC-2TP
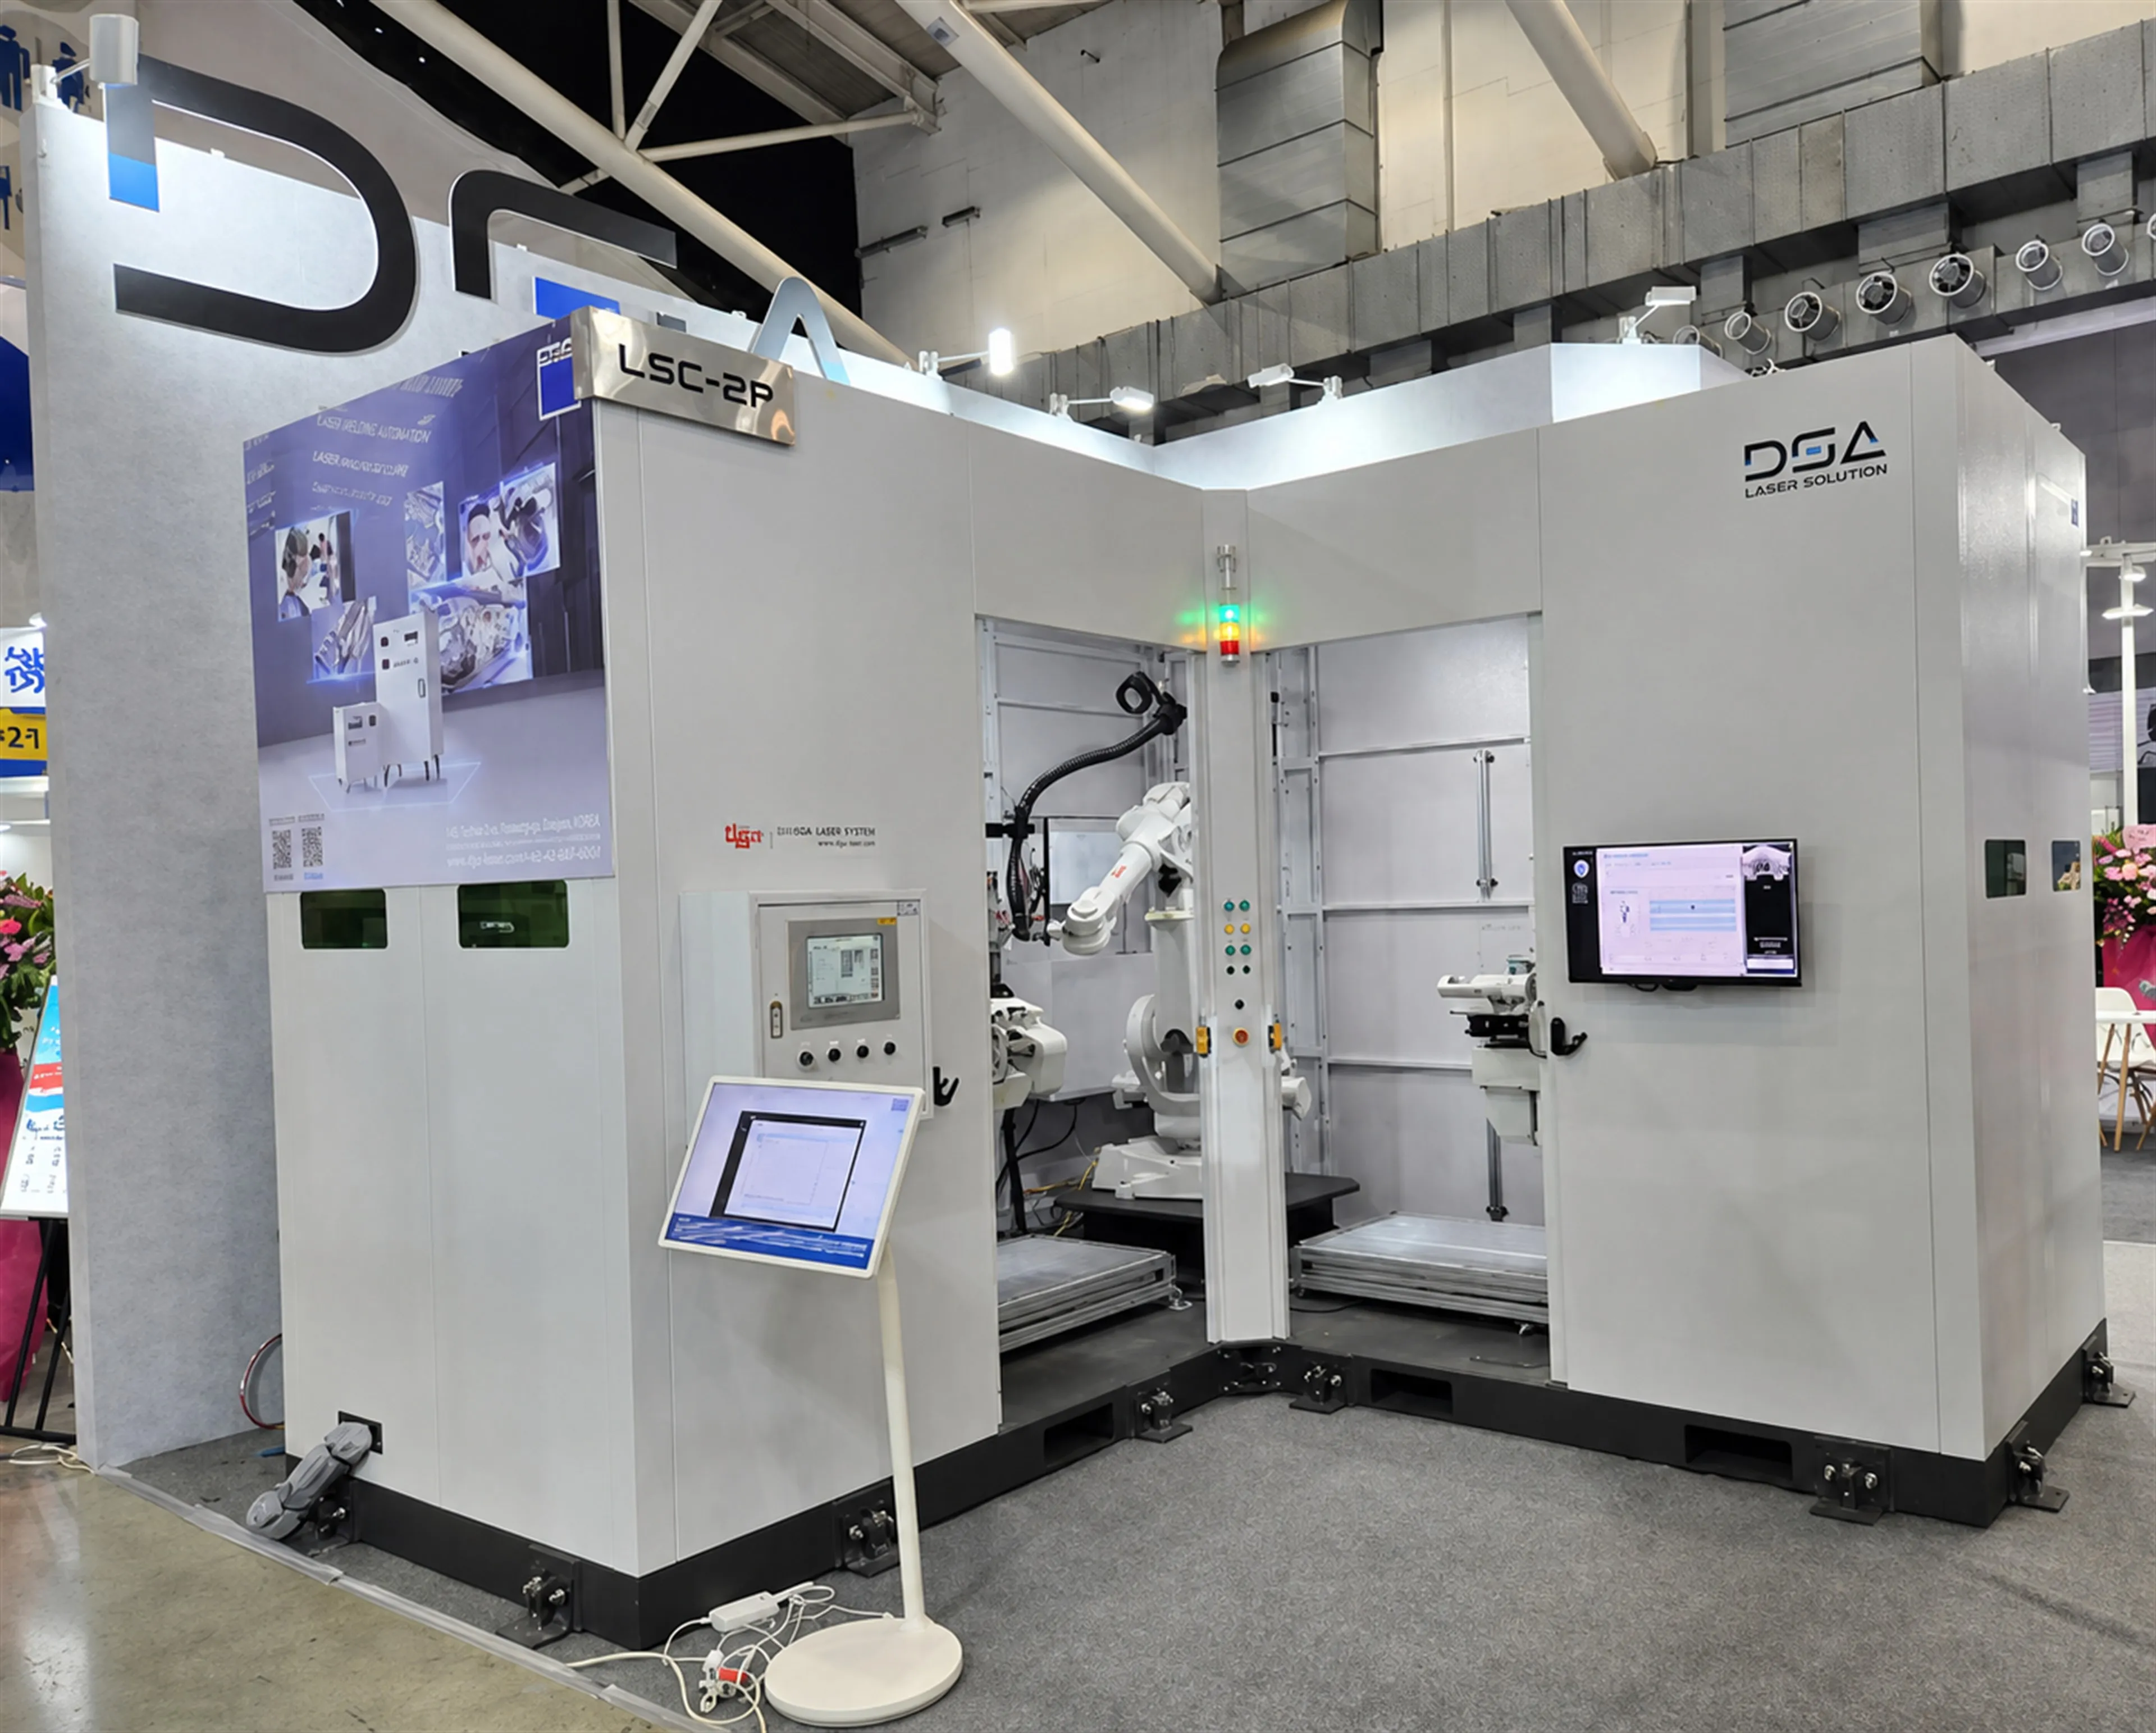
複雑な輪郭と連続曲面のパス制御能力を検証
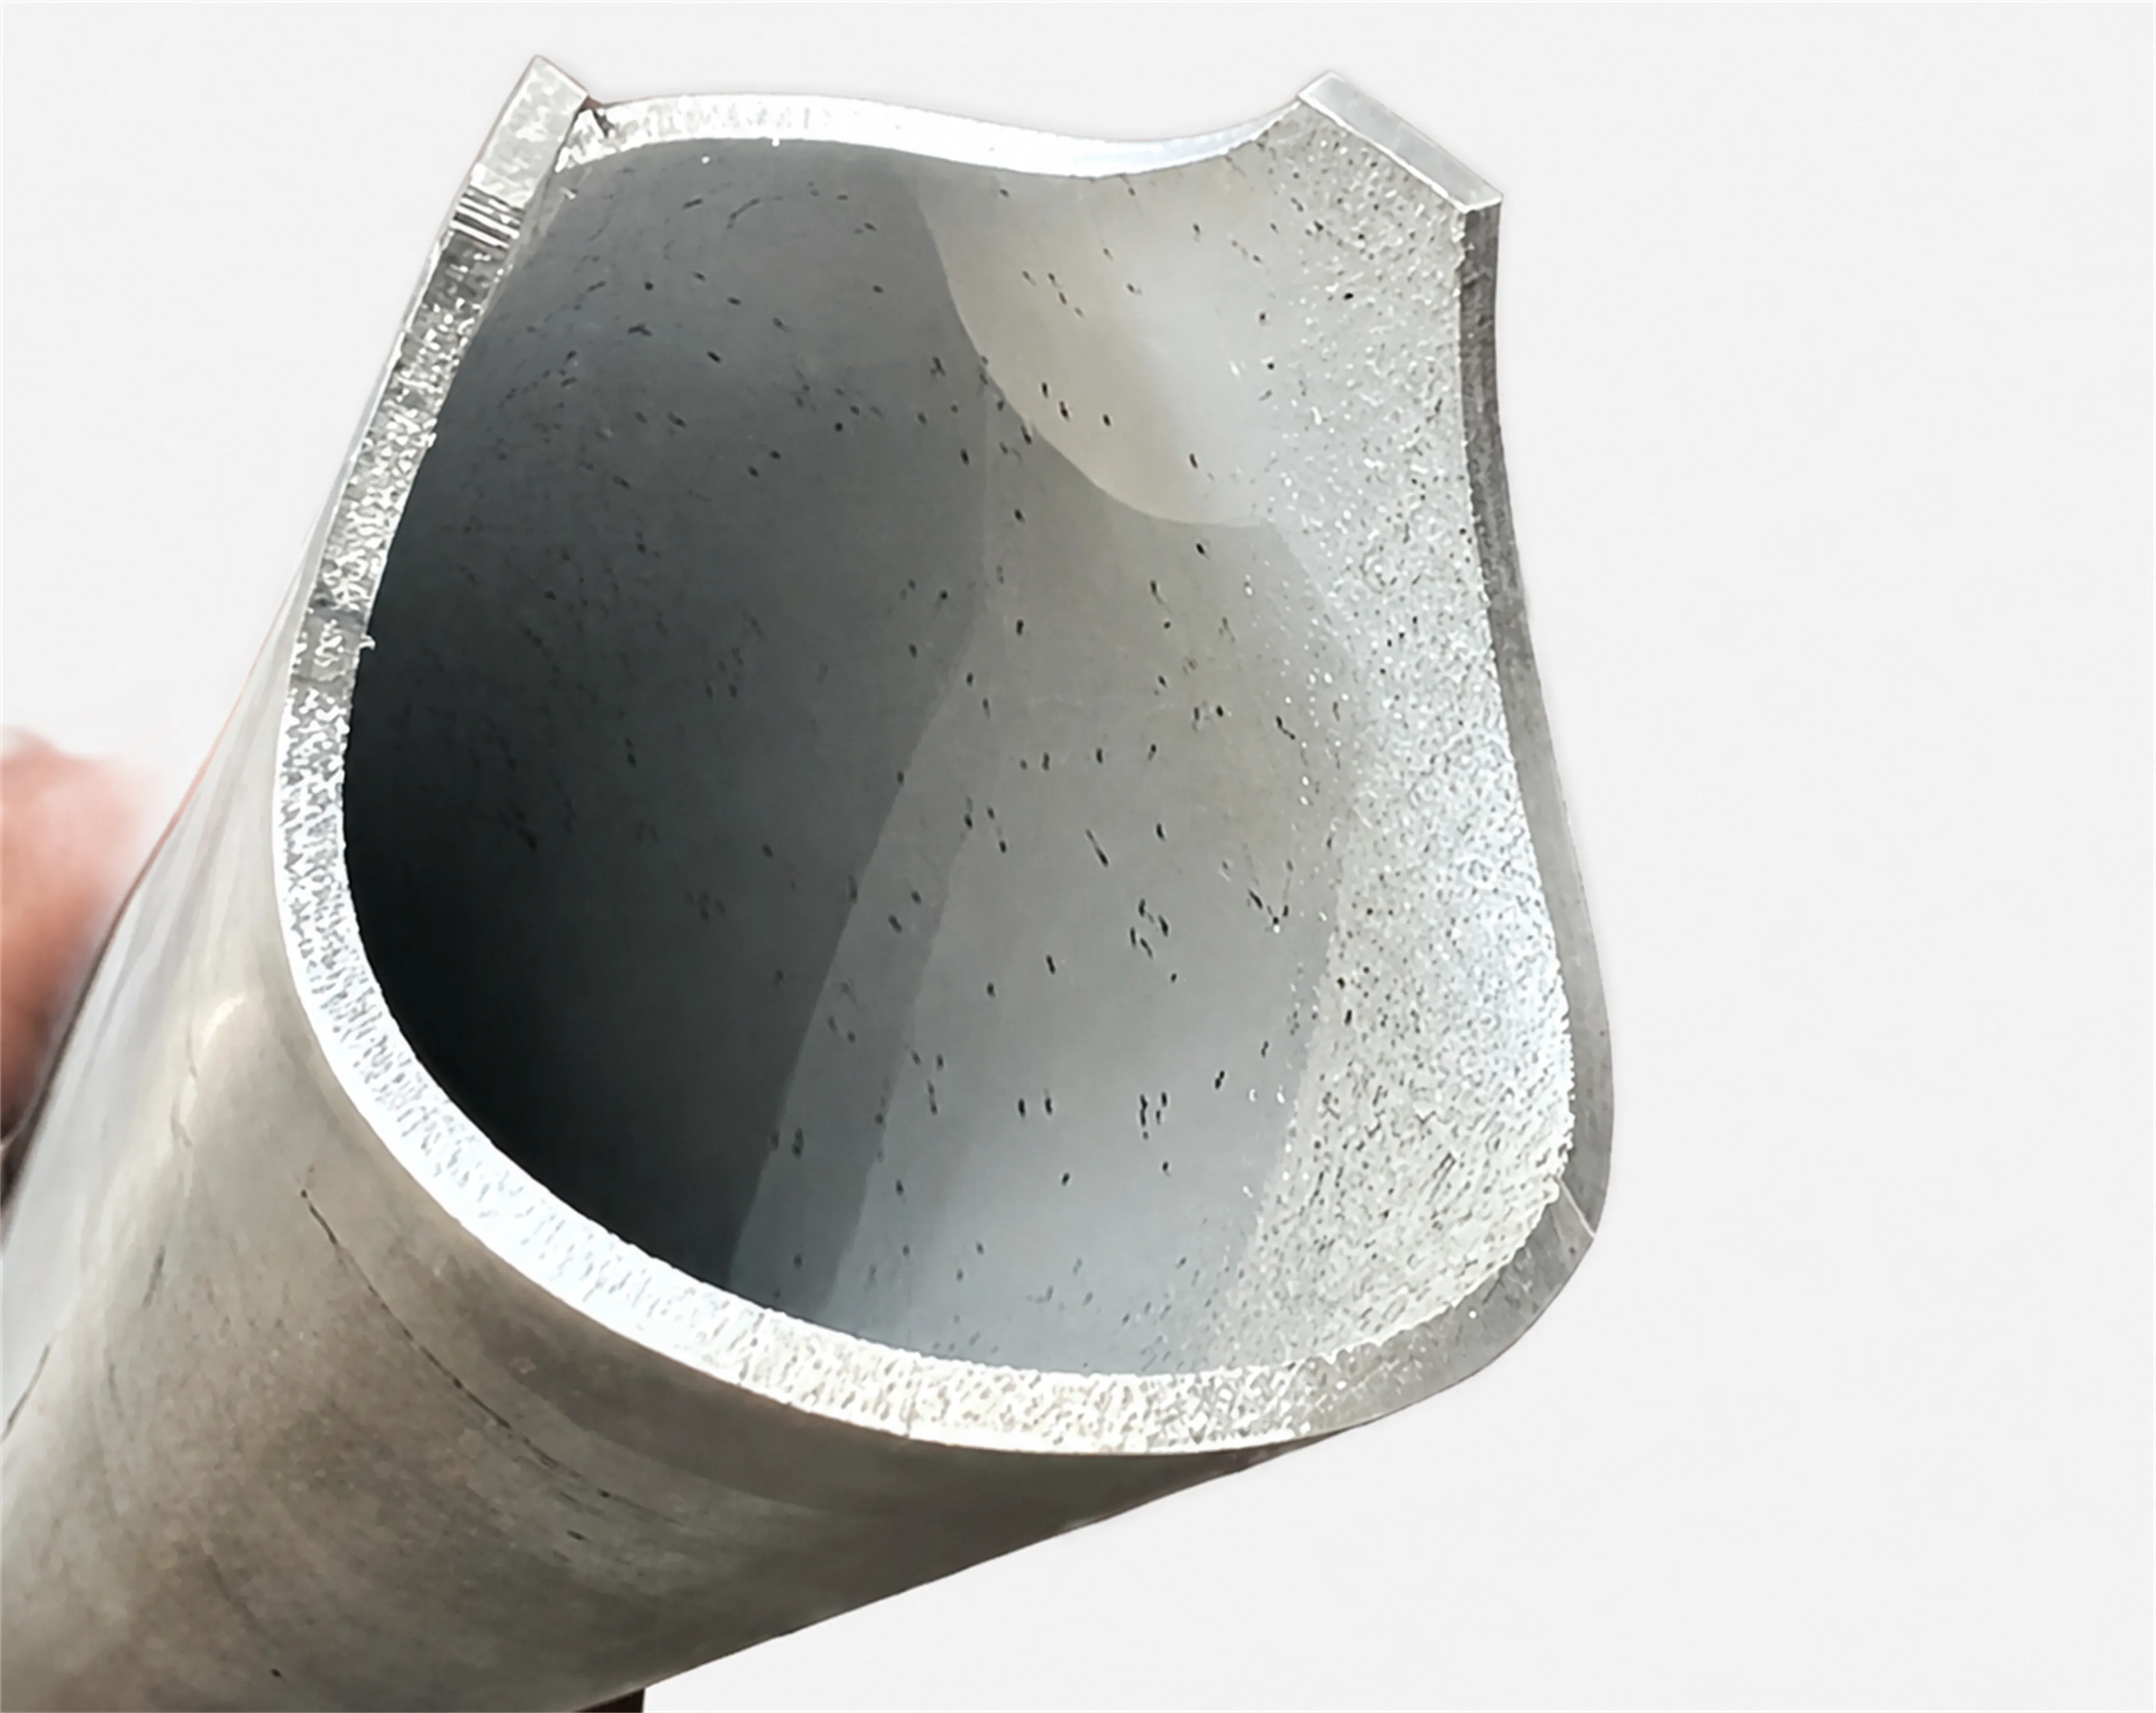
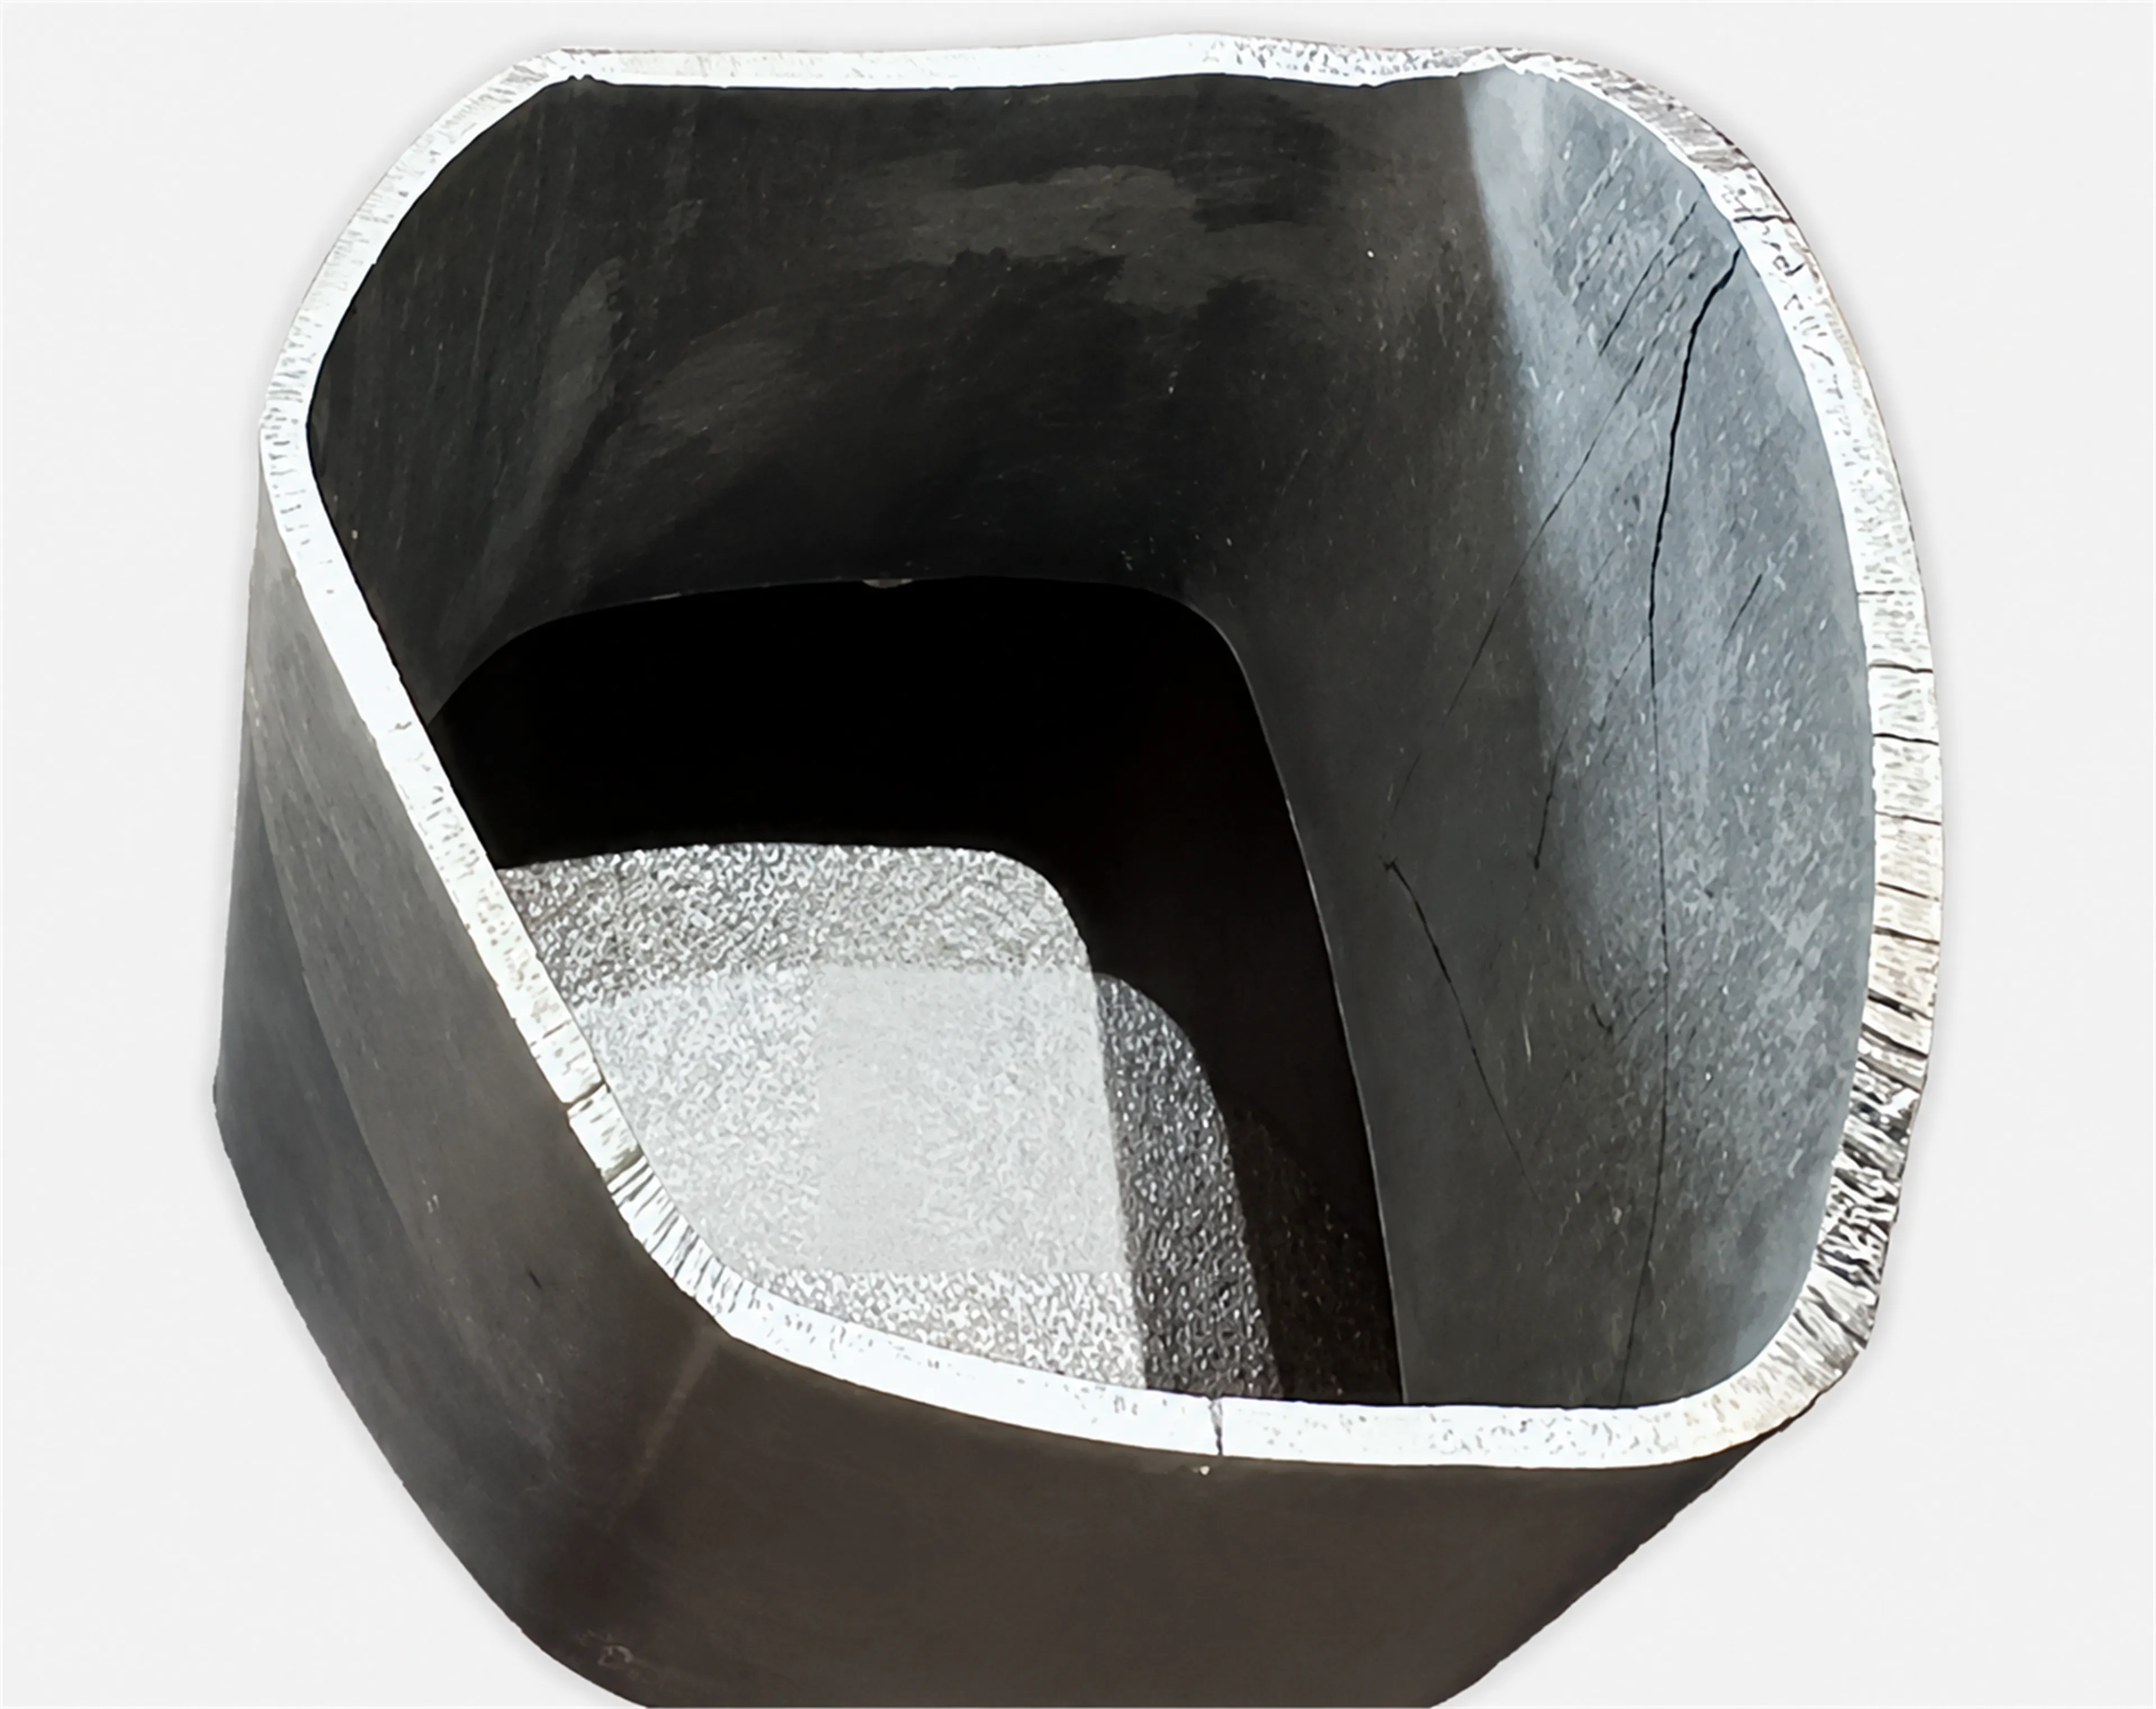
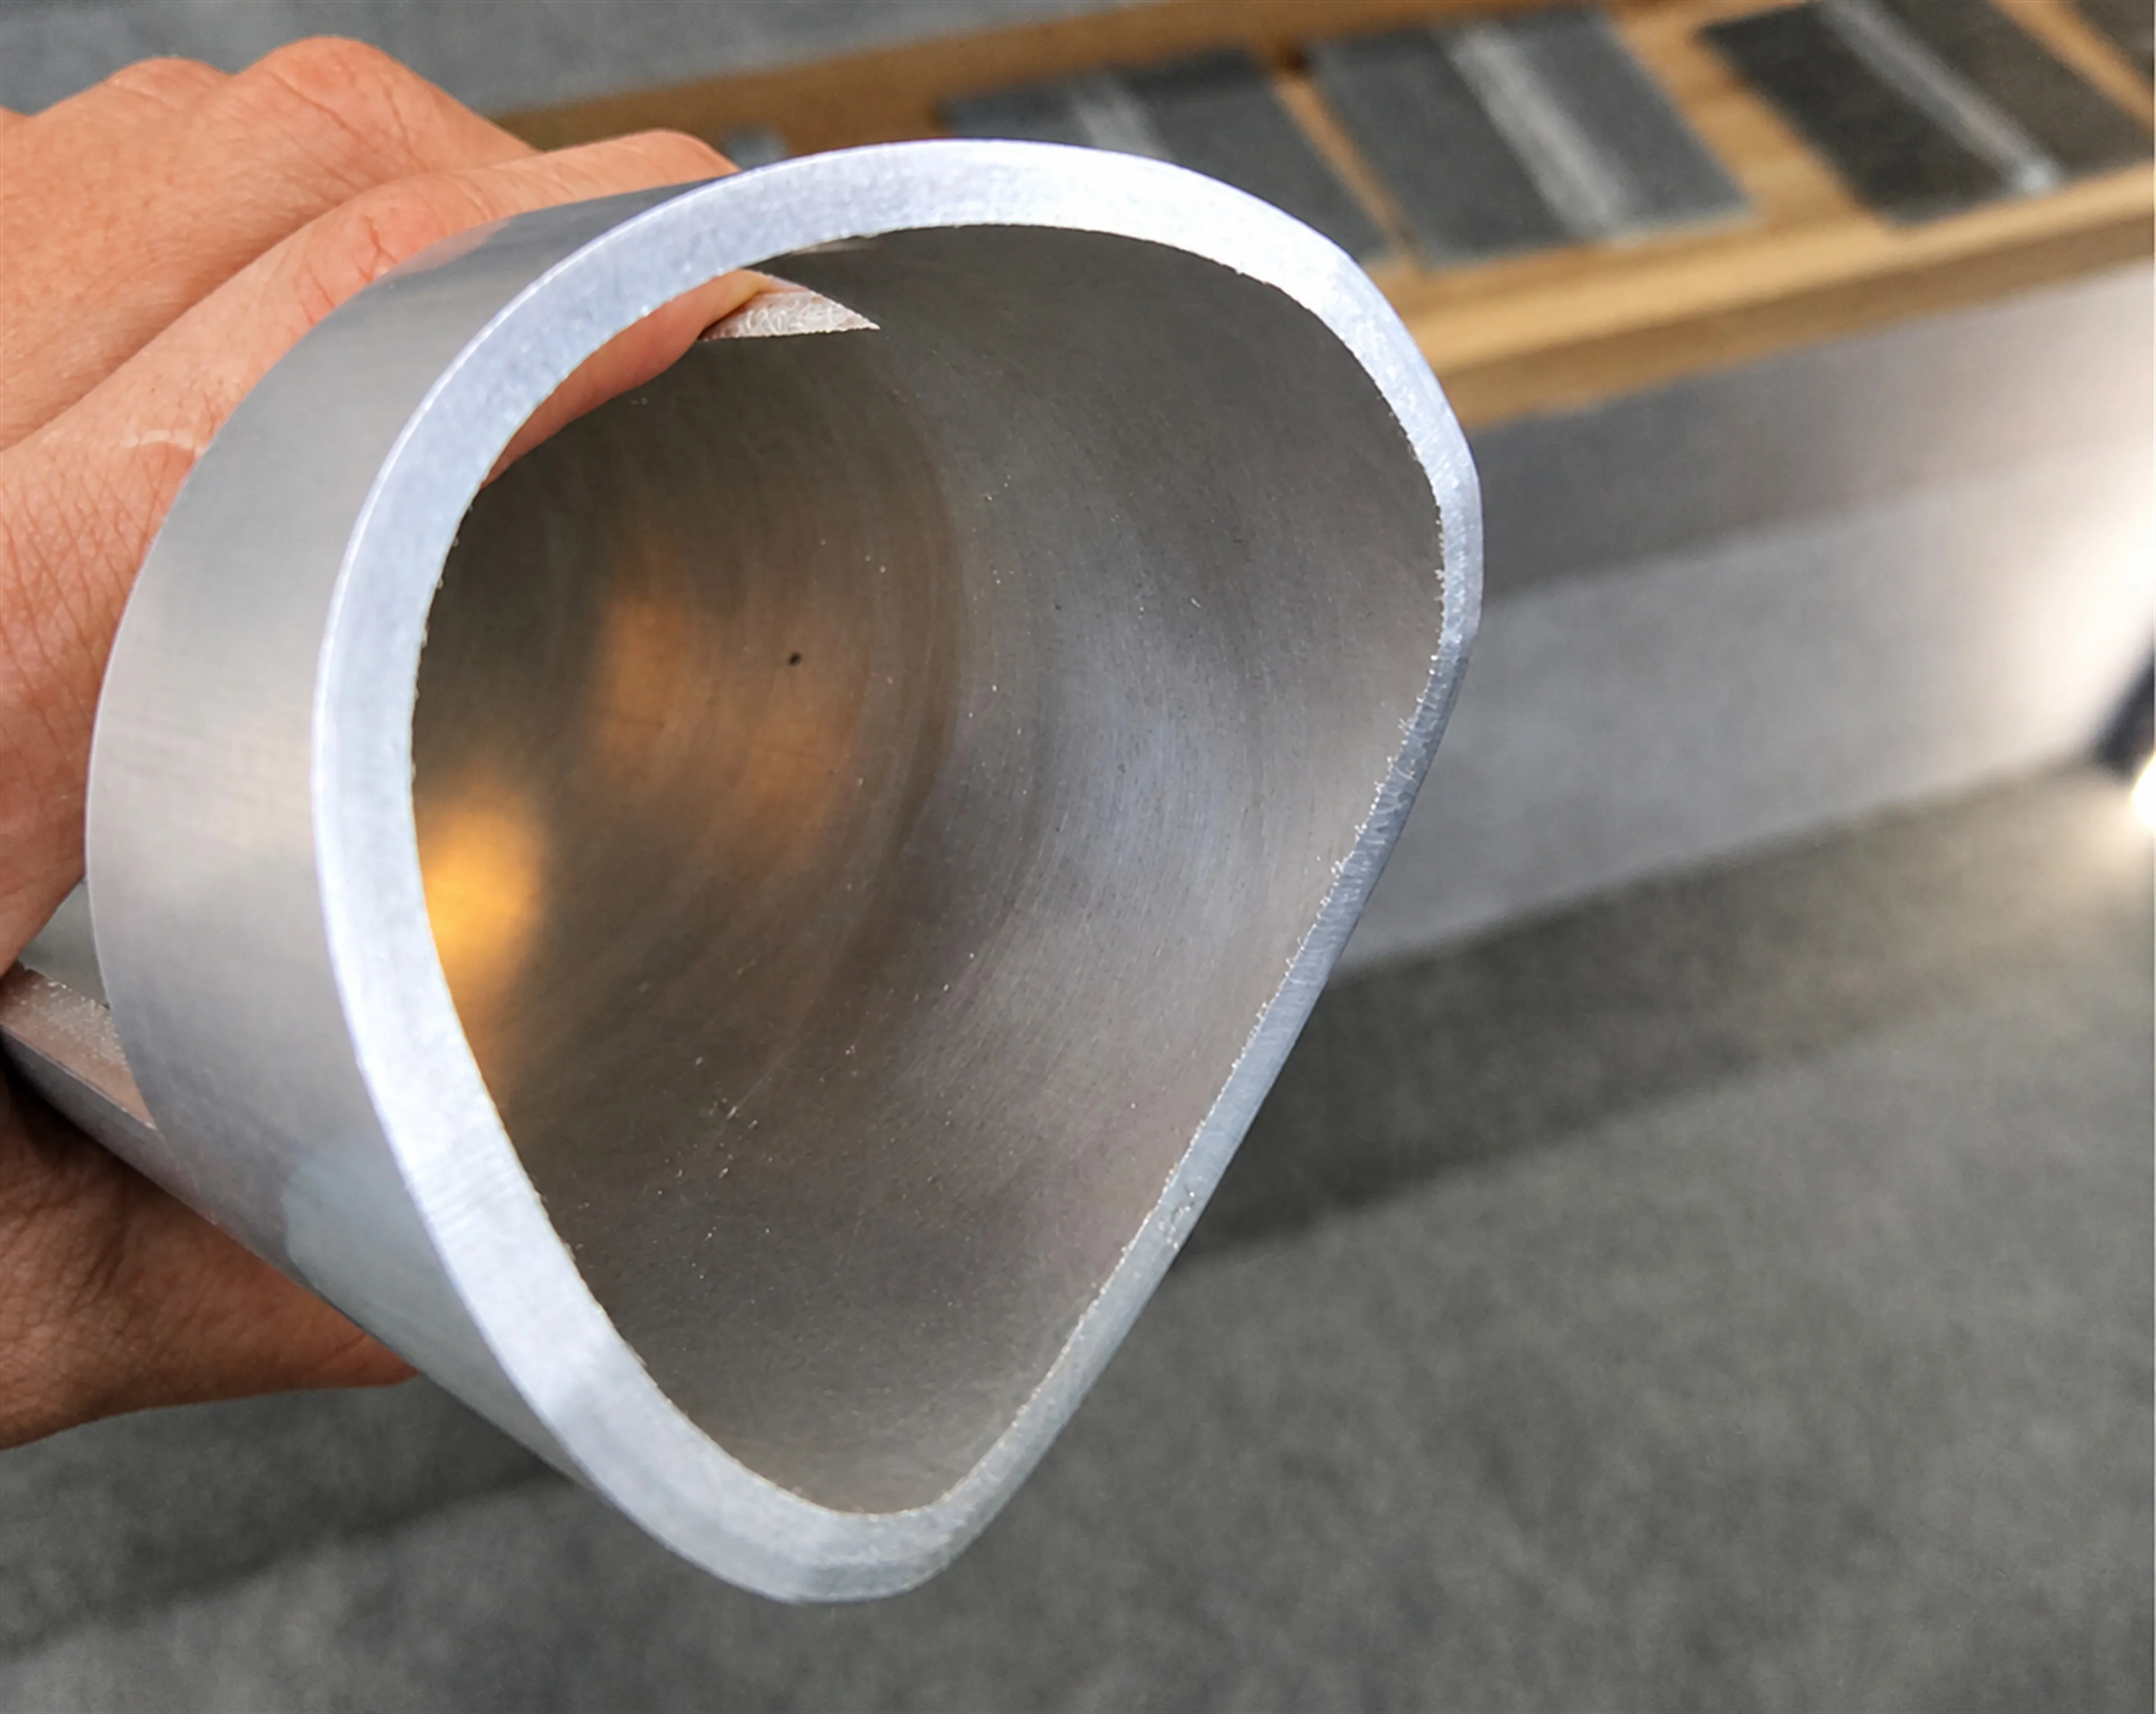
複雑な輪郭切断、安定したエッジ品質
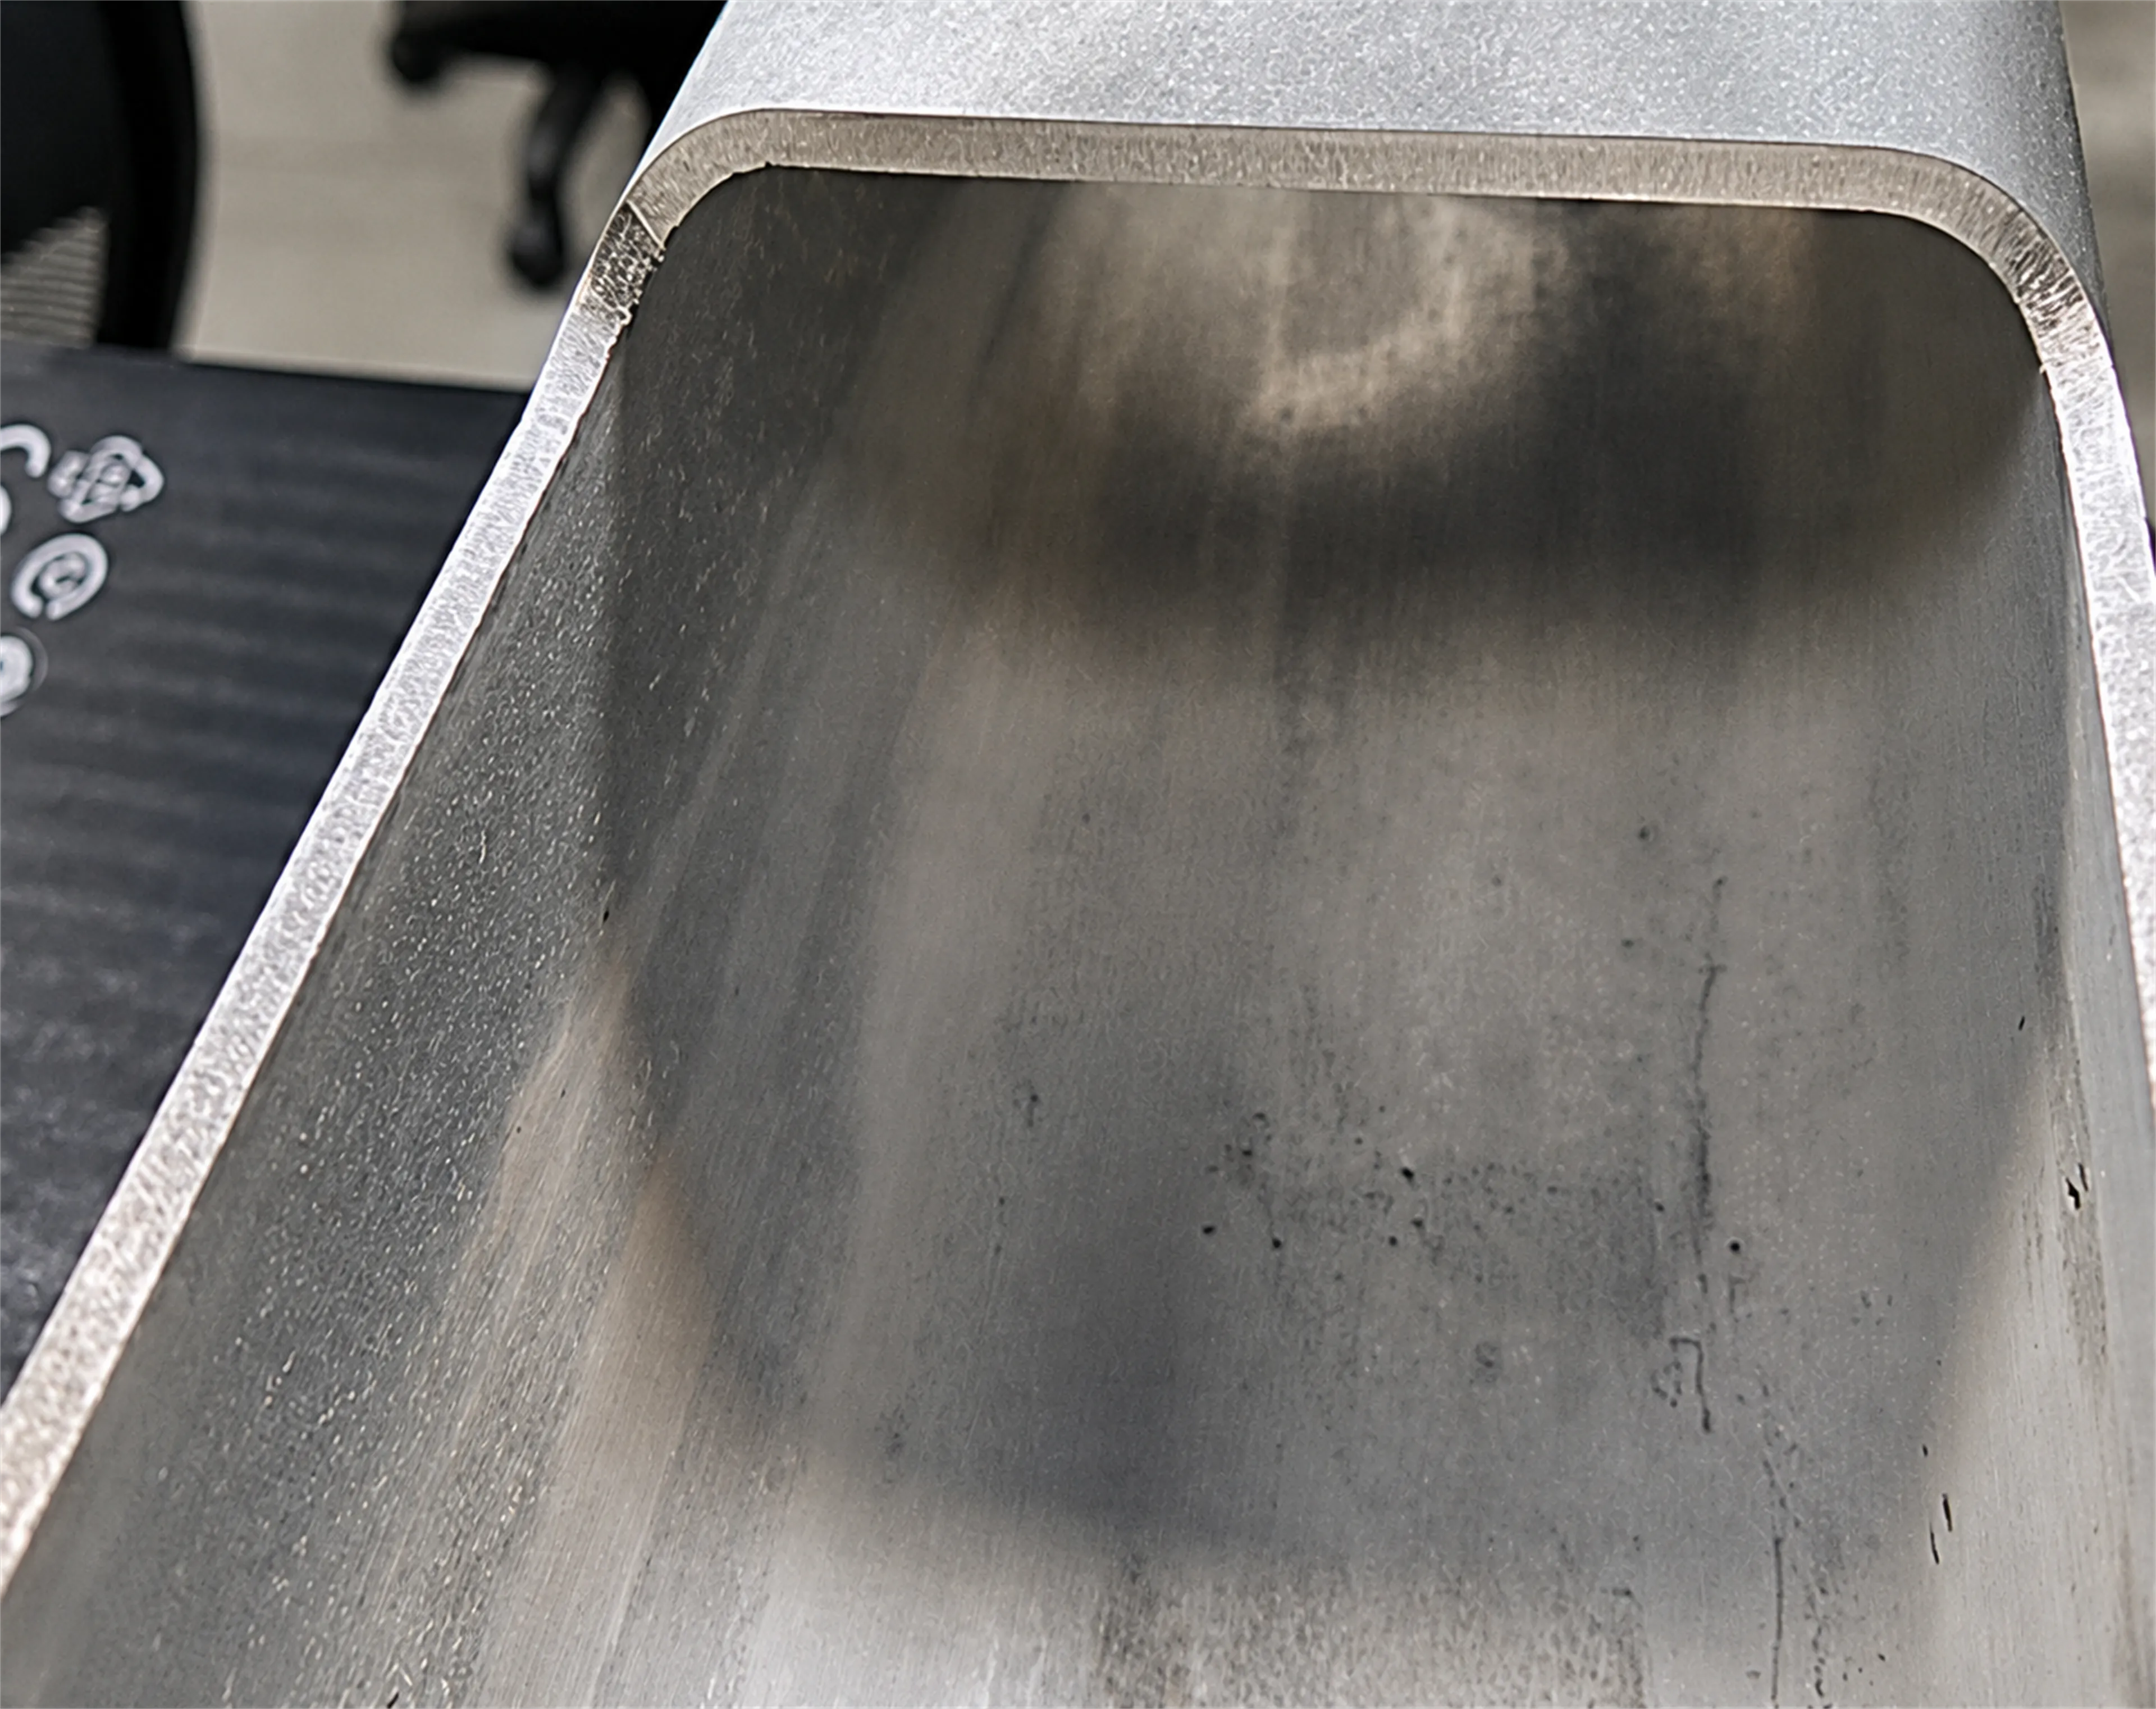
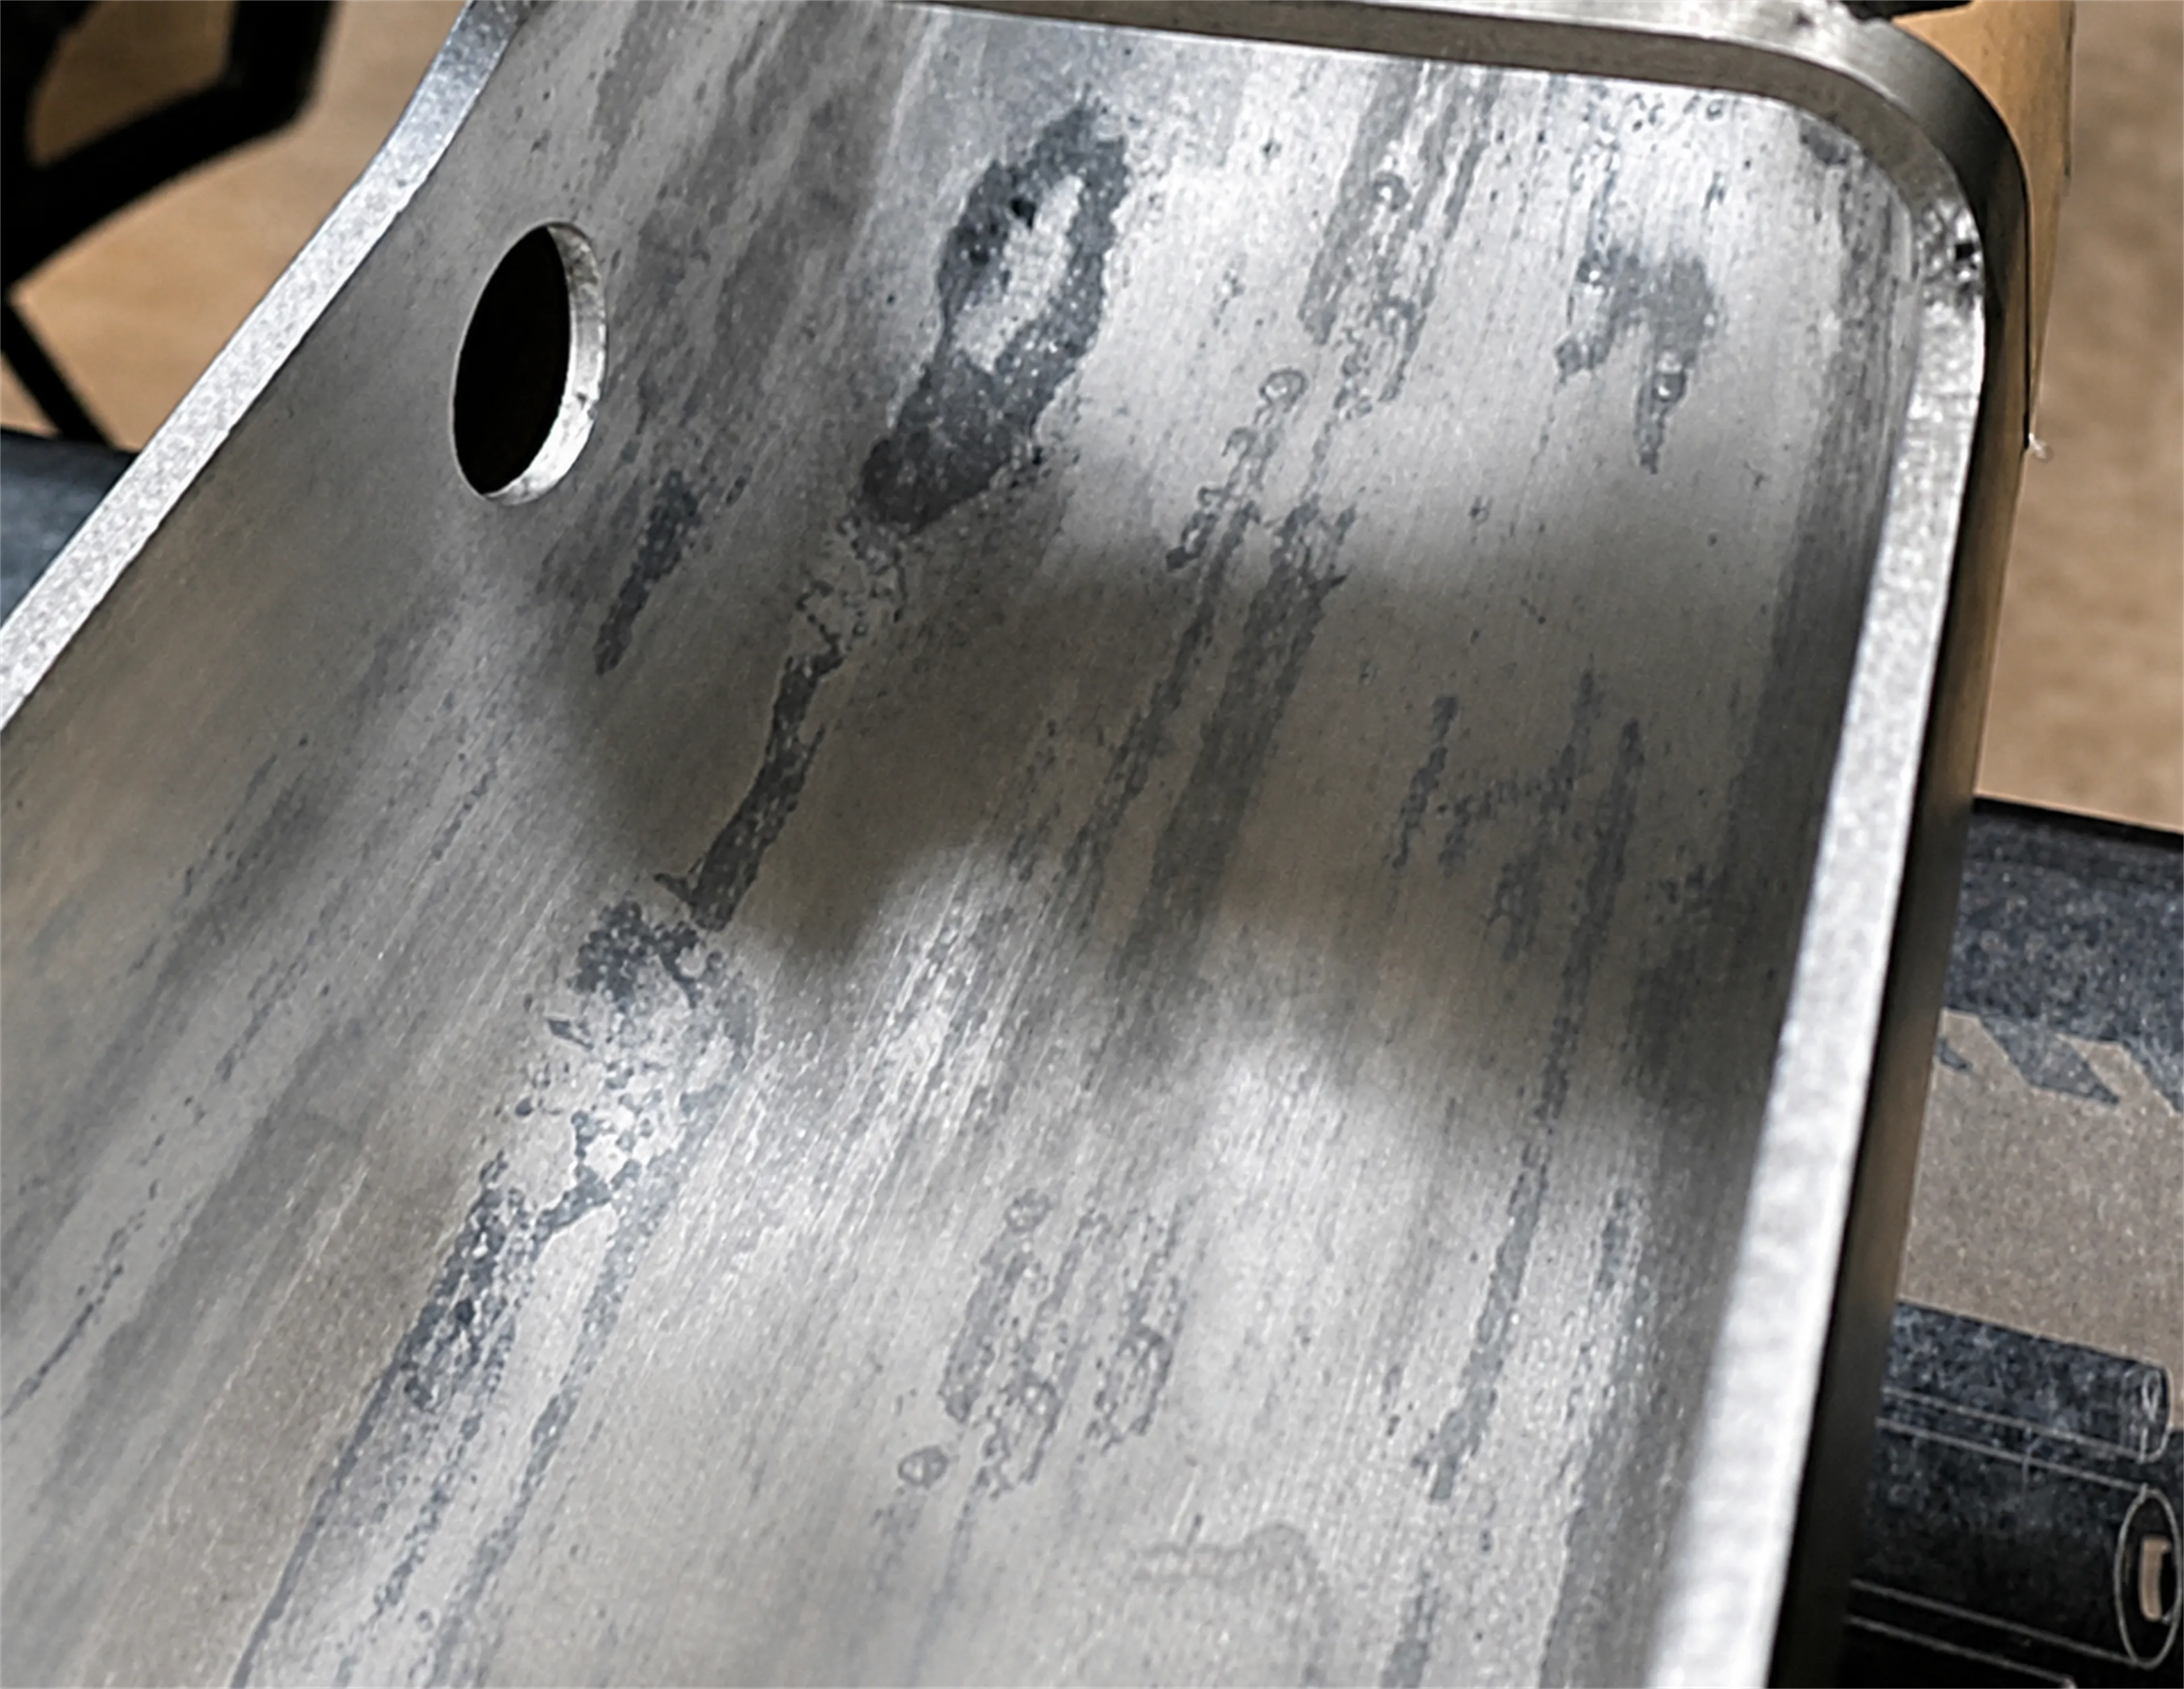
薄肉材料、バリのない平滑な切断面
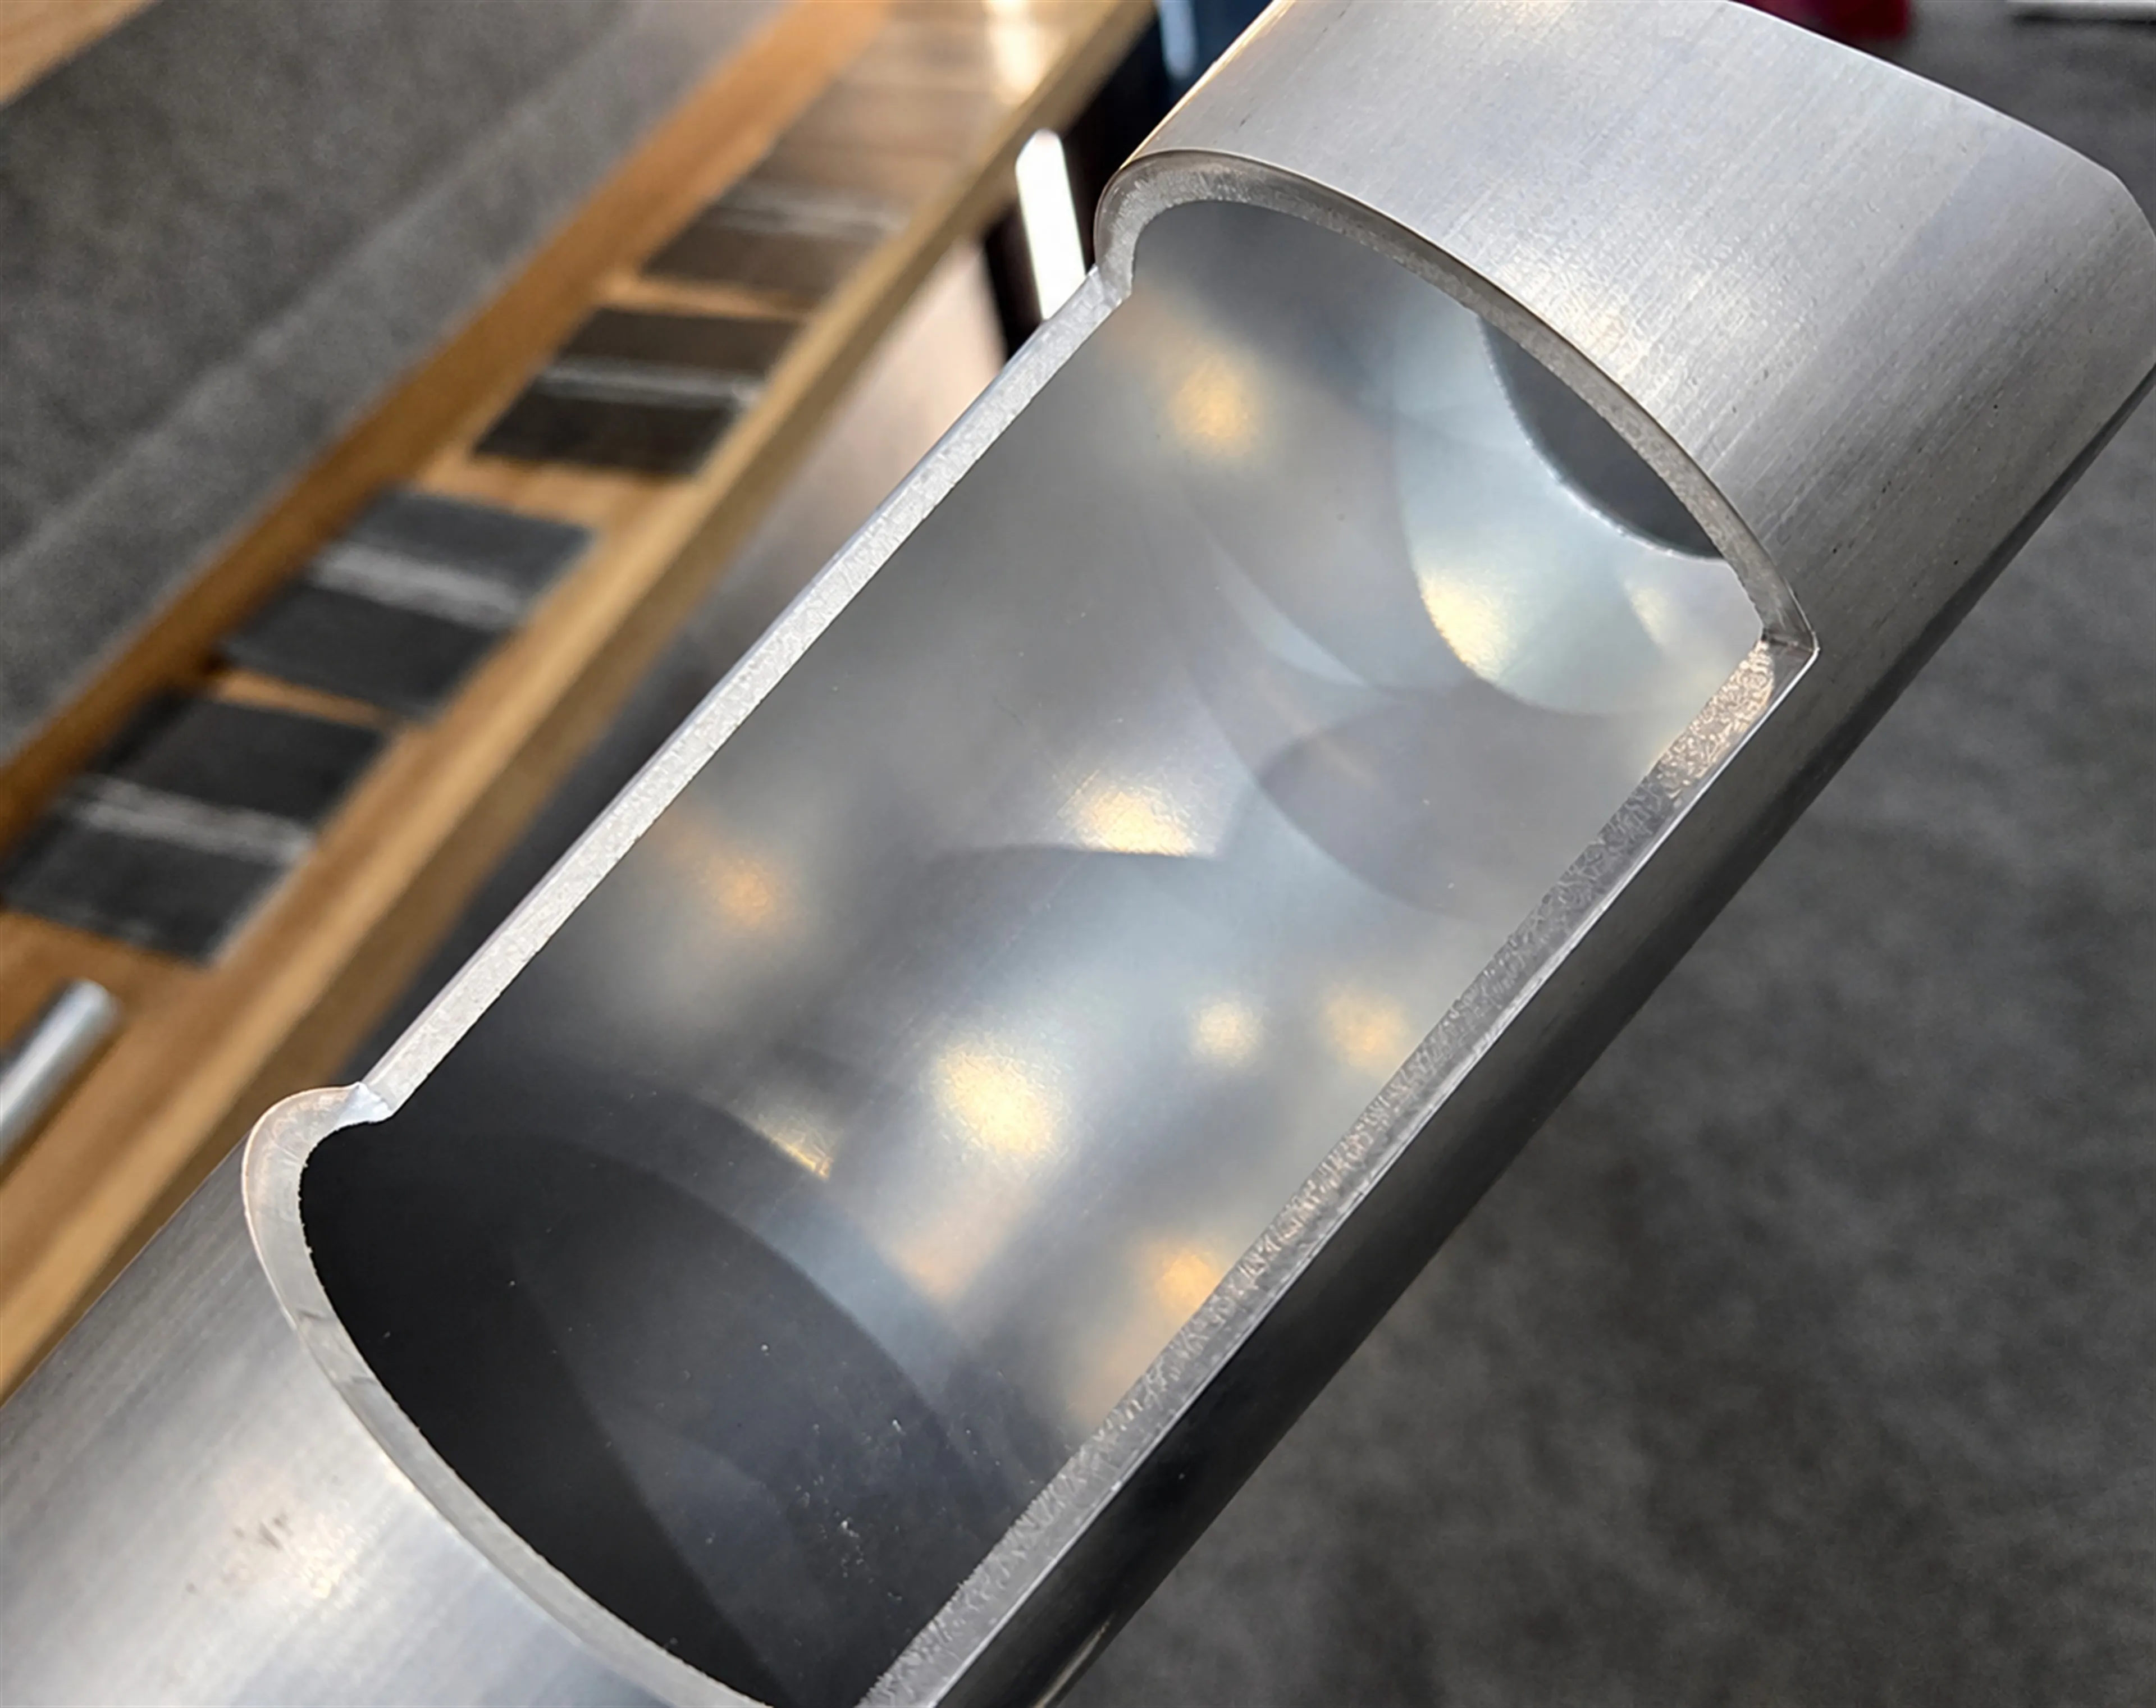
連続円弧パス制御、点配置、穴形状の一致性、穴縁品質を検証
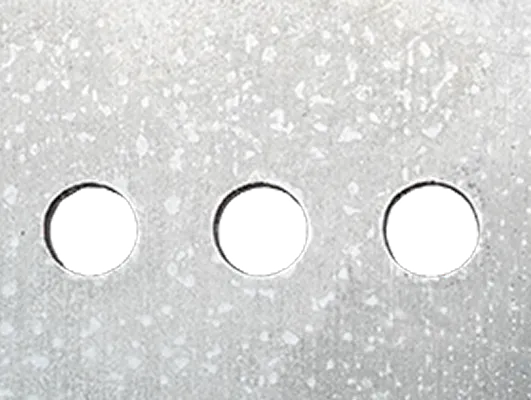
穴サイズΦ8mm
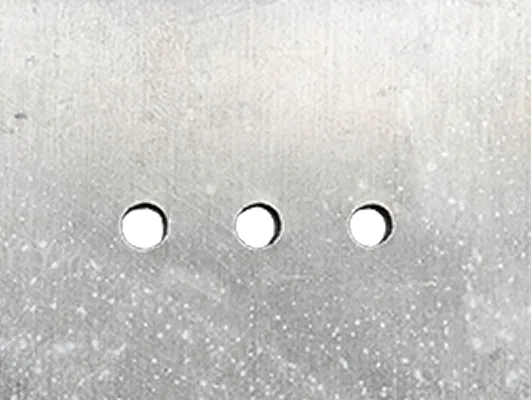
穴サイズΦ4mm
3Dスキャン結果とオリジナルCADモデルを比較。特定の検証ケースでは、実測寸法偏差を±0.3mm以内に制御
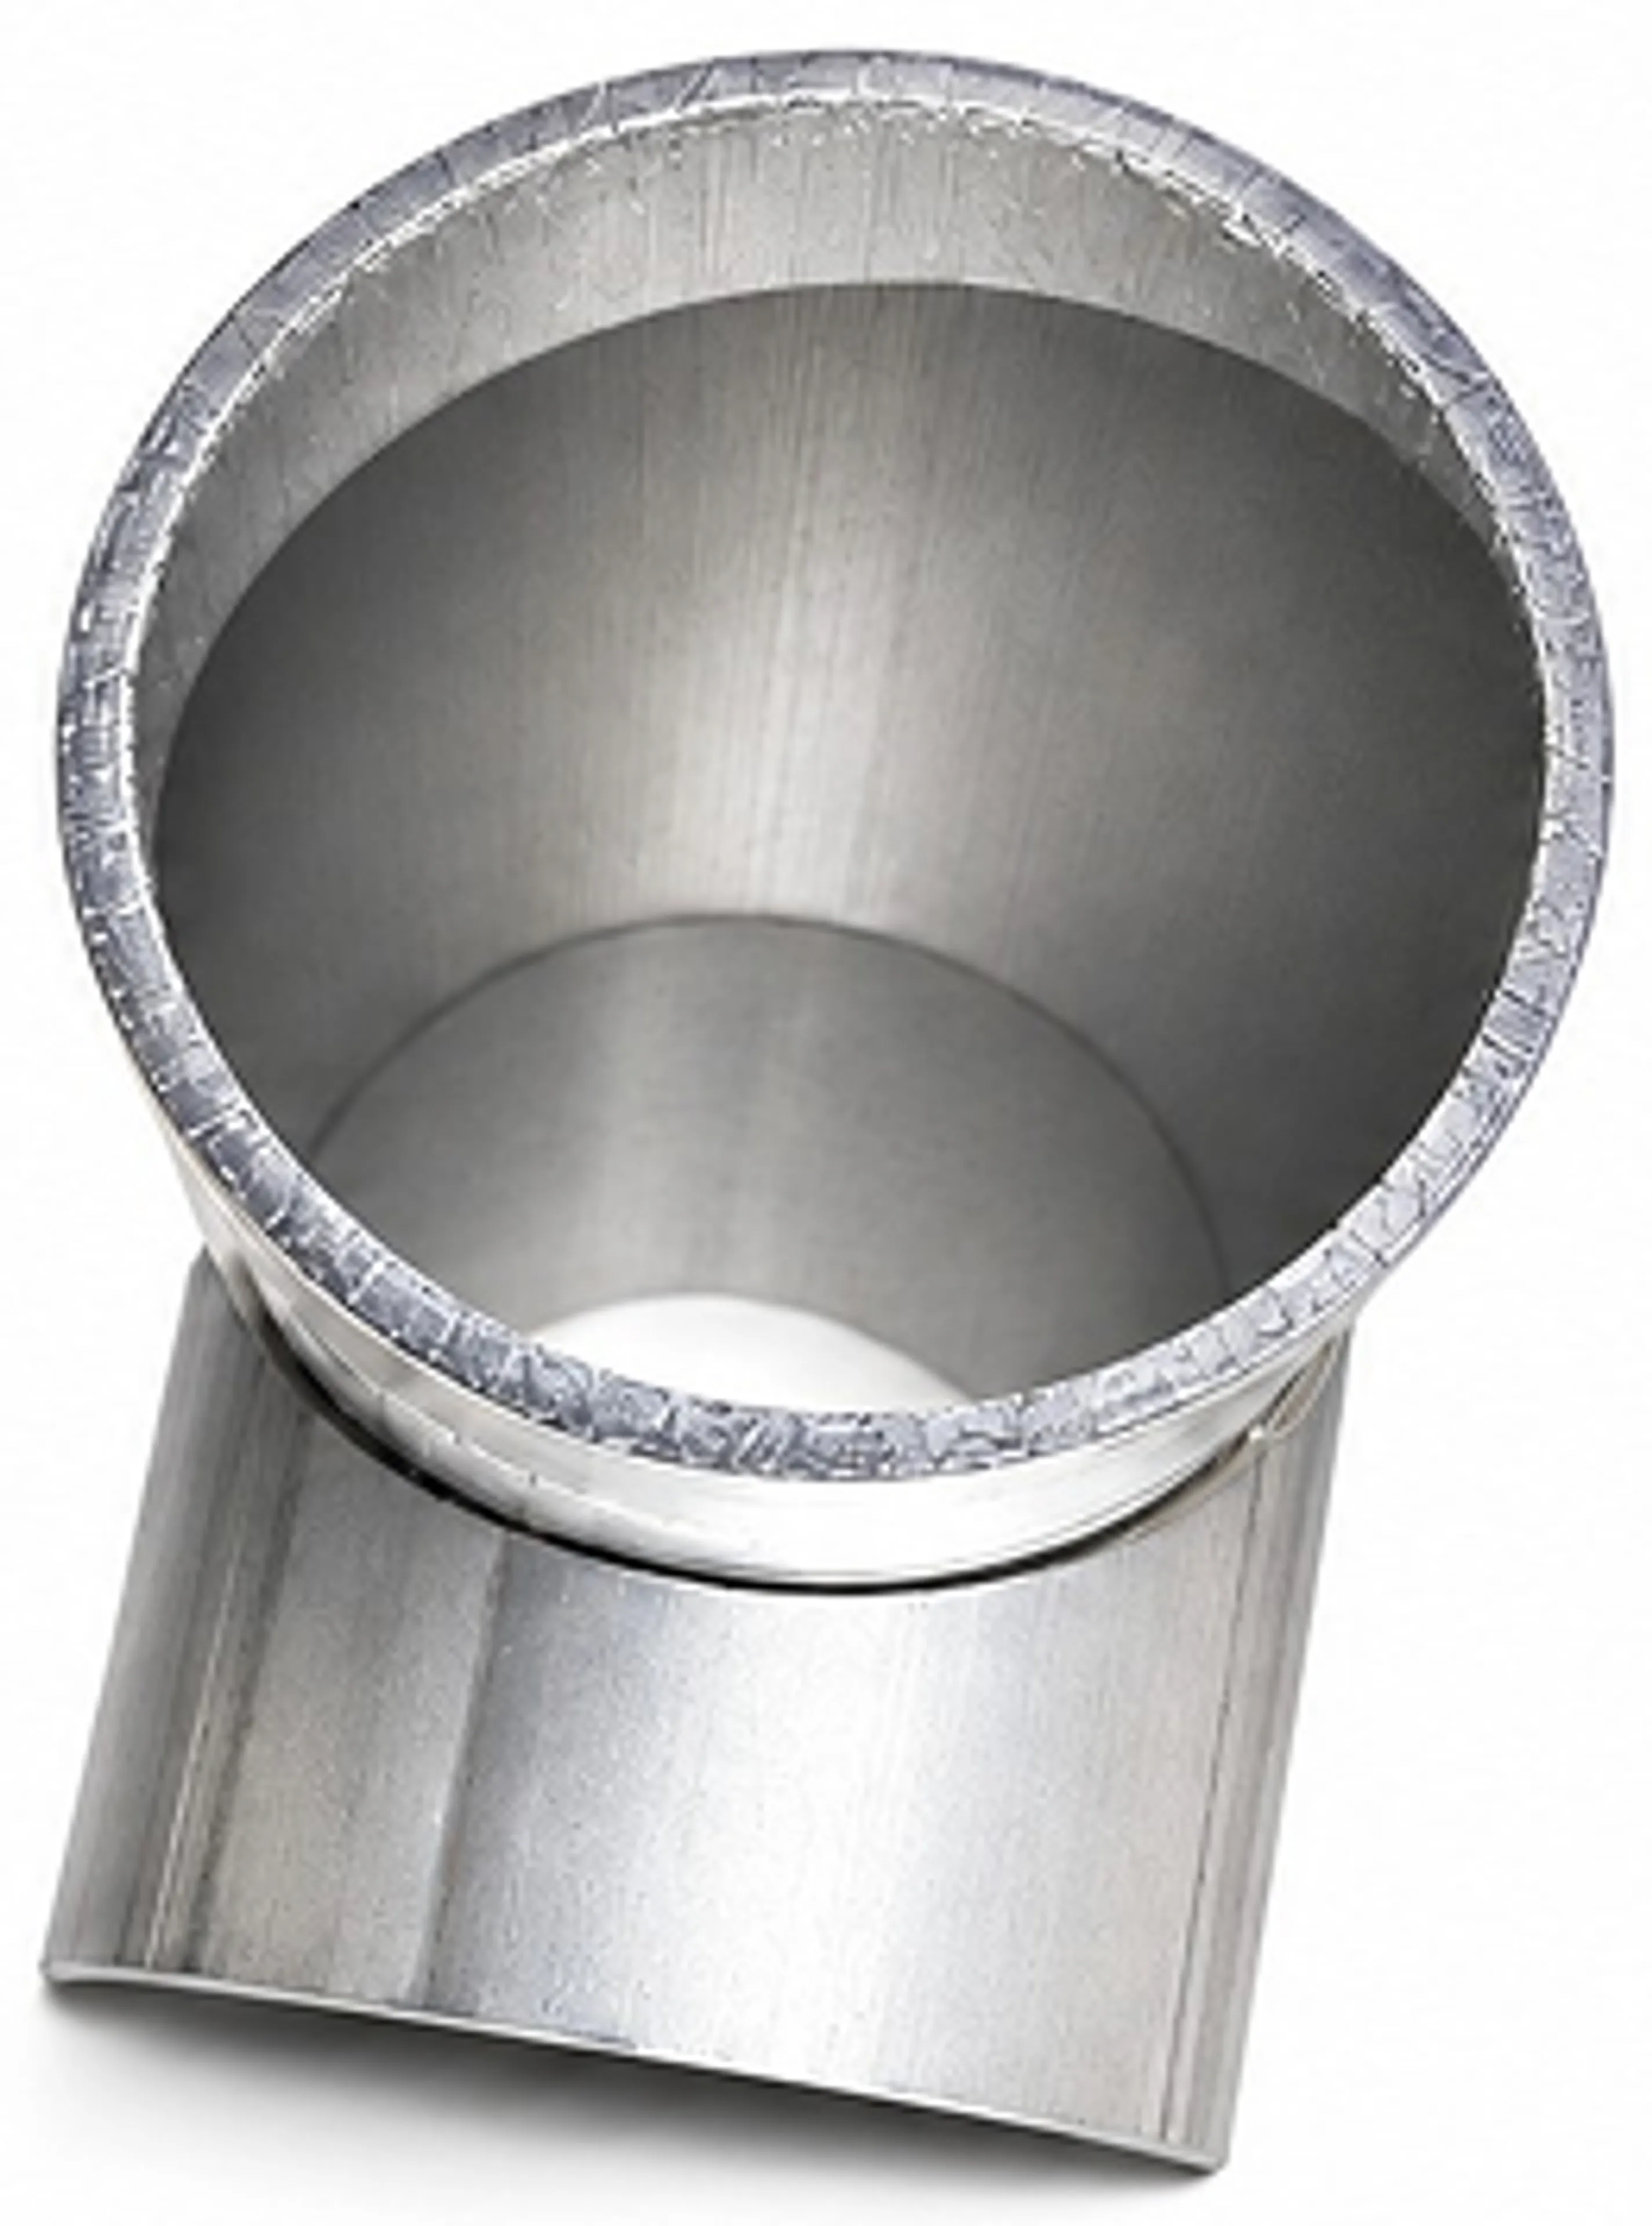
実物サンプル
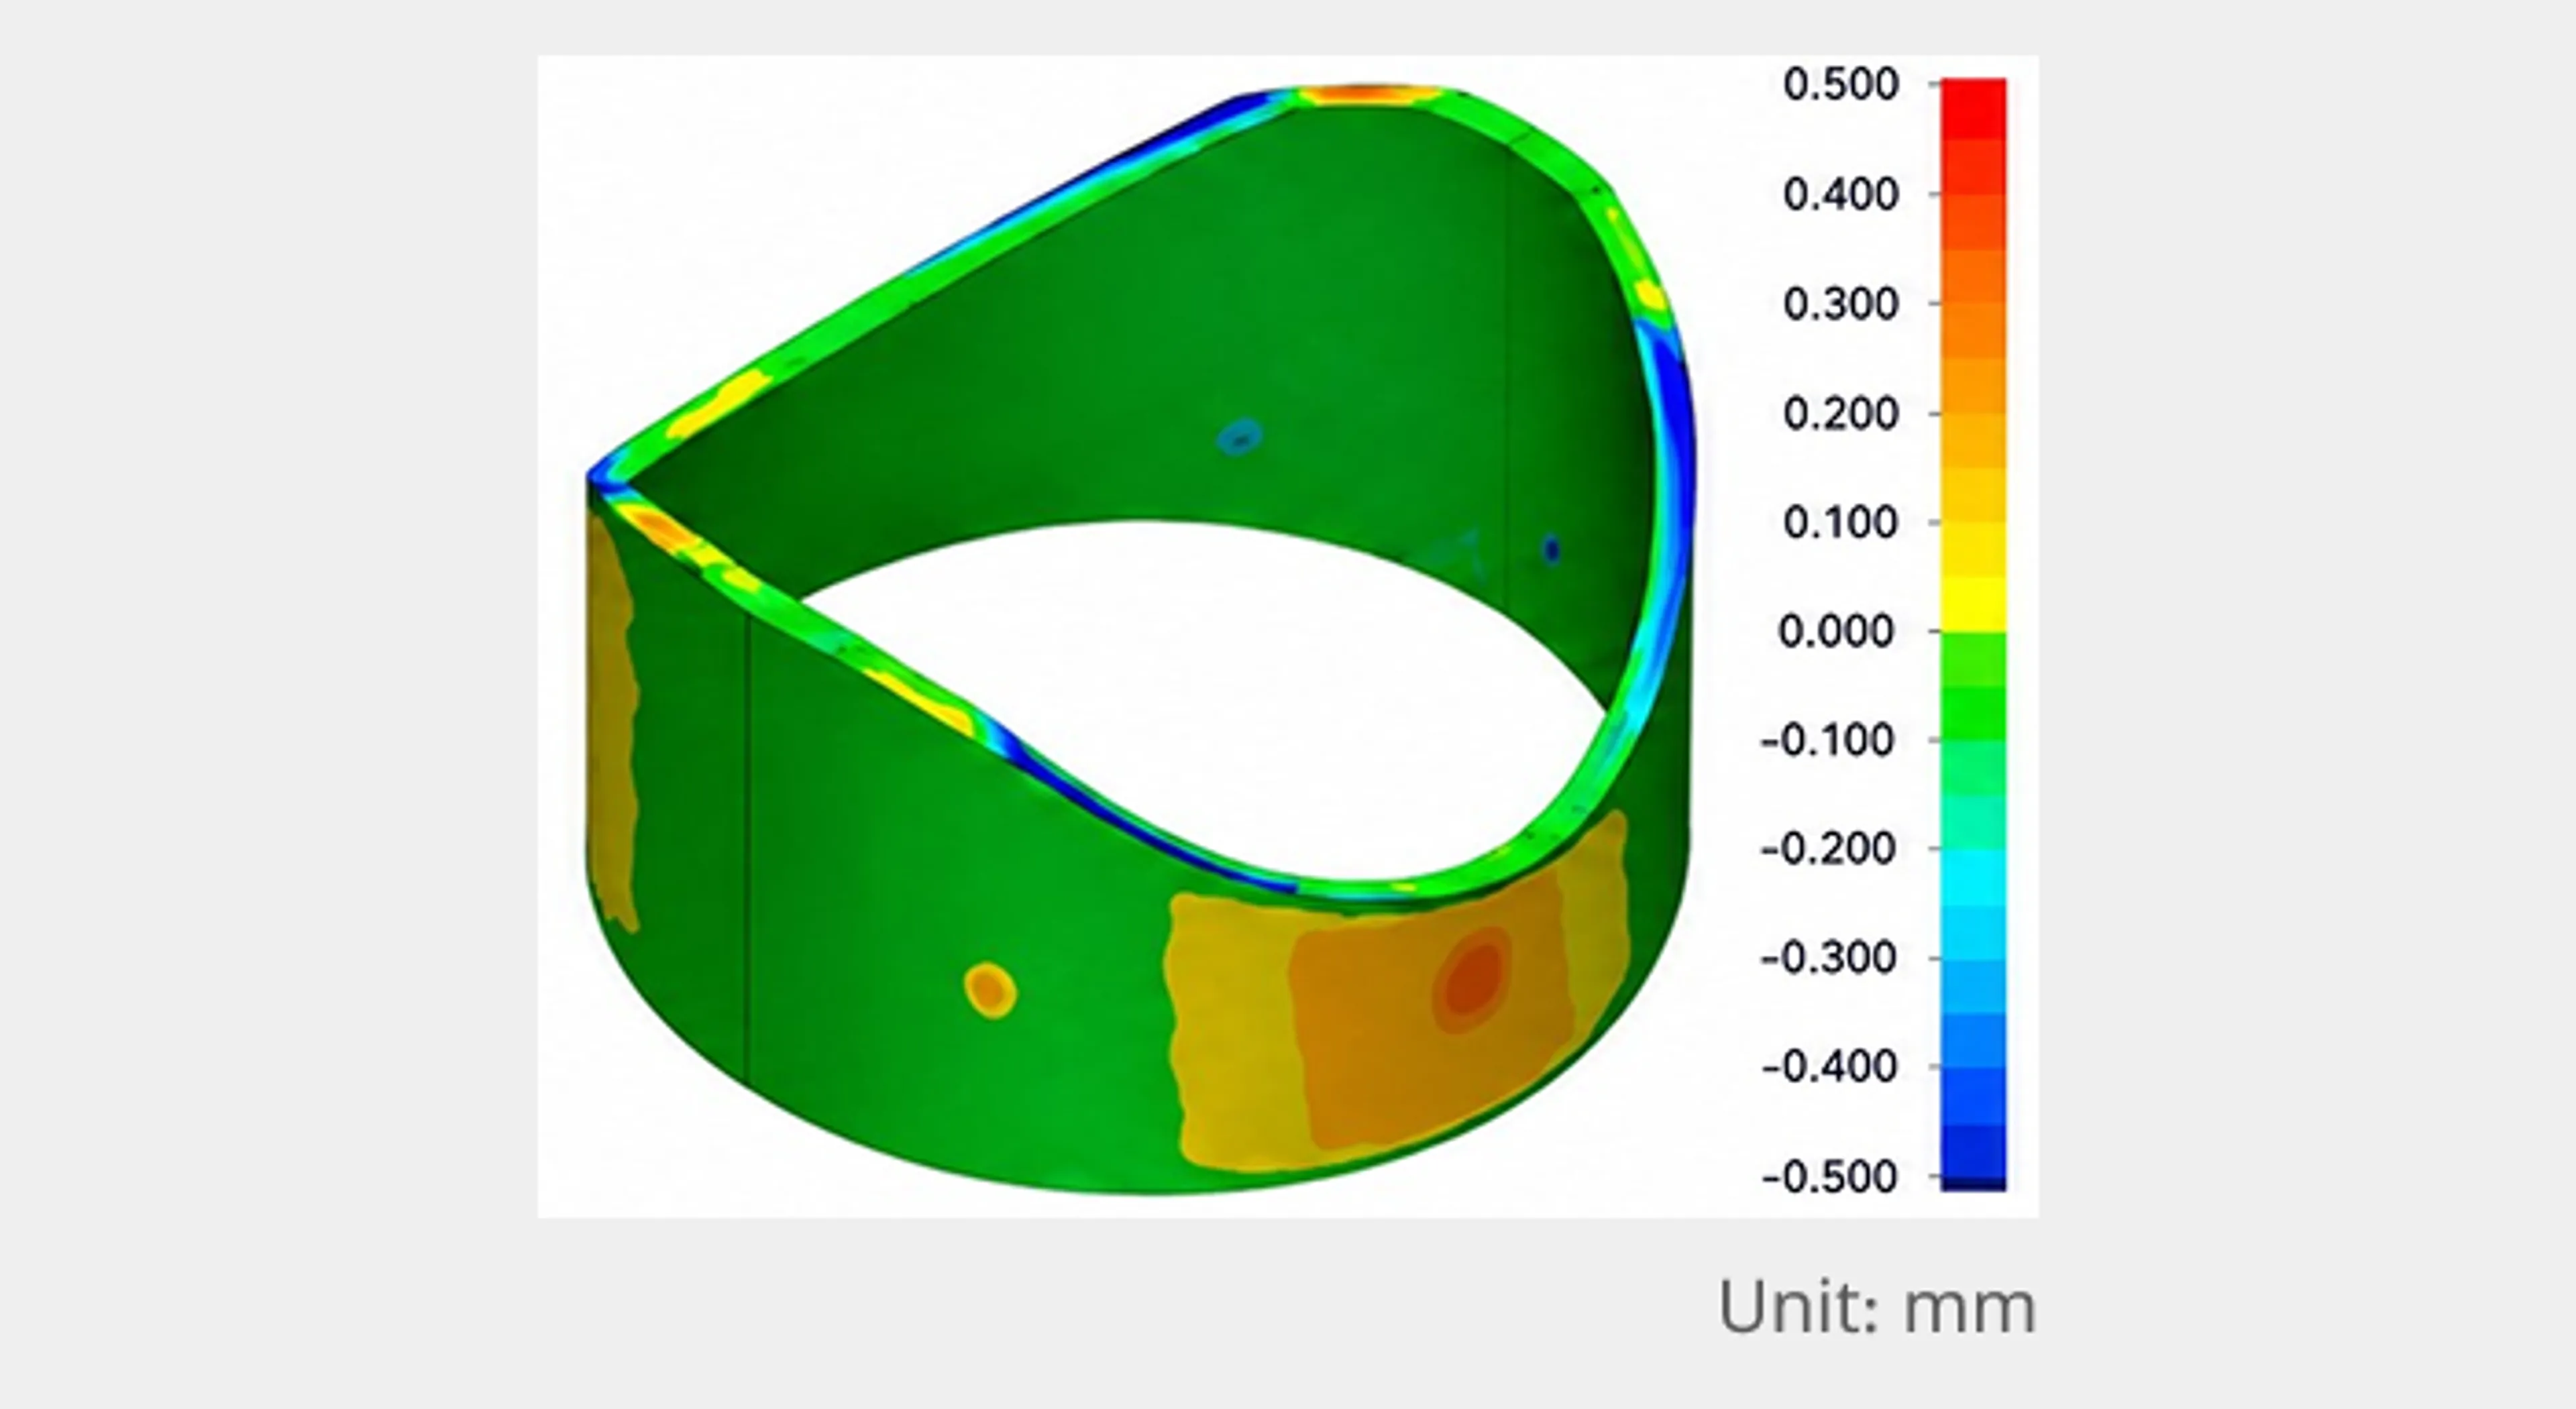
3D偏差分布図
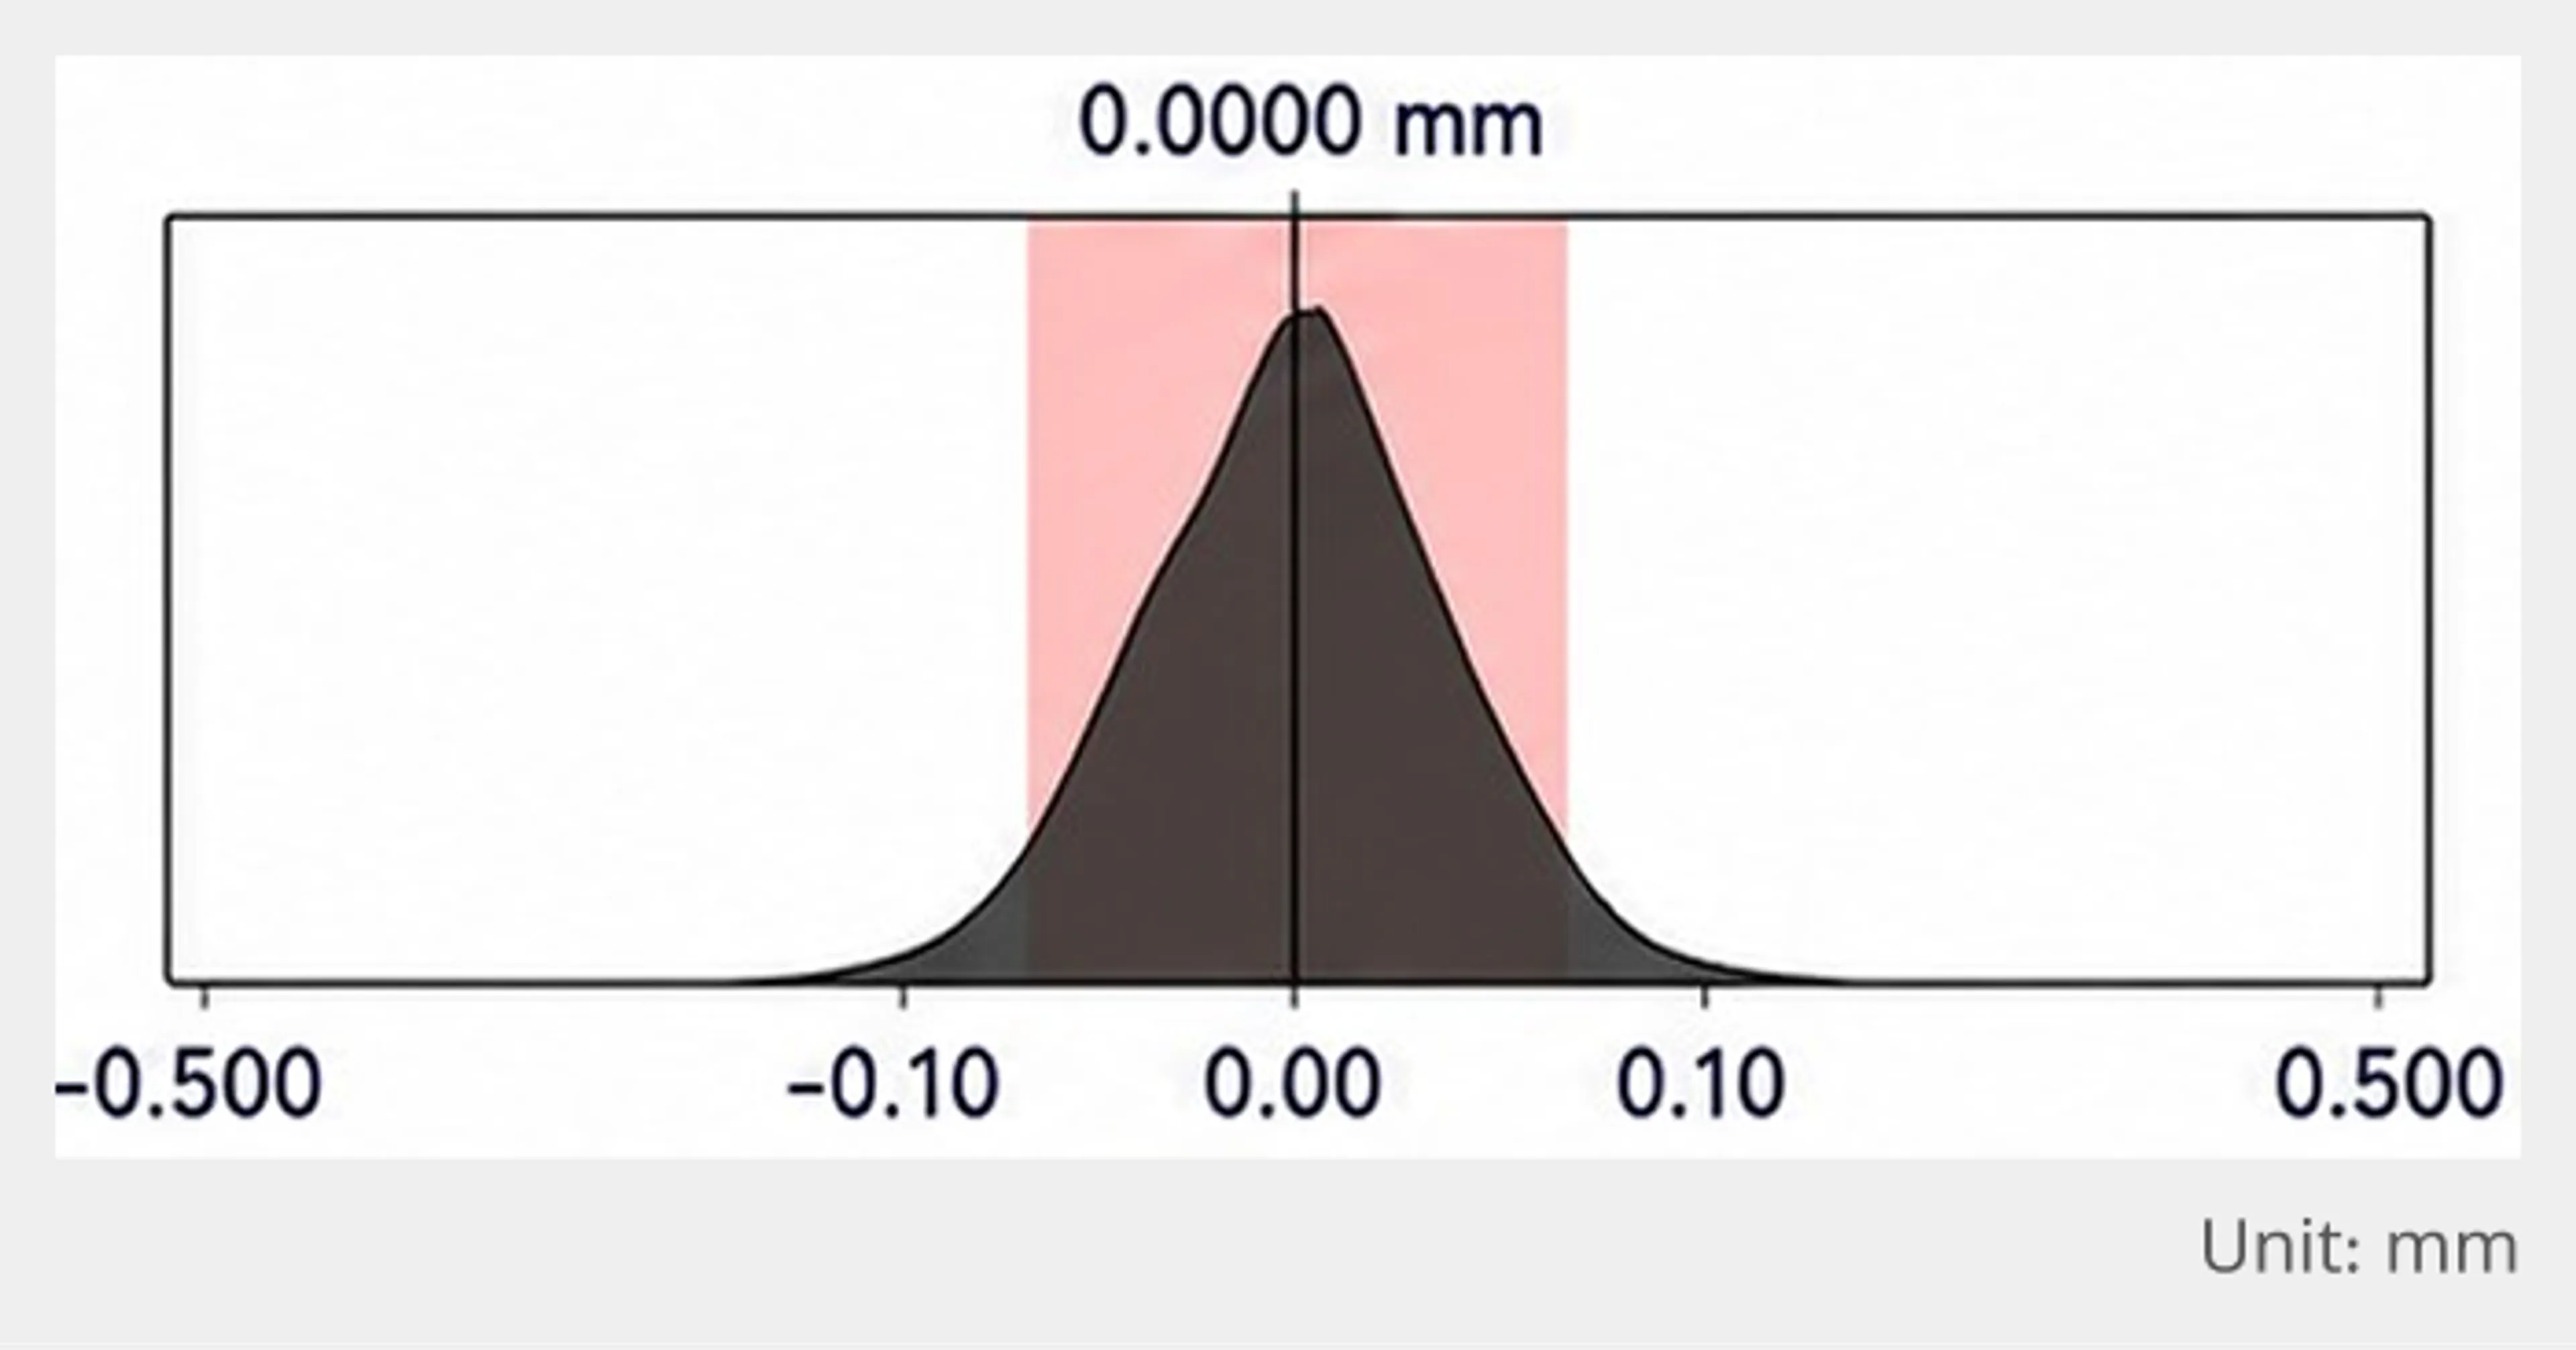
偏差分布ヒストグラム
公差内比率
77.3 %
二乗平均平方根(RMS)
0.127 mm
平均偏差
-0.003 mm
| 仕様 | パラメータ |
| レーザー出力範囲 | 500W - 12000W(用途に応じて最適なレーザー出力を選択可能です。) |
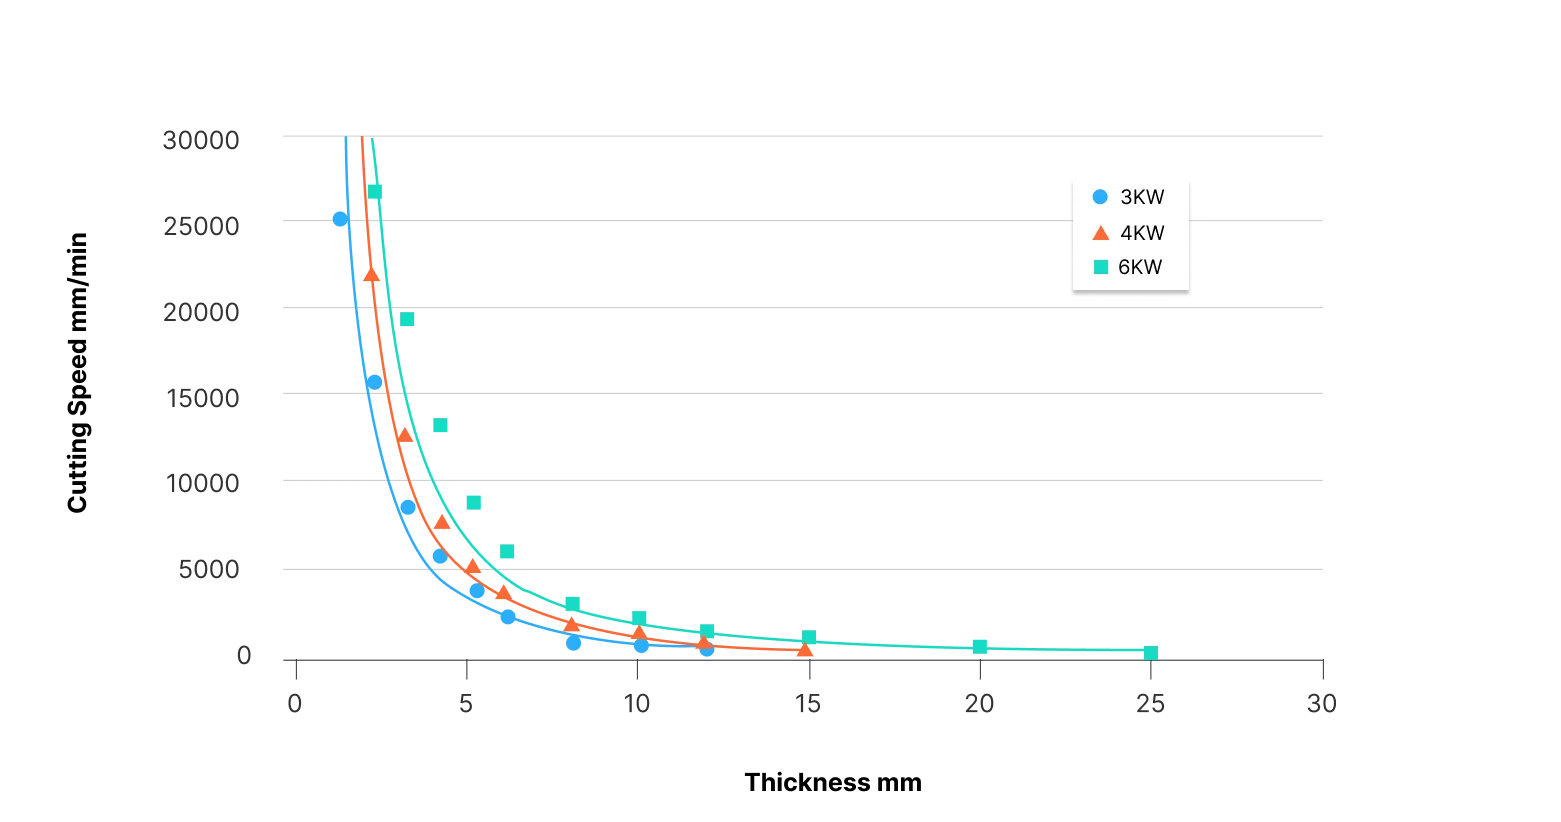
| 切断速度 | 最大25m/分(実際の速度は材料、レーザー出力、切断ヘッド構成に依存) |
| 最大切断厚さ | 0.2mm - 20mm(レーザー出力と材料特性に依存) |
| 繰り返し精度 | ±0.03mm |
| ロボット切断精度 | ±0.3mm(実測値は±0.1mmが達成可能、切断精度テストレポートを提供) |
| メモリ容量 | ロボット1GB、PC 128GB SSD(拡張可能) |
| 通信機能に対応 | TCP/IPネットワークとPLCへの直接接続に対応し、リモートによるシステム制御をサポートします。 |
| データ保存容量 | 500セットの穿孔パラメータ、500セットの経路パラメータ、100セットのレーザー切断経路(搭載ストレージ容量に応じて拡張可能) |
| QRコード読取システム | LSC-2P:デュアルステーションQRコード読取, LSC-2TP:シングルステーションQRコード読取, 保存プログラムへの迅速なアクセス、生産効率の向上 |
| 遠隔監視機能に対応 | モバイルとウェブ監視、設備状態、稼働率、メンテナンスの自動通知(SmartCore Edge Box対応) |
| スマートクイックアクセス機能 | QRコードをスキャンして、対応する切断プログラムとパラメータを呼び出し、ネットワーク経由でPLCと直接通信することで迅速な設定を実現します。 |
| Robotmasterによるリモート送信に対応 | Robotmasterで生成された経路プログラムをロボットアームに遠隔送信することが可能です。 |
1. 自動車と航空宇宙産業
2. 金属加工と重工業
3. 家電と3C産業
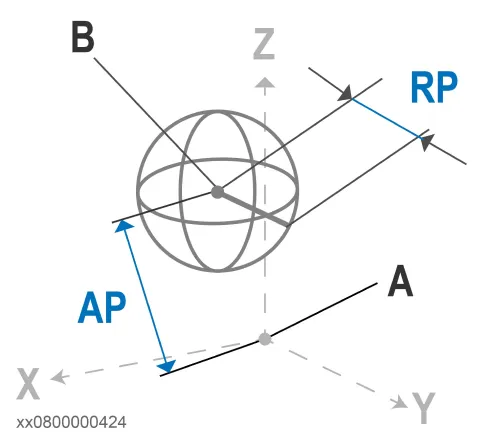
| 位置 | 説明 |
|---|---|
| A | プログラム位置 |
| B | プログラム実行時の平均位置 |
| AP | プログラム位置からの平均距離 |
| RP | 位置Bにおける繰り返し位置決めの公差 |
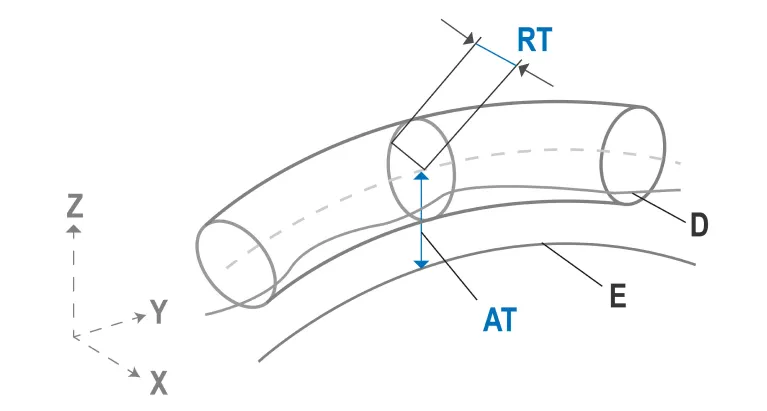
| 位置 | 説明 |
|---|---|
| E | プログラムパス |
| D | プログラム実行時の実際のパス |
| AT | E点から平均パスまでの最大偏差 |
| RT | 繰り返しプログラム実行時のパス公差 |
| 説明 | IRB 2400/10 | IRB 2400/16 |
|---|---|---|
| 姿勢の繰り返し精度、RP(mm) | 0.03 | 0.03 |
| 姿勢の絶対精度、APi(mm) | 0.03 | 0.03 |
| 線形パスの繰り返し精度、RT(mm) | 0.11 | 0.15 |
| 線形パスの絶対精度、AT(mm) | 0.33 | 0.41 |
| 姿勢安定時間(PSt):目標位置±0.4 mm以内に到達・安定するまでの時間(秒) | 0.15 | 0.22 |
当社のロボット3Dレーザー切断システムは、高精度・高性能・自動化・インテリジェントな管理機能を兼ね備え、自動車、航空宇宙、金属加工、電子3C、産業機器などの幅広い業界に対応しています。さらに、競争力のある価格を提供し、企業のコスト削減、生産性向上、そして市場競争力の強化をサポートします。