
DSは、TRUMPF/IPGのファイバーレーザー発振器、高精度産業用ロボット、レーザー加工ヘッド、ポジショナー、治具、Robotmaster®オフラインプログラミングを統合し、3Dレーザー切断および精密レーザー溶接の統合ソリューションを提供します。材料、ワーク形状、板厚、サイクルタイム、品質要求に応じて2~6 kWのレーザー発振器と切断用/溶接用ヘッドを選定でき、溶接用途ではワイヤ送給装置、可視光位置合わせ/ビジョンモジュール、専用治具を組み合わせ、自溶接、ワイヤ充填溶接、複雑な3D軌跡、多角度加工に対応します。
LSC-2P/LSC-2TP/LSW-2P/LSW-2TPシリーズは、TCP、Base、WOBJ、Laser Toolのキャリブレーション技術を組み合わせ、オフラインモデルと実機間の座標整合性を高めます。Robotmaster®により3D CADデータから加工経路を生成し、姿勢最適化、到達性解析、干渉チェック、プログラム出力に対応することで、現場ティーチングやプログラム調整時間を削減します。
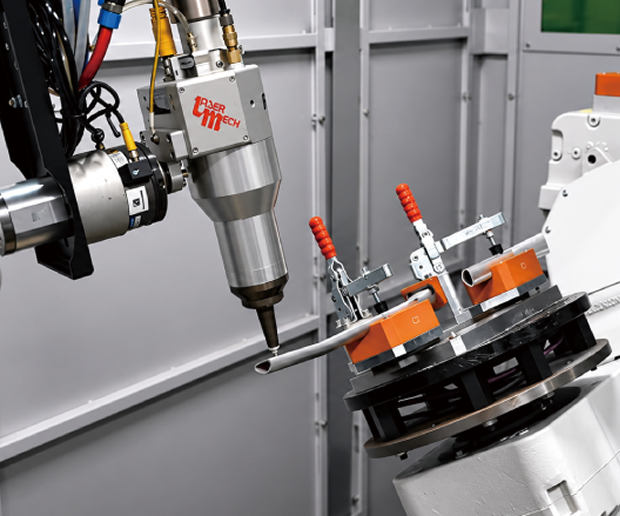
ワークサイズ、作業範囲、可搬質量、精度要求に応じて最適なロボットを選定し、TCP、Base、WOBJ、Laser Toolのキャリブレーションを実施します
Robotmaster®では3D CADデータから加工経路を生成し、姿勢最適化、到達性解析、干渉チェック、オフラインプログラム出力に対応することで、現場ティーチングや調整時間を削減し、仮想モデルと実機間の座標整合性を高めます
立体ワーク、異形パイプ、複雑曲面、多角度加工に対応し、穴加工、トリミング、輪郭切断、360°周方向切断が可能です
材料、板厚、ワーク形状に応じてレーザー出力、加工速度、焦点位置、ロボット経路を設定し、安定性と再現性を備えた3Dレーザー切断プロセスを構築します
継手設計、組立ギャップ、治具位置決め、溶接経路、レーザーパラメータを統合し、必要に応じてワイヤ送給装置、可視光位置合わせ/ビジョンモジュール、ポジショナーを構成できます
プロセス検証により安定した溶込みと溶融品質を確立し、入熱、熱影響部、溶接変形の低減を図ります
2P
モジュール式
産業用ロボット、レーザー切断ヘッド、ポジショナー、治具、Robotmaster®オフラインプログラミングを統合したモジュール式レーザー加工セルです。複雑曲面、異形パイプ、穴加工、トリミング、輪郭切断、多角度3Dレーザー切断に対応します。
産業用ロボット、レーザー溶接ヘッド、ポジショナー、治具、Robotmaster®オフラインプログラミングを統合したモジュール式レーザー溶接セルです。突合せ溶接、重ね溶接、周方向溶接、複雑曲面、3D溶接軌跡に対応します。
2TP
2ステーション回転テーブル
産業用ロボット、レーザー切断ヘッド、2ステーション回転テーブル、治具、Robotmaster®オフラインプログラミングを統合した回転式2ステーションレーザー切断セルです。複雑輪郭、異形パイプ、多角度加工、360°周方向切断に対応します。回転テーブルにより加工エリアと搬入出エリアを切り替え、一方のステーションで加工中にもう一方でワーク準備を行うことで、工程連携と設備稼働率を向上させます。
産業用ロボット、レーザー溶接ヘッド、2ステーション回転テーブル、治具、Robotmaster®オフラインプログラミングを統合した回転式2ステーションレーザー溶接セルです。突合せ溶接、重ね溶接、周方向溶接、複雑な3D軌跡、多角度精密溶接に対応します。回転テーブルにより、一方で溶接中にもう一方でワーク準備を行うことで、工程連携と設備稼働率を向上させます。
LSWシリーズに適用
01
溶加材を必要とするレーザー溶接プロセスに対応し、溶加材、ワイヤ径、溶接条件に応じて構成できます。
02
溶接位置の確認、ワーク位置合わせ、経路設定を支援します。実際の機能は、溶接ヘッド、ビジョンシステム、プロジェクト構成によって異なります。
03
ワークの回転、反転、多角度位置決めに対応し、周方向溶接、曲面溶接、複雑な3D溶接軌跡をサポートします。
04
ワーク形状、継手設計、ギャップ管理要件に応じて治具を設計し、位置決めの一貫性と溶接プロセスの安定性向上を支援します。
05
3D CADデータからロボット溶接経路を生成し、姿勢最適化、到達性解析、干渉チェック、プログラム出力に対応することで、現場ティーチングやプログラム調整時間を削減します。
ロボット、ワーク、レーザーツール間の座標基準を確立し、オフラインモデルと実機間の座標差を低減します。
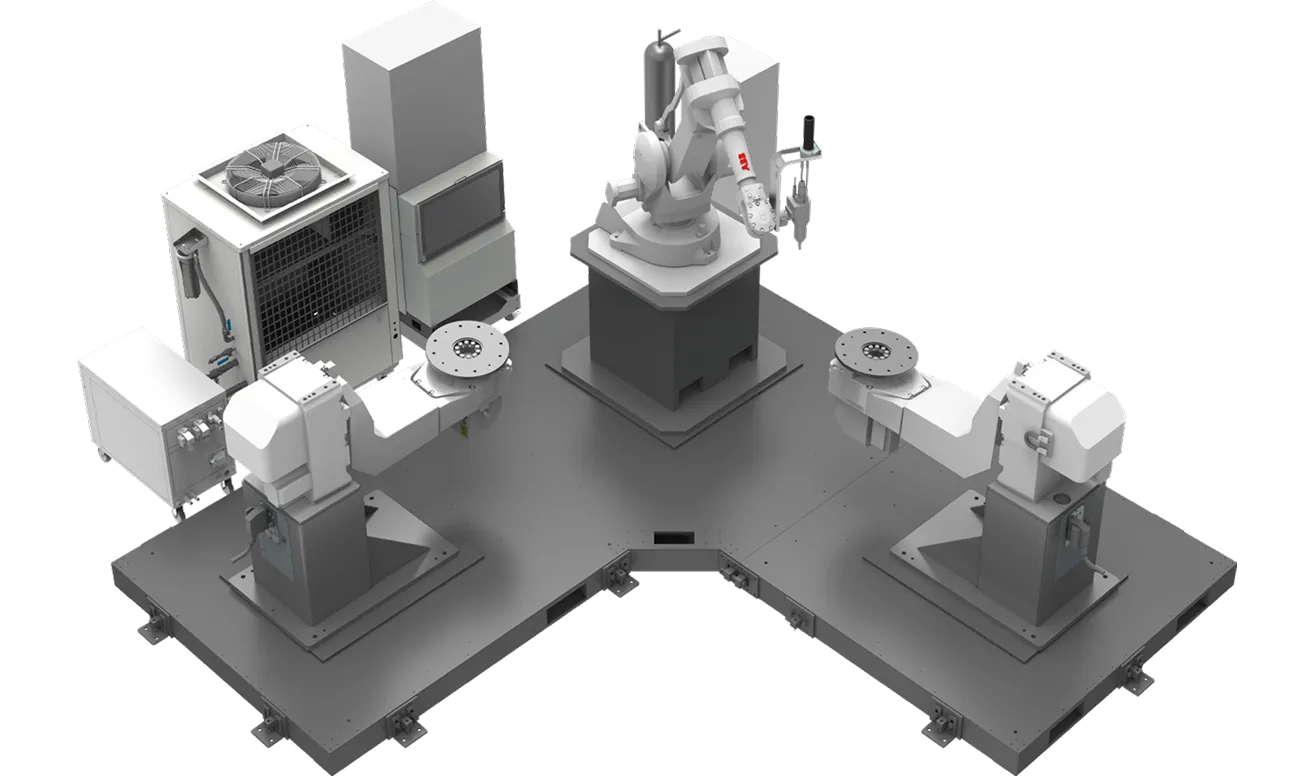
LSC-2P
01
TCP、Base、WOBJ、Laser Toolのキャリブレーションと実機検証により、オフラインモデルと実機間の座標差を低減し、レーザー切断・溶接軌跡の一貫性を高めます。
02
複雑曲面、異形パイプ、多角度切断、360°周方向切断、3D溶接軌跡に対応し、材料、板厚、継手形状、ワーク形状に応じて工程設計を行います。
03
切断・溶接要件に応じてレーザー出力、加工速度、焦点位置、経路、関連プロセス条件を管理し、工程検証を通じて加工安定性と品質の一貫性を支援します。
04
3D CADデータからロボット加工経路を生成し、姿勢最適化、到達性解析、干渉チェック、プログラム出力に対応することで、現場ティーチングとプログラム調整時間を削減します。
05
設備状態、加工条件、工程結果、品質データをプロジェクト要件に応じてSmartCore AI™へ統合し、工程監視、品質トレーサビリティ、分析を支援します。
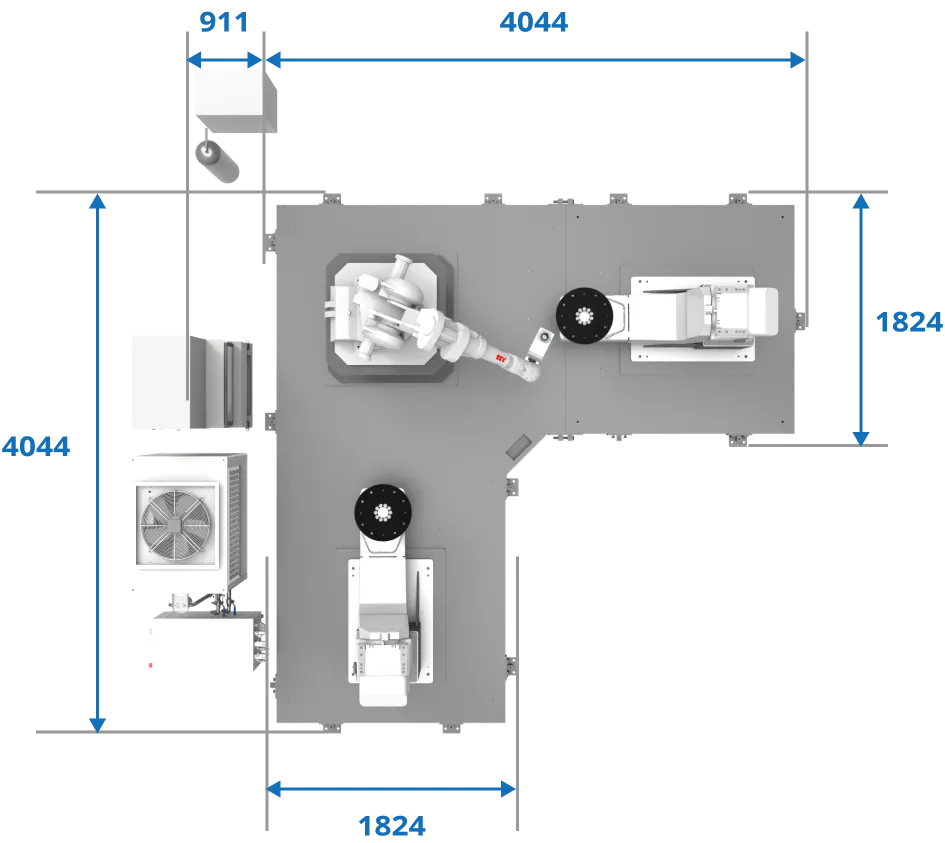
参考構成:約4,044 x 4,044 mm。実際の寸法および設備構成は、ロボットの作業範囲、レーザー発振器、加工ヘッド、ワークサイズ、ポジショナー、安全対策、設置スペースなどのプロジェクト条件に応じて設計します。
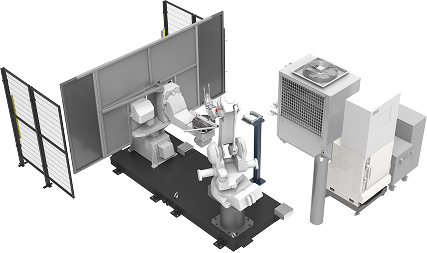
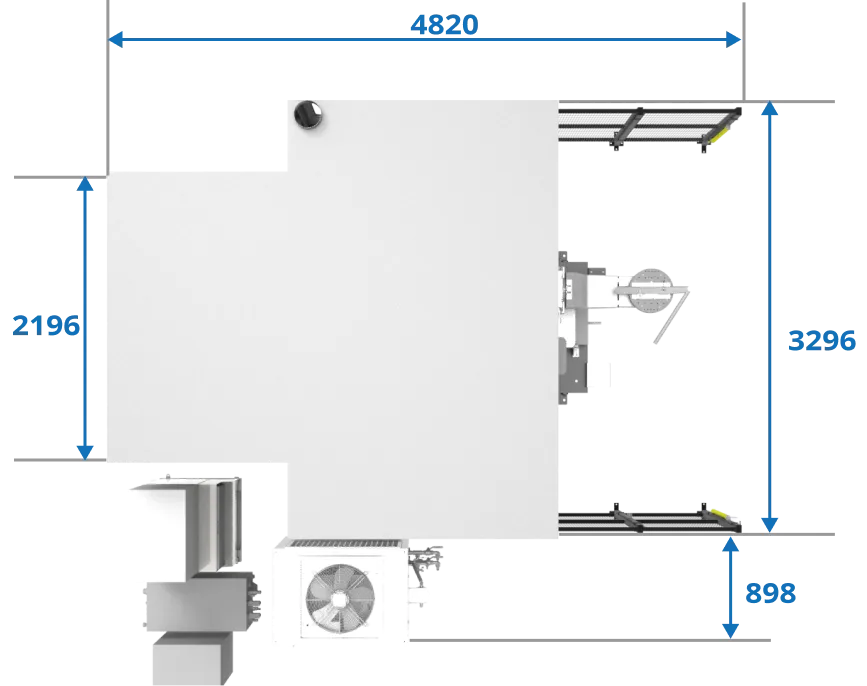
参考構成:約4,820 x 3,296 mm。実際のシステム寸法および設備構成は、ロボットの作業範囲、レーザー発振器、レーザー加工ヘッド、2ステーション回転テーブル、ワークサイズ、搬入出方式、安全対策、設置スペースなどのプロジェクト条件に応じて設計します。
特殊ワーク、生産能力、搬入出方式、設置条件に応じて、プロジェクトごとのカスタム設計にも対応します。
| モデル | LSC レーザー切断 | LSW レーザー溶接 |
|---|---|---|
| システム概要 | ||
| システム位置付け | ロボット3Dレーザー切断 | ロボット精密レーザー溶接 |
| システム構成 | LSC-2P/LSC-2TP | LSW-2P/LSW-2TP |
| 標準モジュール寸法 | 2P:約4,044 x 4,044 mm、2TP:約4,820 x 3,296 mm | |
| カスタム構成 | 特殊ワーク、生産能力、加工要件、搬入出方式、設置条件に応じたカスタム設計に対応します。 | 特殊ワーク、生産能力、溶接プロセス要件、搬入出方式、設置条件に応じたカスタム設計に対応します。 |
| ハードウェア構成 | ||
| レーザー発振器 | 標準構成は2~6 kWのファイバーレーザー。その他の出力はプロジェクト要件に応じて検討可能です。 | |
| レーザー加工ヘッド | レーザー切断ヘッド | レーザー溶接ヘッド |
| ロボット選定 | 作業範囲、負荷、加工要件に応じて選定 | |
| ポジショナー | 作業対象の形状および加工要件に応じて構成 | 作業対象の形状、接合形式および溶接要件に応じて構成 |
| ワイヤ送給装置 | - | オプション、ワイヤ充填レーザー溶接に対応 |
| 可視光位置合わせ/ビジョン | プロジェクト要件に応じてオプション | オプション、作業対象の位置合わせ、溶接位置の確認および経路設定に対応 |
| 加工能力 | ||
| 主な加工プロセス | 穴加工、トリミング、輪郭切断、360°周方向切断、複雑曲面、多角度3D切断 | 突合せ溶接、重ね溶接、周方向溶接、複雑曲面、3D溶接軌跡、多角度溶接 |
| プロセス条件管理 | 材料、板厚、レーザー出力、加工速度、焦点位置、加工条件に基づくRecipe管理 | 材料、板厚、継手形状、レーザー出力、溶接速度、焦点位置、ワイヤ送給条件に基づくRecipe管理 |
| ソフトウェアとデータ | ||
| 高精度キャリブレーション | TCP/Base/WOBJ/Laser Tool キャリブレーション | |
| オフラインプログラミング | Robotmaster®による3D CAD経路生成、姿勢最適化、到達性解析、干渉チェック、プログラム出力 | |
| SmartCore AI™ 統合|オプション | 設備状態、加工条件、工程結果、品質データを統合 | 設備状態、溶接条件、工程結果、品質データを統合 |
| 製品識別|オプション | QR Code/Barcode | |
01
切断板厚および加工速度は、材料種類、板厚、レーザー出力、加工ヘッド、アシストガス、焦点位置、品質要求に応じて評価します。すべての用途に対して単一の固定値を保証性能として適用するものではありません。
02
実際の加工精度は、ロボット本体性能、TCP/座標キャリブレーション、ワーク形状、治具、加工経路、プロセス条件によって異なります。プロジェクト要件に応じて、実サンプルおよび3D Scan-to-CAD解析による検証が可能です。
03
製品、材料、プロセス条件ごとの加工パラメータを保存・管理し、製品識別に基づいて対応するRecipeと加工経路を迅速に呼び出すことで、段取り替えと工程ポカヨケを支援します。
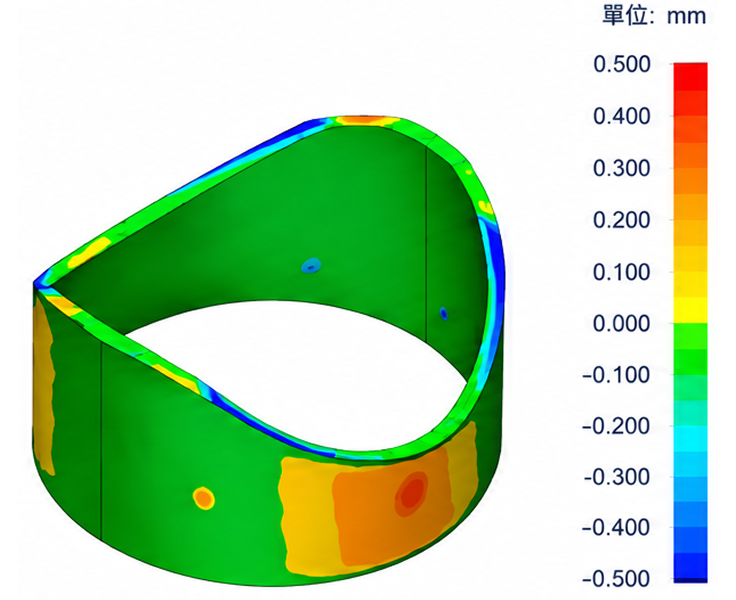
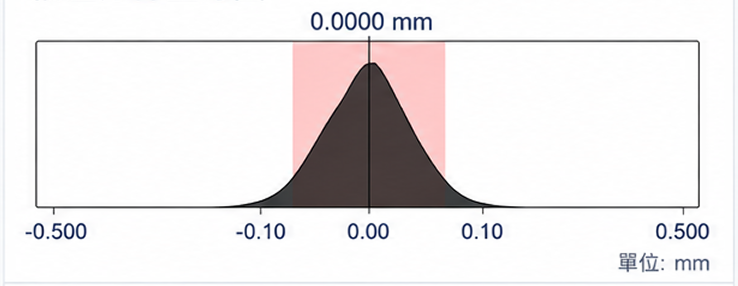
3Dスキャンにより実ワークと元のCADモデルを比較し、輪郭偏差、平均値、標準偏差を定量的に分析するとともに、局所的な異常領域を特定します。これらの結果は、ロボット経路、TCP/座標キャリブレーション、治具位置決め、レーザー加工条件の最適化に活用できます。本事例では、平均偏差約0.003 mm、標準偏差約0.127 mmという統計結果が得られています。
3D偏差マップ
偏差分布ヒストグラム
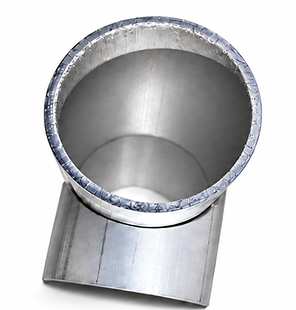
実体サンプル
統計サマリー
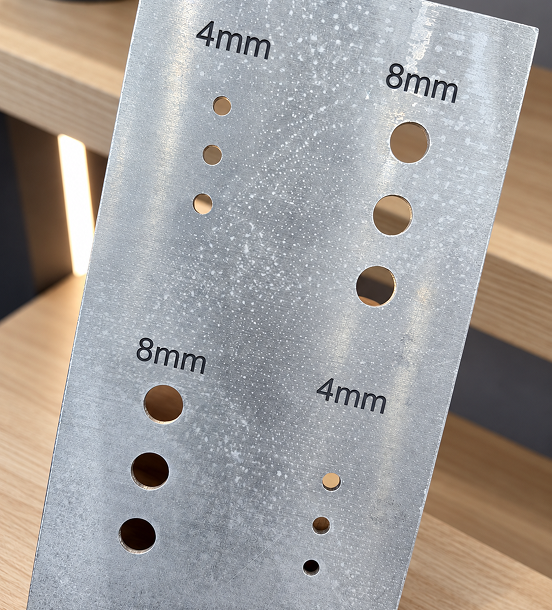
Φ4 mmおよびΦ8 mmの小径穴レーザー切断により、小半径・高曲率経路におけるロボットの軌跡制御安定性、TCP/座標キャリブレーションの整合性、穴位置の再現性、穴径の一貫性を検証します。このような加工はロボットの経路制御に非常に敏感であり、ロボットレーザー加工システムの経路制御、再現性、座標整合性を評価する有効な検証方法となります。
小径穴および円弧輪郭に対して、穴位置、穴径、真円度、切断エッジ品質を確認し、ロボット経路、TCPキャリブレーション、加工速度の変化が切断結果に与える影響を評価します。
同様の経路制御技術は、小径周方向溶接、円形溶接ビード、複雑な曲線溶接にも応用でき、溶接軌跡追従、焦点位置の安定性、溶接速度制御、開始・終了部の接続一貫性を評価できます。
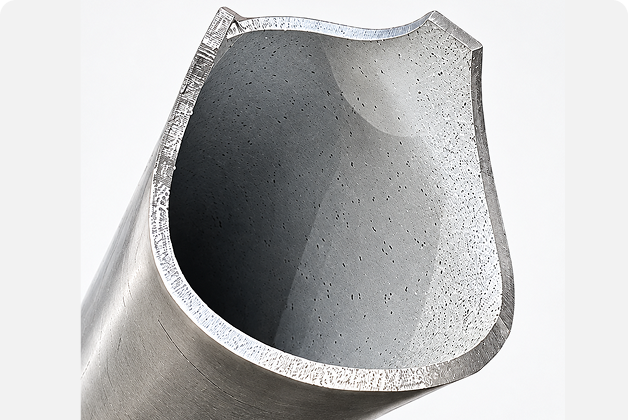
アルミ合金の異形パイプや複雑曲面に対する連続360°周方向切断に対応し、複雑な輪郭経路におけるロボット3Dレーザー切断の経路制御能力と切断エッジの一貫性を示します。
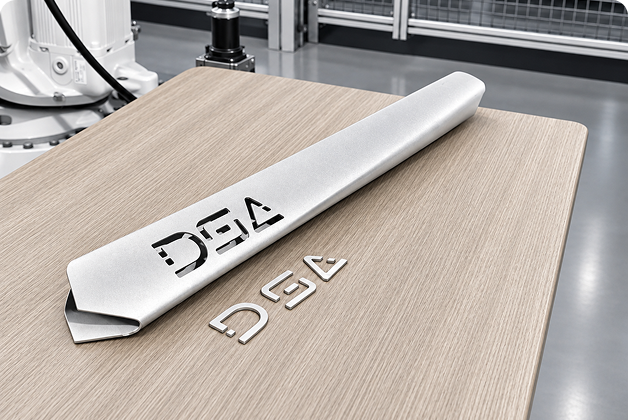
製品要件に応じて、アルミ合金パイプへの文字切断、穴加工、外形輪郭切断に対応し、カスタム外観、機能穴、多様な製品設計に適用できます。
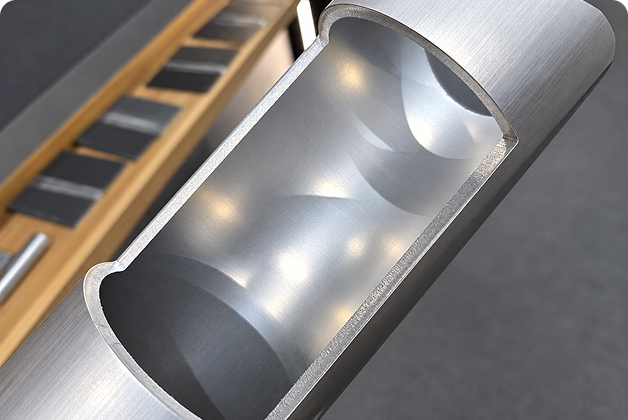
4 mm厚のアルミ合金パイプに開口加工を行い、切断エッジ品質、輪郭の完全性、加工の一貫性を確認し、比較的厚肉のパイプ加工におけるレーザー切断の適用能力を示します。
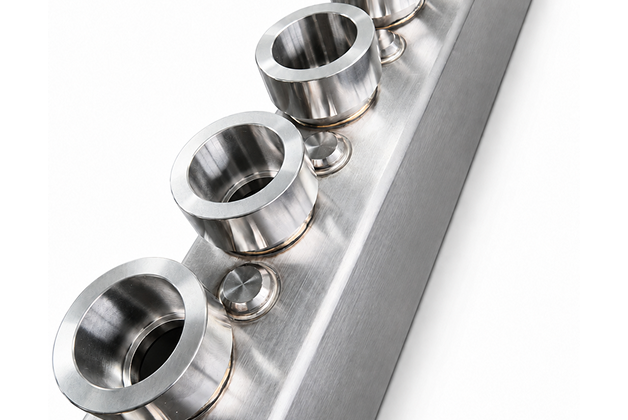
ステンレス製水冷配管と継手の精密レーザー溶接に対応し、溶接ビードの一貫性、組立精度、継手品質を重視した高信頼性流体部品の製造に適用します。
2~6 kWのファイバーレーザー発振器を、材料、板厚、加工要件に応じて構成できます。一般に、レーザー出力を高めることで厚板加工能力と切断速度を向上でき、材料が厚くなるほど切断速度は低下する傾向があります。実際の加工能力は、材料特性、ワーク形状、レーザー発振器、切断ヘッド、アシストガス、焦点位置、ワーク姿勢、品質要求などの要因に影響されます。
| レーザー出力 | 炭素鋼/構造用鋼 | ステンレス鋼 | アルミ合金 | 銅 | 黄銅 |
|---|---|---|---|---|---|
| 2 kW | 約 15–16 mm | 約 8 mm | 約 5 mm | 約 2.5 mm | 約 2.5 mm |
| 3 kW | 約 20 mm | 約 15–16 mm | 約 15–16 mm | 約 5–6 mm | 約 5–6 mm |
| 4 kW | 約 20–25 mm | 約 20 mm | 約 15–20 mm | 約 8 mm | 約 8 mm |
| 5 kW | 設備・加工条件に応じて評価 | ||||
| 6 kW | 約 20–25 mm | 約 20–25 mm | 約 20–25 mm | 約 10 mm | 約 10 mm |
注:以上はレーザー設備およびプロセスの参考値であり、DSシステムの固定性能保証ではありません。実際の切断厚さと速度は、材料、ワークピースの形状、レーザー条件、加工ヘッド、治具、および品質要件に基づいてプロジェクトごとに検証する必要があります。
レーザー溶接性能は、レーザー出力、溶接速度、焦点位置、材料特性、継手形状、組立ギャップ、ワイヤ充填の有無などに大きく影響されます。一般に、その他の条件が同等であれば、レーザー出力を高めることで溶込み深さの増加または溶接速度の向上が可能であり、溶接速度を上げると単位長さあたりの入熱と溶込み深さは通常低下します。
| レーザー出力 | アルミ合金 標準溶込み深さ | ステンレス鋼 標準溶込み深さ | 低炭素鋼 標準溶込み深さ |
|---|---|---|---|
| 2 kW | 約 2 mm | 約 3 mm | 約 3 mm |
| 3 kW | 約 3 mm | 約 5 mm | 約 5 mm |
| 4 kW | 約 4 mm | 約 7 mm | 約 7 mm |
| 5 kW | 約 5 mm | 約 8 mm | 約 8 mm |
| 6 kW | 約 6 mm | 約 10 mm | 約 10 mm |
以下の数値はレーザー設備およびプロセスの参考データです。実際の加工能力は、プロジェクト条件に応じて検証する必要があります。
| 材料・板厚 | 2 mm アルミ合金 | 1.5 mm ステンレス鋼 | 3 mm 低炭素鋼 |
|---|---|---|---|
| 3 kW | 約 7 m/min | 約 8 m/min | 約 3 m/min |
| 6 kW | 約 10.2 m/min | 約 13 m/min | 約 7 m/min |
注:以上はレーザー設備およびプロセスの参考データであり、実際の溶け込み深さと速度は、材料、ワークピースの形状、レーザー源、溶接ヘッド、焦点位置、継手設計、ワイヤ充填の有無、治具、および品質要件に基づいてプロジェクトごとに検証する必要があります。
レーザー切断およびレーザー溶接は連続軌跡加工であり、重要なのは単一点の位置決め精度だけではなく、3D経路全体における経路精度、経路再現性、速度安定性です。実際のロボット経路性能は、ロボット機種、可搬質量、速度、姿勢、加工条件によって異なります。DSはTCP、Base、WOBJ、Laser Toolのキャリブレーションに加え、Robotmaster®オフラインプログラミングと実機検証を組み合わせ、仮想加工経路と実際のロボット軌跡との差を低減し、レーザー切断輪郭および溶接軌跡の一貫性を高めます。
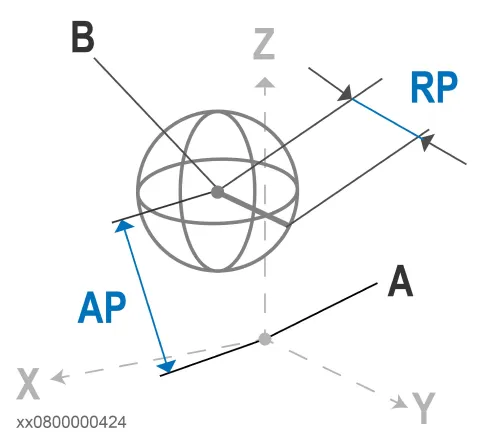
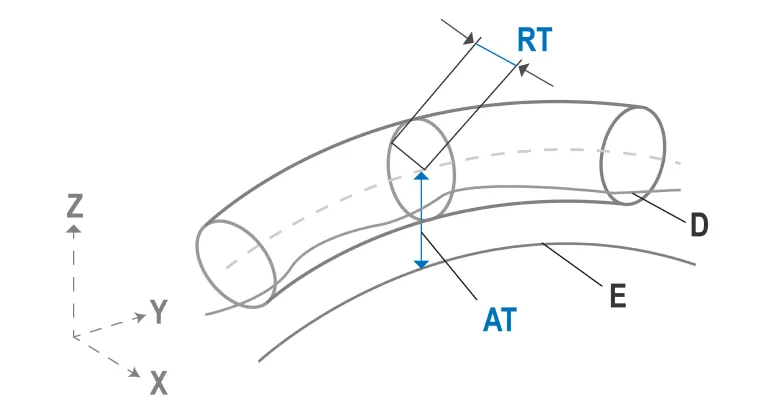
| 項目 | IRB 2400/10 | IRB 2400/16 | IRB 4400/60 | IRB 4400/L10 |
|---|---|---|---|---|
| 繰返し位置決め精度 RP (mm) | 0.03 | 0.03 | 0.06 | 0.05 |
| 位置精度 AP (mm) | 0.03 | 0.03 | 0.03 | 0.04 |
| 直線経路繰返し精度 RT (mm) | 0.11 | 0.15 | 0.09 | 0.16 |
| 直線経路精度 AT (mm) | 0.33 | 0.41 | 0.36 | 0.34 |
| 位置安定時間 PSt (s) | 0.15 | 0.22 | 0.27 | 0.25 |
注:上記数値はABBロボット本体の参考仕様です。実際のレーザー加工精度は、TCP/座標キャリブレーション、ワーク形状、ロボット姿勢、速度、治具、レーザー加工ヘッド、加工条件などにも影響されるため、DSシステムの固定加工精度を保証するものではありません。
ロボットレーザー加工では、単一点のPosition Accuracy / RepeatabilityよりもPath AccuracyとPath Repeatabilityが重要です。切断・溶接品質は、個々の点への到達精度だけでなく、連続軌跡全体におけるロボットの実際の運動性能によって決まります。